

Артикул: 523-511
Модель: ЯБИ-97(8Т)
Секция: Дополнительная
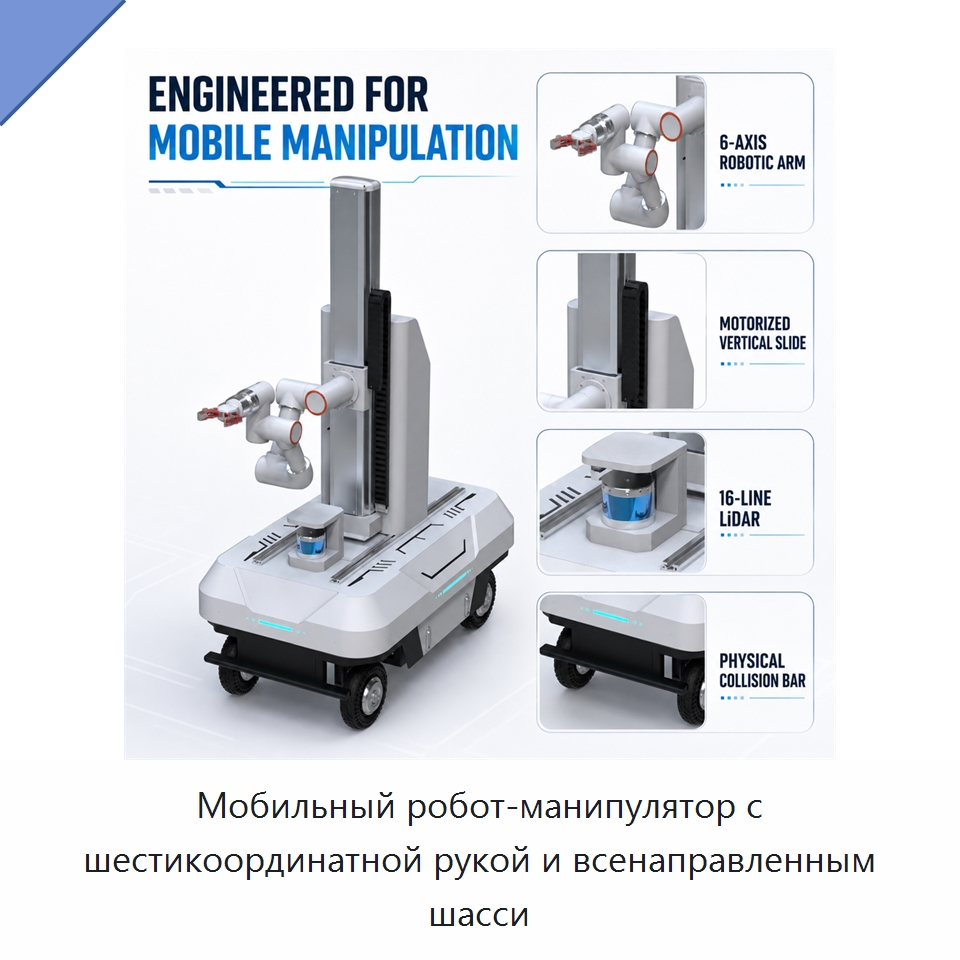
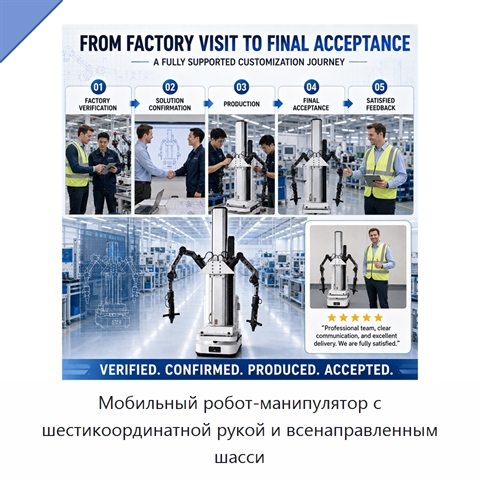
Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси
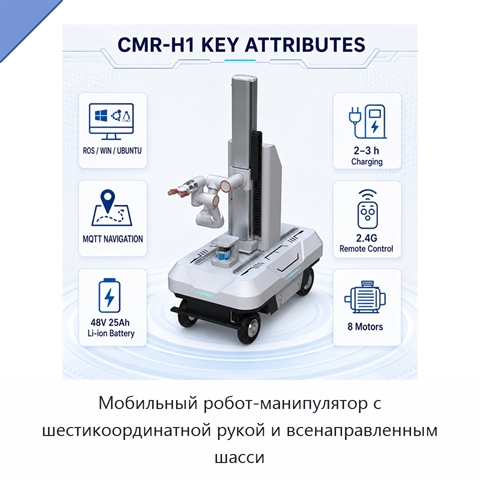
Мобильная роботизированная платформа объединяет навигационную систему, вертикальный подъемник с моторным приводом и роботизированную руку. Четырехколесная ходовая часть позволяет перемещаться вбок, по диагонали и разворачиваться на месте. Такая конструкция поддерживает движение в узких проходах и компактных рабочих ячейках. Навигация обеспечивает планирование маршрутов по карте и динамический обход препятствий без стационарных направляющих. Подъемник с ходом 1 м расширяет рабочую зону по высоте. Рука может достигать нескольких уровней по высоте, что позволяет настраивать операции для разных объектов и рабочих точек. Программное управление объединяет навигацию, движение и подключение периферийных устройств. Платформа поддерживает настройку путей захвата и перемещения объектов, а также робототехнические исследования и проекты гибкой автоматизации.
Задать вопрос Искать на Baidu
Какую задачу решает мобильный робот-манипулятор
Мобильный робот-манипулятор предназначен для перемещения материалов между стеллажами, конвейерами и рабочими станциями, отбора объектов, обслуживания станков, а также загрузки и разгрузки шкафов.
Характеристики ЯБИ-97(8Т)
Модель (по базе 91Т)ЯБИ-97(8Т)
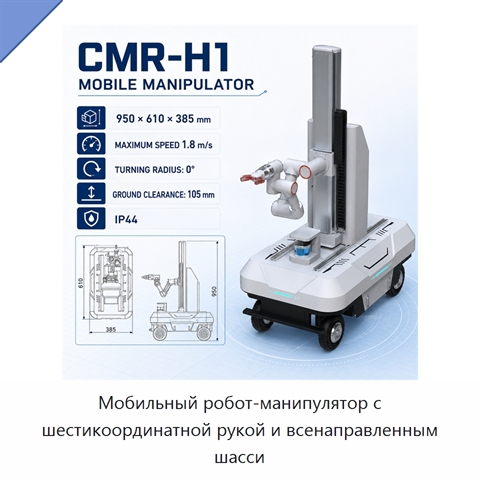
Габариты (Д × Ш × В)950 × 610 × 385 мм
Мощность(Вт)2000 Вт
Напряжение48 В
Мобильный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Дата последней сверки данных: 26.09.26
Производитель и характеристики проверены.
Люди, которые искали Мобильный робот-манипулятор, также смотрели:
 +3 фото
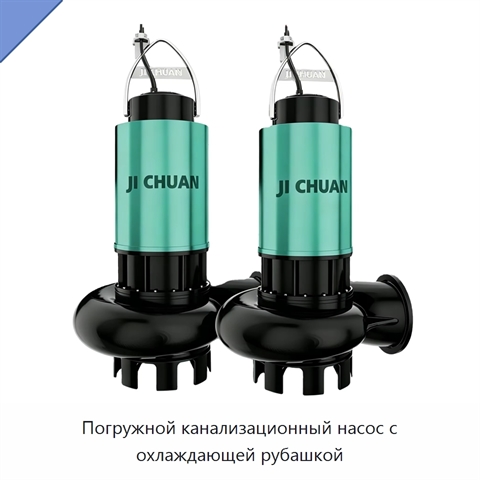
Погружной канализационный насос с охлаждающей рубашкой
Модель: ИВЕ-84(1Ж)
Насос имеет мощность 110 кВт.
 +5 фото
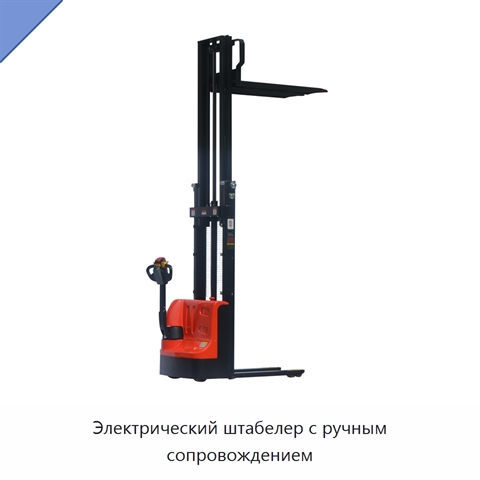
Электрический штабелер с ручным сопровождением
Модель: КРЮ-97(5Л)
Электрический штабелер с ручным сопровождением выпускается в вариантах грузоподъёмности 1,2 и 1,5 т. Высота мачты доступна в вариантах 1,6, 2, 2,5, 3, 3,5 и 4 м. Предусмотрены узкие опорные ноги или опорные ноги с охватом. Длина вил — 1150 мм, ширина вил — 185 мм.
 +4 фото
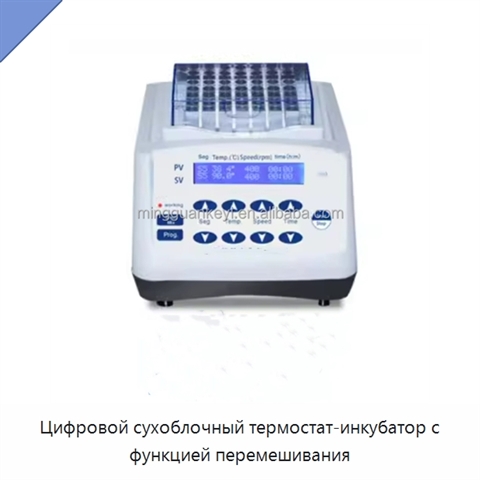
Цифровой сухоблочный термостат-инкубатор с функцией перемешивания
Модель: ТРЕ-25(8Я)
Цифровой сухоблочный термостат-инкубатор предназначен для лабораторного нагрева и выдержки при регулируемой температуре. Диапазон регулирования составляет от комнатной температуры плюс 5 °C до 100 °C либо от 0 до 100 °C в зависимости от исполнения. Время таймера задаётся от 1 мин до 100 ч. Стабильно
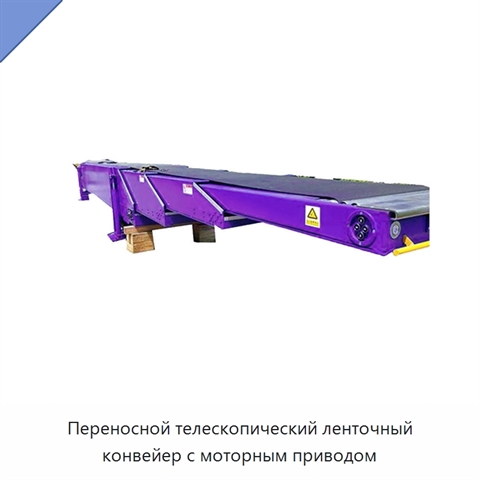
Переносной телескопический ленточный конвейер с моторным приводом
Модель: ВСА-28(5Г)
Переносной телескопический ленточный конвейер оснащён лентой из ПВХ в один слой. Лента долговечна, легко очищается, устойчива к воздействию огня и нагреву. Скорость движения составляет 20, 5 или 50 м/мин и может регулироваться. Доступны варианты ширины или диаметра 800, 900, 700 и 600 мм, а также др