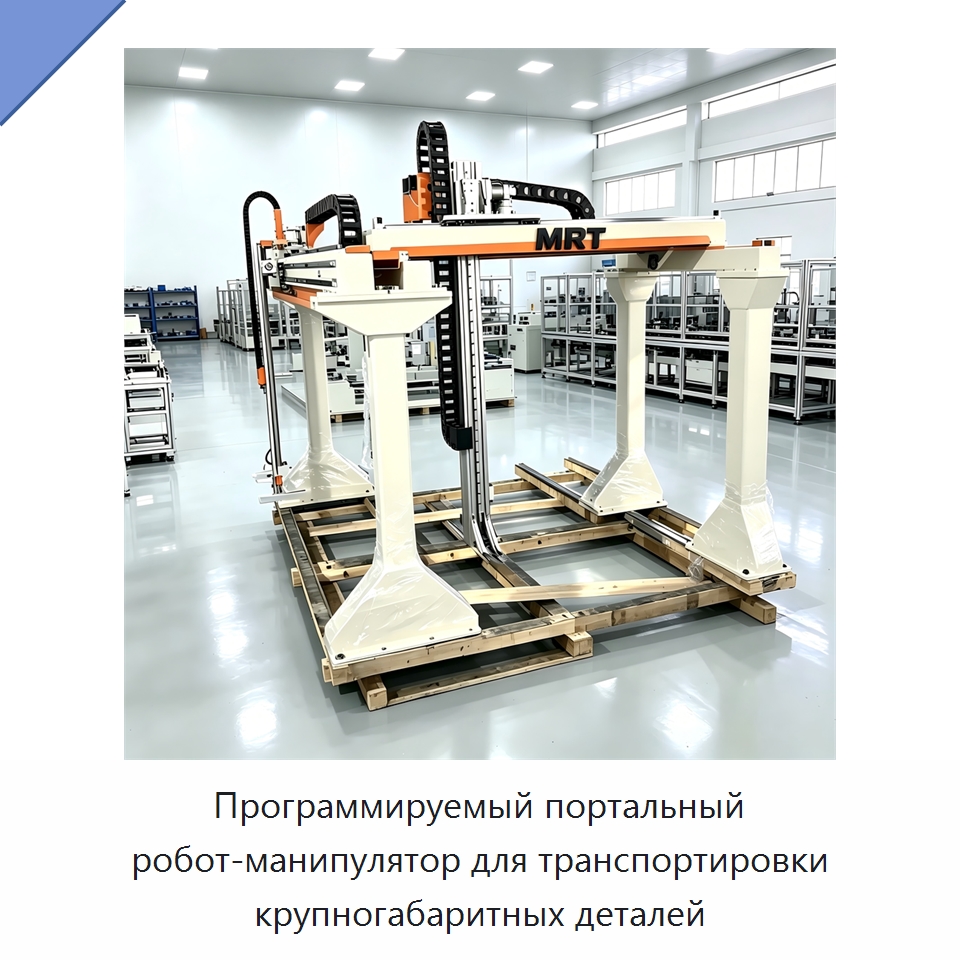
Артикул: 192-940 Модель: ЯНК-59(5Л) Секция: Дополнительная

Программируемый портальный робот-манипулятор для транспортировки крупногабаритных деталей

Программируемый портальный робот-манипулятор имеет сервоуправление и регулируемый ход. Он предназначен для транспортировки крупногабаритных деталей, многостаночного перемещения, автоматической загрузки и выгрузки при использовании оборудования для обработки с ЧПУ. Горизонтальный ход составляет 480 мм или 1500 мм, вертикальный ход — 300 мм или 1850 мм. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ЯНК-59(5Л), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителя16 Ton Programmable Truss Gantry Robot for Oversized Parts Transportation in Construction Machinery Industry, Intelligent Servo Controlled Gantry Manipulator Supporting Multi-station Handling for Automated Intelligent Production Lines, Adjustable Stroke Gantry Manipulator Automated Robot for Automatic Loading Unloading With CNC Processing Equipment
Задать вопрос Искать на Baidu

Какую задачу решает портальный робот-манипулятор

Портальный робот-манипулятор используют для транспортировки крупногабаритных деталей, многостаночного перемещения, а также автоматической загрузки и выгрузки при работе с оборудованием для обработки с ЧПУ.
Перемещение грузов

Характеристики ЯНК-59(5Л)

Модель (по базе 91Т)ЯНК-59(5Л)
Габариты (Д × Ш × В)51 см × 38 см × 30 см, 10000 × 5000 × 2000, 9000 × 4000 × 1000
Горизонтальный ход (мм)480 мм, 1500 мм
Вертикальный ход (мм)300 мм, 1850 мм
Масса16 т, 46000 кг, 9400 кг
Портальный робот-манипулятор - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ЯНК-59(5Л) под условия применения (на базе производителя-оригинала или нашего завода в России).

Данные проверены на актуальность: 14.08.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Портальный робот-манипулятор, также смотрели:
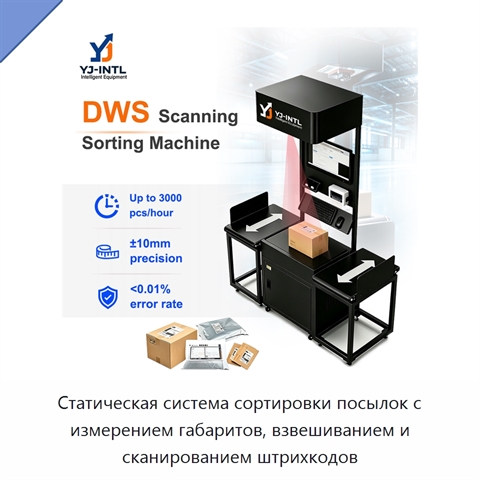
Статическая система сортировки посылок с измерением габаритов, взвешиванием и сканированием штрихкодов+1 фото

Статическая система сортировки посылок с измерением габаритов, взвешиванием и сканированием штрихкодов
Модель: ХВИ-49(1Р)
Статическая система сортировки посылок объединяет измерение длины, ширины и высоты, автоматическую регистрацию массы, сканирование штрихкодов и фотосъёмку. Она распознаёт отгрузочные этикетки и информацию для отслеживания, а изображения посылок сохраняются для проверки и управления данными. Трёхмерн
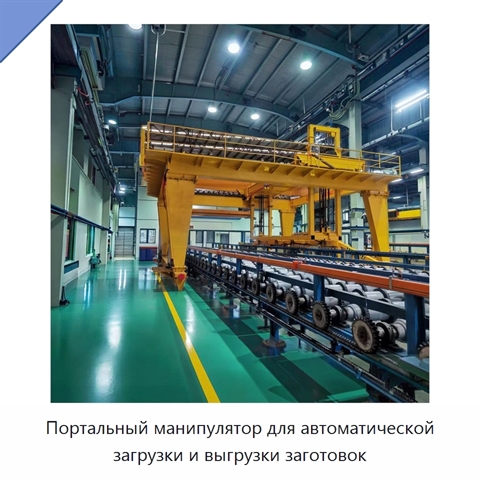
Портальный манипулятор для автоматической загрузки и выгрузки заготовок+1 фото

Портальный манипулятор для автоматической загрузки и выгрузки заготовок
Модель: ВТУ-71(8Ф)
Портальный манипулятор предназначен для автоматической загрузки и выгрузки заготовок на производственных линиях со станками. Он также применяется в автоматизированных линиях обработки на станках с ЧПУ, для задач захвата и перемещения, а также для укладки барабанов на паллеты. Габариты (Д × Ш × В) пр
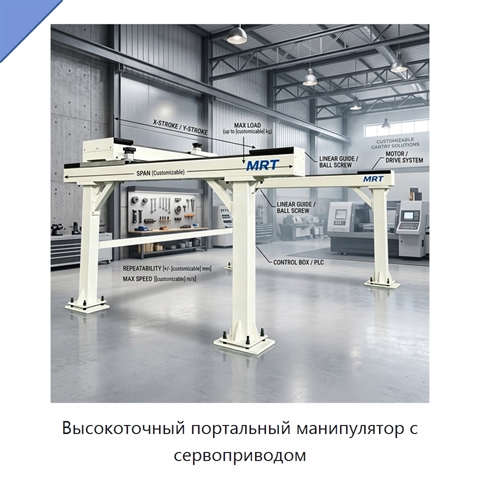
Высокоточный портальный манипулятор с сервоприводом
Высокоточный портальный манипулятор с сервоприводом

Модель: БХЯ-22(4Ф)
Портальный манипулятор с сервоприводом представляет собой программируемое автоматизированное оборудование для захвата, перемещения и размещения заготовок. Он рассчитан на тяжёлые нагрузки, имеет виброустойчивое исполнение, функцию самодиагностики и высокую точность повторения операций.
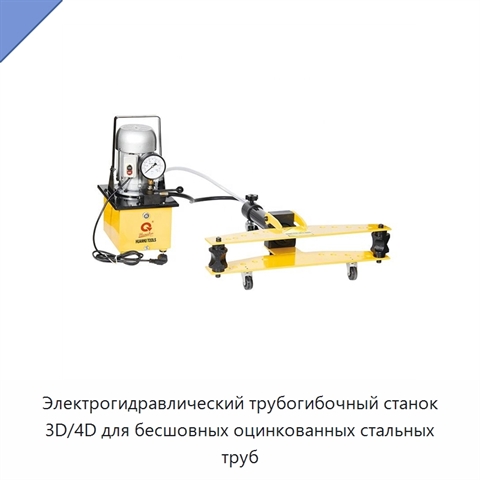
Электрогидравлический трубогибочный станок 3D/4D для бесшовных оцинкованных стальных труб+2 фото

Электрогидравлический трубогибочный станок 3D/4D для бесшовных оцинкованных стальных труб

Модель: ГУМ-85(9Х)
Электрогидравлический трубогибочный станок 3D/4D предназначен для гибки бесшовных оцинкованных стальных труб. Гибка выполняется в ручном режиме. Станок обрабатывает углеродистую и нержавеющую сталь.