Артикул: 192-886 Модель: ХЮГ-85(5Б) Секция: Дополнительная

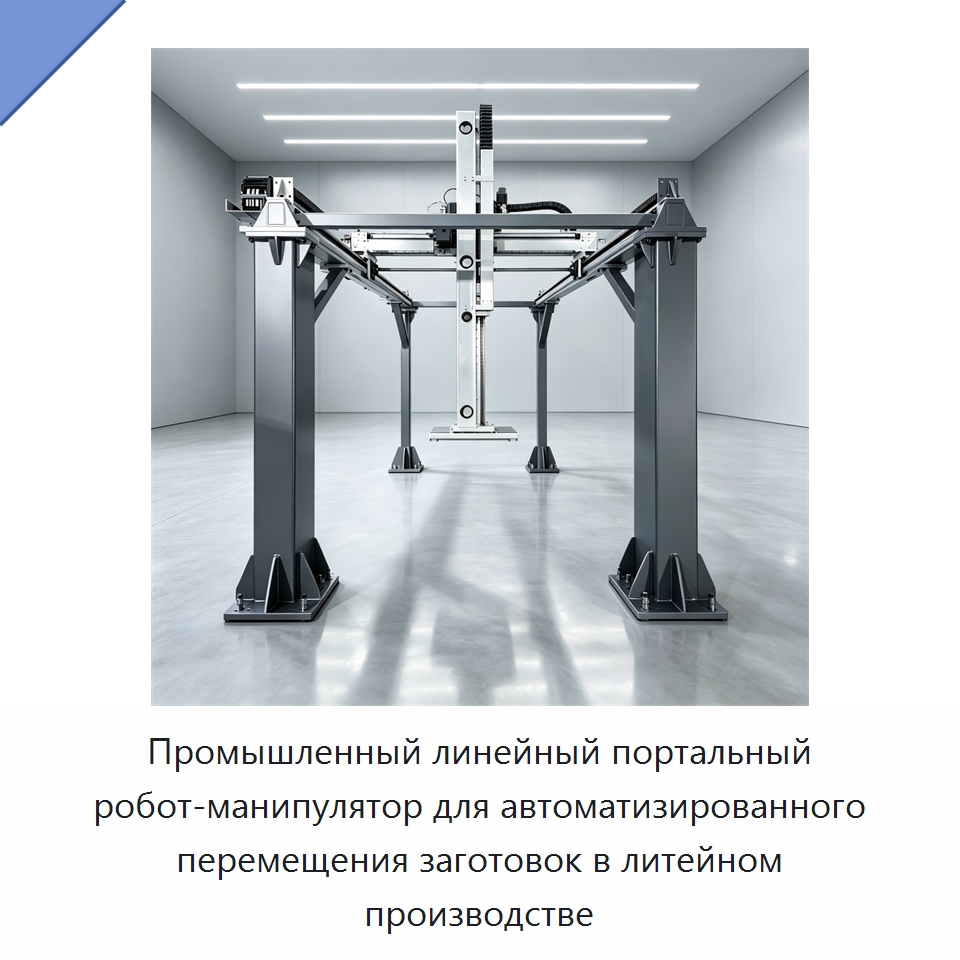
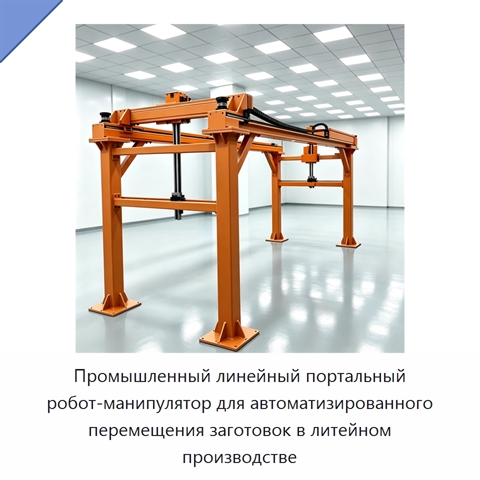
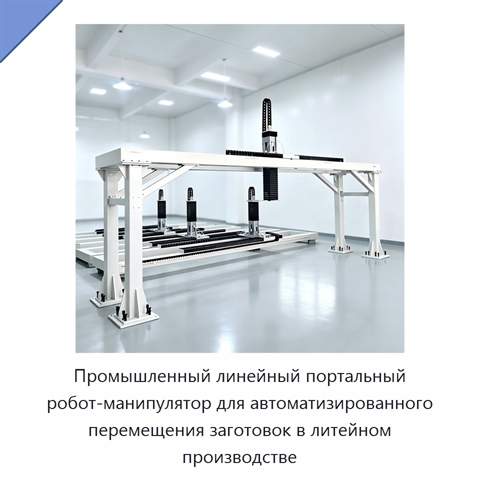
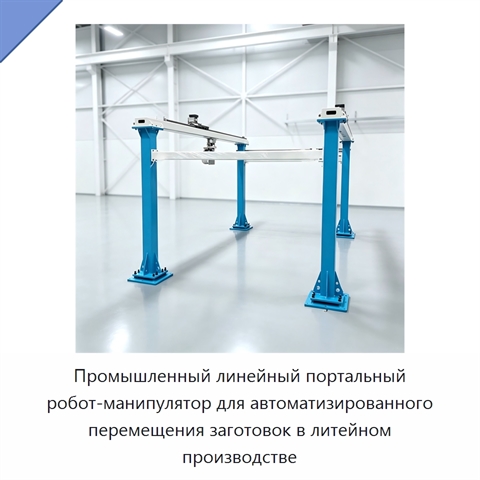
Промышленный линейный портальный робот-манипулятор для автоматизированного перемещения заготовок в литейном производстве

Промышленный портальный робот-манипулятор имеет линейную компактную компоновку и предназначен для автоматизированного перемещения заготовок в литейном производстве. Он выполняет передачу материалов без участия оператора в условиях ограниченного пространства цеха. Исполнение устойчиво к ударным воздействиям. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ХЮГ-85(5Б), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителя2026 Best-selling Customized Linear Industrial Gantry Robot Automatic Truss Manipulator, Compact Gantry Manipulator Intelligent Truss Robot for Unmanned Material Transfer in Limited Space Workshop, Shock Resistant Custom Truss Manipulator Industrial Gantry Robot for Automated Transfer of Workpieces in Foundry Production
Задать вопрос Искать на Baidu

Какую задачу решает промышленный портальный робот-манипулятор

Промышленный портальный робот-манипулятор применяется для автоматизированной передачи заготовок в литейном производстве и перемещения материалов в ограниченном пространстве цеха.
Перемещение грузов

Характеристики ХЮГ-85(5Б)

Модель (по базе 91Т)ХЮГ-85(5Б)
Габариты (Д × Ш × В)индивидуальные по чертежу, опционально
Горизонтальный ход (мм)1000–50000 мм, индивидуальное исполнение; 1000–40000 мм
Вертикальный ход (мм)500–3000 мм, индивидуальное исполнение; 300–5000 мм
Масса500–15000 кг; 5–20 т — по проекту
Промышленный портальный робот-манипулятор - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ХЮГ-85(5Б) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).

Данные проверены на актуальность: 26.08.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Промышленный портальный робот-манипулятор, также смотрели:
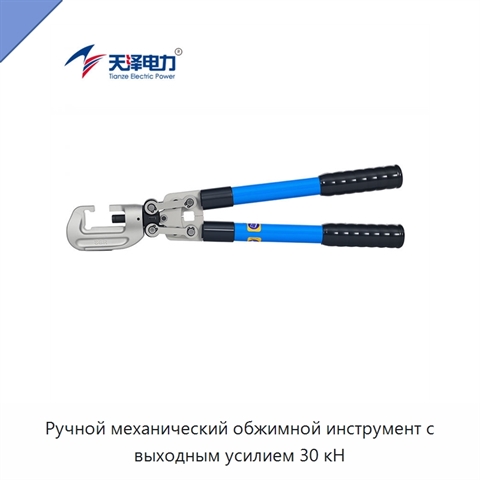
Ручной механический обжимной инструмент с выходным усилием 30 кН+5 фото

Ручной механический обжимной инструмент с выходным усилием 30 кН
Модель: ТВЭ-21(8Я)
Ручной механический обжимной инструмент предназначен для обжима подвесного провода, труб и наконечников проводов. Выходное усилие инструмента составляет 30 кН. Размеры изделия — 500 × 180 × 40 мм, масса — 2 кг. Широкий С-образный зев облегчает установку обжимных матриц. Полностью механическая констр
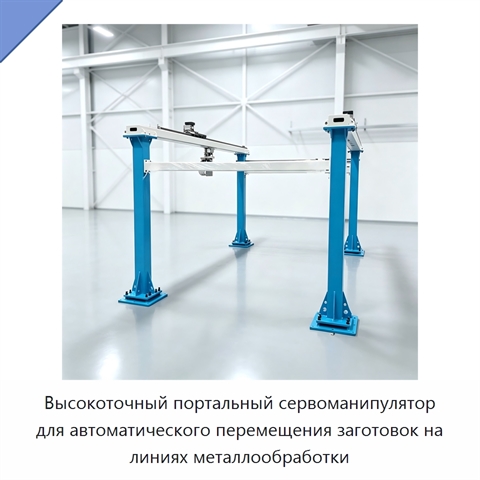
Высокоточный портальный сервоманипулятор для автоматического перемещения заготовок на линиях металлообработки+3 фото

Высокоточный портальный сервоманипулятор для автоматического перемещения заготовок на линиях металлообработки
Модель: ПАС-97(9Ш)
Высокоточный портальный сервоманипулятор предназначен для автоматического перемещения заготовок на производственных линиях металлообработки. Горизонтальный ход составляет 1000–40000 мм, вертикальный ход — 300–5000 мм. Масса оборудования находится в диапазоне 5–20 т в зависимости от конструкции.
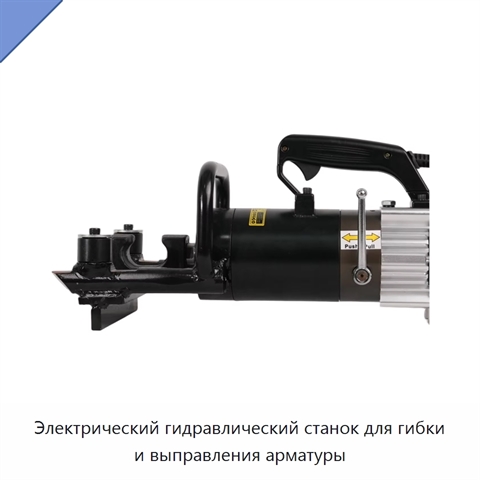
Электрический гидравлический станок для гибки и выправления арматуры+5 фото

Электрический гидравлический станок для гибки и выправления арматуры
Модель: ЯША-45(9Я)
Электрический гидравлический станок предназначен для гибки и выправления арматуры. Гидравлическая силовая система создаёт стабильное усилие, необходимое для точной обработки заготовок. Однофазное исполнение позволяет использовать оборудование при соответствующем электропитании и упрощает его эксплуа
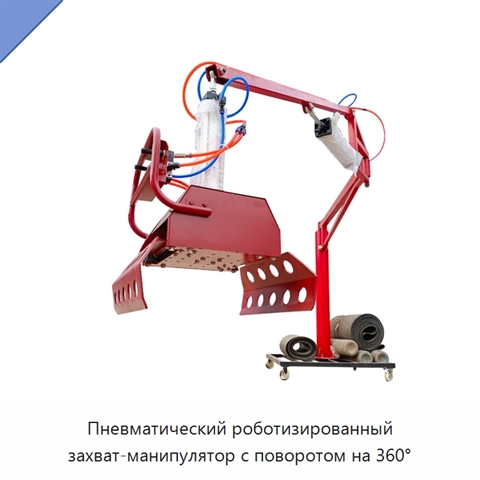
Пневматический роботизированный захват-манипулятор с поворотом на 360°+4 фото

Пневматический роботизированный захват-манипулятор с поворотом на 360°

Модель: ПАР-18(8И)
Пневматический роботизированный захват-манипулятор выполняет точный захват, перемещение и размещение объектов. Механический зажим поворачивается на 360° и обеспечивает полный диапазон вращательного движения. Пневматический привод обеспечивает работу на автоматизированных сборочных линиях и в система