


Артикул: 523-598
Модель: ЯМТ-48(2У)
Секция: Дополнительная
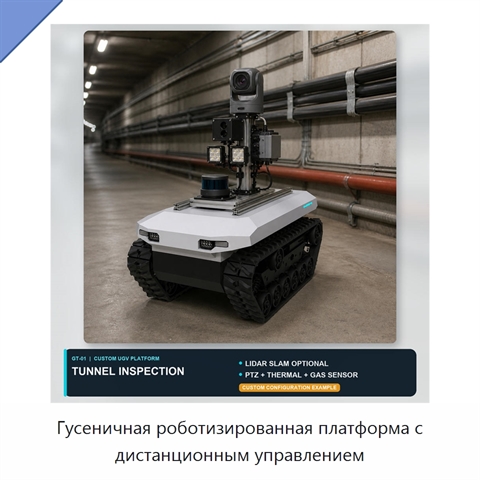
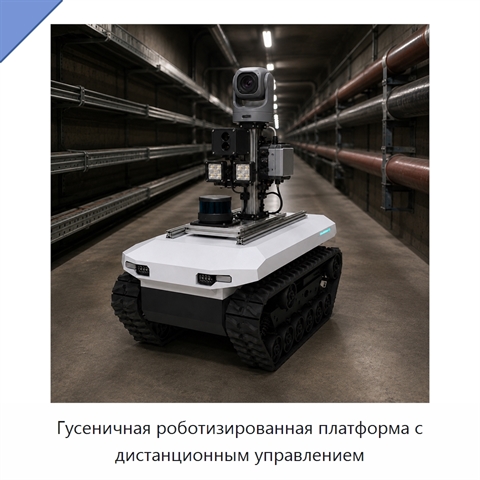
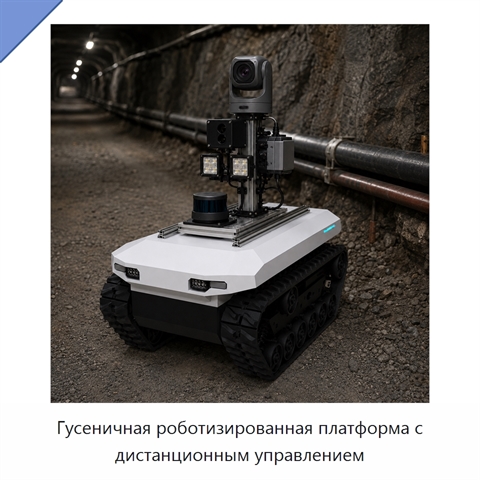
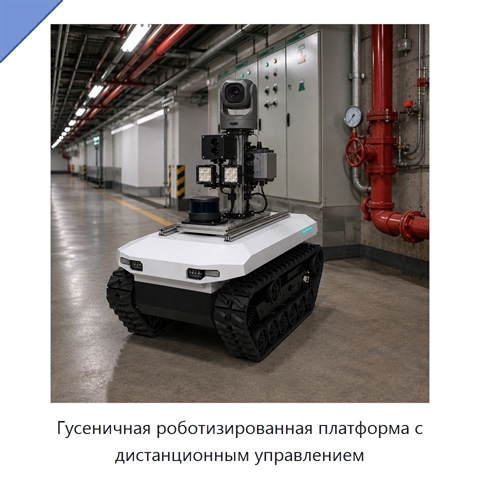
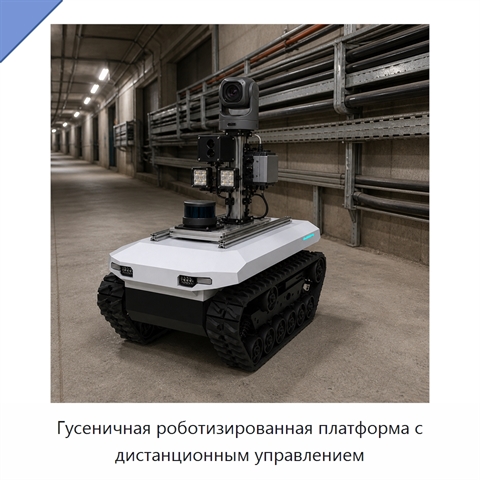
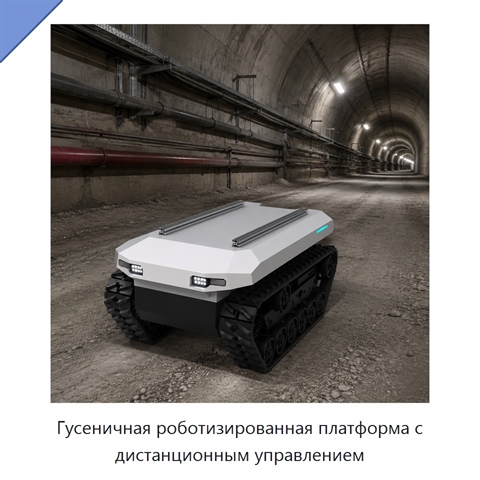
Гусеничная роботизированная платформа с дистанционным управлением
Гусеничная роботизированная платформа с дистанционным управлением рассчитана на стандартную полезную нагрузку 300 кг, предназначенную для размещения инспекционного и коммуникационного оборудования. Гусеничный привод обеспечивает разворот с нулевым радиусом. Опционально доступны крупная камера, тепловизионная камера и осветительное оборудование высокой мощности. Также предусмотрены дополнительные модули обнаружения и отбора проб газа. Архитектура связи допускает индивидуальное кабельное или беспроводное исполнение. Для определения местоположения при отсутствии сигнала спутниковой навигации предусмотрена возможность дополнительной установки средств локализации.
Задать вопрос Искать на Baidu
Какую задачу решает гусеничная роботизированная платформа
Гусеничная роботизированная платформа используется для инспекции дорожных тоннелей, патрулирования инженерных тоннелей, мониторинга подземных трубных галерей, дистанционного наблюдения с помощью камеры и сбора экологических данных.
Характеристики ЯМТ-48(2У)
Модель (по базе 91Т)ЯМТ-48(2У)
Управление через приложениеда
Автоматическая зарядкаподдерживается
Автоматическое отключениеда
Гусеничная роботизированная платформа - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЯМТ-48(2У) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЯМТ-48(2У) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Информация проверена на актуальность: 26.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Гусеничная роботизированная платформа, также смотрели:
 +4 фото
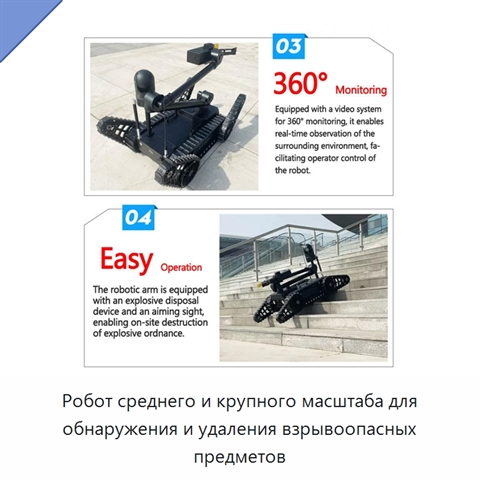
Робот среднего и крупного масштаба для обнаружения и удаления взрывоопасных предметов
Модель: ЮБК-87(2Р)
Робот имеет мобильное исполнение, гусеничный ход и зубчатый механический манипулятор.
 +4 фото
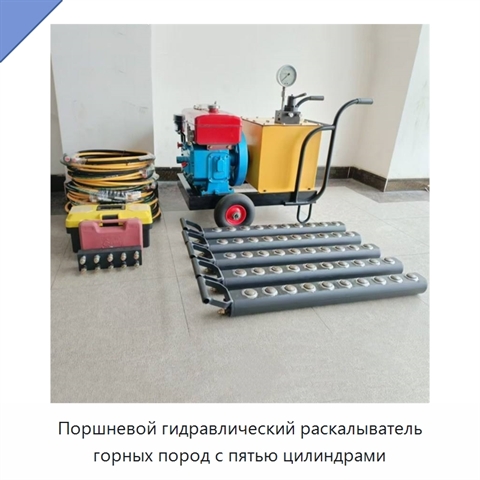
Поршневой гидравлический раскалыватель горных пород с пятью цилиндрами
Модель: МЖЯ-49(9Ж)
Раскалыватель изготовлен из углеродистой стали методом ковки.
 +5 фото
Автоматический четырёхвалковый гидравлический станок с ЧПУ для вальцовки листов из нержавеющей стали
Модель: ЛЭК-97(2Б)
Автоматический четырёхвалковый гидравлический станок с ЧПУ предназначен для обработки листового металла, включая нержавеющую сталь и алюминий. Конструкция включает четыре валка, максимальная рабочая длина составляет 2500 мм, а толщина обрабатываемого материала достигает 16 мм. Оборудование оснащено
 +4 фото
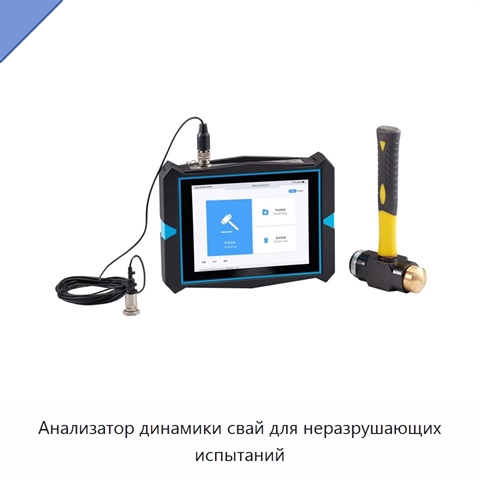
Анализатор динамики свай для неразрушающих испытаний
Модель: ЛЭШ-14(5Р)
Анализатор динамики свай оснащён ЖК-дисплеем высокого разрешения для отображения результатов. Функция плавающего увеличения позволяет просматривать результаты с разрешением от 1 до 256. Точность аналого-цифрового преобразования составляет 24 бита; преобразование переводит аналоговые сигналы в цифров