

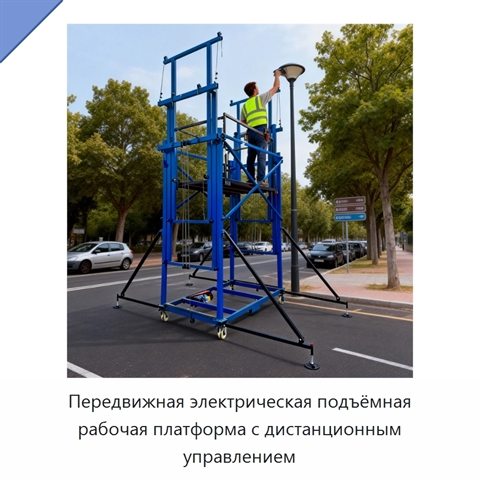
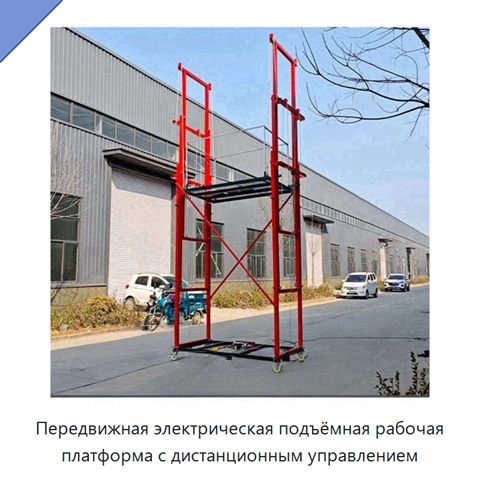
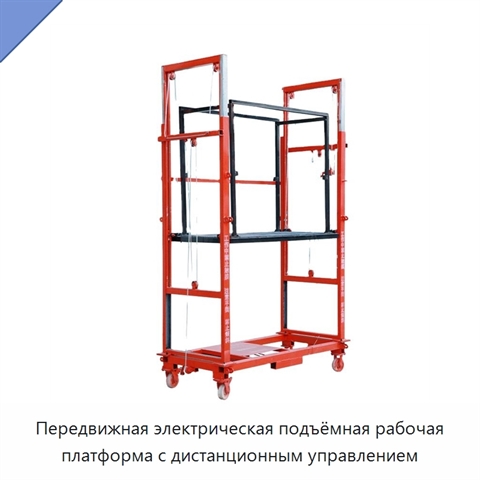
Артикул: 187-923
Модель: РФЭ-55(1Н)
Секция: Дополнительная
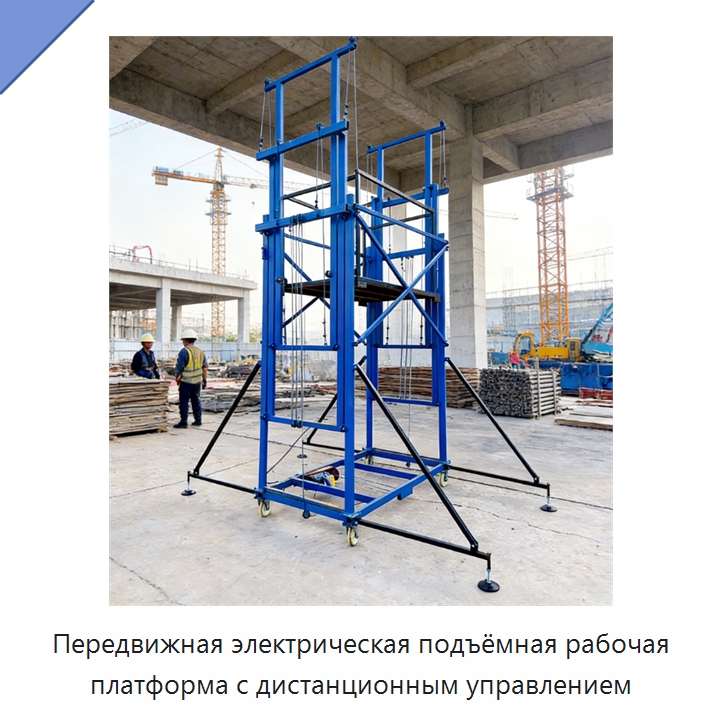
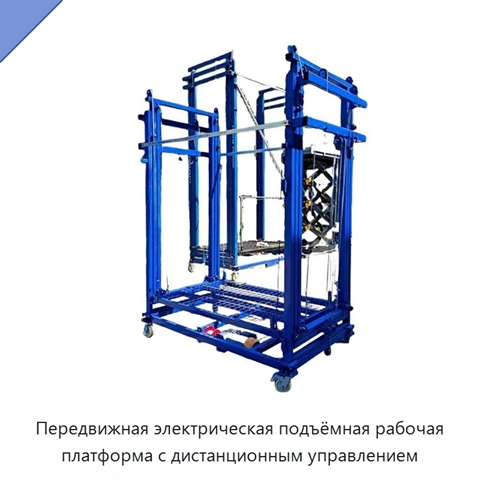
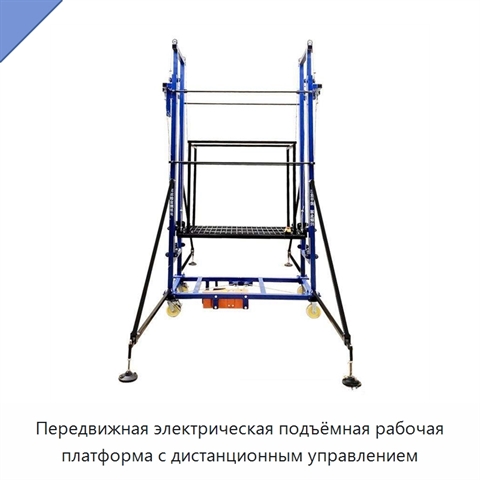
Передвижная подъёмная рабочая платформа
Передвижная подъёмная рабочая платформа имеет регулируемую высоту от 2 до 6 м. Подъёмный механизм оснащён канатной талью с прочным стальным канатом; управление платформой выполняется дистанционно. Электрический двигатель обеспечивает плавную работу подъёмного механизма. Скорость подъёма составляет 16 м/мин, а грузоподъёмность — 0,5 т. Диаметр стального каната равен 5 мм. Конструкция изготовлена из стали и рассчитана на длительную эксплуатацию. Оборудование сохраняет рабочие свойства при температуре от −10 до 50 °C. Мобильное исполнение позволяет перемещать платформу. Канатная таль обеспечивает безопасный и эффективный подъём.
Задать вопрос Искать на Baidu
Какую задачу решает подъёмная рабочая платформа
Подъёмная рабочая платформа используется для выполнения подъёмных операций и перемещения грузов в пределах рабочей зоны.
Характеристики РФЭ-55(1Н)
Модель (по базе 91Т)РФЭ-55(1Н)
Тип таликанатная таль
Скорость подъёма16 м/мин
Грузоподъемность0,5 т
Материалсталь
Тип стропастальной канат
Диаметр стального каната5 мм
Подъёмная рабочая платформа - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации РФЭ-55(1Н) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации РФЭ-55(1Н) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата актуализации информации: 06.10.26
Производитель и параметры оборудования проверены.
Люди, которые искали Подъёмная рабочая платформа, также смотрели:
 +5 фото
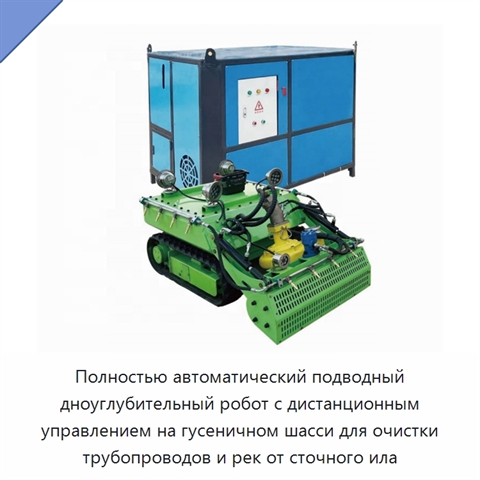
Полностью автоматический подводный дноуглубительный робот с дистанционным управлением на гусеничном шасси для очистки трубопроводов и рек от сточного ила
Модель: ФМА-11(4С)
Подводный дноуглубительный робот предназначен для дноуглубительных и очистных работ в трубопроводах и реках, включая удаление сточного ила. Конструкция выполнена на гусеничном шасси; робот работает в полностью автоматическом режиме и оснащён дистанционным управлением. Материал конструкции — обычная
 +5 фото
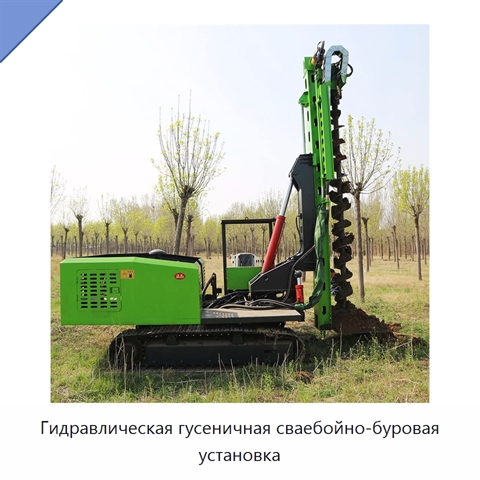
Гидравлическая гусеничная сваебойно-буровая установка
Модель: ФСЭ-47(5Т)
Гидравлическая гусеничная сваебойно-буровая установка выполняет бурение и погружение свай, в том числе грунтовых винтовых свай. Гусеничное исполнение обеспечивает высокое тяговое усилие для эффективного сцепления с грунтом. Компактная компоновка облегчает маневрирование в стеснённом пространстве; ра
 +3 фото
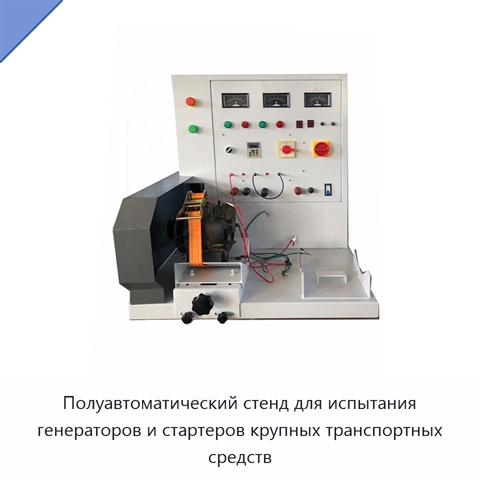
Испытательный стенд для генераторов и стартеров
Модель: ЕКА-27(2В)
Цифровая панель стенда отображает напряжение, ток и частоту вращения для непосредственного считывания результатов. Электронный модуль нагрузки обеспечивает точное регулирование нагрузки; при испытаниях контролируется ток до 200 А. Скорость вращения регулируется в диапазоне 0–8000 об/мин без нагрузки
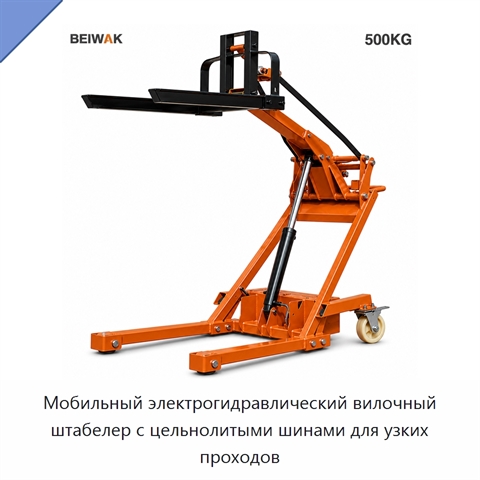
Мобильный электрогидравлический вилочный штабелер с цельнолитыми шинами для узких проходов
Модель: РФЮ-52(5Ф)
Мобильный электрогидравлический вилочный штабелер оснащён цельнолитыми шинами и предназначен для маневрирования в узких проходах. Размеры вил — 850 × 500 × 50 мм. В конструкции используется свинцово-кислотная аккумуляторная батарея. Устройство бокового смещения вил отсутствует.