


Артикул: 523-173
Модель: ЭХП-52(1Ж)
Секция: Дополнительная
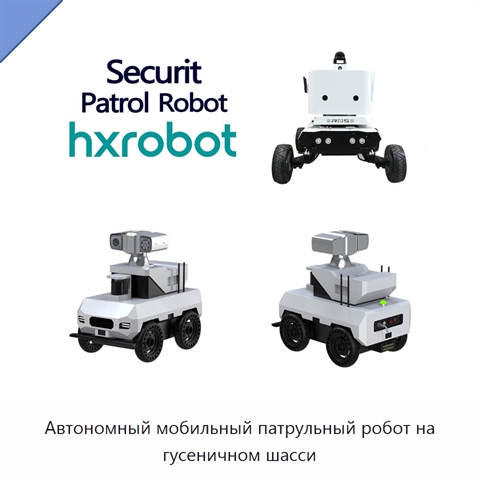
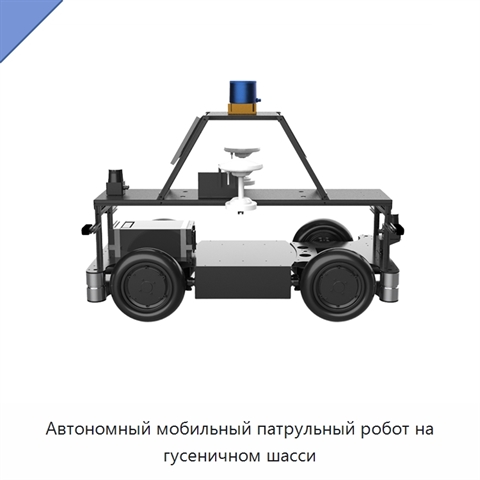
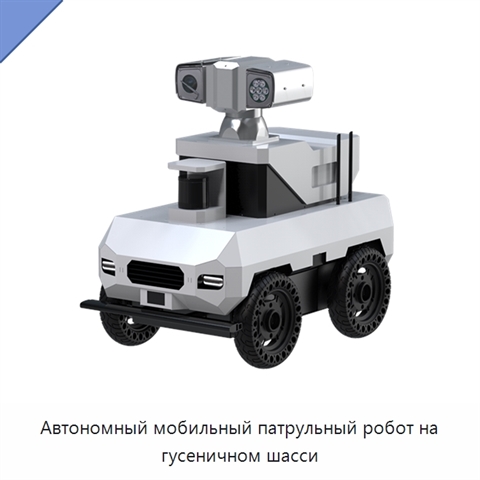
Автономный мобильный патрульный робот на гусеничном шасси
Автономный мобильный патрульный робот выполнен на усиленном шасси с высоким дорожным просветом и может иметь гусеничное либо колёсное исполнение. Конструкция предназначена для движения по гравию, грязи, траве и другим сложным наружным поверхностям; предусмотрено преодоление препятствий высотой более 50 мм и подъём по уклону 15%. Многосенсорная навигация объединяет данные 16-линейного лидара и матричного радара, поддерживает построение карт, автономное объезжание препятствий и планирование маршрута через несколько путевых точек. Положение робота определяется промышленным модулем высокоточного позиционирования, работающим в сетевом режиме или от базовой станции; точность позиционирования составляет менее 3 см, угловая погрешность — менее 1,5°. Грузоподъёмность может быть увеличена с 50 до более 80 кг, а скорость настраивается под задачу. Стальная конструкция шасси рассчитана на эксплуатацию в сложных условиях и имеет степень защиты IP54/IP65 от пыли и воды. Модульная платформа допускает замену компонентов и установку лазерных сканеров, инерциальных модулей, камер, датчиков окружающей среды, газовых датчиков и других функциональных блоков; также возможна установка громкоговорящего модуля, системы пожарного оповещения или оборудования для исследовательских задач. Открытая программная архитектура, полный исходный код и документация интерфейса поддерживают вторичную разработку и интеграцию с пользовательским программным обеспечением. Робот оснащается четырьмя двигателями мощностью по 400 Вт, аккумуляторной батареей 48 В ёмкостью 40 А·ч и способен непрерывно работать до 3 часов с автоматическим возвращением на зарядку. Для контроля обстановки могут применяться камеры и средства экологического мониторинга; доступна передача видео и данных о положении в реальном времени.
Задать вопрос Искать на Baidu
Какую задачу решает патрульный робот на гусеничном шасси
Патрульный робот применяется для наблюдения и контроля обстановки на открытых территориях с удалённой передачей видеоданных.
Характеристики ЭХП-52(1Ж)
Модель (по базе 91Т)ЭХП-52(1Ж)
Автоматическая зарядкада
Время зарядки (ч)2, 3 ч
Патрульный робот на гусеничном шасси - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭХП-52(1Ж) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭХП-52(1Ж) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 26.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Патрульный робот на гусеничном шасси, также смотрели:
 +3 фото
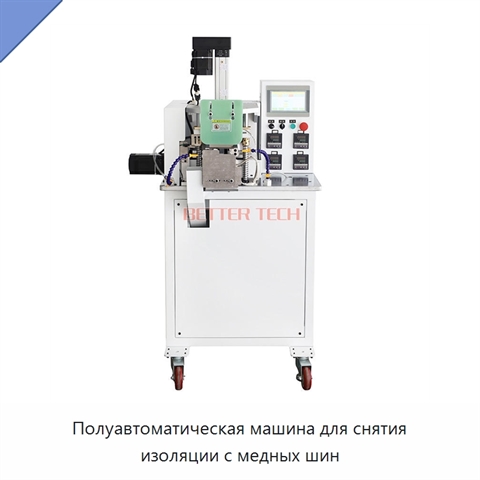
Полуавтоматическая машина для снятия изоляции с медных шин
Модель: ХЖУ-15(5В)
Машина для снятия изоляции с медных шин оснащена сенсорным экраном для настройки глубины и ширины реза, длины снятия изоляции, точек позиционирования и сохранения до 100 групп часто используемых данных. Для изделий сложной формы, включая Т-образные, можно задать только резку без снятия изоляции. Две
 +4 фото
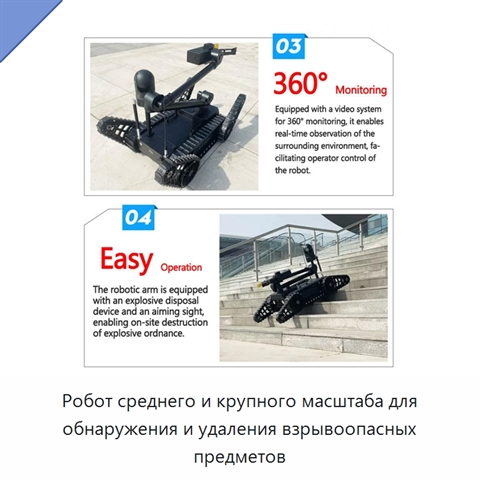
Робот среднего и крупного масштаба для обнаружения и удаления взрывоопасных предметов
Модель: ЮБК-87(2Р)
Робот имеет мобильное исполнение, гусеничный ход и зубчатый механический манипулятор.
 +2 фото
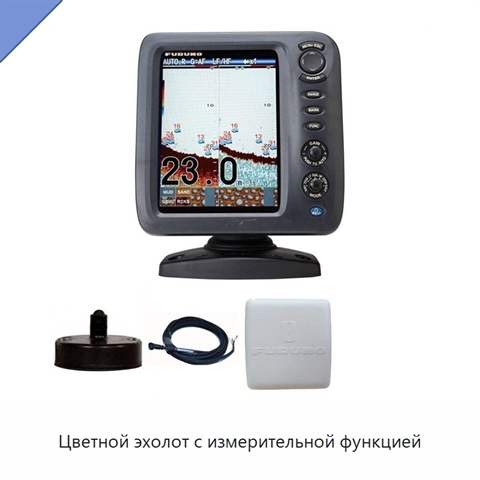
Цветной эхолот с измерительной функцией
Модель: НХЭ-42(4Ш)
Эхолот оснащён дисплеем размером 144,78 мм и разрешением 480 × 640 пикселей. Поддерживаются одночастотный режим на 50 или 200 кГц и двухчастотный режим. Обработка сигнала повышает чёткость и разрешение изображения по сравнению с обычными узкополосными датчиками. Расширенный режим обработки доступен
 +5 фото
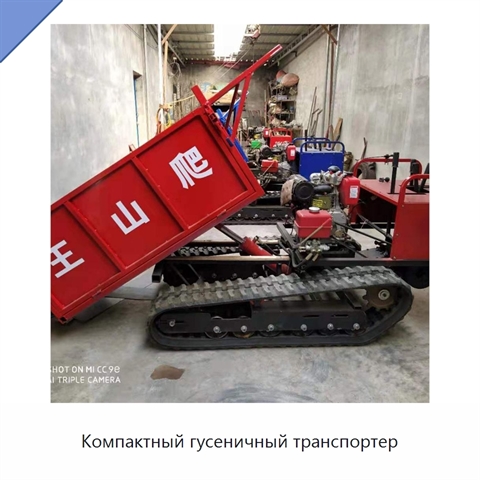
Компактный гусеничный транспортер
Модель: ТЖЭ-25(2С)
Гусеничный транспортер оснащён прочными гусеницами, обеспечивающими устойчивость и тяговое сцепление при движении в различных условиях, включая работу на неровном грунте. Маневренное исполнение позволяет использовать изделие в стеснённых пространствах, где требуется перемещение при ограниченной площ