Артикул: 320-427 Модель: ЯПМ-84(7Р) Секция: Дополнительная

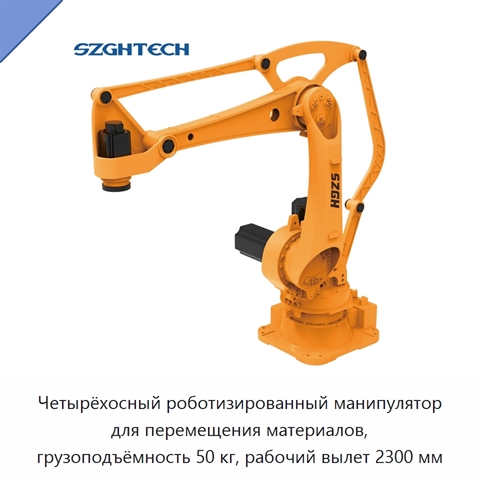
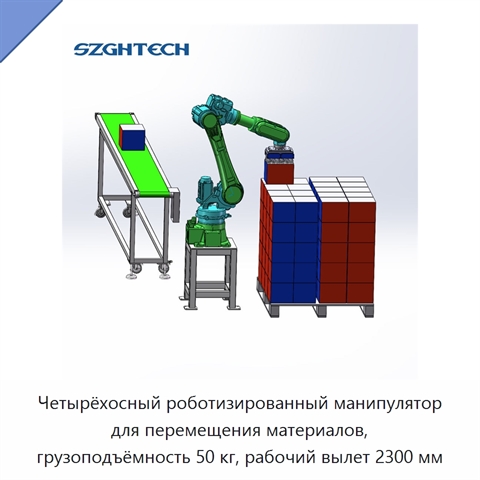
Четырёхосный роботизированный манипулятор для перемещения материалов, грузоподъёмность 50 кг, рабочий вылет 2300 мм

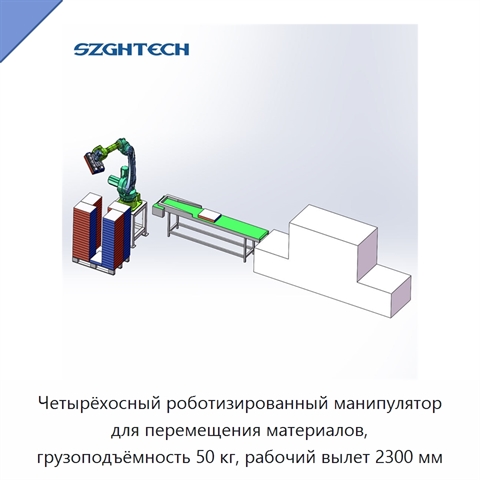
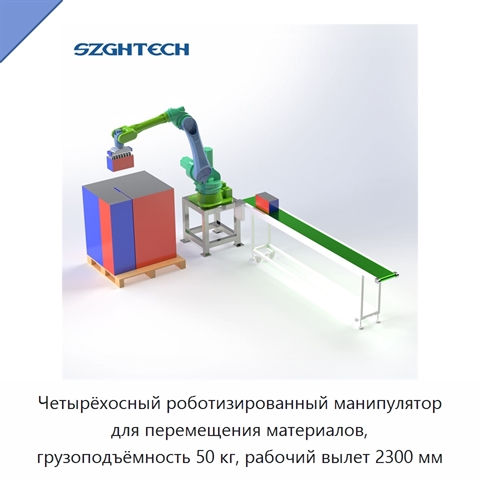
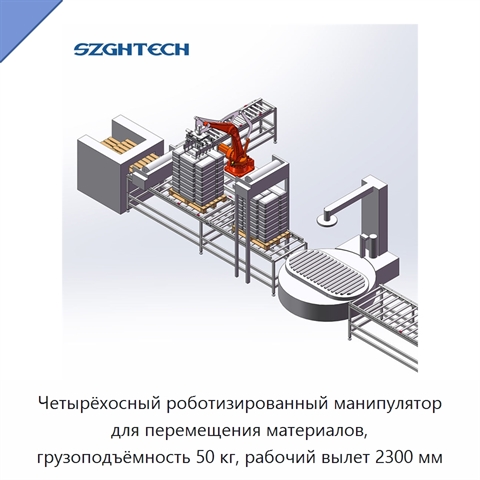
Роботизированный манипулятор имеет четыре оси, грузоподъёмность 50 кг и рабочий вылет 2300 мм. Он выполняет операции захвата и размещения, перемещения материалов и паллетирования, а также может использоваться для погрузки и разгрузки. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЯПМ-84(7Р) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяBest Selling Mini Robot Arm 4 Axis Palletizing Articulated Hand Robot Arm Materials Handling Robot Arm Kit, Cheap Handling Robot Robotic Arm Kuka Education Industrial Mechanical Robotic Arm Pick and Place, New Pack Picking Pick 4 Axis Robot Payload 50kg Robotic Arm Palletizer Automated Robotic Arm for Industrial Production, New 2022 Picking Handling Robot Arm Ardruino Automatic Robotic Robot Arm Aluminium Extrusion, Articulated Robotic Arm Pick and Place 50kg Payload 4 Axis 2300mm Reach Materials Handling Robot Arm, China Manufacturer Four Axis Fully Automatic Handling Robot Arm Palletizing Robot Pallet Machine, Handling Robot Arm Robot Machines Hand Robotic Arm Pick and Place for Loading and Unloading, Payload 50kg 4 Axis Pick and Place Robotic Arm Axis Industrial Materials Handling Robot Arm
Задать вопрос Искать на Baidu

Какую задачу решает четырёхосный роботизированный манипулятор

Четырёхосный роботизированный манипулятор используется для автоматизированного захвата и размещения материалов, паллетирования, а также погрузки и разгрузки в промышленном производстве.
Перемещение грузов

Характеристики ЯПМ-84(7Р)

Модель (по базе 91Т)ЯПМ-84(7Р)
Основные компонентыПЛК, подшипник, редуктор, двигатель
Отчёт об испытаниях оборудованияимеется
Мощность(Вт)1 кВт
Видео выходного контроляимеется
Напряжение220 В
Четырёхосный роботизированный манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЯПМ-84(7Р) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата актуализации информации: 29.08.26

Производитель и параметры оборудования проверены.

Люди, которые искали Четырёхосный роботизированный манипулятор, также смотрели:
Двухчастотный ГНСС-приёмник+5 фото

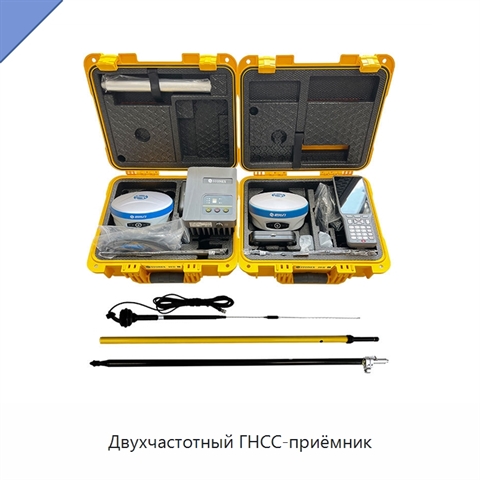
Двухчастотный ГНСС-приёмник

Модель: ЕЖЛ-88(7Б)
Приёмник обрабатывает 1408 каналов. Спутниковый блок работает с системой Галилео в диапазонах E1, E5a, E5b и E6, а с ГЛОНАСС — в диапазонах L1, L2 и L3. Корпус имеет степень защиты IP67. Сетевой модуль поддерживает соединения 4 г и 5 г. Устройство объединяет приём спутниковых сигналов и сетевую связ
Гидравлическая гайка-натяжитель для болтов M22, 1500 бар, точность ±3 %, ход 6 мм+5 фото

Гидравлическая гайка-натяжитель для болтов M22, 1500 бар, точность ±3 %, ход 6 мм
Модель: ЕРЕ-71(2П)
Гидравлическая гайка-натяжитель для болтов M22 применяется при точной сборке стальных конструкций ветроэнергетических установок. Предварительное натяжение создаётся с точностью ±3 %. Рабочее давление 1500 бар обеспечивает усилие для эксплуатации в тяжёлых условиях, а рабочий ход составляет 6 мм. Инд
Однобалочный козловой кран на рельсовом ходу с канатной или цепной талью+2 фото

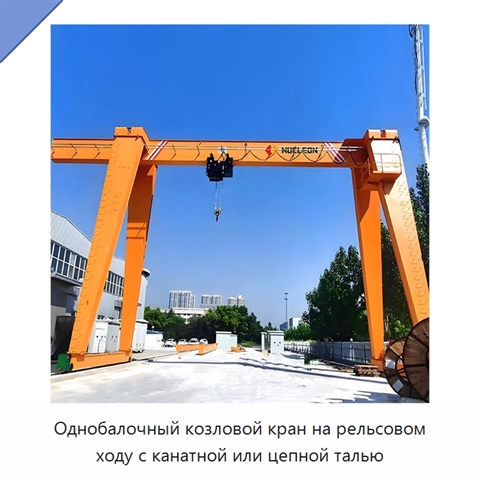
Однобалочный козловой кран на рельсовом ходу с канатной или цепной талью
Модель: ХТЯ-87(8М)
Однобалочный козловой кран перемещается по наземному рельсовому пути. Верхняя несущая балка установлена на двух А-образных опорах, опирающихся на концевые тележки с колёсами. Подъёмным механизмом служит канатная либо цепная таль. Диапазон грузоподъёмности составляет 0,5–32 т, высоты подъёма — 3–30 м
Промышленный робот-манипулятор для захвата и перемещения материалов+5 фото

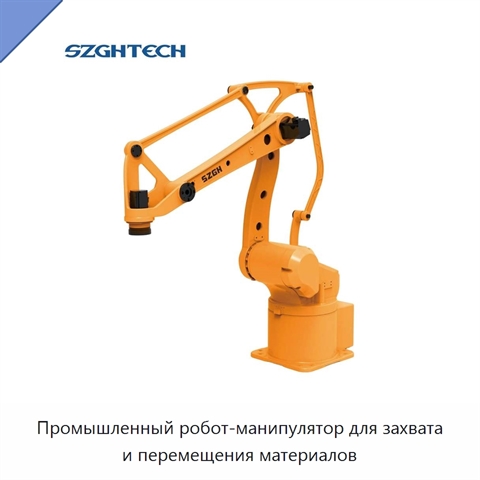
Промышленный робот-манипулятор для захвата и перемещения материалов

Модель: СЭШ-25(8Ж)
Промышленный робот-манипулятор выполняет операции захвата и размещения, перемещает материалы и применяется для загрузки и разгрузки. Мощность изделия составляет 1 кВт, напряжение — 220 В.