

Артикул: 403-372
Модель: ЮБХ-89(5В)
Секция: Дополнительная
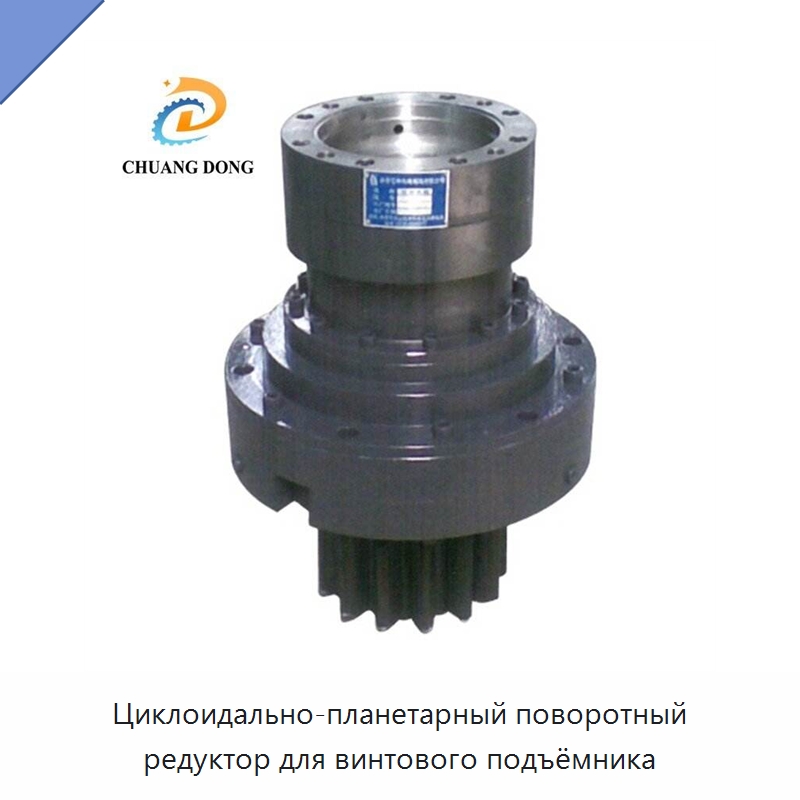
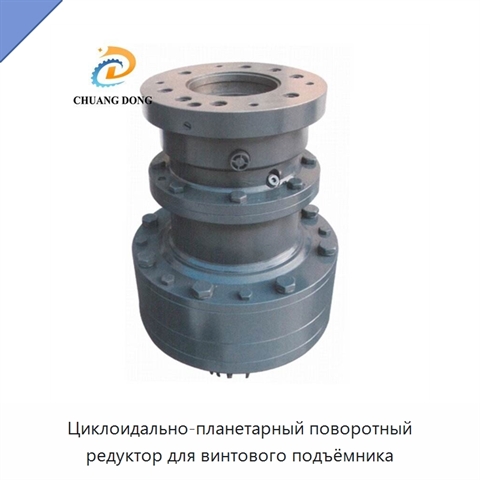
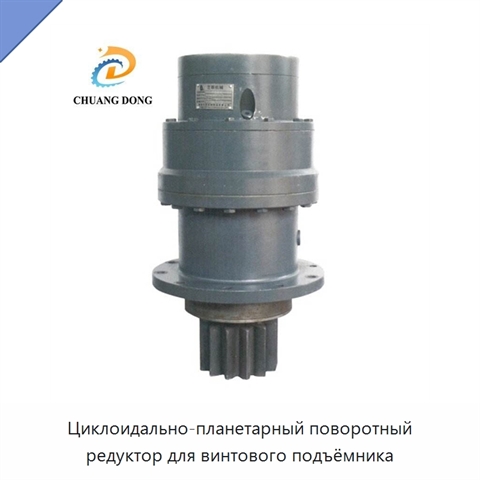
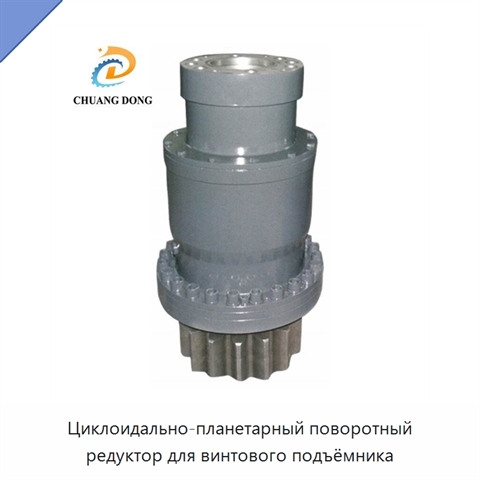
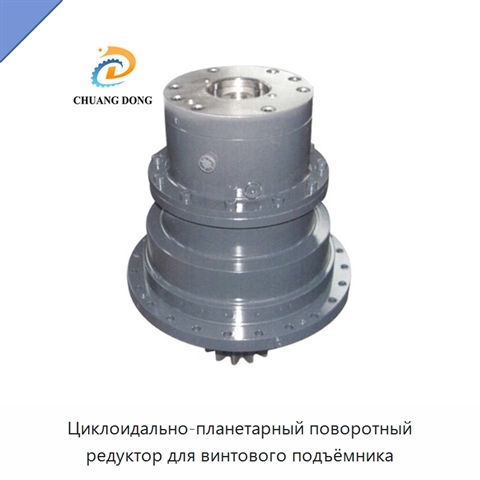
Циклоидально-планетарный поворотный редуктор для винтового подъёмника
Поворотный циклоидально-планетарный редуктор малого типоразмера выполнен как поворотный привод для винтового подъёмника. Его планетарная схема зацепления рассчитана на передачу вращения при максимальной входной мощности 7,45699872 кВт и выходной скорости 12 500 об/мин. В зависимости от исполнения масса изделия составляет от 125 до 425 кг, а передаточное отношение выбирается из ряда 1,8; 4,8; 6,6; 22,5; 23; 34; 53; 56; 63,75; 73,125 и 103,6. Тормозной узел имеет варианты крутящего момента 155, 190, 192, 200, 250 и 900 Н·м, а давление открытия тормозов находится в диапазонах 1,5–1,8 и 1,8–2 МПа.
Задать вопрос Искать на Baidu
Какую задачу решает циклоидально-планетарный редуктор
Циклоидально-планетарный редуктор служит для передачи вращательного движения в механизме винтового подъёмника.
Характеристики ЮБХ-89(5В)
Модель (по базе 91Т)ЮБХ-89(5В)
Схема зацепленияпланетарная
Максимальная входная мощность7,45699872 кВт
Выходная скорость12 500 об/мин
Выходной крутящий момент12–50 кН·м
Циклоидально-планетарный редуктор - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы адаптируем технические характеристики, типоразмеры и комплектацию ЮБХ-89(5В) под условия применения (на базе производителя-оригинала или нашего завода в России).
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы адаптируем технические характеристики, типоразмеры и комплектацию ЮБХ-89(5В) под условия применения (на базе производителя-оригинала или нашего завода в России).
Данные проверены на актуальность: 10.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Циклоидально-планетарный редуктор, также смотрели:
 +4 фото
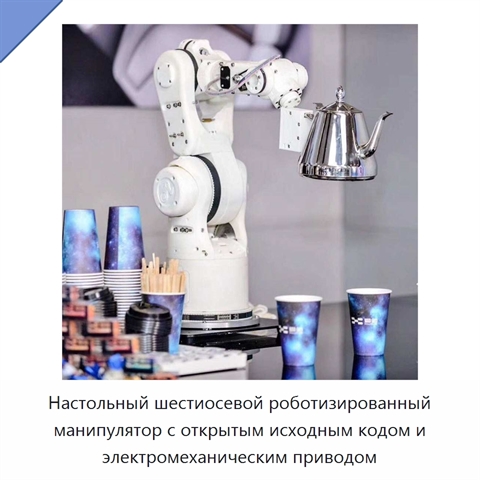
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом
Модель: БЕГ-17(8Я)
Настольный роботизированный манипулятор имеет шестиосевую конструкцию, обеспечивающую точное управление и гибкость при выполнении различных задач. Открытый исходный код позволяет адаптировать систему и развивать её в рамках совместных проектов сообщества. Манипулятор предназначен для программировани
 +2 фото
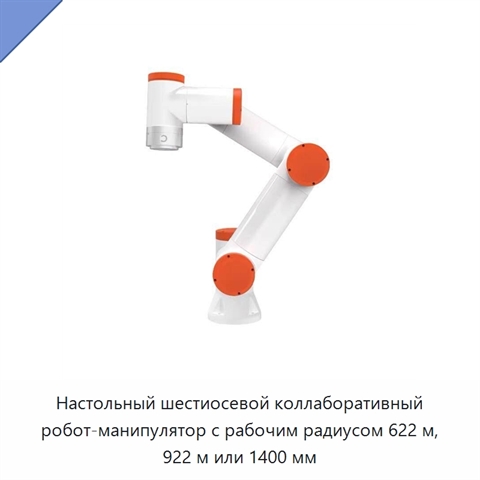
Настольный шестиосевой коллаборативный робот-манипулятор с рабочим радиусом 622 м, 922 м или 1400 мм
Модель: ЛЭХ-11(4Ж)
Настольный шестиосевой коллаборативный робот-манипулятор имеет варианты рабочего радиуса 622 м, 922 м и 1400 мм. Манипулятор изготовлен из сплава и оснащён двигателем. Совместимый тип продукции — многоцелевые роботы.
 +5 фото
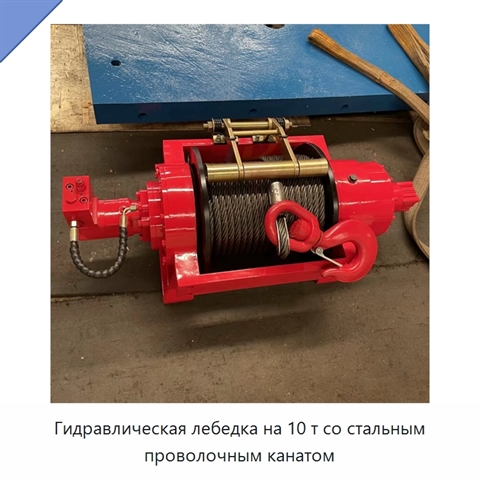
Гидравлическая лебедка на 10 т со стальным проволочным канатом
Модель: ИРУ-18(1Р)
Гидравлическая лебедка на 10 т оснащена тяговым элементом в виде стального проволочного каната.
 +5 фото
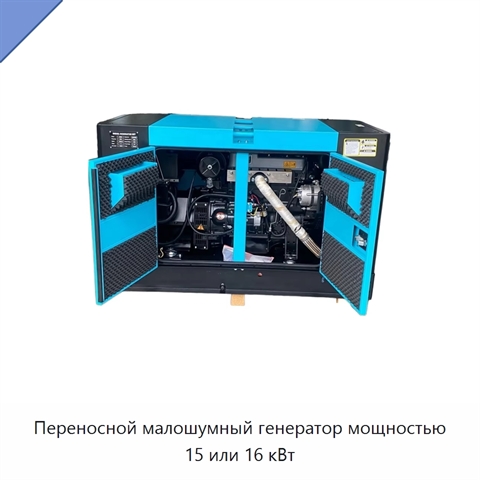
Переносной малошумный генератор мощностью 15 или 16 кВт
Модель: ДБЯ-87(8Д)
Переносной малошумный генератор имеет мощность 15 или 16 кВт и номинальное напряжение от 110 до 440 В. Система охлаждения оснащена охлаждающими рёбрами. Предусмотрены автоматический, ручной тросовый и дистанционный запуск, а также электрический запуск от источника постоянного тока напряжением 12 В.