Артикул: 413-522 Модель: БЭБ-72(1И) Секция: Дополнительная

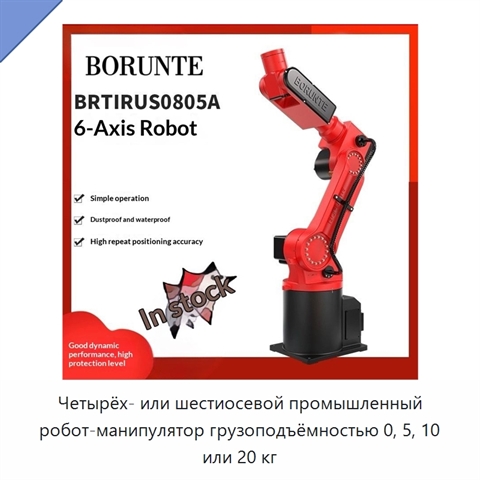
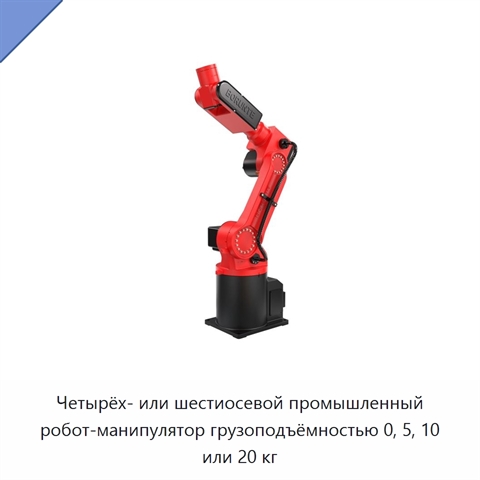
Четырёх- или шестиосевой промышленный робот-манипулятор грузоподъёмностью 0, 5, 10 или 20 кг

Промышленный робот-манипулятор имеет четырёх- или шестиосевое исполнение. Доступны варианты грузоподъёмностью 0, 5, 10 и 20 кг. Тип привода — гидравлический, степень защиты — IP66. Конструкция включает редуктор, подшипник и шестерню. *

*) Текст описания сохранён в оригинальной редакции зарубежного производителя. Специалисты отдела 91Т уже включили этот текст в план технической и эстетической редактуры. Мы планируем в ближайшее время уточнить характеристики и терминологию, перепроверить технические детали и доработать текст так, чтобы описание БЭБ-72(1И) снимало большинство вопросов, а назначение и возможности оборудования были понятны. Не готовы ждать обновления? Задайте вопрос уже сейчас.

Наименование производителяBorunte Industrial Robot 4/6-Axis Mechanical Arm 0kg 5KG 10KG 20KG for Handling Palletizing Welding, Borunte Industrial Robot Four-Axis Six-Axis Mechanical Arm for Handling Palletizing Welding, Borunte Industrial Robot Four/Six-Axis Mechanical Arm 5KG/10KG/20KG for Handling Palletizing Welding, Borunte Industrial Robot Four/Six-Axis Mechanical Arm 0KG 5/10/20KG for Handling Palletizing Welding, Borunte Industrial Robot Four-Axis/Six-Axis Mechanical Arm for Handling Palletizing Welding
Задать вопрос Искать на Baidu

Какую задачу решает четырёх- или шестиосевой промышленный робот-манипулятор

Промышленный робот-манипулятор предназначен для операций перемещения, паллетирования и сварки.
Перемещение грузов
Сварка металла

Характеристики БЭБ-72(1И)

Модель (по базе 91Т)БЭБ-72(1И)
Основные компонентыредуктор, подшипник, шестерня
Четырёх- или шестиосевой промышленный робот-манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации БЭБ-72(1И) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).

Информация проверена на актуальность: 09.09.26

Сведения о производителе и характеристиках актуальны.

Люди, которые искали Четырёх- или шестиосевой промышленный робот-манипулятор, также смотрели:
Ручная гидравлическая тележка с обручем для масляных бочек+5 фото

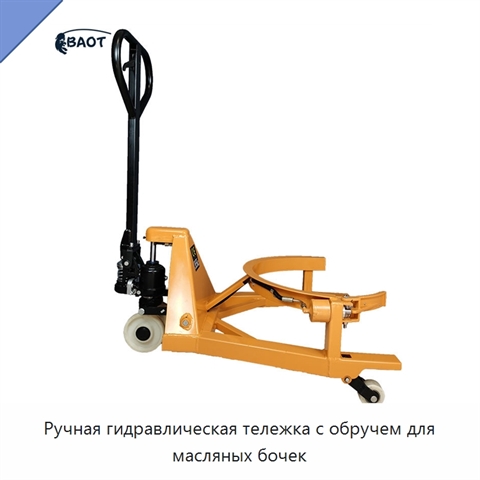
Ручная гидравлическая тележка с обручем для масляных бочек
Модель: ЖКЮ-19(4П)
Стальная конструкция тележки устойчива к износу и коррозии. Бочка фиксируется охватывающим обручем. Петлеобразная рукоятка насоса позволяет поднимать груз и маневрировать, а расположенный на ней курок отвечает за опускание. Нейлоновые колёса рассчитаны на тяжёлые нагрузки и при движении не оставляют
Аккумуляторный мини-электротягач для буксировки багажа и оборудования
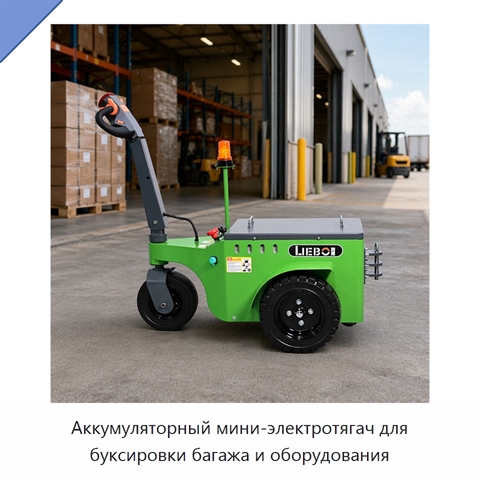
Аккумуляторный мини-электротягач для буксировки багажа и оборудования

Модель: РИЖ-84(1Е)
Аккумуляторный мини-электротягач оборудован задней сцепной штангой, тяговым разъёмом вытяжного типа, предупреждающим фонарём и дисплеем тяговых параметров. Аккумулятор размещён в металлическом корпусе. На колёсах установлены износостойкие сплошные резиновые шины. Для двух вариантов исполнения номина
Вертикальный обрабатывающий центр+5 фото

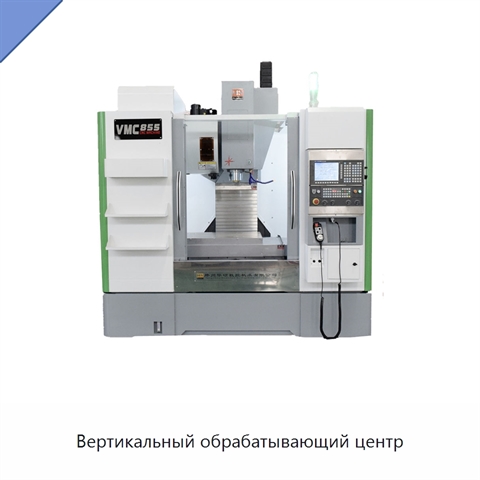
Вертикальный обрабатывающий центр
Модель: АРЯ-22(2П)
Оборудование предназначено для работы с заготовками. Пятиосевая конфигурация рассчитана на обработку деталей сложной формы. Система ЧПУ обеспечивает надежное управление операциями обработки на станке. Точность позиционирования составляет ±0,005 мм, а повторяемость перемещений по координатам — ±0,005
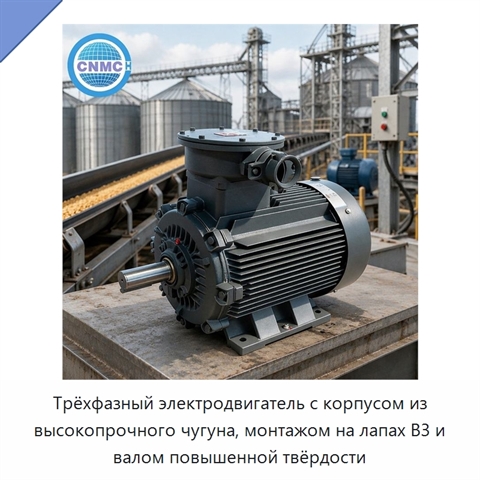
Трёхфазный электродвигатель с корпусом из высокопрочного чугуна, монтажом на лапах B3 и валом повышенной твёрдости

Трёхфазный электродвигатель с корпусом из высокопрочного чугуна, монтажом на лапах B3 и валом повышенной твёрдости

Модель: ЛМИ-15(7Л)
Электродвигатель рассчитан на номинальное напряжение 380 или 400 В и частоту вращения 1500, 1800 или 3600 об/мин.