

Артикул: 210-342
Модель: ЮБФ-18(4Ш)
Секция: Дополнительная
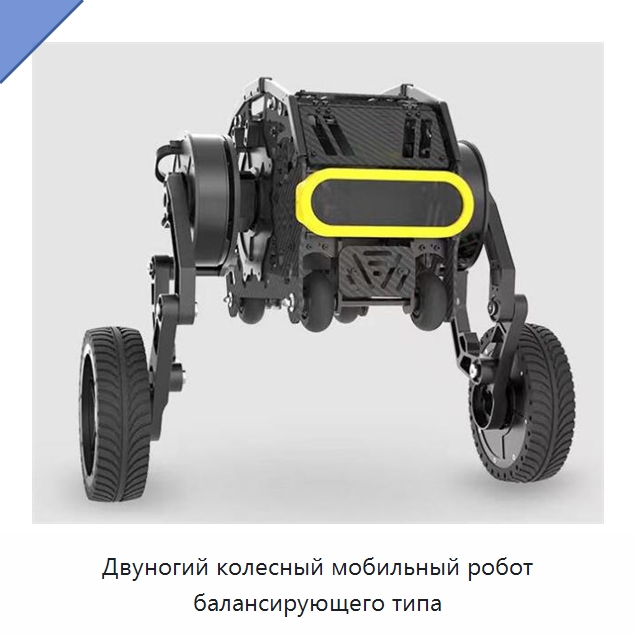
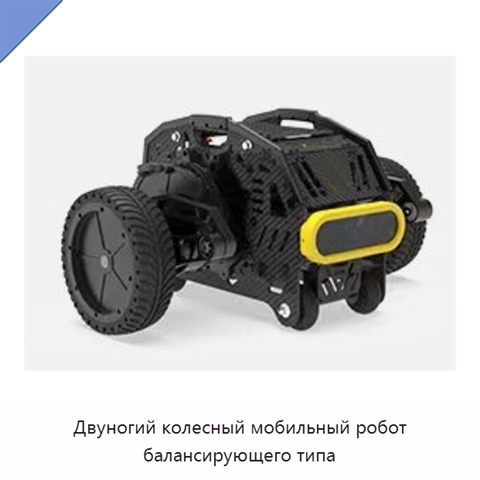
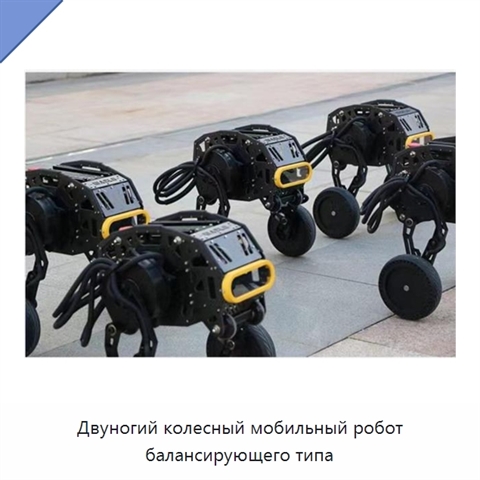
Двуногий колесный мобильный робот балансирующего типа
Двуногий мобильный робот балансирующего типа оснащён приводными колёсами и шестью двигателями суставов с прямым приводом. Колёсная схема обеспечивает скоростное перемещение, а ноги позволяют маневрировать при преодолении препятствий и двигаться по различным типам рельефа. Прямоприводная конструкция не имеет передаточного механизма, а фланцевые соединения упрощают техническое обслуживание. Адаптер питания рассчитан на входное напряжение 220 В переменного тока и выдаёт 33 В при токе 8 А. Рабочее напряжение двигателей составляет 28–32 В, номинальное напряжение — 32 В, номинальный ток — 12 А, номинальный крутящий момент — 9,6 Н·м, номинальная частота вращения — 115 об/мин. Разрешение энкодера составляет 15 бит, масса двигателя — 2,3 кг. Масса нетто робота равна 22,9 кг, а габариты в положении стоя составляют 540×371×491 мм. Уровень шума при движении — менее 49 дБ. Время непрерывного стояния при температуре окружающей среды 25 °C составляет не менее 90 мин, а время непрерывного высокоскоростного движения при 34 °C — 4 ч. Высота прыжка без нагрузки составляет около 8 см. Максимальная скорость перемещения в положении для движения ползком — 1,6 м/с. Максимальная дистанция связи с пультом управления составляет 2 км, чувствительность приёмника — −104 дБм, выходная частота — 2,4 ГГц, максимальная безопасная дистанция управления — 150 м. Литиевая батарея ёмкостью 170 Вт·ч сохраняет более 80 % начальной ёмкости после 1000 циклов.
Задать вопрос Искать на Baidu
Какую задачу решает двуногий колесный робот
Двуногий колесный мобильный робот применяется при пожаротушении и реагировании на чрезвычайные ситуации.
Характеристики ЮБФ-18(4Ш)
Модель (по базе 91Т)ЮБФ-18(4Ш)
Выходной ток8 А
Выходное напряжение33 В
Двуногий колесный робот - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЮБФ-18(4Ш) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЮБФ-18(4Ш) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Дата последней проверки актуальности информации: 27.08.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Двуногий колесный робот, также смотрели:
 +2 фото
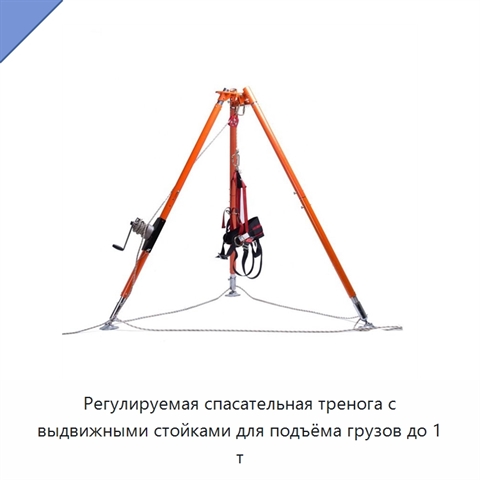
Регулируемая спасательная тренога с выдвижными стойками для подъёма грузов до 1 т
Модель: РЯБ-18(4Р)
Регулируемая спасательная тренога предназначена для работ в ограниченных пространствах, где требуется подъём грузов массой до 1 т. Выдвижные стойки регулируются для изменения вылета и обеспечения устойчивости при выполнении операций. В комплект входит страховочная привязь, обеспечивающая безопасное
 +2 фото
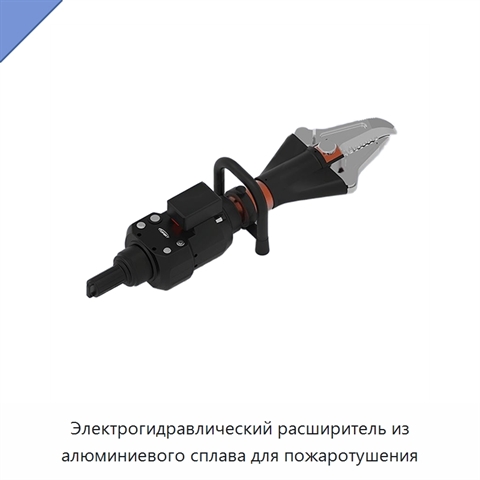
Электрогидравлический расширитель из алюминиевого сплава для пожаротушения
Модель: БКИ-47(5К)
Электрогидравлический расширитель изготовлен из алюминиевого сплава и предназначен для применения при пожаротушении. Изделие не является опасным химическим веществом.
 +4 фото
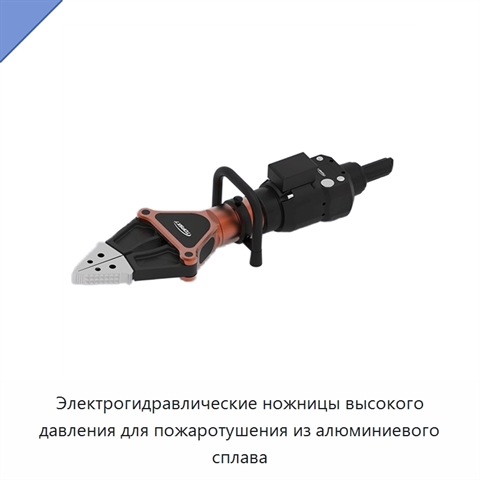
Электрогидравлические ножницы высокого давления для пожаротушения из алюминиевого сплава
Модель: НИЛ-81(1С)
Электрогидравлические ножницы для пожаротушения изготовлены из алюминиевого сплава и рассчитаны на высокое давление. Изделие не содержит опасных химических веществ.
 +4 фото
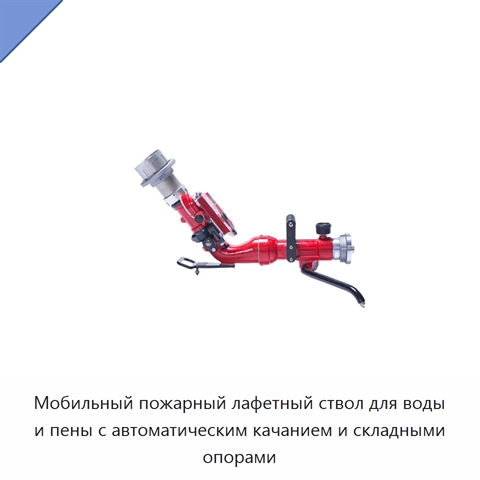
Мобильный пожарный лафетный ствол для воды и пены с автоматическим качанием и складными опорами
Модель: ЖТЯ-42(5Г)
Мобильный пожарный лафетный ствол предназначен для подачи воды и пены при тушении пожаров на большом расстоянии. Компактная конструкция и складные опорные стойки упрощают переноску, хранение, транспортировку и подготовку к работе. Функция автоматического качания обеспечивает перемещение струи без по