


Артикул: 185-296
Модель: ЮРП-41(9Н)
Секция: Дополнительная
Эксцентриковая система обсадки для погружного ударного бурения с пилотным долотом и расширителем
При начале проходки расширитель отклоняется наружу и увеличивает пилотное отверстие до размера, при котором обсадная труба опускается вслед за сборкой бурового долота. После достижения требуемой глубины направление вращения осторожно меняют на обратное: расширитель складывается внутрь, после чего сборку извлекают вверх через обсадную колонну. Если обсадные трубы оставляют в скважине, их нижний конец герметизируют цементным раствором либо другим герметизирующим составом. Затем проходку в коренной породе продолжают обычным буровым инструментом до заданной глубины. Поверхности деталей подвергнуты упрочняющей обработке для повышения износостойкости и увеличения срока эксплуатации. Оптимизация конструкции повышает её прочность и упрощает работу с системой. Система работает стабильно и надёжно, обеспечивая высокую скорость бурения.
Задать вопрос Искать на Baidu
Какую задачу решает эксцентриковая система обсадки
Эксцентриковая система обсадки применяется при бурении геотермальных скважин, устройстве коротких микросвай и выполнении инъекционных отверстий в строительных и портовых проектах.
Характеристики ЮРП-41(9Н)
Модель (по базе 91Т)ЮРП-41(9Н)
Тип дрелицентровочное сверло, корончатое сверло
Назначениебурение скважин на воду
Эксцентриковая система обсадки - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЮРП-41(9Н) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЮРП-41(9Н) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Данные проверены на актуальность: 13.08.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Эксцентриковая система обсадки, также смотрели:
 +5 фото
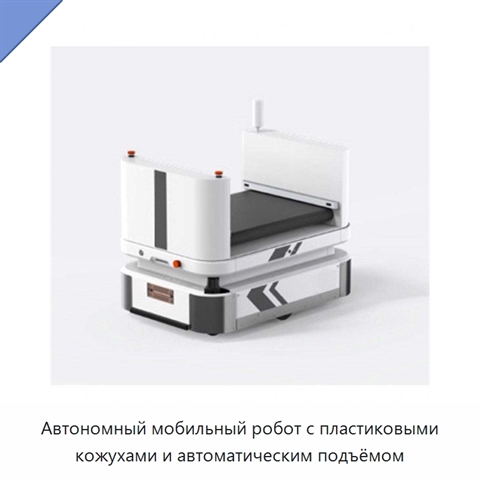
Автономный мобильный робот с пластиковыми кожухами и автоматическим подъёмом
Модель: ФГЯ-94(9Б)
Автономный мобильный робот представляет собой автоматизированное управляемое транспортное средство с функцией автоматического подъёма и пластиковыми кожухами. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Для навигации использу
 +5 фото
Эксцентриковая обсадная система для бурения скважин, 118–358 мм
Модель: ЯВТ-57(2Я)
Эксцентриковая обсадная система предназначена для бурения скважин. Размерный диапазон системы составляет 118–358 мм.
 +3 фото
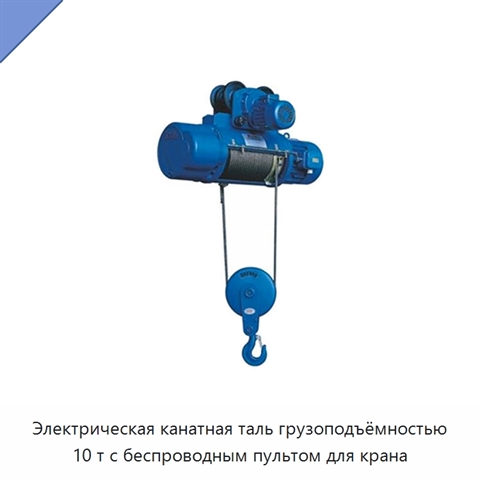
Электрическая канатная таль грузоподъёмностью 10 т с беспроводным пультом для крана
Модель: ИРХ-82(7П)
Электрическая канатная таль предназначена для работы с краном и оснащена беспроводным пультом дистанционного управления. Грузоподъёмность составляет 10 т, скорость подъёма — 7 м/мин. Таль изготовлена из стали; в качестве стропа используется стальной канат.
 +5 фото
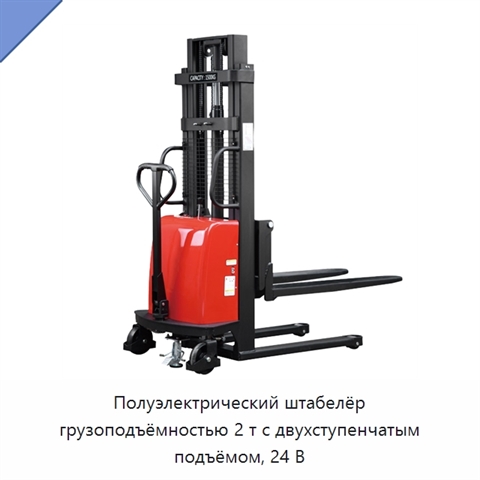
Полуэлектрический штабелёр грузоподъёмностью 2 т с двухступенчатым подъёмом, 24 В
Модель: ВТИ-25(7Е)
Питание штабелёра осуществляется от перезаряжаемой свинцово-кислотной аккумуляторной батареи. Узкий корпус облегчает маневрирование в тесных проходах и небольших зонах хранения. Усиленные колёса и устойчивое шасси предназначены для движения по неровным складским полам, гравийным дорожкам и шероховат