

Артикул: 178-167
Модель: ЯПГ-97(2Е)
Секция: Дополнительная
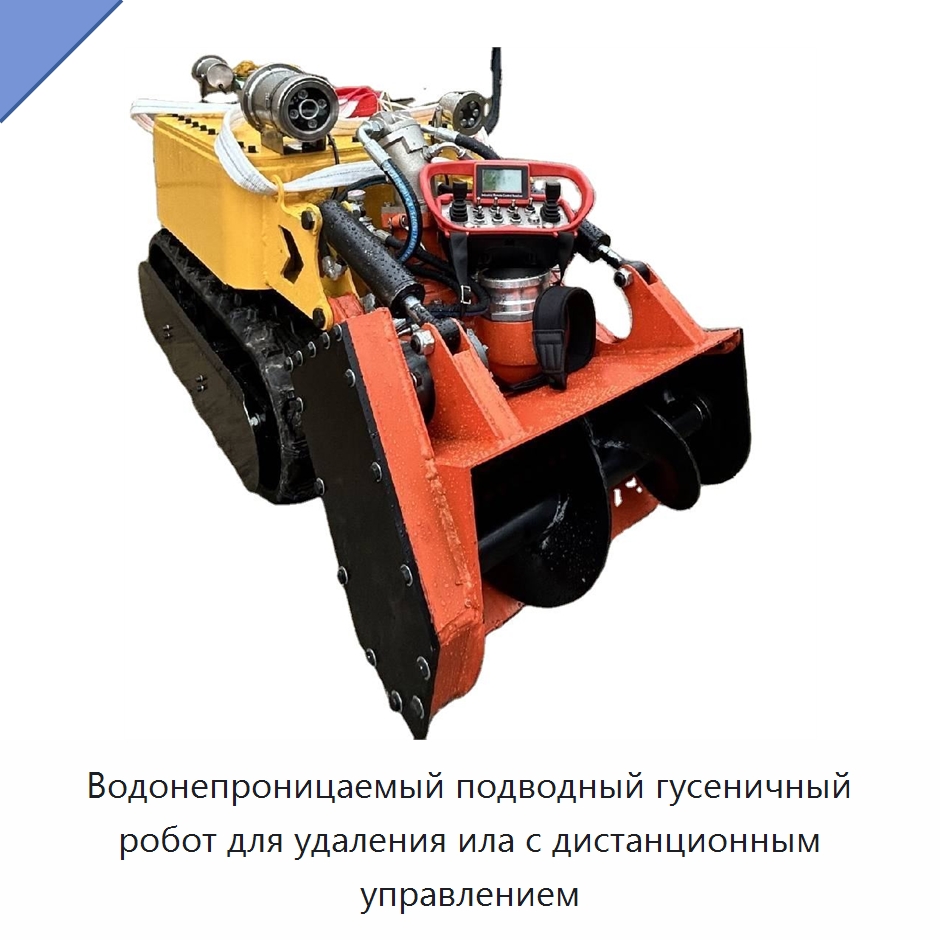
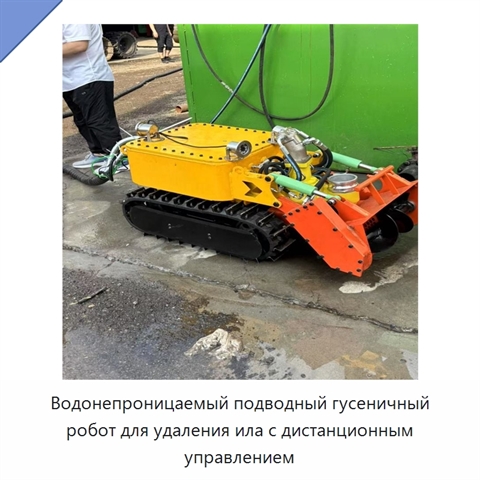
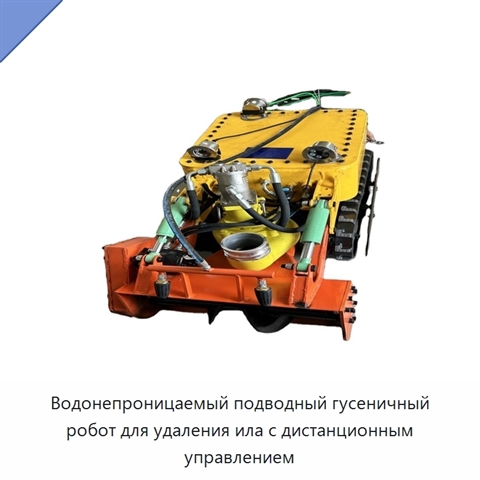
Водонепроницаемый подводный гусеничный робот для удаления ила с дистанционным управлением
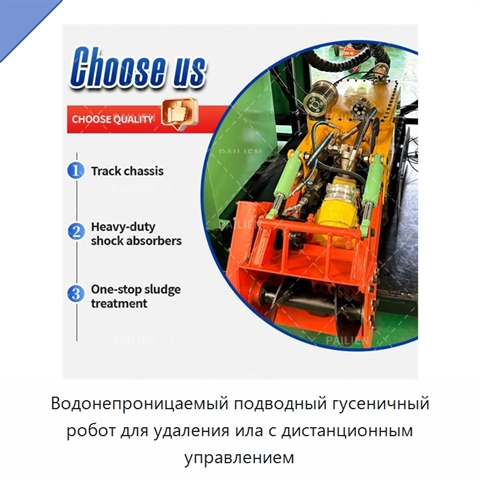
Подводный гусеничный робот предназначен для удаления ила, песка и мусора на подводных участках рек, озёр и портов. Система может работать автоматически или по дистанционным командам. Для навигации используются датчики и система на основе искусственного интеллекта. Удаление отложений выполняется автоматизированным всасыванием. Шасси оснащено резиновыми гусеницами, а водонепроницаемое компактное исполнение позволяет действовать в узких зонах. Габариты корпуса составляют 1250 × 500 × 450 или 1350 × 600 × 600 мм, ширина водоотведения — 500 или 600 мм. Диапазон скорости перемещения — 3–9 или 3–17 м/мин, производительность — 100 или 150 м³/ч. Робот рассчитан на работу в трубах диаметром более 0,5 или 0,6 м. Гидравлическая система размещена в главном шкафу управления. Главный блок управления выполняет запуск и остановку робота, управляет его действиями и освещением. Для подводного наблюдения предусмотрены одна камера и два светодиодных светильника, а мониторинг ведётся в реальном времени. Скорость системы намотки кабеля составляет 0–10 об/мин.
Задать вопрос Искать на Baidu
Какую задачу решает подводный гусеничный робот для удаления ила
Подводный гусеничный робот применяется для удаления ила, песка и мусора в реках, озёрах, портах и трубах диаметром более 0,5 или 0,6 м.
Характеристики ЯПГ-97(2Е)
Модель (по базе 91Т)ЯПГ-97(2Е)
Основные компонентыПЛК, двигатель, подшипник, мотор
Мощность(Вт)30 Вт, 0, 75–1, 5 кВт
Напряжение220 В, 48 В
Подводный гусеничный робот для удаления ила - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯПГ-97(2Е) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯПГ-97(2Е) под условия применения (руками первого изготовителя или собственного производства в России).
Дата актуализации информации: 11.08.26
Производитель и параметры оборудования проверены.
Люди, которые искали Подводный гусеничный робот для удаления ила, также смотрели:
 +1 фото
Переносной лаповый съёмник радиальных шариковых подшипников из глухих отверстий
Модель: АПБ-79(8Г)
Переносной лаповый съёмник служит для снятия радиальных шариковых подшипников из глухих отверстий. Напряжение составляет 220 В.
 +3 фото
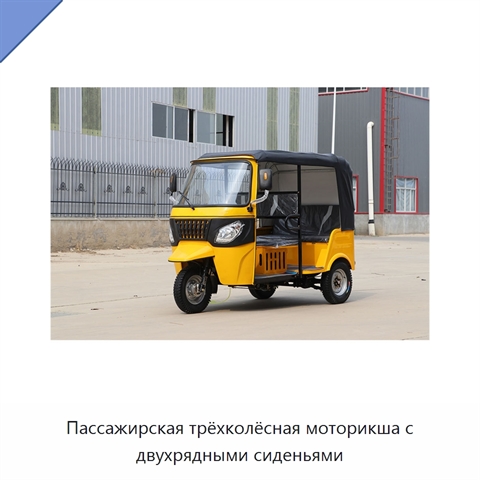
Пассажирская трёхколёсная моторикша с двухрядными сиденьями
Модель: БРЯ-44(4А)
Пассажирская трёхколёсная моторикша оснащена двумя рядами расширенных сидений, которые образуют просторное посадочное пространство и позволяют перевозить нескольких пассажиров. Компактный манёвренный кузов имеет малый радиус разворота, облегчает движение по узким улицам и живописным дорожкам, а такж
 +4 фото
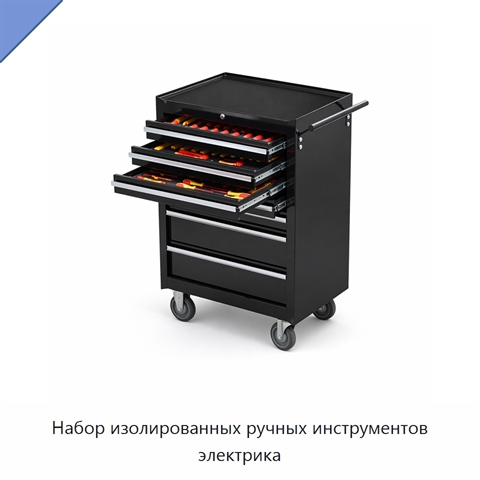
Набор изолированных ручных инструментов электрика
Модель: ТХИ-58(7А)
Набор состоит из 68 предметов и объединяет ручные инструменты электрика в формате «всё в одном». Инструменты имеют изоляционное исполнение на 1000 В. Двухцветные элементы изготовлены методом литья под давлением. Конструкция из нержавеющей стали марки 304 отличается долговечностью и продолжительным с
 +3 фото
Однорядный шариковый опорно-поворотный подшипник с четырехточечным контактом для кранов и экскаваторов
Модель: ЛБИ-59(1Т)
Однорядный шариковый опорно-поворотный подшипник с четырехточечным контактом предназначен для плавного вращения строительной техники. Такая конструкция обеспечивает высокую грузоподъемность и точность работы при эксплуатации оборудования. Изделие изготовлено из легированной стали; прочное исполнение