

Артикул: 523-305
Модель: МУЖ-74(1Т)
Секция: Дополнительная
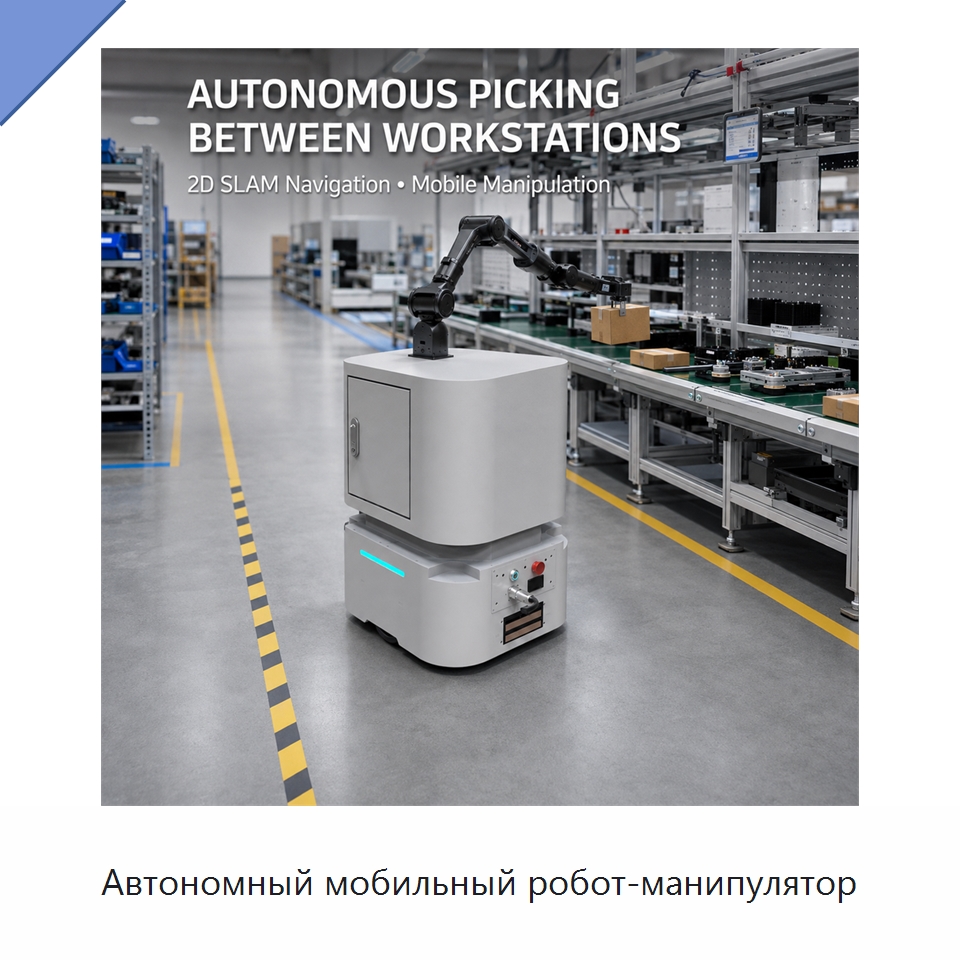
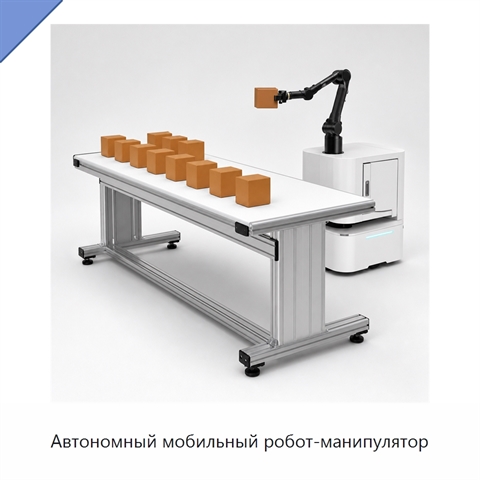
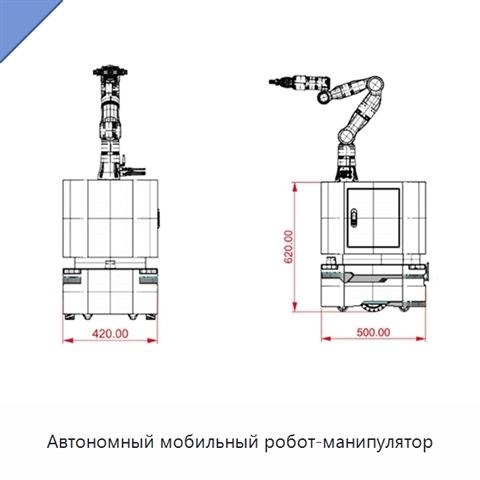
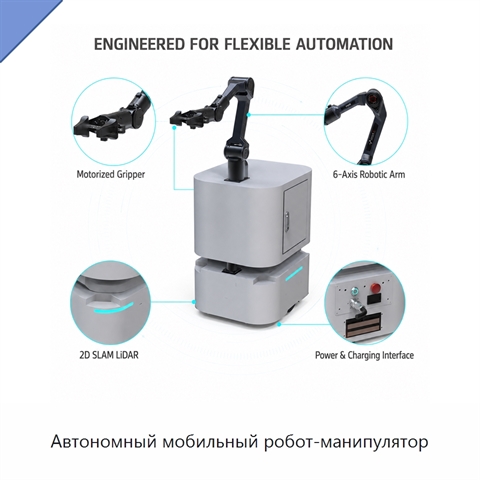
Автономный мобильный робот-манипулятор
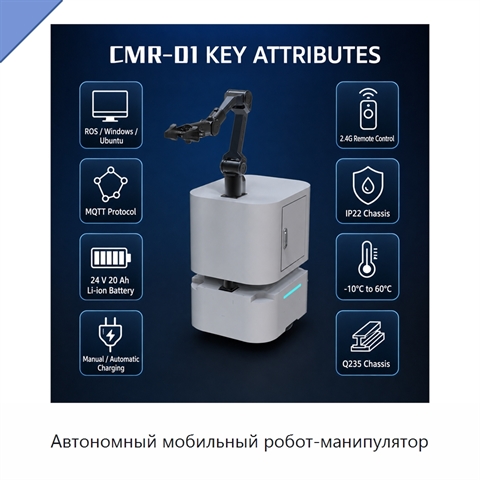
Изделие объединяет шасси с лазерной навигацией, роботизированную руку с шестью осями и моторизованный захват. Захват предназначен для небольших объектов, имеет диапазон раскрытия 0–70 мм, номинальное усилие зажима 40 Н и самоблокирующуюся конструкцию. Предусмотрены ручной и автоматический варианты зарядки. Робот поддерживает интеграцию с рабочими процессами разработки, обучения и системной интеграции, а также обмен данными через протокол сообщений и несколько режимов управления рукой. Навигационные, управляющие и зарядные модули определяются выбранной конфигурацией. Для механической руки доступны исполнения с увеличенными параметрами.
Задать вопрос Искать на Baidu
Какую задачу решает мобильный робот-манипулятор
Мобильный робот-манипулятор предназначен для лёгких операций захвата и размещения, перемещения материалов и обучения робототехнике.
Характеристики МУЖ-74(1Т)
Модель (по базе 91Т)МУЖ-74(1Т)
Максимальная масса груза (кг)50 кг
Максимальное время работы6 ч
Мобильный робот-манипулятор - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации МУЖ-74(1Т) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации МУЖ-74(1Т) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата актуализации информации: 26.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Мобильный робот-манипулятор, также смотрели:
 +3 фото
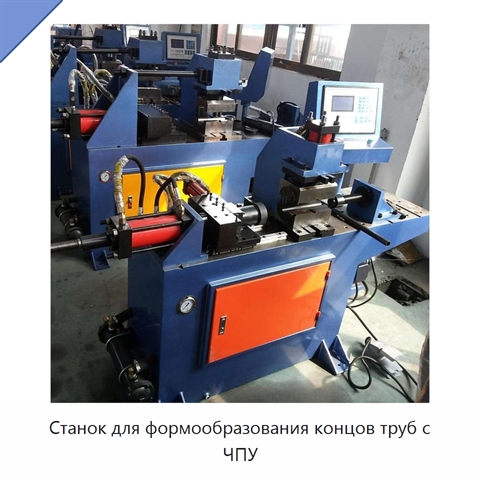
Станок для формообразования концов труб с ЧПУ
Модель: ЮЛД-75(7Н)
Станок оснащен устройством аварийной остановки и работает в ручном или автоматическом режиме. Ход сужения составляет 100 мм. Максимальная длина обрабатываемой заготовки достигает 450 мм, минимальная длина заготовки не ограничена. Концы труб можно формировать выпуклыми, вогнутыми, секционными, длинны
 +3 фото
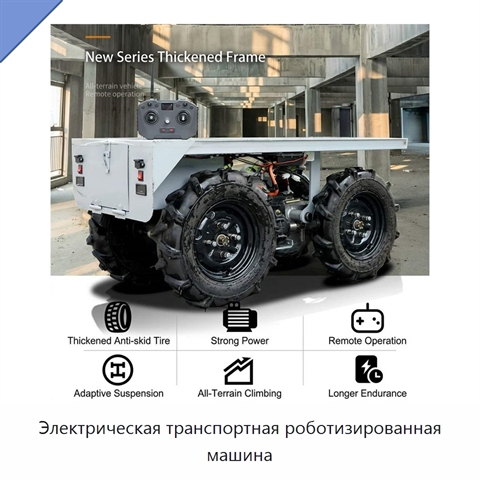
Электрическая транспортная роботизированная машина
Модель: ЮДВ-84(2Э)
Транспортная роботизированная машина имеет колёсную схему 4x4 и рассчитана на перевозку груза массой до 500 кг. Управление осуществляется дистанционно по беспроводному каналу, что позволяет оператору направлять изделие удалённо. Рабочая конструкция предназначена для движения по неровной и сложной пе
 +3 фото
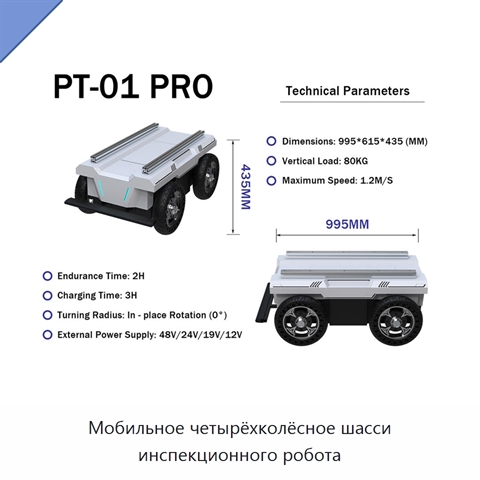
Мобильное четырёхколёсное шасси инспекционного робота
Модель: ГВЭ-24(2С)
Мобильное шасси инспекционного робота предназначено для движения внутри помещений и на открытом воздухе, включая пересечённую местность. Дифференциальная схема с независимым управлением колёсами позволяет выполнять разворот на месте, а максимальная нагрузка платформы достигает 80 кг. Система управле
 +3 фото
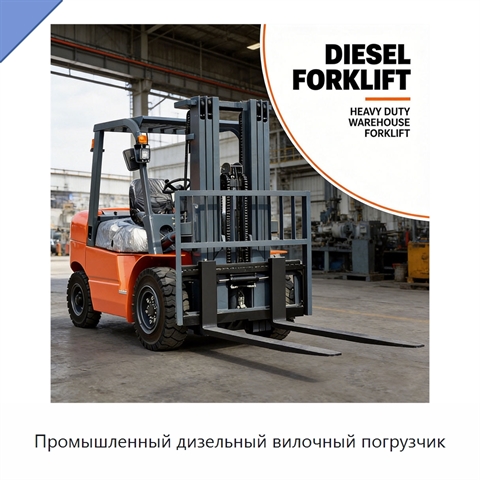
Промышленный дизельный вилочный погрузчик
Модель: ХЯМ-99(1С)
Вилочный погрузчик оснащён гидравлическим рулевым управлением. Мачта выполнена в двух- или трёхступенчатом варианте, обеспечивающем гибкость при обработке грузов. Полный привод поддерживает устойчивую работу на различных типах местности. Цельнолитые шины обеспечивают долговечность и стабильность. Оп