


Артикул: 210-434
Модель: МКА-42(2А)
Секция: Дополнительная
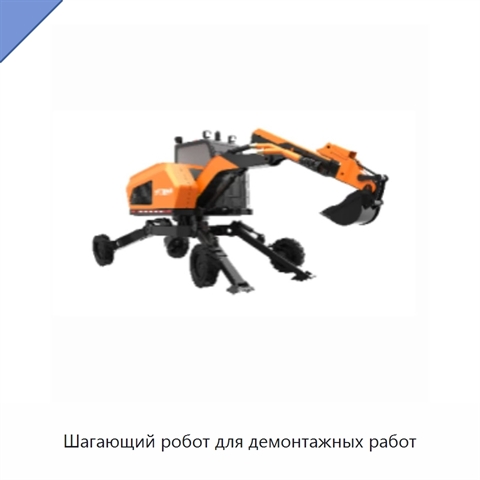
Шагающий робот для демонтажных работ
Шагающий робот выполнен с пошаговой системой перемещения. Каждая гидравлическая нога свободно выдвигается и втягивается для регулировки длины; доступны как минимум три направления настройки: вперёд-назад, влево-вправо и вверх-вниз. Масса изделия не превышает 5,5 т, мощность двигателя составляет не менее 55,4 кВт, а габариты не превышают 4500 мм по длине, 2000 мм по ширине и 2200 мм по высоте. Робот преодолевает препятствия высотой не менее 2 м и траншеи шириной не менее 3 м. Максимальный угол преодоления склона составляет не менее 45°, при этом работа допускается на склонах с углом до 30°. Рабочее пространство имеет максимальную высоту не менее 4500 мм, длину не менее 4000 мм и глубину не менее 1000 мм. Телескопическая механическая рукоять с гидравлическим ковшом выполняет выемку грунта, песка и гравия; вариант с гидравлическим захватом обеспечивает их захват и выемку, причём объём ковша для каждого варианта составляет не менее 100 л. Гидравлические рабочие узлы позволяют быстро менять различные насадки. Стальные стержни и бетон режутся гидравлическими ножницами и циркулярной пилой, а дробятся дробильным молотом; расстояние раскрытия ножниц составляет не менее 200 мм, диаметр разрезаемого стального стержня — не менее 40 мм, диаметр пильного диска — не менее 400 мм, глубина резания — не менее 200 мм, частота ударов молота — не менее 1000 ударов в минуту, а ударная энергия — не менее 10 Дж. Робот поворачивается в горизонтальной плоскости на 360° со скоростью не менее 10 об/мин. Микроволновая связь работает вне прямой видимости на расстоянии не менее 1 км; доступны пилотируемое вождение и дистанционное управление, а дальность обнаружения при дистанционном управлении составляет не менее 1 км. Система обнаруживает более 6 видов токсичных и вредных газов. Допустимый диапазон температуры рабочей среды составляет от -40 до 50 °C, максимальная допустимая высота применения — не менее 2500 м. Электрическая тяговая система развивает тяговое усилие не менее 5 т при длине тяги не менее 15 м. Предусмотрены самодиагностика неисправностей, предупреждение о техническом обслуживании и функции выдачи инструкций.
Задать вопрос Искать на Baidu
Какую задачу решает шагающий демонтажный робот
Шагающий робот применяют для выполнения нескольких рабочих операций на сложном рельефе.
Характеристики МКА-42(2А)
Модель (по базе 91Т)МКА-42(2А)
Шагающий демонтажный робот - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации МКА-42(2А) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации МКА-42(2А) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Информация проверена на актуальность: 30.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Шагающий демонтажный робот, также смотрели:
 +5 фото
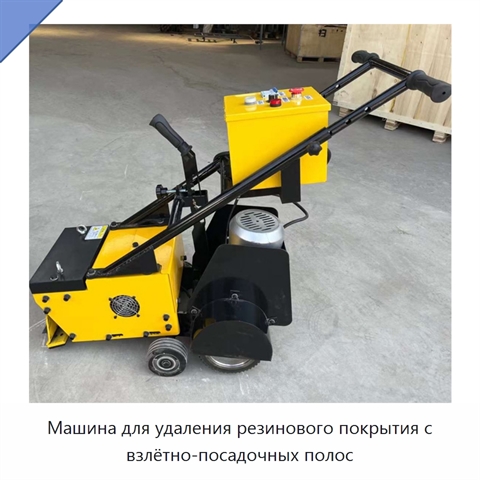
Машина для удаления резинового покрытия с взлётно-посадочных полос
Модель: ЛЕК-25(7Р)
Машина оснащена двигателем, её масса составляет 170 кг, а радиус поворота является малым.
 +4 фото
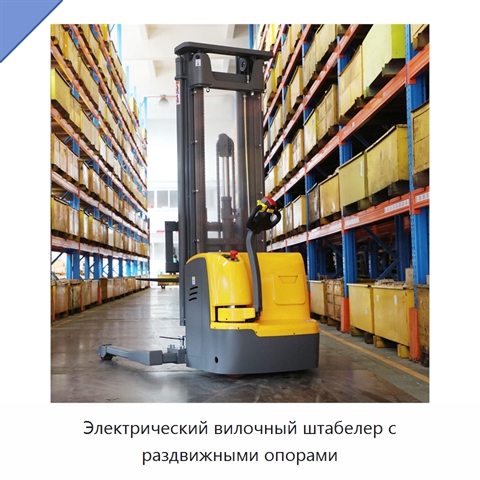
Электрический вилочный штабелер с раздвижными опорами
Модель: РМИ-54(8И)
Штабелер рассчитан на номинальную нагрузку 1500 кг при расстоянии до центра нагрузки 600 мм. При габаритах 2095 × 970 × 2145 мм его масса вместе с аккумуляторной батареей составляет 980 кг, из которых 160 кг приходится на батарею. Вилы размером 35 × 100 × 1070 мм поднимаются на высоту 3000 мм; их об
Нерадиоактивный портативный детектор взрывчатых веществ
Модель: ТРЯ-12(5Р)
В детекторе используется технология ионной спектрометрии подвижности для высокоточной проверки безопасности.
 +4 фото
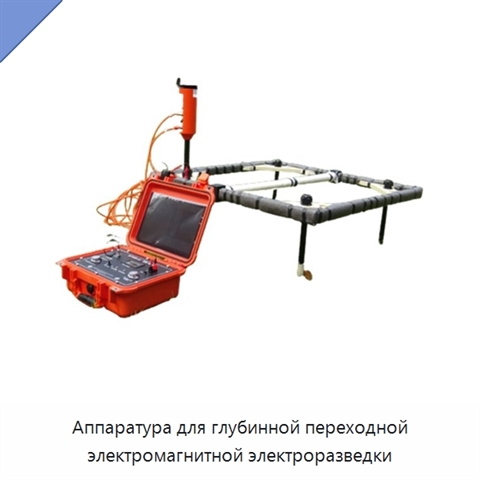
Аппаратура для глубинной переходной электромагнитной электроразведки
Модель: ПГА-21(2Д)
Аппаратура регистрирует переходное электромагнитное поле при работе с незаземлённой передающей петлёй или заземлённым линейным источником. Импульсное магнитное поле направляется в грунт, а в паузах между импульсами катушка или заземлённый электрод регистрирует вторичное наведённое вихретоковое поле