

Комбайны
Товары
 +5 фото
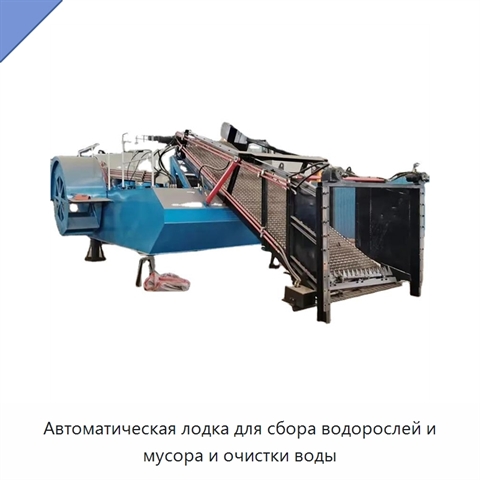
Автоматическая лодка для сбора водорослей и мусора и очистки воды
Модель: ГФА-57(7П)
Лодка оснащена подшипником и двигателем, имеет привод от гребного колеса; количество рядов — 1.
 +5 фото
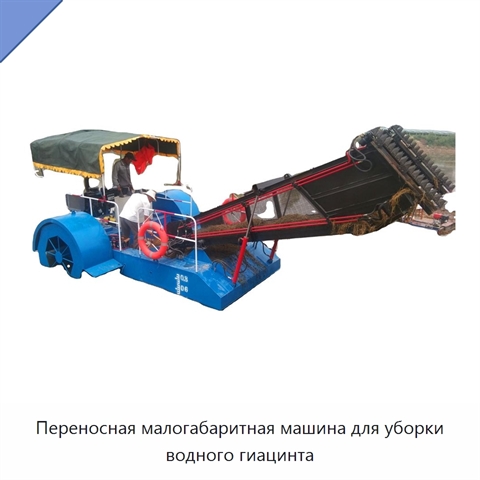
Переносная малогабаритная машина для уборки водного гиацинта
Модель: ТМЯ-57(4Е)
Малогабаритная переносная автоматическая машина для уборки водного гиацинта оснащена подшипником и двигателем. Привод выполнен в виде лопастного колеса.
 +3 фото
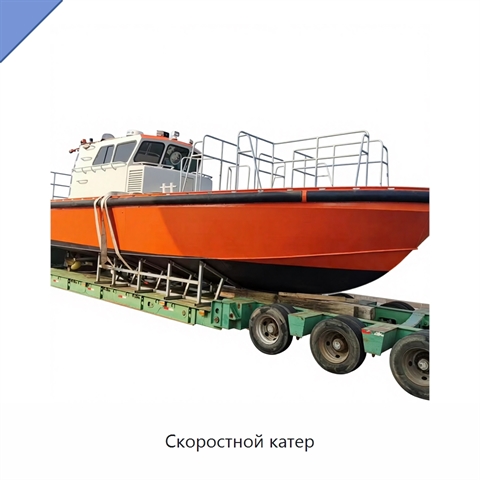
Скоростной катер
Модель: РСЭ-21(9Х)
Катер имеет максимальную длину 7,55 м, ширину 2,55 м и глубину 1,45 м. Толщина днищевой плиты составляет 6 мм, а боковой плиты — 4 мм. Сухая масса равна 4500 кг, максимальная пассажировместимость — 13 человек. Наружное пространство отличается большим количеством мест для сидения, размещённых по всей
 +3 фото
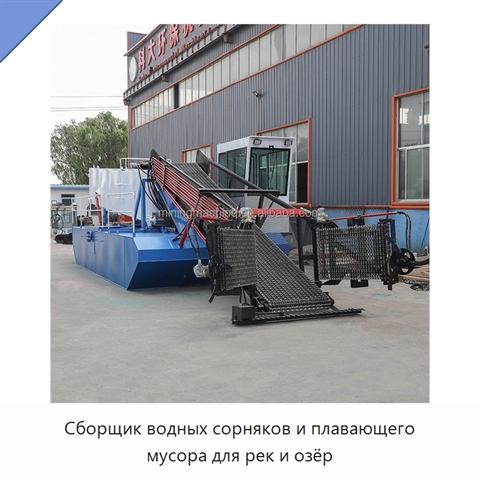
Сборщик водных сорняков и плавающего мусора для рек и озёр
Модель: НЮБ-28(5Ю)
Двигатель имеет мощность 5–10. Грузоподъёмность изделия составляет 12 т.
 +4 фото
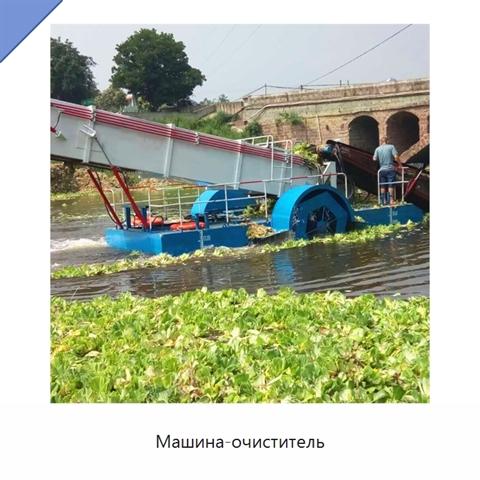
Машина-очиститель
Модель: МЮЖ-42(2А)
Диапазон мощности двигателя составляет 5–18. Грузоподъёмность машины — 12 т.
 +4 фото
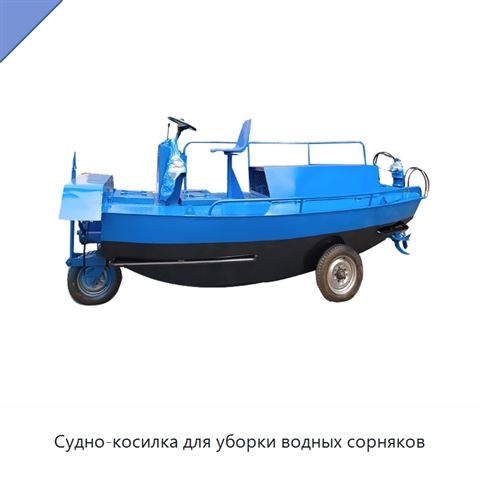
Судно-косилка для уборки водных сорняков
Модель: ВЕХ-79(7Я)
Судно-косилка для водных сорняков оснащено двигателем мощностью 5–10 и изготовлено из нержавеющей стали.
 +5 фото
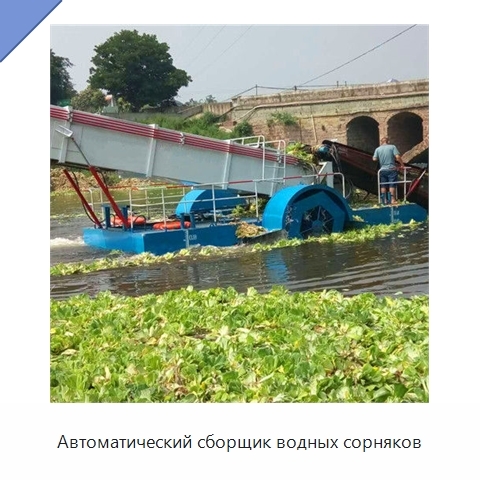
Автоматический сборщик водных сорняков
Модель: ИМЯ-41(7Ж)
Баржа оснащена редуктором, двигателем и насосом. Привод выполнен на основе гребного колеса. Машина имеет шесть рядов.
 +3 фото
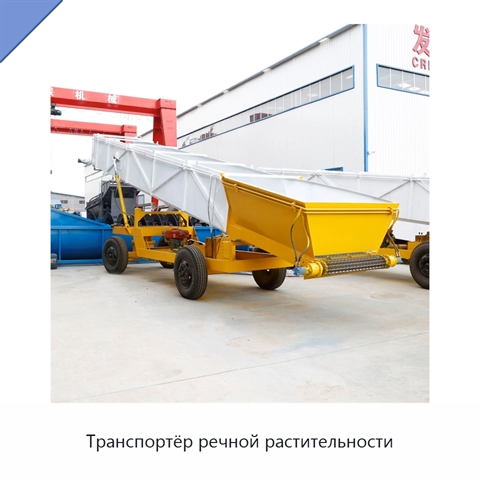
Транспортёр речной растительности
Модель: ЮМБ-81(4Е)
Транспортёр речной растительности выполнен в виде транспортировочной баржи для водоуборочной машины. В составе этой машины используется конвейер без силового привода. Баржа предназначена для перевозки водной растительности. Оборудование допускает выполнение операций по резке с всасыванием грунта, вы
 +5 фото
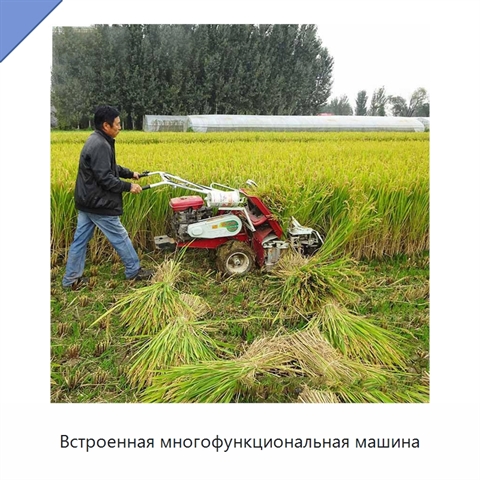
Встроенная многофункциональная машина
Модель: ЮШЮ-97(2М)
Изделие выполнено в самоходном исполнении и может самостоятельно перемещаться в рабочей зоне. Дизельная версия предназначена для выполнения рабочего процесса. Полностью автоматический режим исключает необходимость ручного вмешательства во время работы и позволяет выполнять цикл без участия оператора