Артикул: 129-591 Модель: ЭВГ-77(4П) Секция: Дополнительная

Гусеничный робот для очистки фотоэлектрических панелей с одной или двумя щёточными головками и дистанционным управлением

Гусеничный робот предназначен для автоматической очистки фотоэлектрических панелей с экономией воды. В зависимости от исполнения он оснащается одной или двумя щёточными головками и поддерживает дистанционное управление. Основные компоненты включают двигатель, редуктор, сосуд под давлением и ПЛК. Рабочее напряжение составляет 220 В, значения массы — 80 и 60 кг. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЭВГ-77(4П) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяHousehold Industrial and Commercial Rooftop Distributed Photovoltaic Panel Cleaning Robot, Single Brush Head Double Brush Head Crawler Walking Photovoltaic Solar Panel Cleaning Robot, Automatic Water Saving Photovoltaic Panel Cleaning Robot for Solar Farms and Rooftops, Single Brush Head Double Brush Head Crawler Walking Photovoltaic Solar Panel Cleaning Robot, Remote Control Photovoltaic Panel Cleaning Robot Single and Double Head Cleaning Robot
Задать вопрос Искать на Baidu

Какую задачу решает робот для очистки фотоэлектрических панелей

Робот для очистки фотоэлектрических панелей применяется на солнечных электростанциях и крышах зданий.

Характеристики ЭВГ-77(4П)

Модель (по базе 91Т)ЭВГ-77(4П)
Основные компонентыдвигатель, редуктор, сосуд под давлением, ПЛК, двигатель, редуктор
Напряжение220 В
Масса (кг)80, 60
Робот для очистки фотоэлектрических панелей - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЭВГ-77(4П) под условия применения (руками первого изготовителя или собственного производства в России).

Дата актуализации информации: 09.08.26

Производитель и параметры оборудования проверены.

Люди, которые искали Робот для очистки фотоэлектрических панелей, также смотрели:
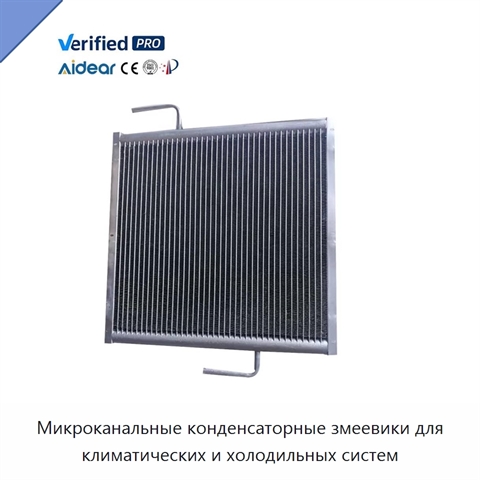
Микроканальные конденсаторные змеевики для климатических и холодильных систем
Микроканальные конденсаторные змеевики для климатических и холодильных систем

Модель: РЭХ-77(2Л)
Микроканальные конденсаторные змеевики выполнены в виде трубчатых теплообменников из алюминия. Значение напряжения может составлять 220 или 380 В.
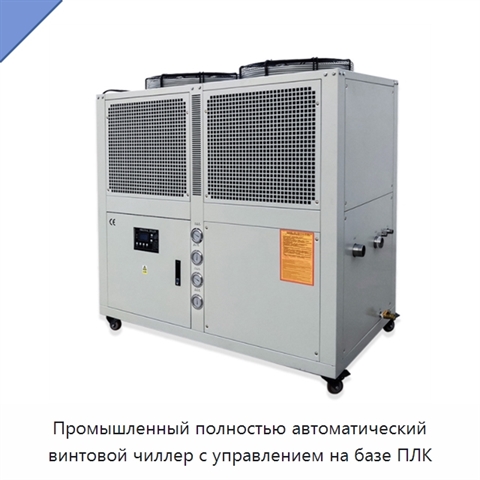
Промышленный полностью автоматический винтовой чиллер с управлением на базе ПЛК+4 фото

Промышленный полностью автоматический винтовой чиллер с управлением на базе ПЛК
Модель: ШЭД-25(7Ю)
Промышленный винтовой чиллер работает в полностью автоматическом режиме под управлением ПЛК. Масса оборудования составляет 2000 кг. Предусмотрены варианты напряжения 230, 240, 220 и 415 В.
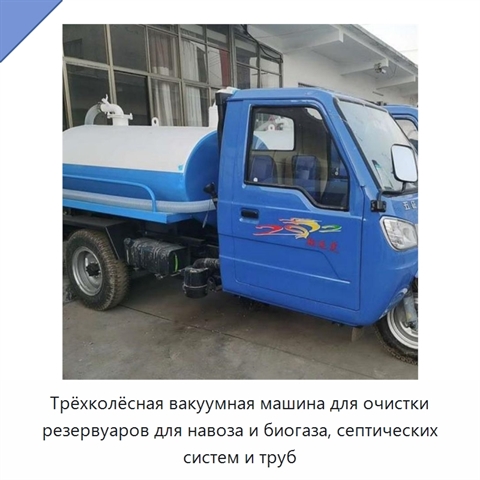
Трёхколёсная вакуумная машина для очистки резервуаров для навоза и биогаза, септических систем и труб+5 фото

Трёхколёсная вакуумная машина для очистки резервуаров для навоза и биогаза, септических систем и труб
Модель: ЕРА-59(1Х)
Трёхколёсная вакуумная машина предназначена для многофункциональной очистки резервуаров для навоза и биогаза, септических систем и труб. Всасывающая способность оборудования позволяет удалять стойкие остатки и выполнять тщательное обслуживание очищаемых объектов. Машина рассчитана на работу в услови
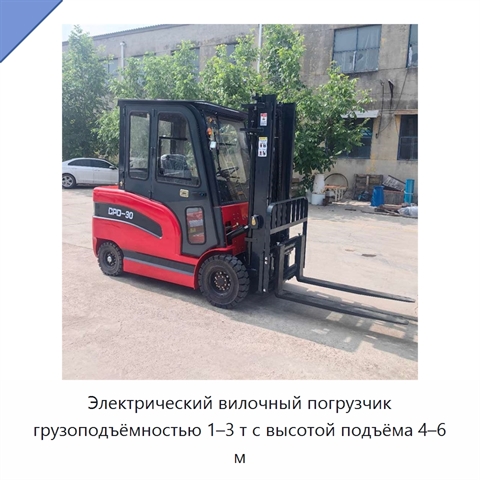
Электрический вилочный погрузчик грузоподъёмностью 1–3 т с высотой подъёма 4–6 м+5 фото

Электрический вилочный погрузчик грузоподъёмностью 1–3 т с высотой подъёма 4–6 м

Модель: АКМ-47(2Н)
Электрический вилочный погрузчик предназначен для складских логистических операций и рассчитан на подъём грузов на высоту 4–6 м. Грузоподъёмность составляет 1–3 т, что позволяет обрабатывать грузы среднего размера в различных промышленных условиях. Предусмотрено аккумуляторное исполнение с местом оп