Артикул: 531-160 Модель: ПСЮ-82(4Н) Секция: Дополнительная

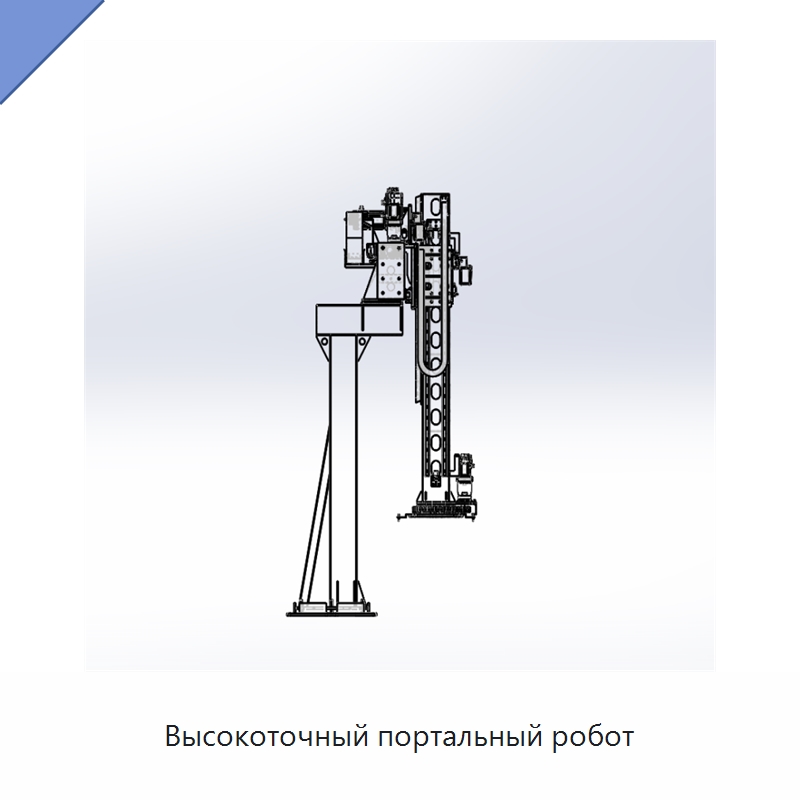
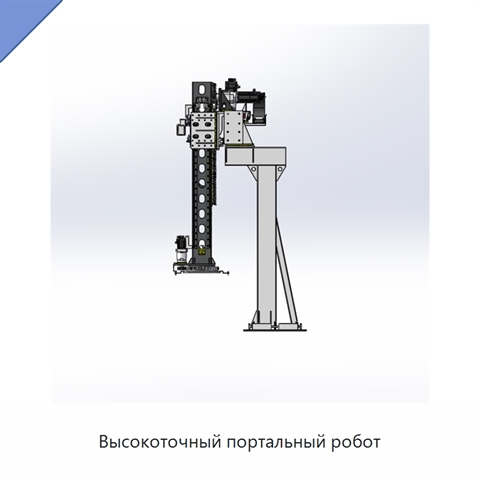
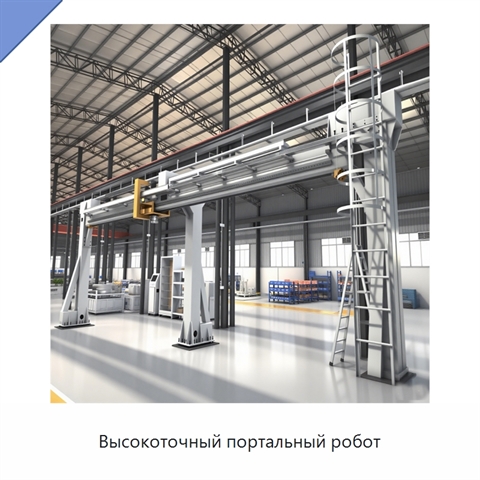
Высокоточный портальный робот

Портальный робот выполнен на прочной стальной раме, рассчитанной на длительную эксплуатацию и работу при тяжелых нагрузках. Система управления обеспечивает высокий уровень контроля при работе оборудования. Механизм перемещения поддерживает линейный ход в заданном направлении. Для выбора исполнения предусмотрены варианты мощности 3 кВт, 4 кВт и 5 кВт. Рабочее напряжение может составлять 220 В или 380 В. Портальная компоновка объединяет несущую часть, механизм хода и управляющую часть в одном изделии, формируя конструкцию для контролируемого перемещения. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ПСЮ-82(4Н), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяIndustrial 1-Axis Gantry Robot-Fast Commissioning Material Transfer High Precision Linear Motion 3/4/5kW Power 220V/380V 20000kg, Machine Tool CNC Machining Automation Equipment Gantry Robo Heavy-load Material Handling High-precision Motor PLC Gear, High Precision Automation Equipment Ceiling-Mounted 7-Axis Robot Track 3-5kW Power 220V/380V Voltage 3000kg Weight 1-Year, 1-Axis Gantry Robot Automation Equipment High Efficiency ISO9001 Certified 1 Year 380V/220V Machine Tending Material Handling
Задать вопрос Искать на Baidu

Какую задачу решает портальный робот

Портальный робот используют для передачи материалов в составе автоматизированного оборудования при выполнении заданных операций.
Перемещение материалов

Характеристики ПСЮ-82(4Н)

Модель (по базе 91Т)ПСЮ-82(4Н)
Мощность(Вт)3 кВт, 4 кВт, 5 кВт
Производственная мощность100
Напряжение380 В, 220 В
Портальный робот - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ПСЮ-82(4Н) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Данные проверены на актуальность: 07.10.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Портальный робот, также смотрели:
Контейнерная смесительная установка для цементного раствора с насосом и горизонтальным силосом, 20 м³/ч+5 фото

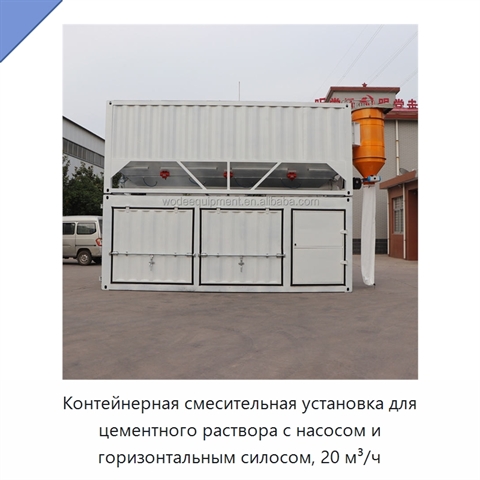
Контейнерная смесительная установка для цементного раствора с насосом и горизонтальным силосом, 20 м³/ч
Модель: АПХ-44(7Э)
Контейнерная смесительная установка выполняет высокотурбулентное смешивание воды с цементным порошком для получения цементного раствора, а также воды с бентонитовым порошком для приготовления бентонитовой суспензии для пластичных шламов. Для трех- и четырехкомпонентных составов возможно использовани
Линейная рельсовая направляющая 7-й оси робота+5 фото

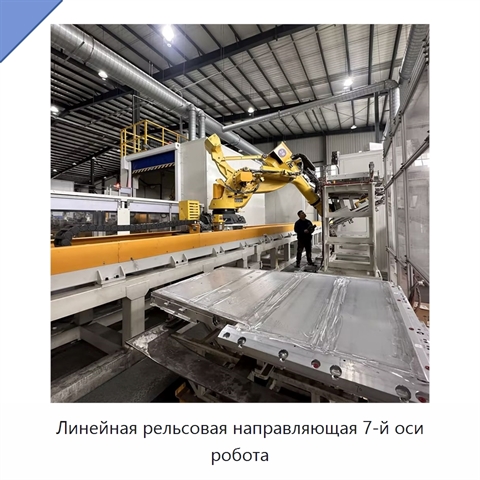
Линейная рельсовая направляющая 7-й оси робота
Модель: УЖФ-29(9Б)
Линейная рельсовая направляющая выполнена из стали с высокой жёсткостью и рассчитана на тяжёлые нагрузки. Изделие обеспечивает стабильную работу и высокую точность позиционирования. Направляющая совместима с распространёнными промышленными роботами. Конструкция поддерживает непрерывную работу в тече
Электрический штабелер для поддонов+5 фото

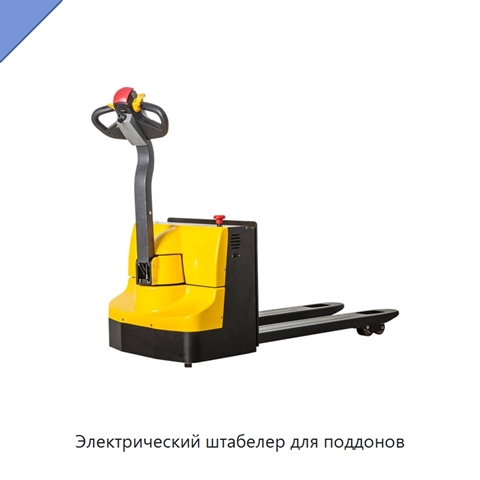
Электрический штабелер для поддонов
Модель: УФВ-87(9Я)
Электрический штабелер для поддонов рассчитан на грузоподъёмность 1500 кг и максимальную высоту подъёма 3000 мм. Минимальная высота подъёма составляет 90 мм, а центр нагрузки расположен на расстоянии 500 мм. Вилы имеют длину 1125 мм и ширину 160 мм. Габаритные размеры изделия — 17200 × 800 × 2035 (В
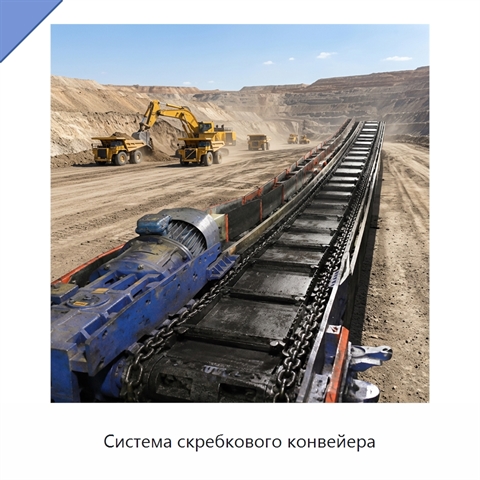
Система скребкового конвейера

Система скребкового конвейера

Модель: ИРМ-94(4П)
Система скребкового конвейера выполнена в тяжёлом исполнении. В приводной части размещён мотор, а привод выполнен с гидравлической муфтой. Двухскоростное управление обеспечивает эффективную обработку материала при изменяющихся условиях работы, позволяя выбирать соответствующий режим скорости для тек