

Артикул: 178-149
Модель: СЛЯ-22(4Х)
Секция: Дополнительная
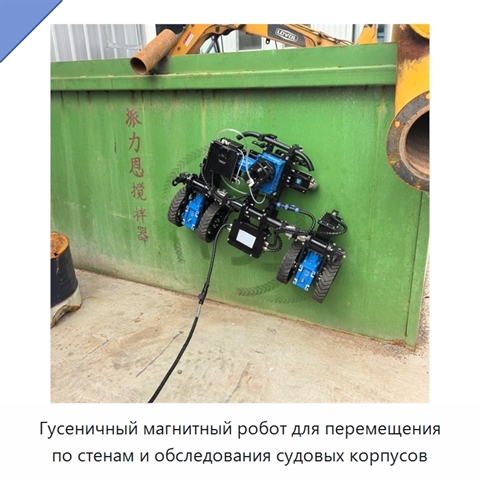
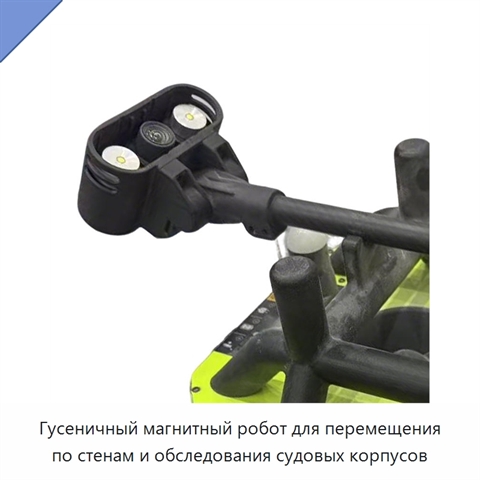
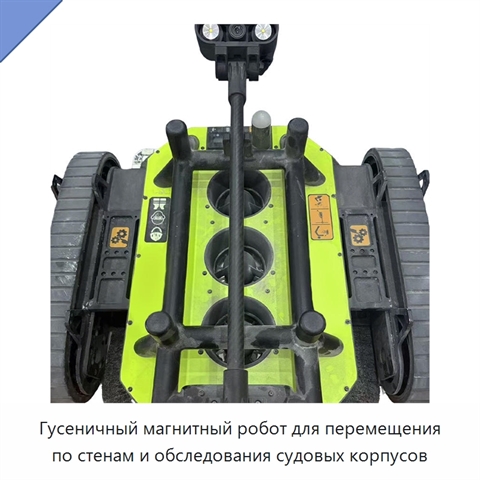
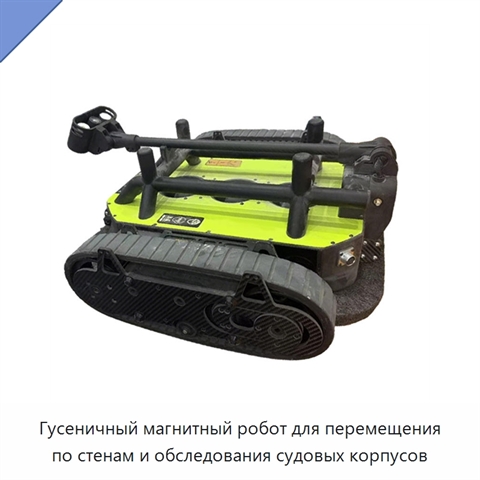
Гусеничный магнитный робот для перемещения по стенам и обследования судовых корпусов
Конструкция робота допускает гибкий переход между стеновыми участками и предусматривает функции интеллектуального обнаружения. Вакуумная система сбора предназначена для очистки судовых поверхностей, снятия лакокрасочных покрытий и удаления ржавчины. Она обеспечивает всасывание и сбор удалённых загрязнений, а также разделение шлака и воды. Система может работать совместно с установками сверхвысокого давления, включая роботизированные средства очистки и комплексы для удаления ржавчины с днища дока. Работы могут проводиться на теплообменниках и испарительных ёмкостях. Максимальная скорость перемещения робота — 8 м/мин. Электрический шкаф управления имеет степень защиты IP66. Диапазон напряжения питания составляет 220–380 В, длина кабеля — 60 м.
Задать вопрос Искать на Baidu
Какую задачу решает гусеничный магнитный робот
Гусеничный магнитный робот применяется для очистки трубопроводов и удаления резиновых отложений с поверхности взлётно-посадочных полос.
Характеристики СЛЯ-22(4Х)
Модель (по базе 91Т)СЛЯ-22(4Х)
Основные компонентыПЛК, двигатель
Мощность(Вт)2 кВт
Напряжение380 В
Гусеничный магнитный робот - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации СЛЯ-22(4Х) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации СЛЯ-22(4Х) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 11.08.26
Производитель и параметры оборудования проверены.
Люди, которые искали Гусеничный магнитный робот, также смотрели:
 +4 фото
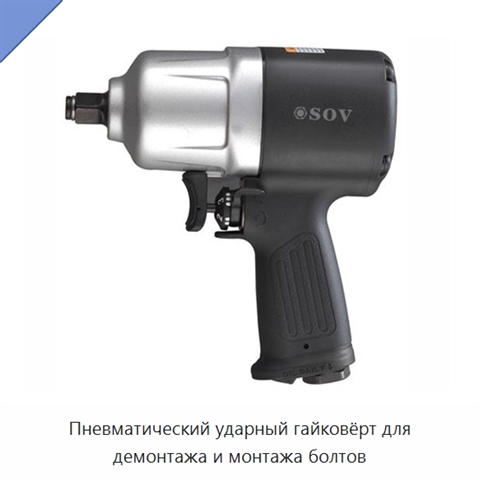
Пневматический ударный гайковёрт для демонтажа и монтажа болтов
Модель: РДИ-41(2Г)
Пневматический ударный гайковёрт выполнен в компактной конструкции с пониженными уровнями шума и вибрации, что помогает уменьшить утомляемость оператора. Муфта имеет безударную конструкцию. Для работы используется воздух под стандартным давлением 6 бар. Параметры исполнений зависят от размера болтов
 +5 фото
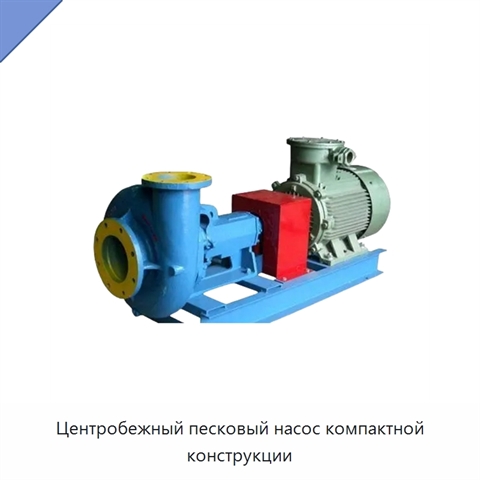
Центробежный песковый насос компактной конструкции
Модель: ЮТШ-99(9М)
Наружные размеры насоса на 101,6 мм меньше, чем у обычных моделей. Открытое рабочее колесо предназначено для перекачивания бурового раствора высокой вязкости. Комбинированное уплотнение рассчитано на длительный срок службы, а унифицированные опорные корпуса подшипников и другие детали для всех модел
 +9 фото
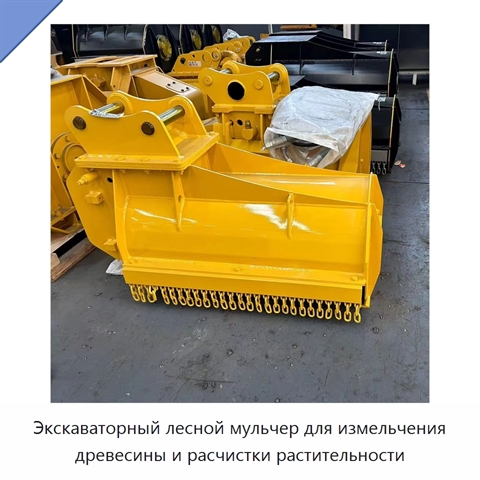
Экскаваторный лесной мульчер для измельчения древесины и расчистки растительности
Модель: УРМ-49(5Ж)
Экскаваторный лесной мульчер предназначен для измельчения древесины при лесных работах и расчистке участков. Он перерабатывает сосну, древесину различных пород, тополь, пихту, необработанный бамбук и бамбук. Основной корпус изготовлен из стальной плиты высокой прочности и износостойкости. Двухсторон
 +4 фото
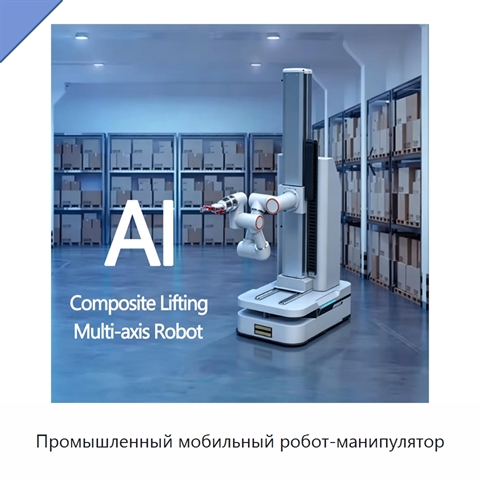
Промышленный мобильный робот-манипулятор
Модель: ЭХТ-78(7Б)
Промышленный мобильный робот-манипулятор объединяет мобильное основание, встроенную подъёмную конструкцию с вертикальной колонной ходом 1000 мм и шестиосевую коллаборативную роботизированную руку. Конструкция обеспечивает операции подъёма, захвата и перемещения на разных высотах и в разных положения