


Артикул: 361-253
Модель: ПФА-42(2Я)
Секция: Дополнительная
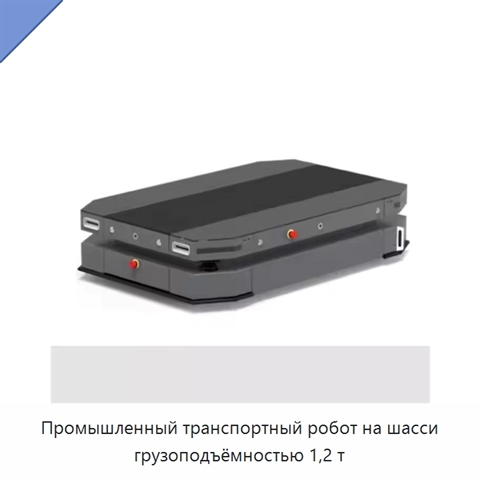
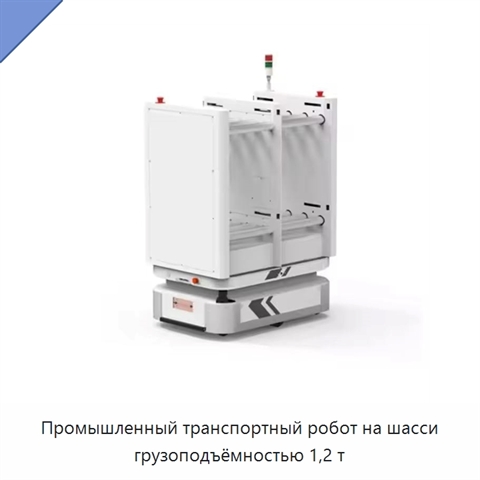
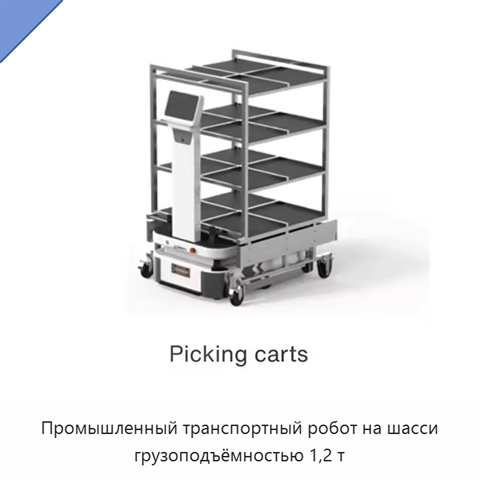
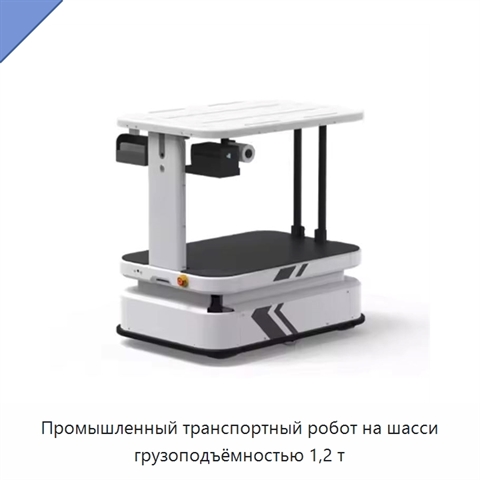
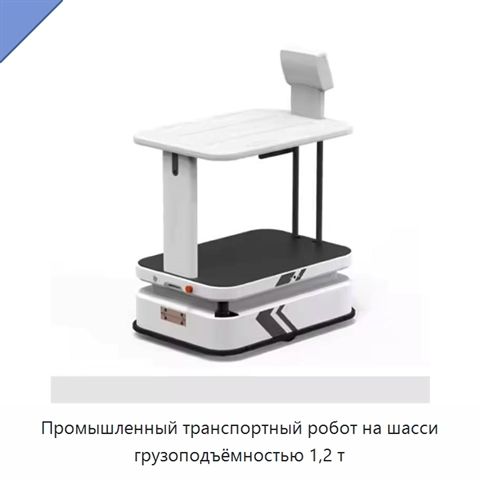
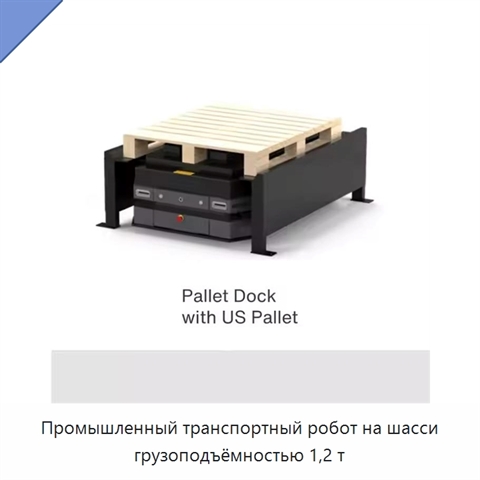
Промышленный транспортный робот на шасси грузоподъёмностью 1,2 т
Промышленный транспортный робот на шасси предназначен для перемещения материалов. Грузоподъёмность составляет 1,2 т. Позиционирование по направляющей имеет точность ±10 мм, а позиционирование при остановке — ±5 мм. Для навигации используются визуальные данные и лидар. *
Задать вопрос Искать на Baidu
*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ПФА-42(2Я) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.
Какую задачу решает промышленный транспортный робот
Промышленный транспортный робот используется для перемещения материалов в промышленных транспортных процессах.
Характеристики ПФА-42(2Я)
Модель (по базе 91Т)ПФА-42(2Я)
Позиционирование по направляющей±10 мм
Метод навигациина основе визуальных данных и лидара
Позиционирование при остановке±5 мм
Промышленный транспортный робот - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ПФА-42(2Я) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ПФА-42(2Я) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней сверки данных: 02.09.26
Производитель и характеристики проверены.
Люди, которые искали Промышленный транспортный робот, также смотрели:
 +4 фото
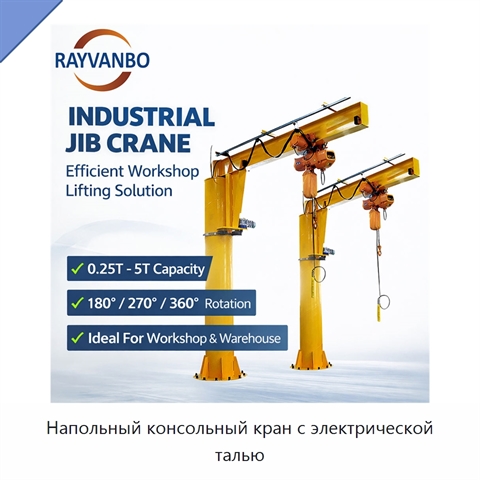
Напольный консольный кран с электрической талью
Модель: МГУ-14(7Б)
Напольный консольный кран выполнен по колонно-стреловой схеме с усиленной стальной двутавровой стойкой и упорными подшипниками. Поворотная конструкция обеспечивает круговой доступ в рабочей зоне; угол поворота составляет от 180° до 360°. Усиленная стойка и упорные подшипники рассчитаны на нагрузки д
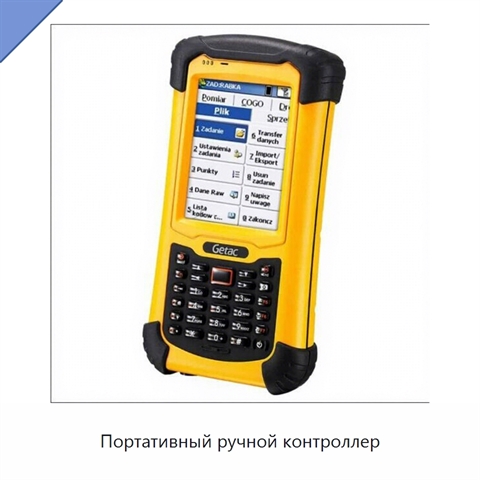
Портативный ручной контроллер
Модель: ЕНТ-17(5Ю)
Ручной контроллер оснащён навигационным приёмником с внутренней антенной, 48 каналами и частотой обновления 1 Гц. Дисплей диагональю 88,9 мм имеет разрешение 480 × 640 пикселей, яркость 600 нит, читается при солнечном освещении и оборудован сенсорным экраном, чувствительным к нажатию. Устройство рас
 +5 фото
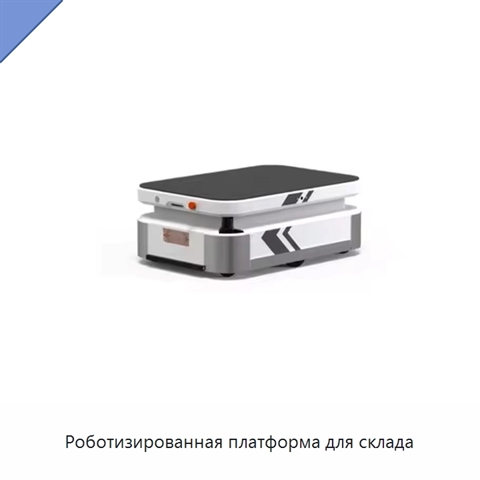
Роботизированная платформа для склада
Модель: ЕТН-41(1С)
Роботизированная платформа для склада использует метод навигации на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
 +5 фото
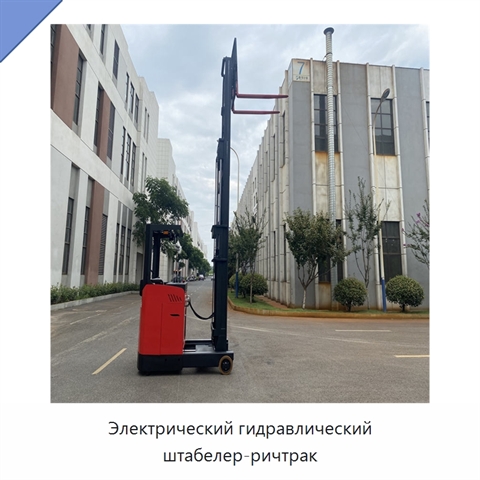
Электрический гидравлический штабелер-ричтрак
Модель: ЖВЯ-54(8Ж)
Штабелер рассчитан на подъём груза массой до 2 т.