Артикул: 502-791 Модель: НПЕ-59(2Я) Секция: Дополнительная

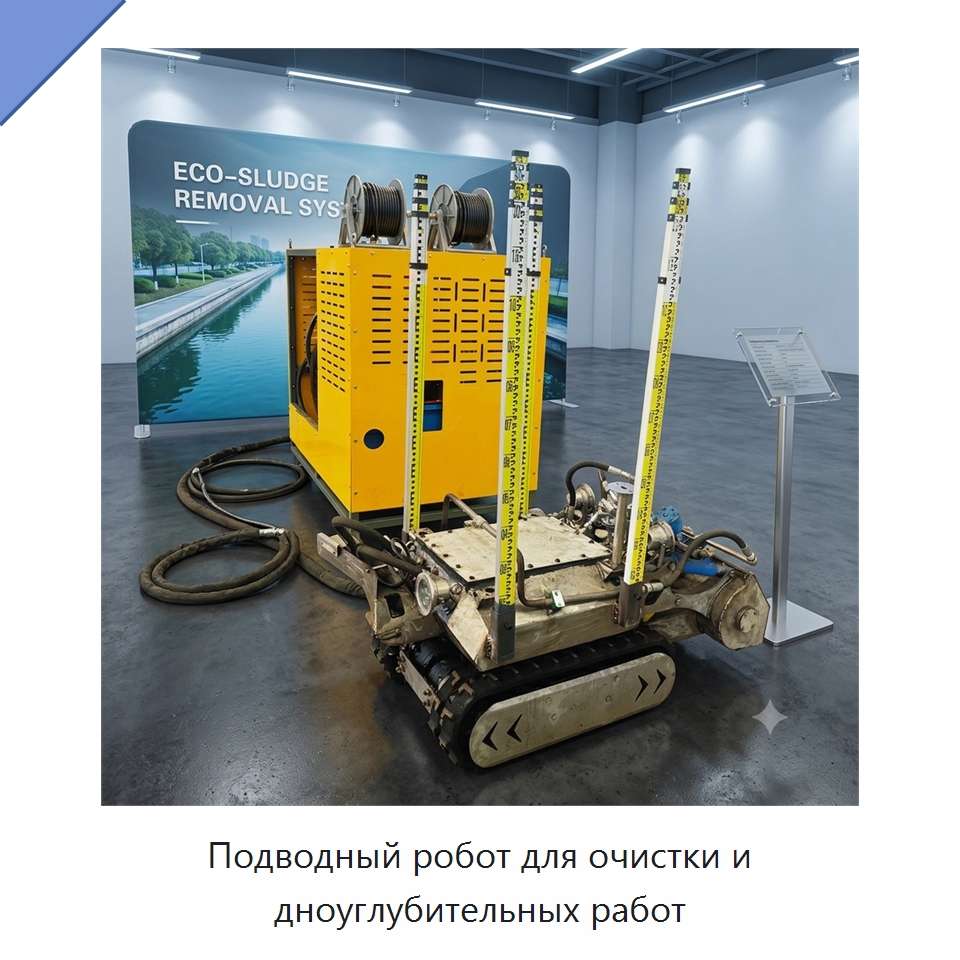
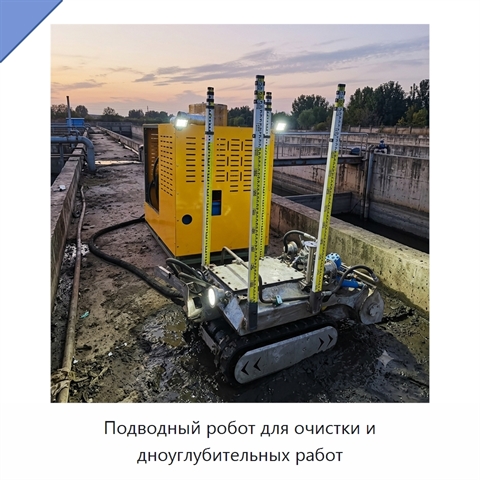
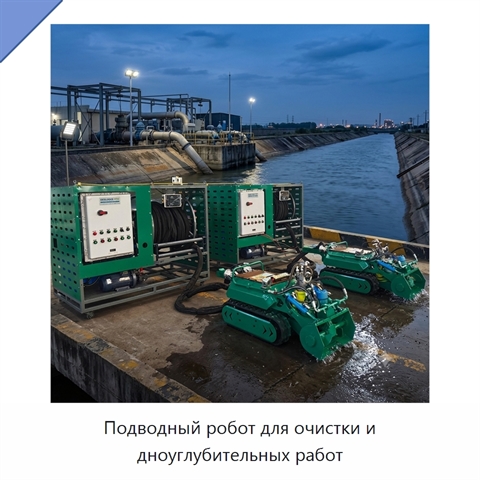
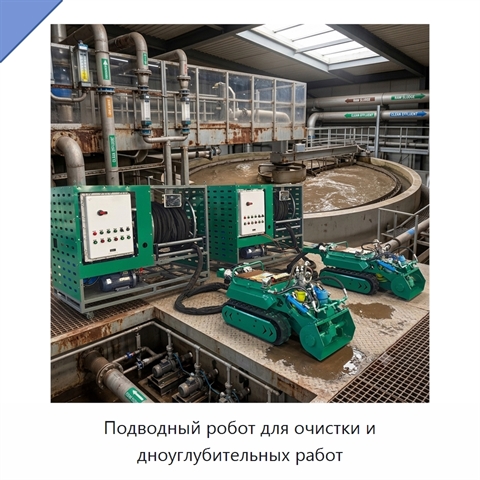
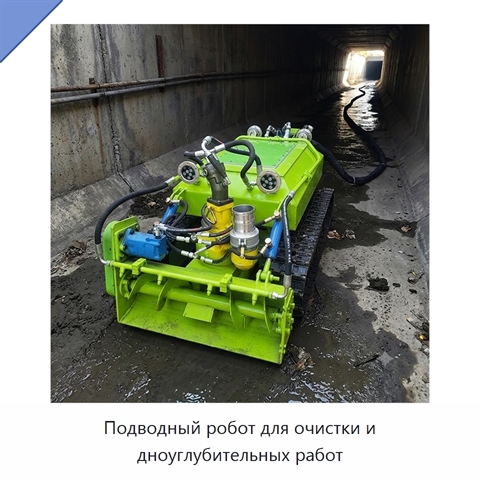
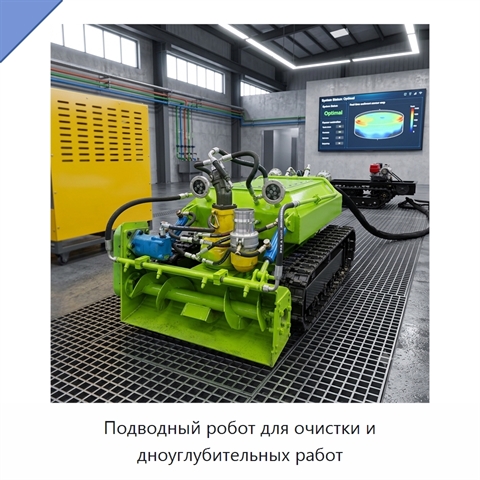
Подводный робот для очистки и дноуглубительных работ

Робот оснащён электрическим приводом, выполнен в самоходном исполнении и имеет широкие износостойкие резиновые гусеницы. Он предназначен для работы в узких каналах, изготовлен из коррозионностойкой нержавеющей стали и работает с низким уровнем шума. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание НПЕ-59(2Я) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяMini Narrow Channel Anti-corrosion Pipeline Matching Underwater Robot Cleaning Dredging Chassis, Electric Drive Self-propelled Sludge Stirring Integrated Underwater Robot Cleaning Dredging Chassis, Wide Rubber Crawler Wear Resistant Amphibious Travel Underwater Robot Cleaning Dredging Chassis, Diving Depth Low Noise Urban Black Odor River Underwater Dredging Robot, Corrosion Resistant Stainless Steel for Chemical Sediment Tank Underwater Dredging Robot
Задать вопрос Искать на Baidu

Какую задачу решает подводный робот для дноуглубительных работ

Подводный робот для очистки и дноуглубительных работ предназначен для выполнения очистки под водой и удаления донных отложений.
Очистка поверхностей
Фильтрация жидкостей

Характеристики НПЕ-59(2Я)

Модель (по базе 91Т)НПЕ-59(2Я)
Мощность (Вт)22 кВт
Производственная мощность150 м³/ч
Напряжение220 В
Масса (кг)350 кг
Подводный робот для дноуглубительных работ - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации НПЕ-59(2Я) под условия применения (руками первого изготовителя или собственного производства в России).

Дата актуализации информации: 25.09.26

Производитель и параметры оборудования проверены.

Люди, которые искали Подводный робот для дноуглубительных работ, также смотрели:
Линейная направляющая 7-й оси для промышленного робота из нержавеющей стали+5 фото

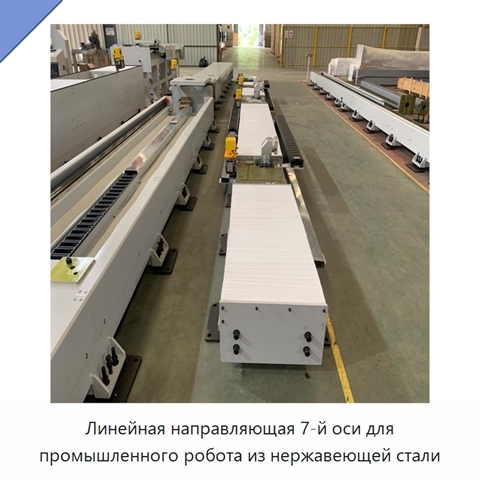
Линейная направляющая 7-й оси для промышленного робота из нержавеющей стали
Модель: СЛЮ-89(4Л)
Линейная направляющая обеспечивает плавное перемещение при работе автоматизированного оборудования и предназначена для точных операций. Конструкция устойчива к коррозии и рассчитана на длительную эксплуатацию. Направляющий механизм рассчитан на тяжёлые нагрузки, а редуктор обеспечивает высокий крутя
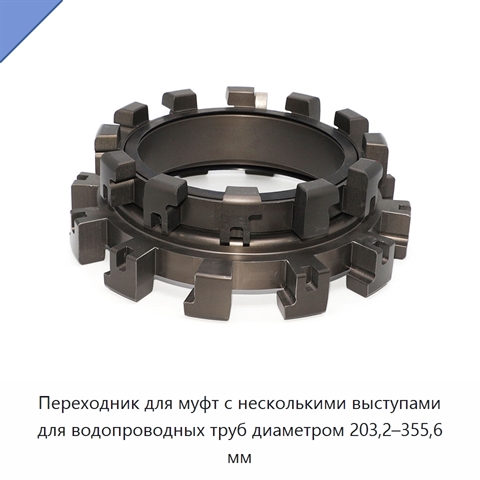
Переходник для муфт с несколькими выступами для водопроводных труб диаметром 203,2–355,6 мм+5 фото

Переходник для муфт с несколькими выступами для водопроводных труб диаметром 203,2–355,6 мм
Модель: ИФН-91(8С)
Переходник выполнен из железа и имеет переносное исполнение. Присоединение выполняется с помощью муфт с пазами.
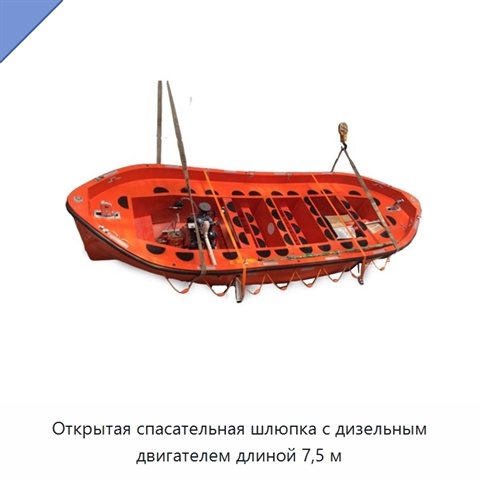
Открытая спасательная шлюпка с дизельным двигателем длиной 7,5 м+3 фото

Открытая спасательная шлюпка с дизельным двигателем длиной 7,5 м

Модель: ЭЛЯ-57(7Х)
Открытая спасательная шлюпка имеет корпус из стеклопластика. Пространство между внутренней и наружной частями корпуса заполнено пенополиуретаном; благодаря этому плавучесть сохраняется даже при повреждении части корпуса, находящейся под водой. Изготовление выполнено в соответствии с поправками к тре
Телескопический колёсный погрузчик грузоподъёмностью 2 т+6 фото

Телескопический колёсный погрузчик грузоподъёмностью 2 т

Модель: ФХЯ-75(7Ф)
Телескопический колёсный погрузчик в компактном исполнении имеет максимальную грузоподъёмность 2000 кг и высоту подъёма 4000 мм при выдвинутой стреле. Тяговое усилие составляет 20 кН, минимальный радиус поворота — 2800 мм, угол поворота — 45°, минимальный дорожный просвет — 330 мм, диапазон скорости