Артикул: 192-990 Модель: МЛУ-42(9Х) Секция: Дополнительная

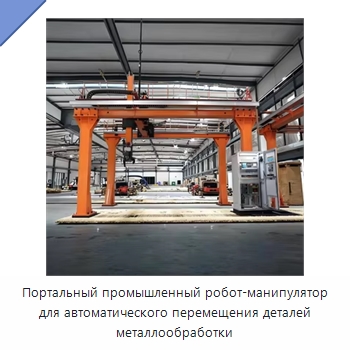
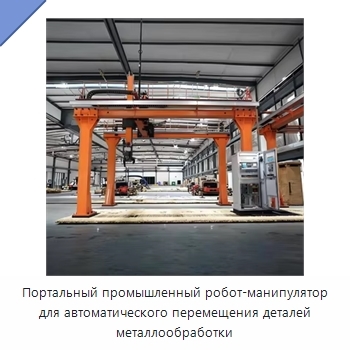
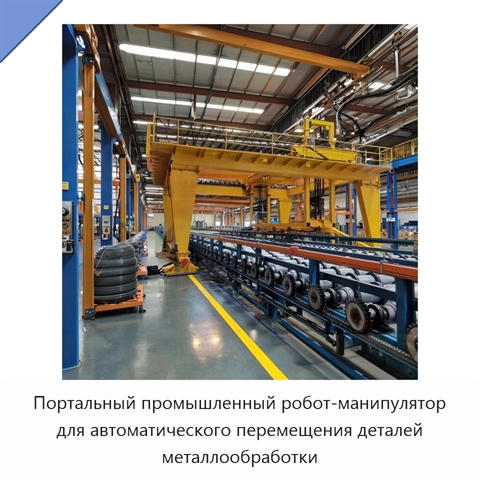
Портальный промышленный робот-манипулятор для автоматического перемещения деталей металлообработки

Портальный промышленный робот-манипулятор предназначен для повторяющегося автоматического захвата и размещения деталей металлообработки на автоматизированной производственной линии. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание МЛУ-42(9Х) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяModular Gantry Truss Manipulator Industrial Robot Easy Installation for Intelligent Factory Automation Upgrade, Stable Servo-controlled Gantry Manipulator for Repetitive Automatic Pick and Place of Metal Processing Parts, Stable Running Gantry Manipulator Heavy Load Truss Robot for Automated Production Line Intelligent Transformation
Задать вопрос Искать на Baidu

Какую задачу решает портальный промышленный робот-манипулятор

Портальный промышленный робот-манипулятор применяют для повторяющегося автоматического захвата и размещения деталей металлообработки на автоматизированной производственной линии.
Захват деталей
Размещение деталей

Характеристики МЛУ-42(9Х)

Модель (по базе 91Т)МЛУ-42(9Х)
Габариты (Д × Ш × В)необязательно, 342 × 260 × 90 мм
Горизонтальный ход (мм)1500 мм, 622 мм
Вертикальный ход (мм)350 мм, 1020 мм
Масса35000 кг, 12000 кг, 1600 кг
Портальный промышленный робот-манипулятор - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации МЛУ-42(9Х) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).

Дата последней проверки актуальности информации: 14.08.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Портальный промышленный робот-манипулятор, также смотрели:
Водонепроницаемая канатная таль грузоподъёмностью 15 т для открытых площадок
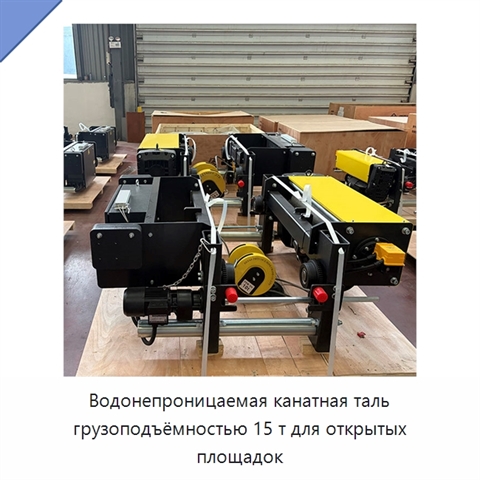
Водонепроницаемая канатная таль грузоподъёмностью 15 т для открытых площадок

Модель: КШУ-54(4Е)
Водонепроницаемая канатная таль грузоподъёмностью 15 т предназначена для наружной эксплуатации на открытых площадках. Подъём выполняется со скоростью 8 м/мин стальным канатом диаметром 13 мм. Таль изготовлена из стали.
Пневматический механический захват+2 фото

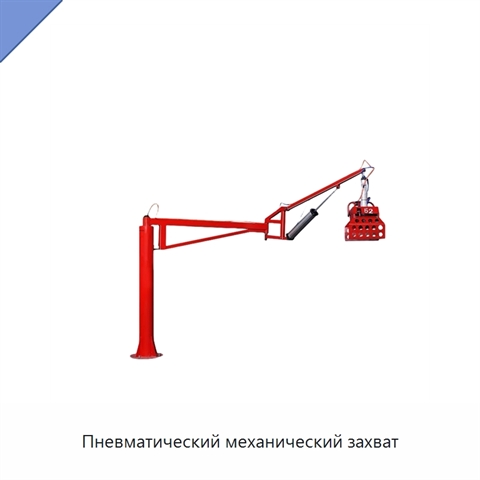
Пневматический механический захват

Модель: ДКЮ-74(8Ж)
Пневматический механический захват имеет габариты 1800 × 1800 × 500 мм. Горизонтальный ход составляет 500 мм, вертикальный ход — 300 мм. Масса изделия — 200 кг.
Механический захват-манипулятор с параллельным механизмом двойного действия, грузоподъёмность 1 т+3 фото

Механический захват-манипулятор с параллельным механизмом двойного действия, грузоподъёмность 1 т
Модель: ЕПЛ-15(9С)
Механический захват-манипулятор оснащён параллельным захватным механизмом двойного действия и рассчитан на грузоподъёмность 1 т. Он выполняет подъём, перемещение, погрузку и разгрузку тяжёлых грузов. Горизонтальный ход составляет 500 мм, вертикальный — 300 мм.
Подвесной однобалочный мостовой кран с электрической талью+1 фото

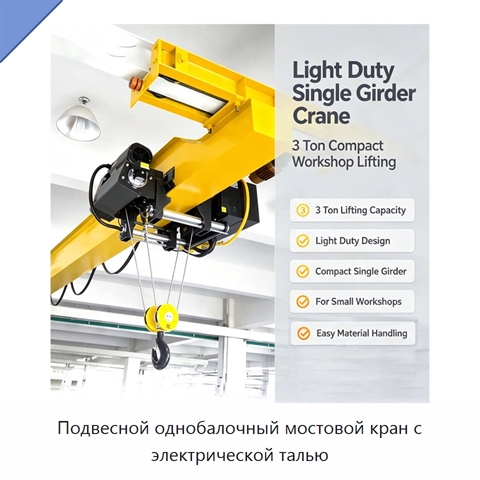
Подвесной однобалочный мостовой кран с электрической талью

Модель: СШУ-94(2К)
Кран имеет компактную однобалочную конструкцию подвесного типа. Конфигурация рассчитана на легкий режим работы, а не на непрерывные тяжелые промышленные циклы. Подвесное исполнение может улучшать охват зоны крюком при подходящей планировке помещения. Такая схема помогает учитывать площадь пола и ком