

Артикул: 347-045
Модель: ЖМА-29(4У)
Секция: Дополнительная
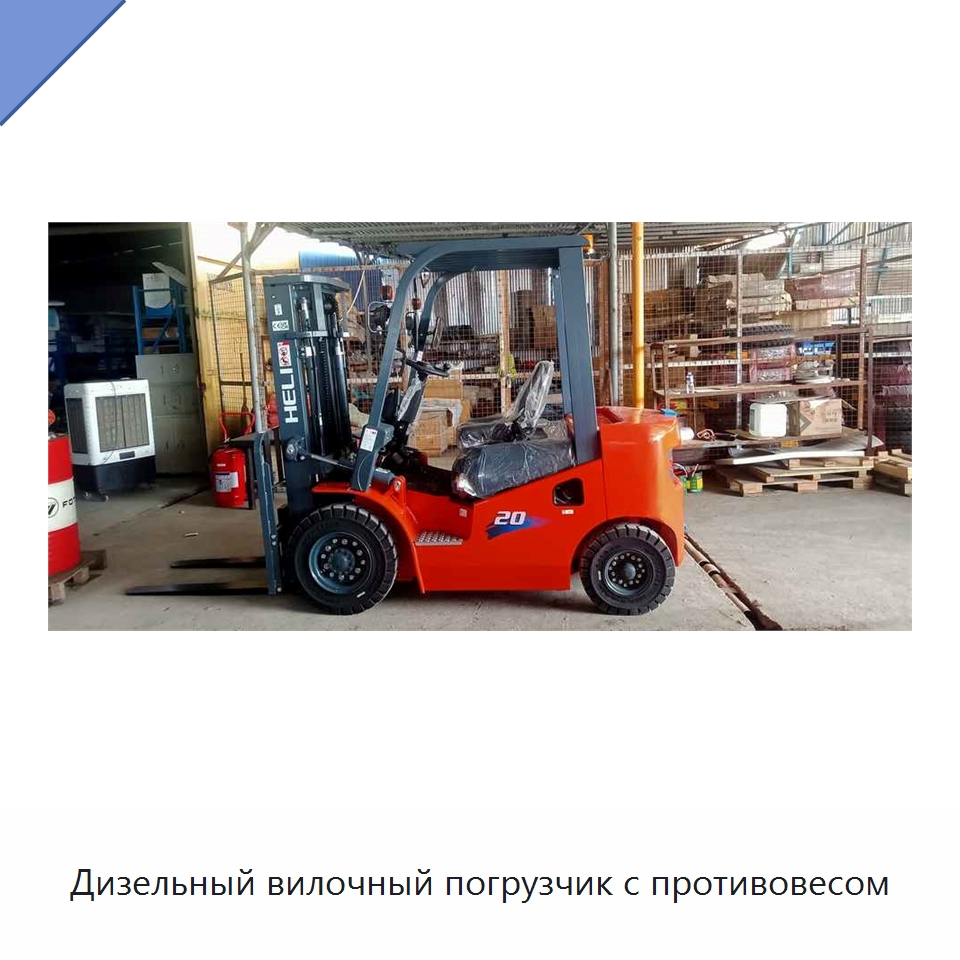
Дизельный вилочный погрузчик с противовесом
Дизельный вилочный погрузчик с противовесом предназначен для подъёма и перемещения материалов при выполнении тяжёлых погрузочных операций. Источником питания служит дизельный двигатель, обеспечивающий работу при тяжёлых подъёмных задачах. Противовесная конструкция поддерживает устойчивость при обращении с грузами. Боковой смещатель и позиционер вил улучшают манёвренность и точность установки вил. Сидячее рабочее место с комфортным сиденьем рассчитано на продолжительные рабочие смены. Мачта допускает настройку высоты и вылета. Предусмотрен гидравлический боковой смещатель для точного обращения с грузом. Длина вил составляет 1070 или 1220 мм, ширина может составлять 125, 150 или 122 мм. Размеры вил — 1220 × 125 × 50. Радиус поворота вилочного погрузчика составляет 2400 мм. Привод — передний.
Задать вопрос Искать на Baidu
Какую задачу решает вилочный погрузчик
Дизельный вилочный погрузчик с противовесом применяют для подъёма и перемещения материалов при выполнении тяжёлых погрузочных операций.
Характеристики ЖМА-29(4У)
Модель (по базе 91Т)ЖМА-29(4У)
Тип приводапередний привод
Длина вил1070 мм, 1220 мм
Ширина вил125 мм, 150 мм, 122 мм
Источник питаниядизельный двигатель
Типвилочный погрузчик с противовесом, дизельный вилочный погрузчик
Вилочный погрузчик - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЖМА-29(4У) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЖМА-29(4У) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней сверки данных: 01.09.26
Производитель и характеристики проверены.
Люди, которые искали Вилочный погрузчик, также смотрели:
 +3 фото
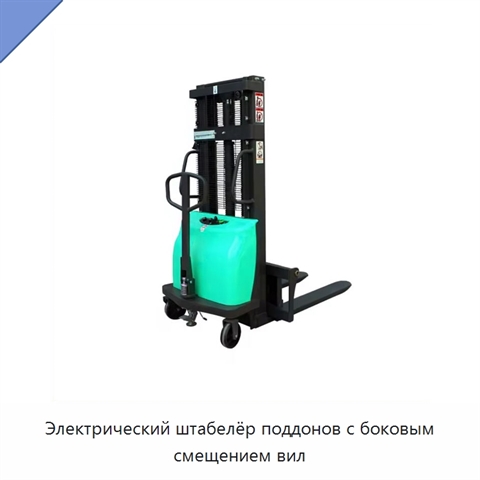
Электрический штабелёр поддонов с боковым смещением вил
Модель: ЖЯР-95(1А)
Штабелёр поддонов оснащён двигателем постоянного тока и электрическим устройством бокового смещения вил. Длина вил — 1070, ширина вил — 160–180 мм.
 +1 фото
Мобильный паллетный штабелёр грузоподъёмностью 1000, 1500 или 2000 кг
Модель: ДКИ-72(1А)
Штабелёр оснащён литий-ионной аккумуляторной батареей и электрическим устройством бокового смещения вил. Предусмотрены три варианта размеров вил: 1220 × 125 × 50, 1350 × 160 × 100 и 1500 × 150 × 70.
 +4 фото
Тележка для поддонов с электронными весами грузоподъёмностью 2, 3 или 5 т
Модель: ДИВ-85(2Ю)
Тележка для поддонов с электронными весами предназначена для перемещения и транспортировки палетированных грузов на складах и промышленных объектах. Исполнения рассчитаны на грузоподъёмность 2, 3 или 5 т. Управление выполняется оператором, идущим рядом с тележкой. Телескопическая конструкция позволя
 +5 фото
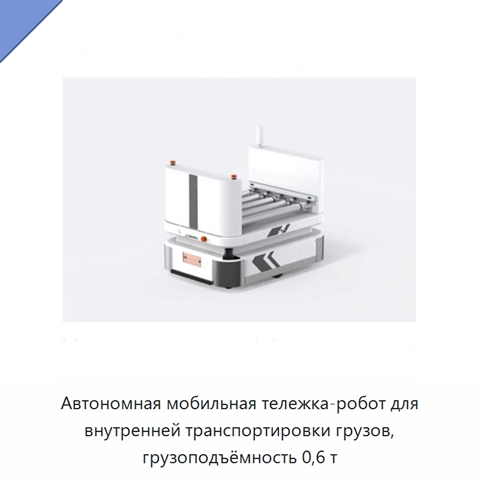
Автономная мобильная тележка-робот для внутренней транспортировки грузов, грузоподъёмность 0,6 т
Модель: ДКА-49(2М)
Автономная мобильная тележка-робот предназначена для внутренней автоматизированной транспортировки грузов и имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.