

Артикул: 378-807
Модель: ЕЖМ-71(8Э)
Секция: Дополнительная
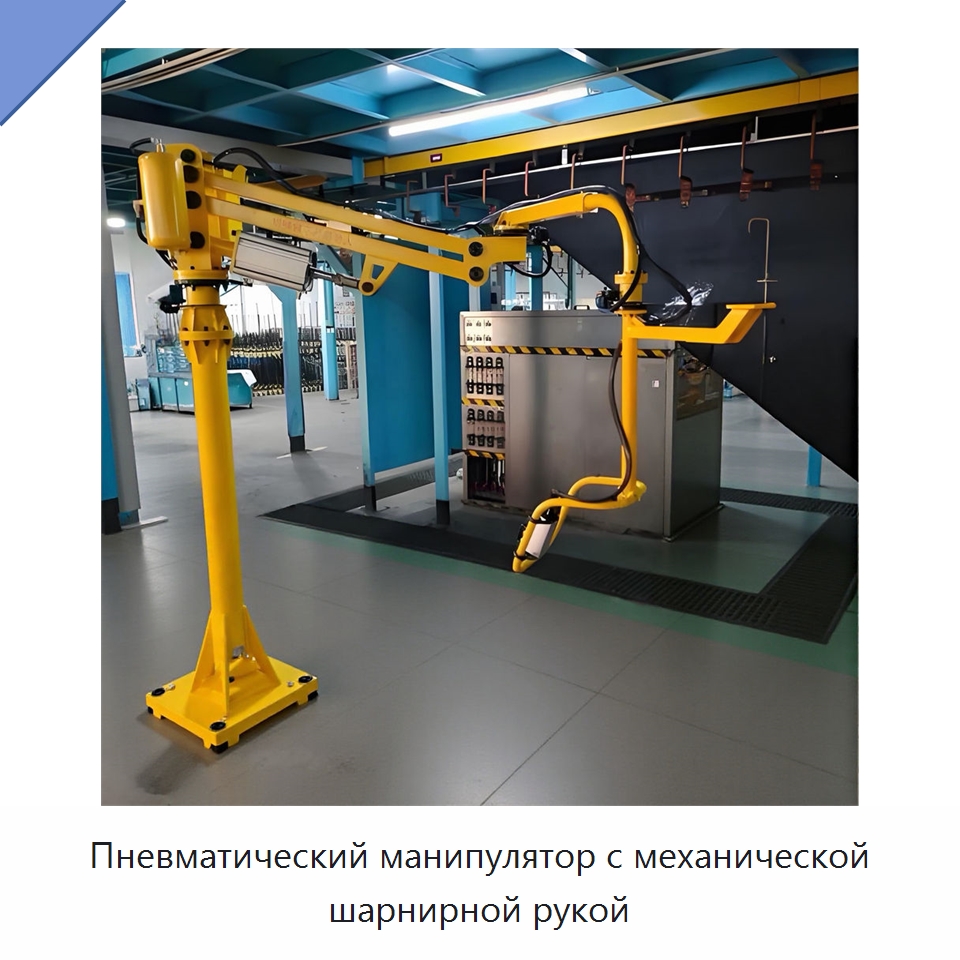
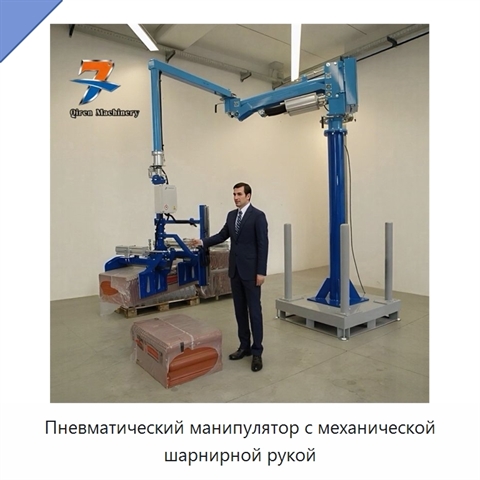
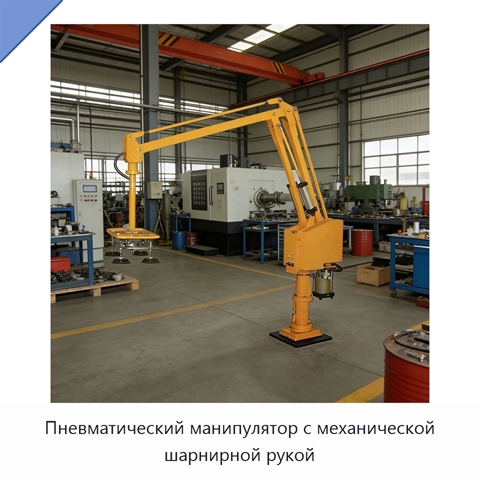
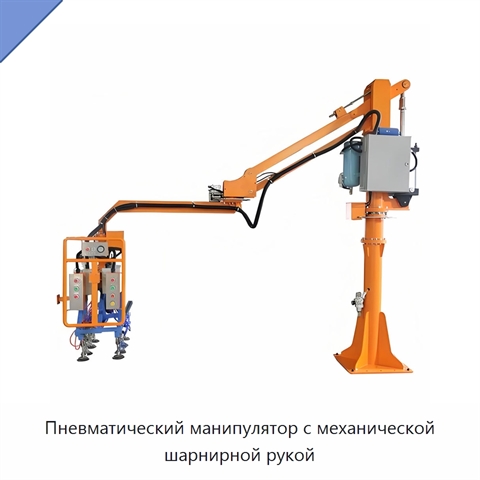
Пневматический манипулятор с механической шарнирной рукой
Пневматический манипулятор выполнен в виде механической шарнирной руки с системой пневматического усиления. Его конструкция включает подъёмную стрелу, вакуумный подъёмный узел и колонное исполнение. Шарнирная схема задаёт гибкую кинематику руки, а колонная установка обеспечивает размещение узлов в единой вертикальной компоновке. Оборудование имеет систему позиционирования рабочего элемента и рассчитано на перемещение по горизонтали на 3000 мм и по вертикали на 1900 мм. Габариты изделия составляют 2200 × 650 × 550, масса — 400. Пневматическое исполнение объединяет силовую поддержку и механическую конструкцию для работы с подъёмным устройством.
Задать вопрос Искать на Baidu
Какую задачу решает пневматический манипулятор
Пневматический манипулятор применяют для механизированного подъёма и перемещения материалов с использованием вакуумного подъёмного узла.
Характеристики ЕЖМ-71(8Э)
Модель (по базе 91Т)ЕЖМ-71(8Э)
Габариты (Д×Ш×В)2200 × 650 × 550
Горизонтальный ход (мм)3000 мм
Вертикальный ход (мм)1900 мм
Масса400
Пневматический манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЕЖМ-71(8Э) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЕЖМ-71(8Э) под условия применения (руками первого изготовителя или собственного производства в России).
Дата актуализации информации: 19.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Пневматический манипулятор, также смотрели:
 +5 фото
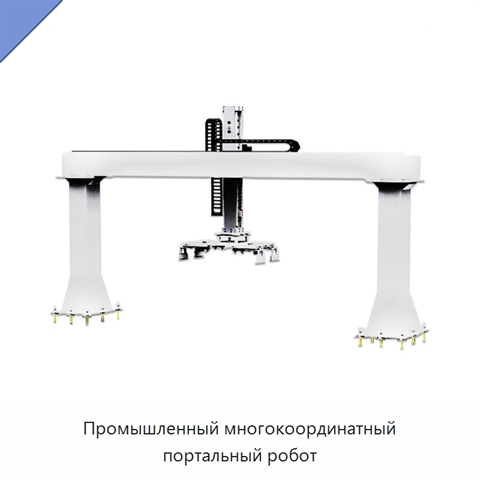
Промышленный многокоординатный портальный робот
Модель: АКГ-51(1Э)
Портальный робот оснащён рельсовым поперечным суппортом, обеспечивающим плавное перемещение при выполнении рабочих операций. Линейный реечный модуль предназначен для организации надёжного хранения материалов. Прочная конструкция рассчитана на эксплуатацию в жёстких условиях. Система робота поддержив
 +2 фото
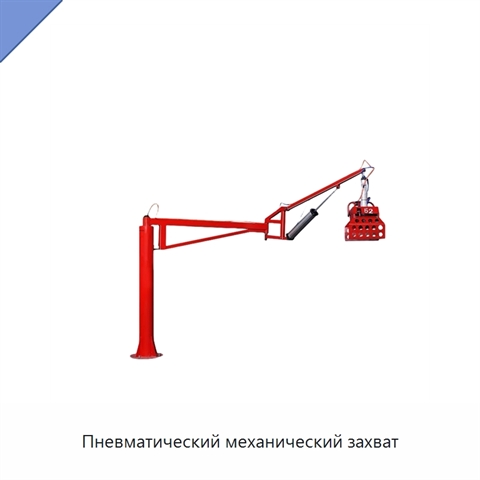
Пневматический механический захват
Модель: ДКЮ-74(8Ж)
Пневматический механический захват имеет габариты 1800 × 1800 × 500 мм. Горизонтальный ход составляет 500 мм, вертикальный ход — 300 мм. Масса изделия — 200 кг.