


Артикул: 523-567
Модель: ПЛЮ-52(7Н)
Секция: Дополнительная
Роботизированная рабочая станция с двумя манипуляторами
Встроенная ячейка роботизированной рабочей станции выполнена с единым фоном, схемой освещения и расположением камер для создания сопоставимых условий экспериментов. Рабочее пространство поддерживает согласованный захват, перемещение объектов и манипуляции на столешнице. Регулируемая по вертикали ось Z позволяет адаптировать рабочую высоту к различной высоте заготовок и компоновкам задач. Определённые монтажные положения и калибровка нулевого положения помогают задавать единое начальное состояние робота. Модульная алюминиевая рама обеспечивает долговечность и простую сборку, а компоновка станции облегчает обслуживание и доступ к рабочим узлам. Вертикальный ход составляет 300 мм и обеспечивает широкий охват рабочего пространства.
Задать вопрос Искать на Baidu
Какую задачу решает роботизированная рабочая станция
Роботизированная рабочая станция предназначена для исследований физического и воплощённого искусственного интеллекта, сбора данных, обучения и оценки моделей.
Характеристики ПЛЮ-52(7Н)
Модель (по базе 91Т)ПЛЮ-52(7Н)
Основные компонентыдвигатель
Тип приводаэлектрический сервопривод
Степень защитыIP54
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)120 Вт
Напряжение24 В
Роботизированная рабочая станция - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ПЛЮ-52(7Н) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ПЛЮ-52(7Н) под условия применения (руками первого изготовителя или собственного производства в России).
Дата последней проверки актуальности данных: 26.09.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Роботизированная рабочая станция, также смотрели:
 +3 фото
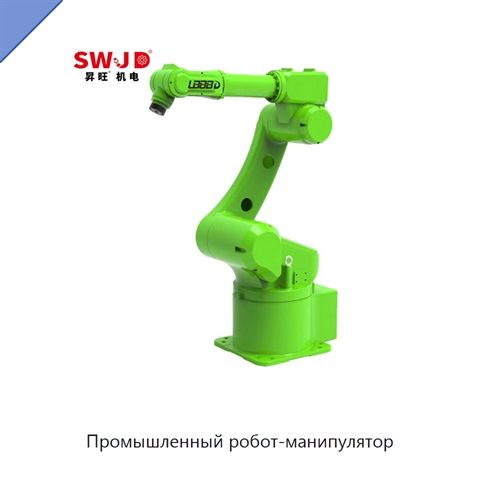
Промышленный робот-манипулятор
Модель: ИМК-51(2Б)
Промышленный робот-манипулятор серии общего назначения рассчитан на номинальную нагрузку 10 кг и рабочий радиус 1500 мм. Он оснащён шестью осями, а точность повторяемости составляет ±0,05 мм. Максимальные углы перемещения распределены следующим образом: первая ось — ±165°, вторая — от −58° до +88°,
 +4 фото
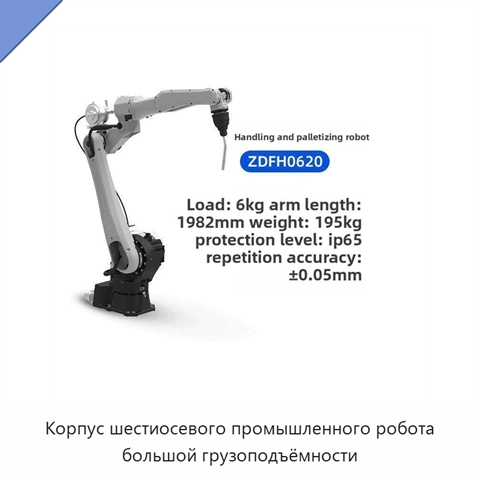
Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл
 +5 фото
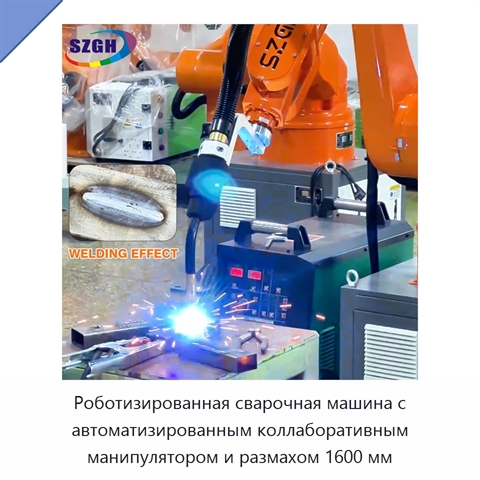
Роботизированная сварочная машина с автоматизированным коллаборативным манипулятором и размахом 1600 мм
Модель: ИКЯ-98(9Ф)
Роботизированная сварочная машина оснащена автоматизированным коллаборативным роботизированным манипулятором с размахом 1600 мм и предназначена для промышленной сварки. Система управления поддерживает до 12 осей, включая внешние оси. Дисплей поддерживает китайский, английский, русский, корейский и в
 +5 фото
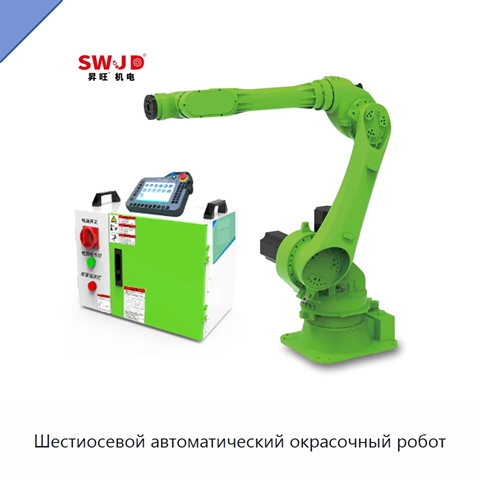
Шестиосевой автоматический окрасочный робот
Модель: АШИ-85(7С)
Номинальная нагрузка роботизированной руки составляет 10 кг при радиусе перемещения 2100 мм и точности повторяемости ±0,03 мм. Для первой оси предусмотрен угловой диапазон ±165°; для второй — от −60° до +88°, для третьей — от −88° до +60°, для четвёртой — ±175°, для пятой — от −215° до +30°, для шес