Специальные машины и промышленное оборудование

Товары
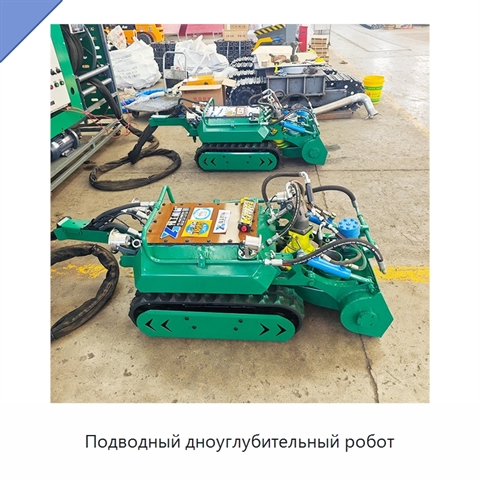
Подводный робот для дноуглубительных работ
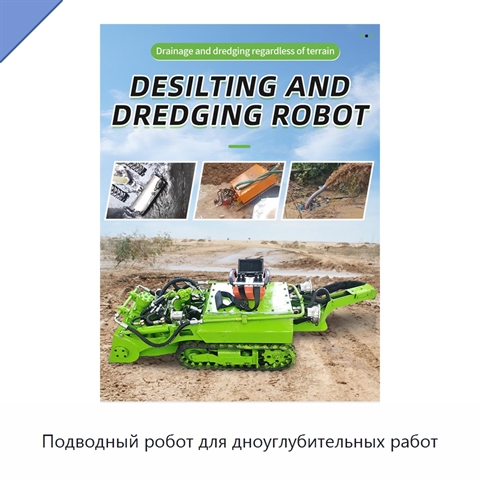
Подводный робот для дноуглубительных работ

Модель: РУБ-48(2Н)
Робот работает в автоматизированном режиме и поддерживает дистанционное, линейное и мониторинговое управление, поэтому операции можно выполнять без присутствия человека в опасной рабочей зоне. Оборудование имеет водонепроницаемое исполнение. Силовые, управляющие и рабочие компоненты рассчитаны на бе
Робот для очистки канализационных труб+2 фото

Робот для очистки канализационных труб
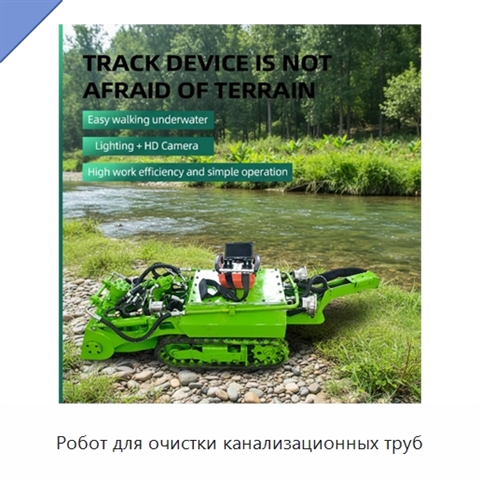
Модель: ГМИ-72(2А)
Оборудование работает в беспилотном режиме и позволяет исключить присутствие сотрудников в опасной подводной среде и в ограниченных пространствах. Такой способ работы устраняет для работников риски утопления, обрушения конструкций и воздействия токсичных газов. Система поддерживает непрерывный кругл
Подводный дноуглубительный робот на резиновых гусеницах+1 фото

Подводный дноуглубительный робот на резиновых гусеницах
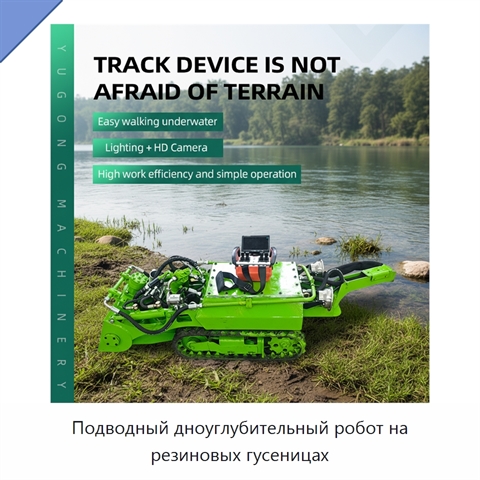
Модель: ЕЖН-94(8Д)
Подводный дноуглубительный робот поддерживает использование струи воды высокого давления.
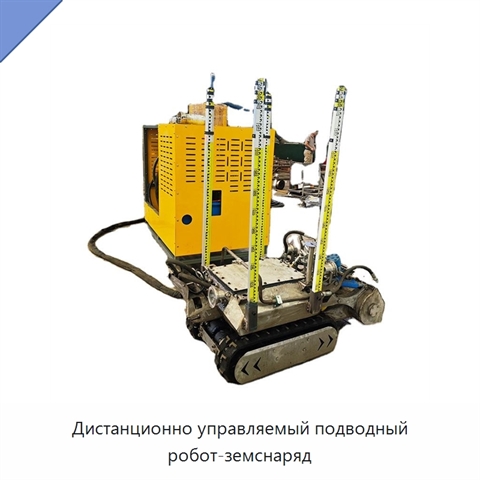
Дистанционно управляемый подводный робот-земснаряд+3 фото

Дистанционно управляемый подводный робот-земснаряд
Модель: БЭГ-18(8Е)
Подводный робот-земснаряд оснащён адаптируемой системой рабочих инструментов, совместимой с фрезами, насосами и захватами для работы с различными типами мусора. Операции выполняются непосредственно в воде без полного осушения участка или перенаправления потока. Оборудование поддерживает обследования
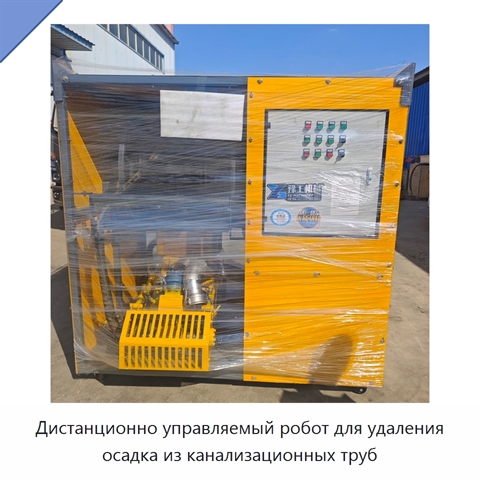
Дистанционно управляемый робот для удаления осадка из канализационных труб
Дистанционно управляемый робот для удаления осадка из канализационных труб

Модель: УПА-81(5Л)
Конструкция робота включает водонепроницаемое шасси с баком.
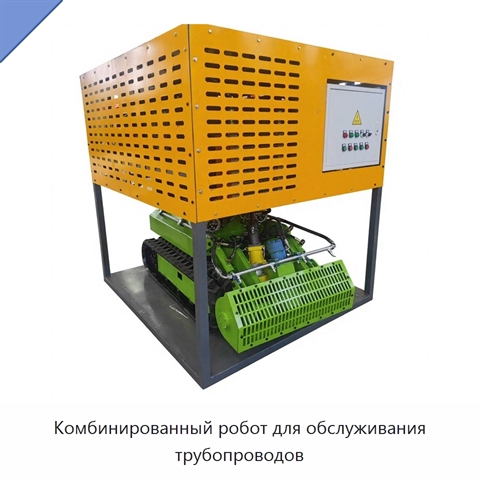
Комбинированный робот для обслуживания трубопроводов+3 фото

Комбинированный робот для обслуживания трубопроводов
Модель: ПЖЭ-71(4И)
Изделие выполнено как роботизированный комбинированный узел.
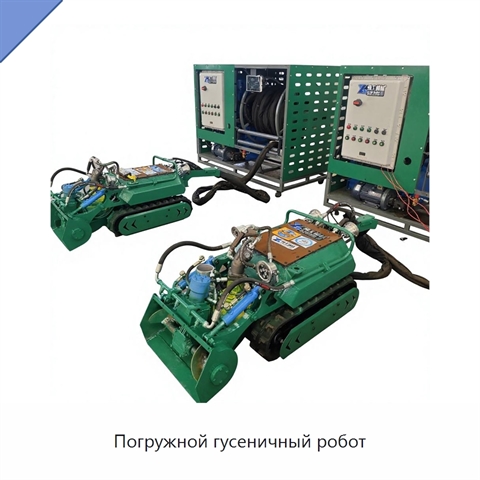
Погружной гусеничный робот+3 фото

Погружной гусеничный робот

Модель: ШХИ-95(8Р)
Мощность робота составляет 22 кВт, напряжение — 220 В, а масса — 120 кг.
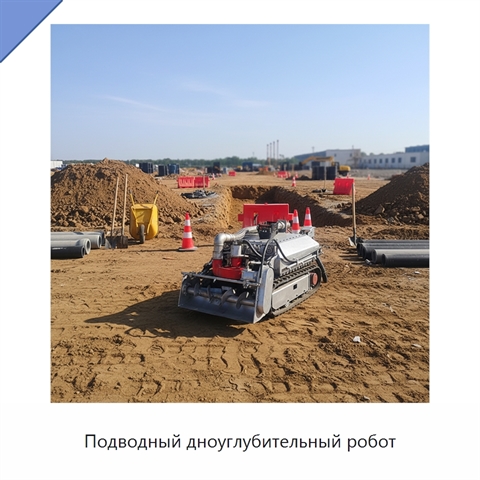
Подводный дноуглубительный робот+1 фото

Подводный дноуглубительный робот
Модель: ЮРП-98(5М)
Робот выполнен на гусеничном шасси, имеет дистанционное управление и водонепроницаемое исполнение. Рабочая производительность составляет 100 м/ч; конструкция включает подъёмный насос.
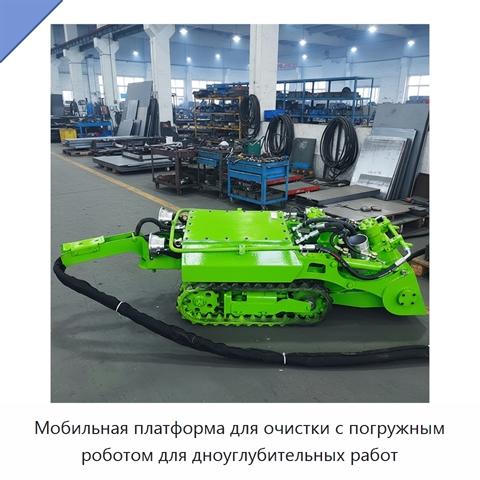
Мобильная платформа для очистки с погружным роботом для дноуглубительных работ+1 фото

Мобильная платформа для очистки с погружным роботом для дноуглубительных работ
Модель: МНЕ-22(5Е)
Мобильная платформа для очистки имеет двигатель и мотор. Мощность составляет 22 кВт, напряжение — 220 В.
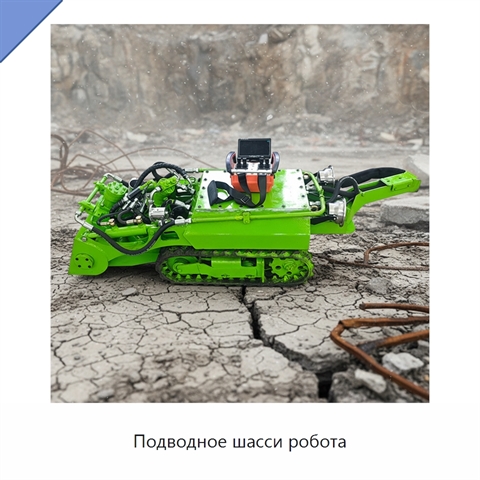
Подводное шасси робота+1 фото

Подводное шасси робота

Модель: ТХА-51(5С)
Шасси робота оснащено двигателем и мотором. Мощность составляет 22 кВт, напряжение — 220 В.
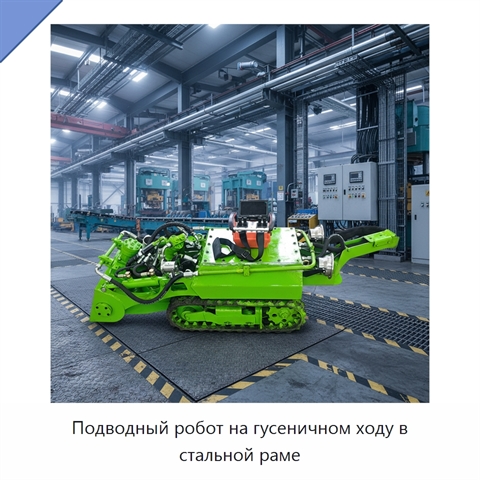
Подводный робот на гусеничном ходу в стальной раме
Подводный робот на гусеничном ходу в стальной раме

Модель: МГУ-71(4М)
Мощность изделия составляет 22 кВт, напряжение — 220 В.
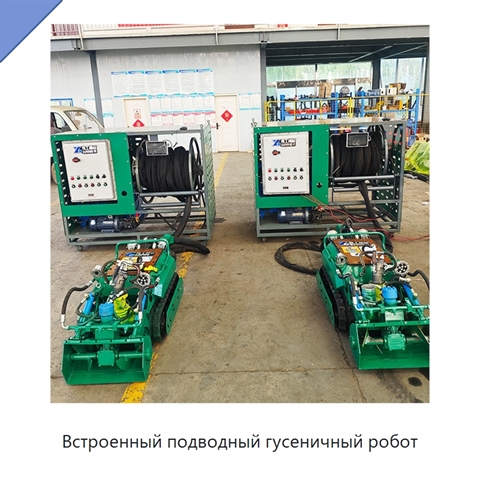
Встроенный подводный гусеничный робот
Встроенный подводный гусеничный робот

Модель: ФПУ-94(7М)
Робот выполняет высоконапорное дноуглубление и визуальную инспекцию трубопроводов.
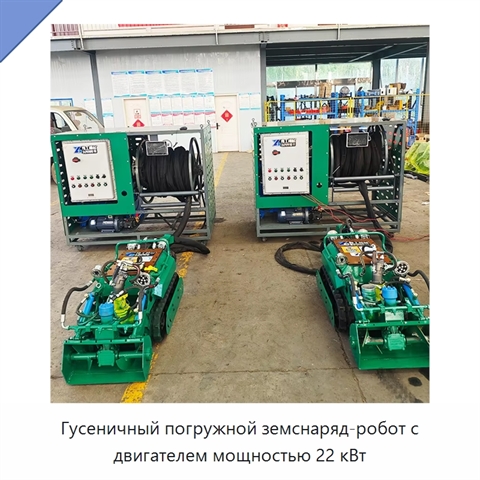
Гусеничный погружной земснаряд-робот с двигателем мощностью 22 кВт+5 фото

Гусеничный погружной земснаряд-робот с двигателем мощностью 22 кВт
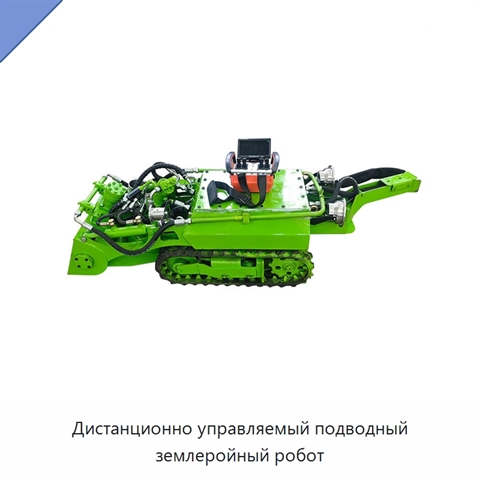
Модель: СБЭ-71(7Ш)
Гусеничный погружной земснаряд-робот рассчитан на всепогодную амфибийную работу на суше и воде.
Дистанционно управляемый подводный землеройный робот
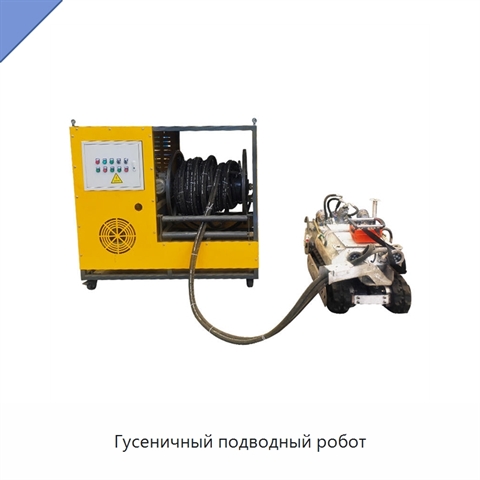
Дистанционно управляемый подводный землеройный робот

Модель: АНШ-58(4Л)
Водонепроницаемая машина оснащена шасси танкового типа.
Гусеничный подводный робот

Гусеничный подводный робот

Модель: ЮТЯ-94(7Л)
Управление роботом осуществляется дистанционно.
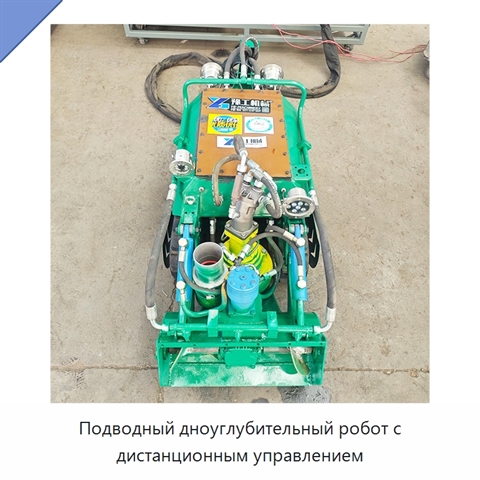
Подводный дноуглубительный робот с дистанционным управлением
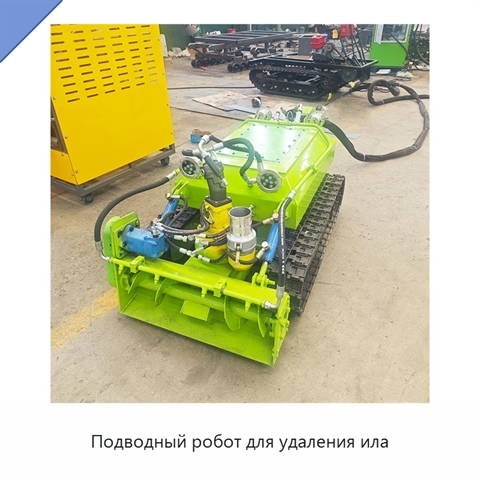
Подводный дноуглубительный робот с дистанционным управлением

Модель: ЯКЛ-59(1А)
Водонепроницаемый робот оснащён гусеничным шасси и винтовым движителем. Рабочая ширина составляет 600 мм, рабочая глубина — 50 м.
Подводный робот для удаления ила

Подводный робот для удаления ила

Модель: ЖПЮ-98(2Н)
Подводный робот выполнен в мобильном погружном исполнении с гусеничным шасси, обеспечивающим устойчивую работу на различных типах поверхности, точное маневрирование и большую несущую способность. Дистанционное управление позволяет оператору управлять роботом с расстояния. Гидравлическая система обес
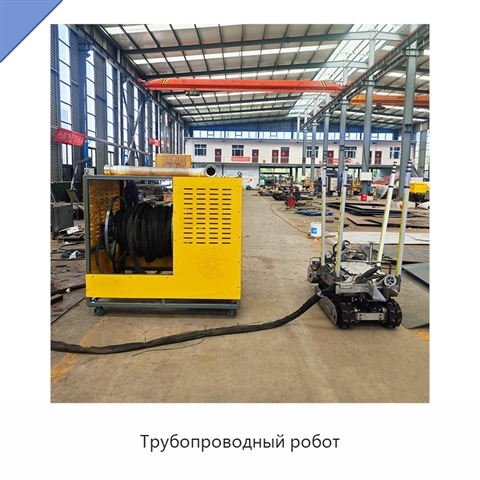
Трубопроводный робот

Трубопроводный робот

Модель: ХФЮ-42(9Е)
Робот работает методом всасывания.
Подводный дноуглубительный робот

Подводный дноуглубительный робот
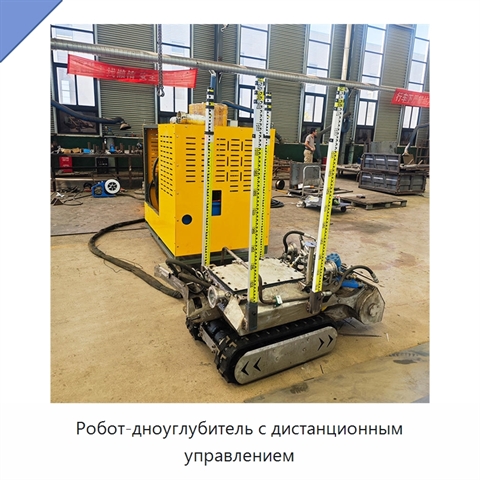
Модель: СВУ-45(8Х)
Подводный дноуглубительный робот выполнен в гусеничном исполнении и управляется дистанционно.
Робот-дноуглубитель с дистанционным управлением

Робот-дноуглубитель с дистанционным управлением

Модель: ПУК-18(9Г)
Робот-дноуглубитель рассчитан на подводную работу и оснащён гусеничным шасси, обеспечивающим устойчивость и маневренность в сложной водной среде. Гидравлическая система обеспечивает мощные и управляемые перемещения. Производительность составляет 200 м³/ч. Камера высокой чёткости используется для вид