

Артикул: 155-278
Модель: КАЖ-94(7К)
Секция: Дополнительная
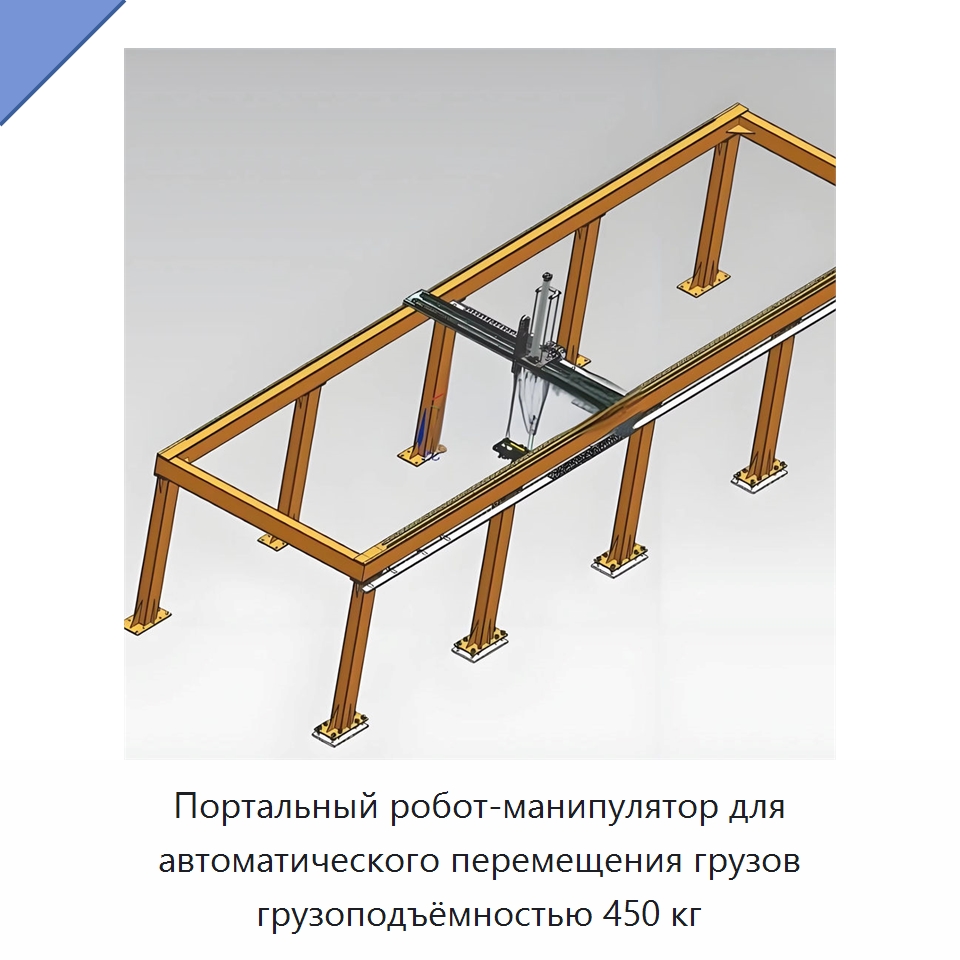
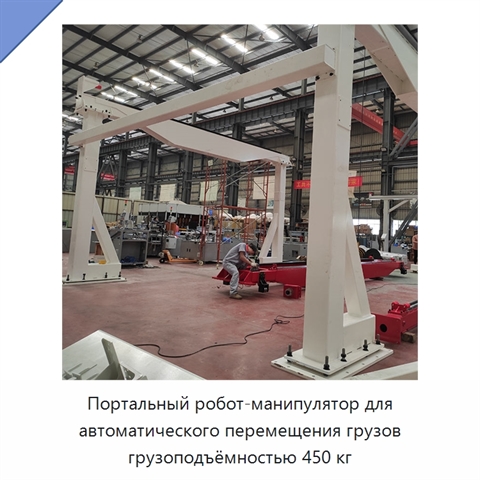
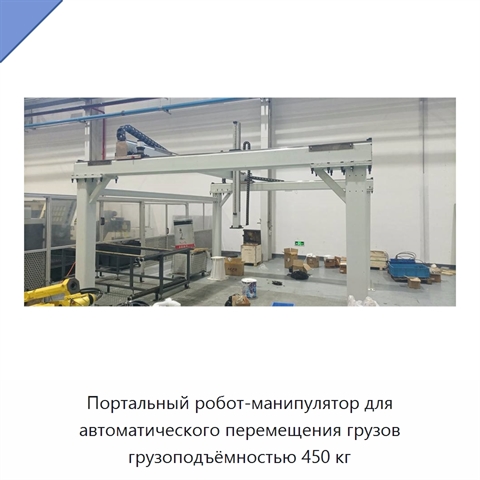
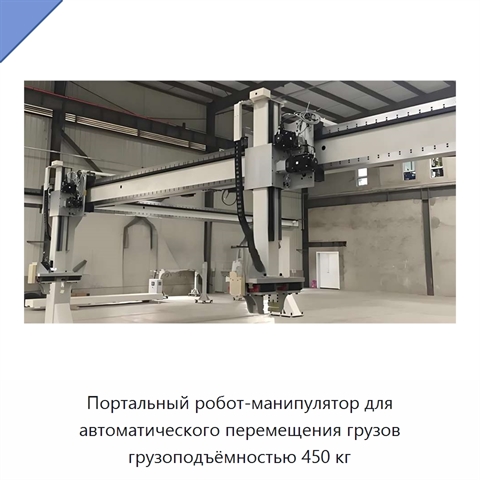
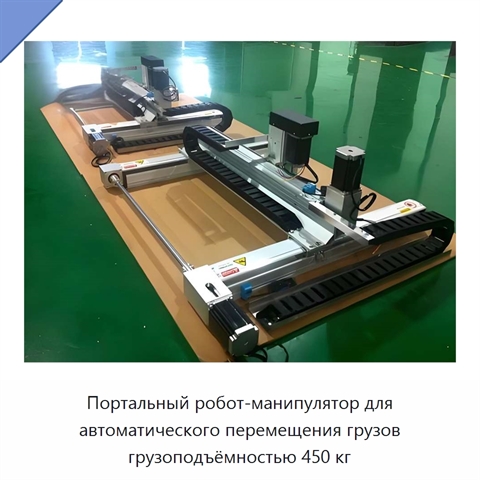
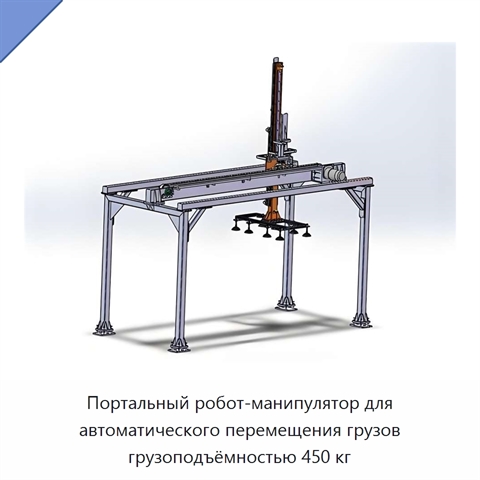
Портальный робот-манипулятор для автоматического перемещения грузов грузоподъёмностью 450 кг
Портальный робот-манипулятор представляет собой полностью автоматическое промышленное оборудование, работающее в декартовой системе координат X, Y и Z. Он предназначен для изменения положения и траекторного перемещения заготовок, а также для перемещения материалов, сборки и конвейерной подачи. Конструкция состоит из несущей рамы и узлов осей X, Y и Z. Рама и осевые узлы могут выполняться из алюминиевого профиля, квадратных и прямоугольных труб. Передача движения реализуется с помощью линейных направляющих, реечных механизмов и шарико-винтовых передач. Управление строится на промышленном контроллере, например ПЛК или контроллере движения; обработка входных сигналов обеспечивает автоматический рабочий цикл. Номинальная грузоподъёмность составляет 450 кг, пролёт — 5–12 м. Диапазон рабочей температуры — от −20 до 40 °C, скорость наземного перемещения — 20 м/мин. Режим работы — A5, питание — трёхфазное, 380 В, 50 Гц.
Задать вопрос Искать на Baidu
Какую задачу решает портальный робот-манипулятор
Портальный робот-манипулятор применяется для позиционирования заготовок, их перемещения по траектории, сборки и конвейерной подачи.
Характеристики КАЖ-94(7К)
Модель (по базе 91Т)КАЖ-94(7К)
Основные компонентымотор, редуктор, зубчатое колесо, насос, ПЛК, двигатель
Номинальный грузовой момент1 т
Номинальная грузоподъемность450 кг
Пролет5–12 м
Портальный робот-манипулятор - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации КАЖ-94(7К) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации КАЖ-94(7К) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Данные проверены на актуальность: 26.08.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Портальный робот-манипулятор, также смотрели:
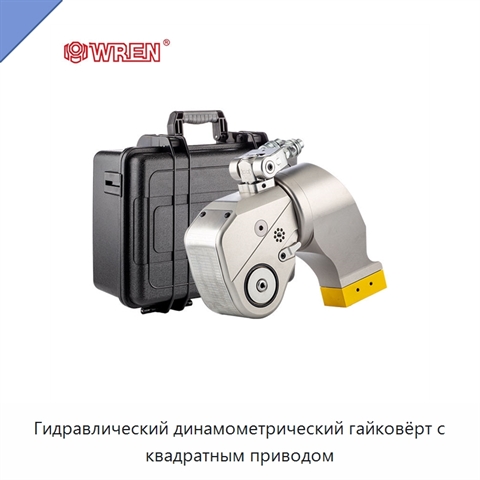
Гидравлический динамометрический гайковёрт с квадратным приводом
Модель: ГСЯ-28(7Э)
Гидравлический динамометрический гайковёрт с квадратным приводом изготовлен из алюминиево-титанового сплава. Максимальный крутящий момент составляет 15516 Н·м, рабочее давление - 700 бар. Гайковёрт имеет тип обжима гидравлического инструмента.
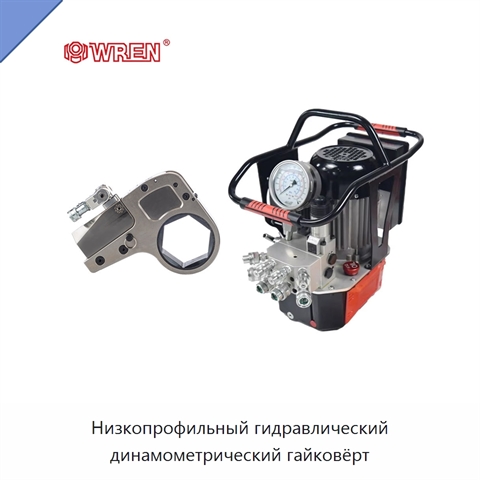
Низкопрофильный гидравлический динамометрический гайковёрт
Модель: СЯБ-87(9И)
Гайковёрт имеет высокопрочную конструкцию и полую головку. Для гаек предусмотрены размеры 19–55 мм и 50–117 мм. Диапазоны крутящего момента составляют 223–2238, 232–2321, 1852–18521, 552–5526 и 610–6108 Н·м.
 +2 фото
Подводный гидравлический отбойный молоток из нержавеющей стали для стеснённых пространств
Модель: БХЯ-51(7Л)
Подводный гидравлический отбойный молоток предназначен для строительных работ в стеснённых пространствах и обработки горной породы. Изделие изготовлено из нержавеющей стали и имеет лёгкое малогабаритное исполнение. Гидравлический привод работает при давлении от 70 до 140 бар. Режим эксплуатации пред
 +5 фото
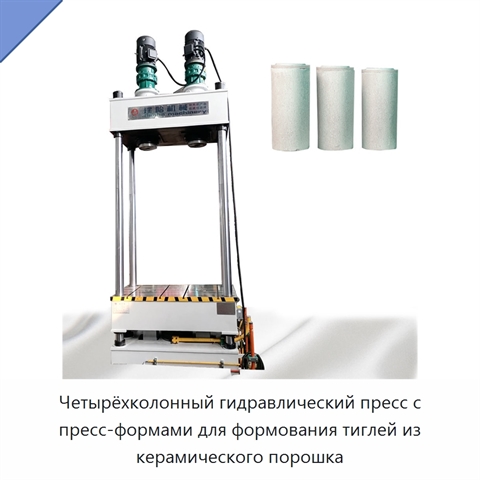
Четырёхколонный гидравлический пресс с пресс-формами для формования тиглей из керамического порошка
Модель: ГРИ-27(8В)
Четырёхколонный гидравлический пресс выполняет прессование керамического порошка и формование тиглей. В комплект входят пресс-формы. В конструкции используется сервогидросистема. Доступные варианты напряжения: 220, 380, 415 и 600 В.