


Артикул: 155-139
Модель: РИГ-41(1И)
Секция: Дополнительная
Портальный робот-манипулятор для паллетирования и перемещения материалов с пролётом 3–22,5 м
Портальный робот-манипулятор имеет пролёт 3–22,5 м и номинальный грузовой момент 50–5000 кН. Номинальная грузоподъёмность представлена значениями 3 т, 450 кг, 1,8 т, 6 т, 350 кг, 8 т, 7 т, 5 т, 300 кг, 9 т, 4 т, 3,5 т, 10 т, 2 т и 4,5 т. Основные компоненты конструкции — двигатель, редуктор, зубчатое колесо и насос. *
Задать вопрос Искать на Baidu
*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание РИГ-41(1И) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.
Какую задачу решает портальный робот-манипулятор
Портальный робот-манипулятор применяется для автоматического паллетирования и перемещения материалов при складских логистических операциях.
Характеристики РИГ-41(1И)
Модель (по базе 91Т)РИГ-41(1И)
Основные компонентыдвигатель, редуктор, зубчатое колесо, насос
Номинальный грузовой момент50 кН–5000 кН
Номинальная грузоподъемность3 т, 450 кг, 1,8 т, 6 т, 350 кг, 8 т, 7 т, 5 т, 300 кг, 9 т, 4 т, 3,5 т, 10 т, 2 т, 4,5 т
Пролет3–22,5 м
Портальный робот-манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации РИГ-41(1И) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации РИГ-41(1И) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата актуализации информации: 10.08.26
Производитель и параметры оборудования проверены.
Люди, которые искали Портальный робот-манипулятор, также смотрели:
 +3 фото
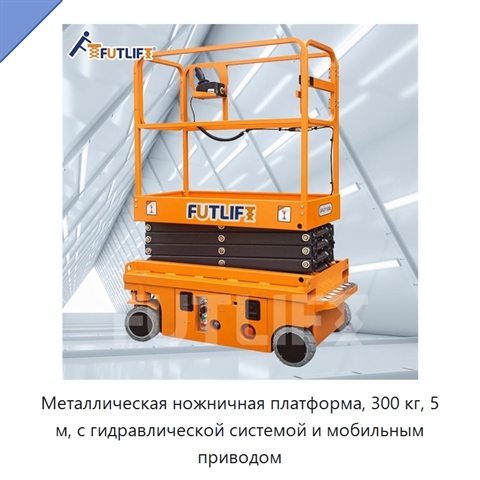
Металлическая ножничная платформа, 300 кг, 5 м, с гидравлической системой и мобильным приводом
Модель: АНИ-42(9Е)
Металлическая ножничная платформа выполнена из стали и оснащена мобильным приводом. Для подъёма используется гидравлическая таль; скорость подъёма составляет 6–8 м/мин, а грузоподъёмность — 200–400 кг.
 +1 фото
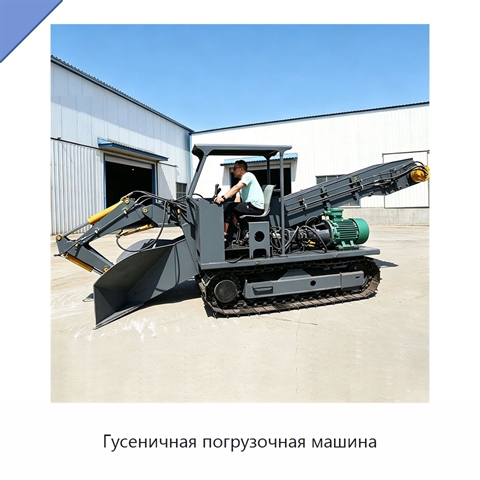
Гусеничная погрузочная машина
Модель: НЯБ-49(2Я)
Машина выполнена в гусеничном исполнении и подходит для узких участков. В зависимости от исполнения производительность составляет 60, 80 или 180 м³/ч. Машина оснащается двигателем мощностью 18,5/22 кВт; номинальное рабочее давление составляет 32 МПа. Скребковая плита повышает эффективность выемки, а
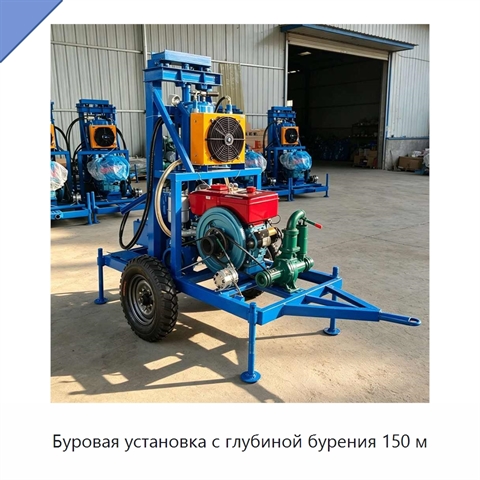
Буровая установка с глубиной бурения 150 м
Модель: ТУТ-19(9Р)
В составе буровой установки предусмотрен двигатель. Масса установки составляет 950 кг.
 +4 фото
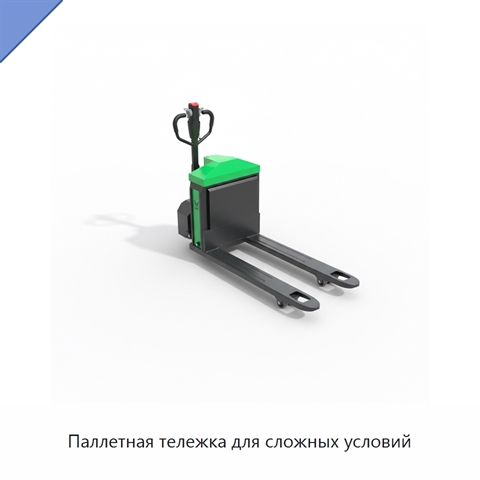
Паллетная тележка для сложных условий
Модель: КГИ-48(9Б)
Паллетная тележка выполнена в металлическом корпусе высокой прочности и имеет полностью герметичное исполнение. Нейлоновые грузовые колеса обеспечивают плавную и тихую работу. Для безопасности предусмотрены аварийный выключатель и устройство аварийного движения задним ходом, а зарядное устройство вс