


Артикул: 123-313
Модель: ЖАВ-89(7Л)
Секция: Дополнительная
Автоматический подводный робот для очистки резервуаров и удаления донного ила
Автоматический подводный робот предназначен для очистки резервуаров, удаления донного ила и выполнения дноуглубительных работ под водой. Он объединяет функции перемещения, позиционирования, разработки донных отложений и транспортирования шлама. Для работы в илистой и скользкой подводной среде применяется гусеничное, фрезерно-всасывающее или колёсное шасси. Фронтально установленная спиральная фрезерная головка, рыхлитель или шламовый насос разрыхляет и всасывает уплотнённый либо рыхлый донный ил. Извлечённый шлам транспортируется по трубопроводу на большое расстояние к расположенному на берегу оборудованию для обезвоживания. Подводная камера высокой чёткости, глубиномер и датчик пространственного положения обеспечивают контроль рабочего состояния робота. Оператор осуществляет дистанционное кабельное управление и наблюдение в реальном времени из берегового пункта управления. Робот может непрерывно работать 24 часа в сутки. Его рабочими средами являются городские водоотводные системы, канализационные трубы, водопропускные трубы, днища насосных станций, промышленные отстойники, резервуары, озёра, реки и порты. Робот также применяется в подземных колодцах, подземных трубопроводных коридорах, на химических предприятиях и атомных электростанциях, где подводные работы выполняются в замкнутых, ограниченных или опасных зонах.
Задать вопрос Искать на Baidu
Какую задачу решает подводный робот для очистки и удаления ила
Автоматический подводный робот для очистки и удаления ила применяется при обслуживании резервуаров, канализационных труб, отстойников, водохранилищ, рек и портов.
Характеристики ЖАВ-89(7Л)
Модель (по базе 91Т)ЖАВ-89(7Л)
Применимые условия эксплуатацииГородские водоотводные системы, канализационные трубы, водопропускные трубы, днища насосных станций, промышленные отстойники, водохранилища, озёра, реки, порты, подземные колодцы, подземные трубопроводные коридоры, химические предприятия и атомные электростанции
Тип шассиГусеничное, фрезерно-всасывающее или колёсное шасси
Непрерывная работа24 часа в сутки
Способ управленияДистанционное кабельное управление и мониторинг в реальном времени из берегового пункта управления
Основные компонентыДвигатель, зубчатая передача, насос
Дноуглубительный механизмФронтально установленная спиральная фрезерная головка, рыхлитель или шламовый насос
Оборудование мониторингаПодводная камера высокой чёткости, глубиномер и датчик пространственного положения
Тип и назначение изделияАвтоматический подводный робот для очистки и дноуглубительных работ при обслуживании резервуаров и удалении ила
Способ транспортирования шламаТранспортирование по трубопроводу на большое расстояние к береговому оборудованию для обезвоживания
Масса (кг)1300
Подводный робот для очистки и удаления ила - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим технические характеристики, типоразмеры и комплектация ЖАВ-89(7Л) могут быть изменены по вашему запросу под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим технические характеристики, типоразмеры и комплектация ЖАВ-89(7Л) могут быть изменены по вашему запросу под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата последней проверки актуальности данных: 09.08.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Подводный робот для очистки и удаления ила, также смотрели:
 +4 фото
Разбрасыватель соли для установки на транспортное средство с бункером 2 или 3 м³ и шириной разбрасывания 2–4 или 2–15 м
Модель: ШЛЮ-55(4Т)
Разбрасыватель соли устанавливается на транспортное средство и оснащается бункером объёмом 2 или 3 м³. Подача соли выполняется спиральным шнеком либо скребковым цепным конвейером. Варианты привода включают полностью электрический привод с напряжением 48 В, бензиновый двигатель или гидравлический мас
 +21 фото
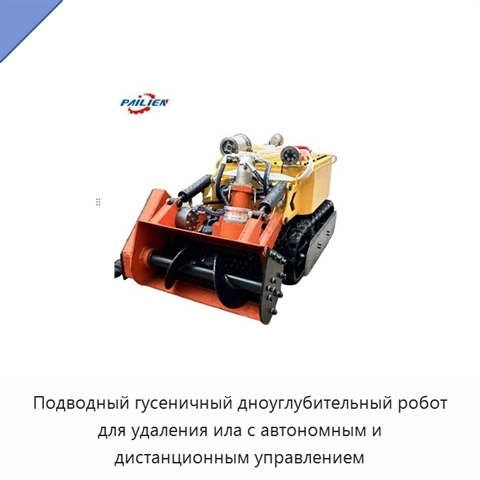
Подводный гусеничный дноуглубительный робот для удаления ила с автономным и дистанционным управлением
Модель: ХТУ-55(5Ю)
Подводный дноуглубительный робот предназначен для удаления ила, очистки и расчистки муниципальных трубопроводов. Робот выполнен из стали, оснащён гусеничной ходовой частью и приводом от двигателя; его конструкция устойчива к коррозии. Автономное управление обеспечивает самостоятельную навигацию, пла
 +21 фото
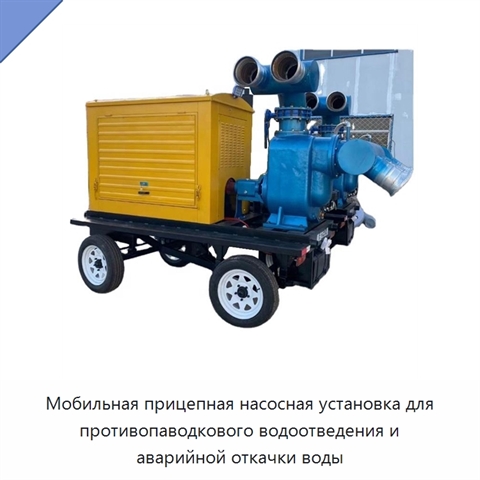
Мобильная прицепная насосная установка для противопаводкового водоотведения и аварийной откачки воды
Модель: ФГЮ-82(4Ю)
Насосная установка предназначена для противопаводкового водоотведения и аварийной откачки воды. Она удаляет скопившуюся воду при сильных осадках, обратном течении рек и городских подтоплениях, снижая уровень воды на затронутых территориях. Установка перекачивает как чистую дождевую, так и мутную сто
 +10 фото
Гидравлический перфоратор для нисходящего бурения бетона, горной породы и асфальта, Ø 50 мм, глубина 3 м
Модель: ЮРШ-55(2Г)
Гидравлический перфоратор для нисходящего бурения предназначен для выполнения отверстий в бетоне, горной породе и асфальте для взрывных работ, обнаружения газа и установки штифтов. Максимальный диаметр бурения составляет 50 мм (2 дюйма), максимальная глубина — 3 м. Частота вращения регулируется в ди