Артикул: 123-521 Модель: РФЯ-41(4Г) Секция: Дополнительная

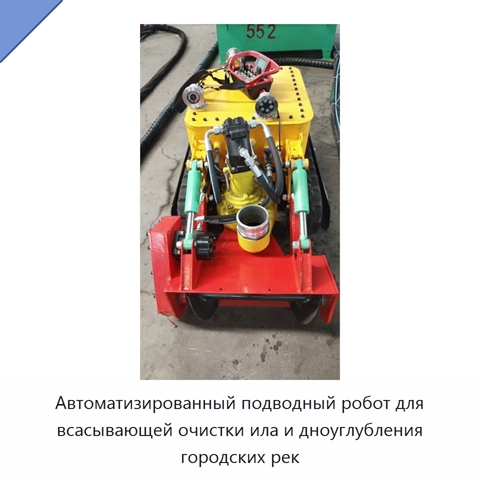
Автоматизированный подводный робот для всасывающей очистки ила и дноуглубления городских рек

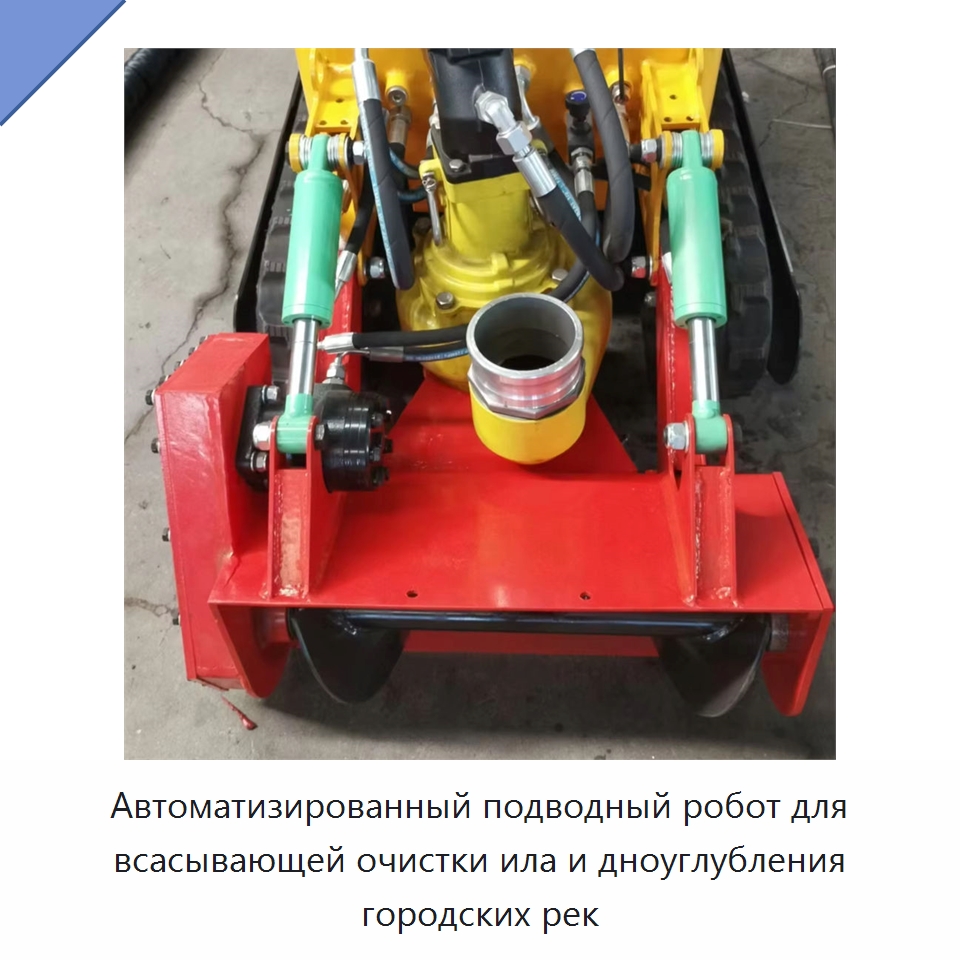
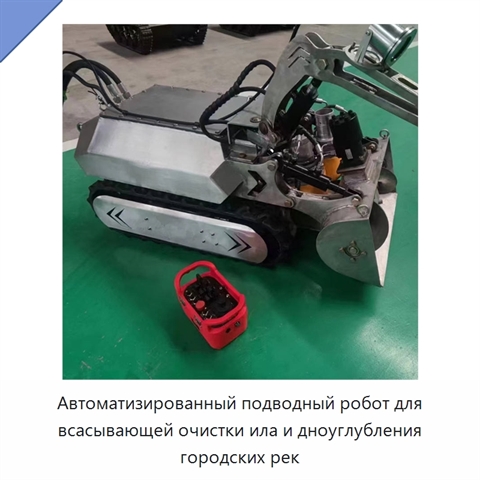
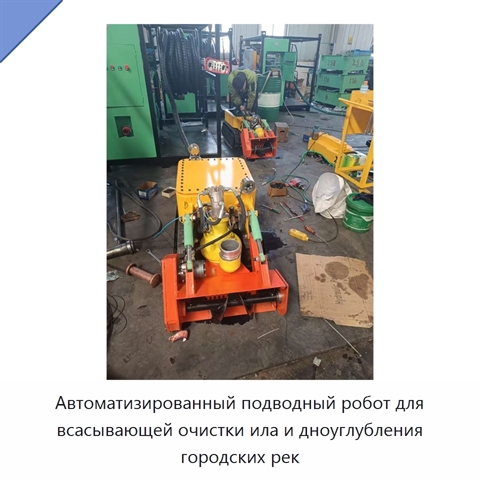
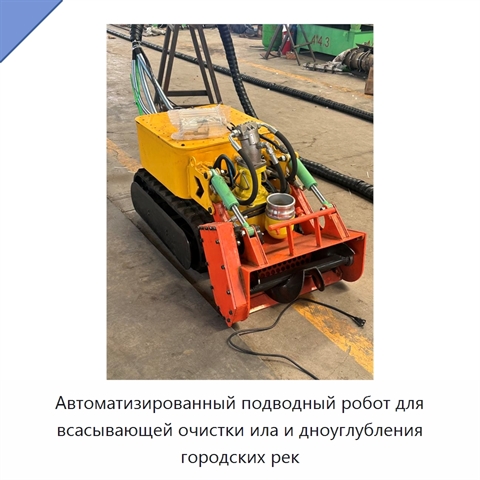
Автоматизированный подводный робот предназначен для очистки ила и дноуглубления городских рек. Очистка выполняется методом всасывания. Основные компоненты робота — мотор, двигатель, подшипник, редуктор, сосуд под давлением и шестерня. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание РФЯ-41(4Г) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителяUnderwater Sludge Cleaning Suction Engine Municipal EnvironmentalCustomizable Urban River Dredging Robot Automated
Задать вопрос Искать на Baidu

Какую задачу решает подводный робот для очистки ила

Автоматизированный подводный робот применяется для всасывающей очистки ила и дноуглубления при обслуживании городских рек.

Характеристики РФЯ-41(4Г)

Модель (по базе 91Т)РФЯ-41(4Г)
Основные компонентымотор, двигатель, подшипник, редуктор, мотор, сосуд под давлением, шестерня
Масса (кг)1500, 500
Назначениеочистка ила и дноуглубление городских рек
Способ очисткивсасывание
Тип оборудованияавтоматизированный подводный робот
Подводный робот для очистки ила - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации РФЯ-41(4Г) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).

Дата последней сверки данных: 09.08.26

Производитель и характеристики проверены.

Люди, которые искали Подводный робот для очистки ила, также смотрели:
Мини-гусеничный кран-паук грузоподъёмностью 3–12 т для работы в стеснённых пространствах+5 фото

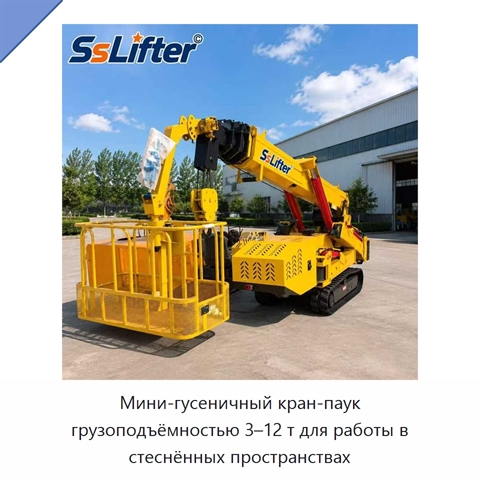
Мини-гусеничный кран-паук грузоподъёмностью 3–12 т для работы в стеснённых пространствах

Модель: ВСЭ-89(1Г)
Мини-гусеничный кран-паук имеет грузоподъёмность от 3 до 12 т и компактное исполнение для работы в стеснённых пространствах. Конструкция оснащена телескопической стрелой и четырьмя выносными опорами. Поворотная часть выполняет полный оборот на 360°. Для контроля безопасности подъёмных операций преду
Малая переносная поверхностная роторная буровая установка для бурения водяных скважин+5 фото

Малая переносная поверхностная роторная буровая установка для бурения водяных скважин
Модель: ЖДЮ-89(8И)
Малая переносная роторная буровая установка предназначена для поверхностного бурения водяных скважин. Установка рассчитана на работу с породой твёрдостью 6–20; для трёх вариантов способность преодолевать уклон составляет соответственно 25°, 25° и 30°. Подача выполняется цилиндром, ход подачи составл
Машина для укладки монолитного бетонного бордюра методом скользящей опалубки

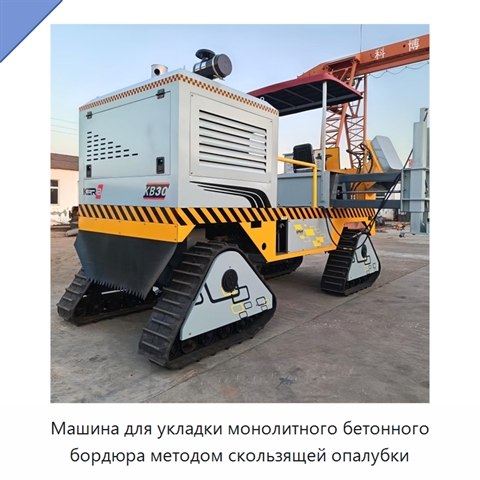
Машина для укладки монолитного бетонного бордюра методом скользящей опалубки

Модель: ГМЭ-72(2В)
Машина формует монолитный бетонный бордюр методом скользящей опалубки с лазерной точностью 2 мм.
Опорно-поворотный подшипник из легированной стали с четырёхточечным контактом+1 фото

Опорно-поворотный подшипник из легированной стали с четырёхточечным контактом

Модель: ЮЛП-58(1Н)
Опорно-поворотный подшипник изготовлен из легированной стали и имеет четырёхточечный контакт. Изделие предназначено для применения в системе солнечной энергетики.