Артикул: 155-221 Модель: ЭВР-17(7А) Секция: Дополнительная

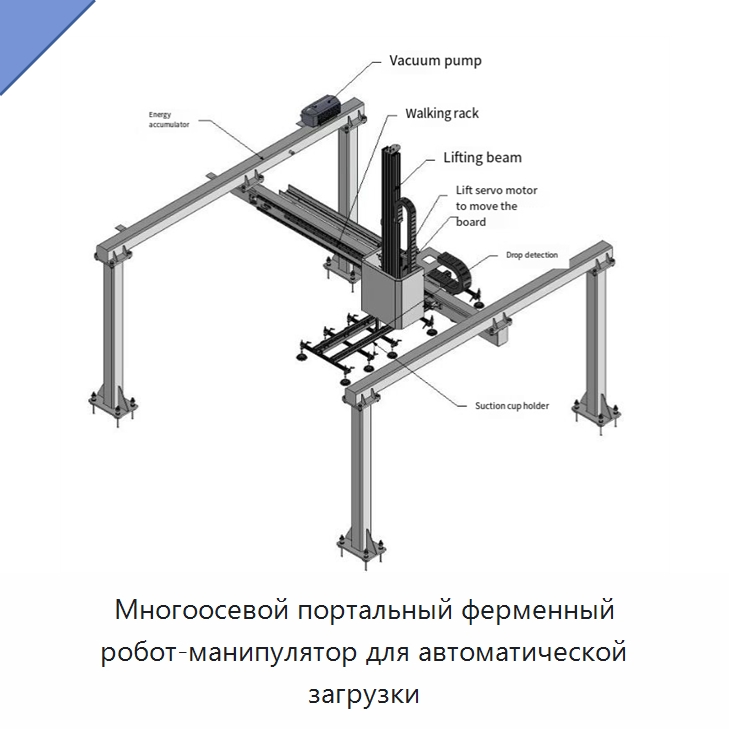
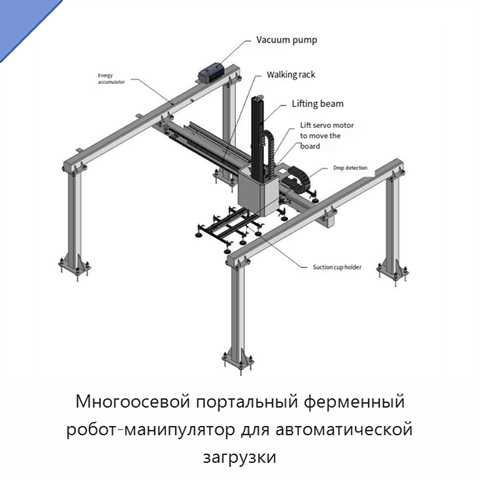
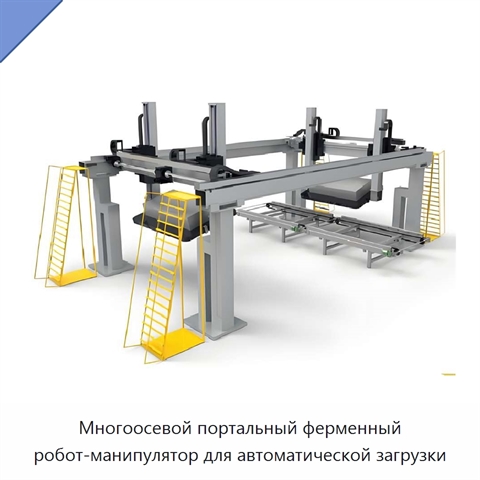
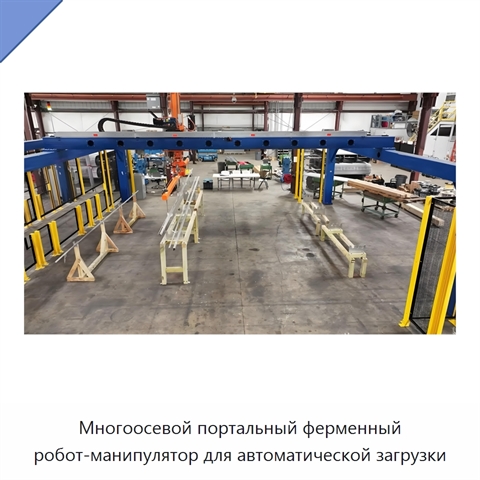
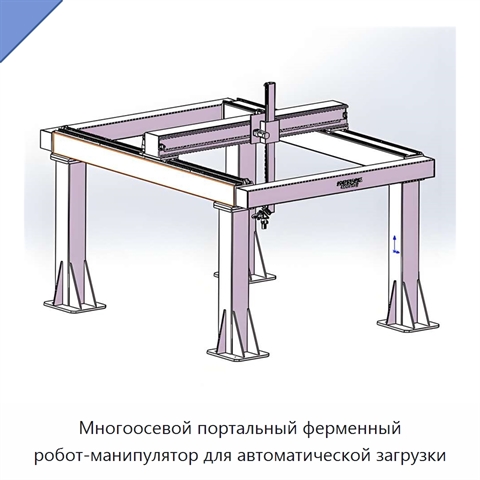
Многоосевой портальный ферменный робот-манипулятор для автоматической загрузки

Многоосевой портальный ферменный робот-манипулятор предназначен для загрузки и автоматической портальной загрузки. В состав основных компонентов входят двигатель, редуктор, шестерня и насос. Номинальный грузовой момент составляет 50–5000 кН. Варианты номинальной грузоподъёмности: 450, 350, 300 и 150 кг, а также 1,5 т. Пролёт составляет 3–22,5 м. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЭВР-17(7А) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяVersatile Applications Multi Axis Gantry Truss Robot Truss Manipulator for Loading and Automatic Gantry Loading Machine
Задать вопрос Искать на Baidu

Какую задачу решает портальный ферменный робот-манипулятор

Портальный ферменный робот-манипулятор применяется для загрузки и выполнения автоматической портальной загрузки.
Погрузочные работы

Характеристики ЭВР-17(7А)

Модель (по базе 91Т)ЭВР-17(7А)
Основные компонентыдвигатель, редуктор, шестерня, насос
Номинальный грузовой момент50–5000 кН
Номинальная грузоподъемность450 кг, 350 кг, 300 кг, 150 кг, 1,5 т
Пролет3–22,5 м
Портальный ферменный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭВР-17(7А) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней проверки актуальности данных: 10.08.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Портальный ферменный робот-манипулятор, также смотрели:
Малый вертикальный грузовой подъёмник+5 фото

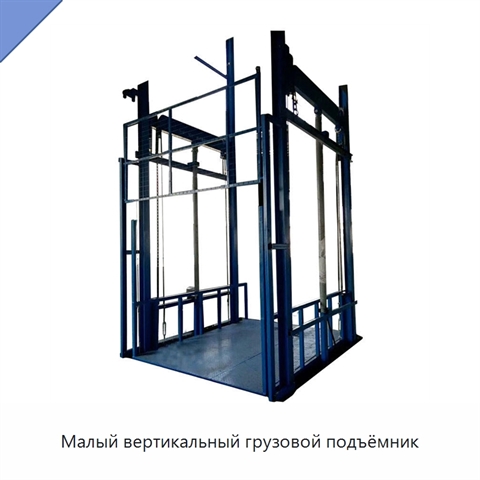
Малый вертикальный грузовой подъёмник
Модель: ЮКЕ-97(7Э)
Грузовой подъёмник представляет собой платформенное оборудование для обработки и перемещения грузов. Это малый вертикальный подъёмник, рассчитанный на работу с грузами. Для конкретной задачи заранее задаются размеры платформы, требуемая грузоподъёмность и необходимая высота подъёма. После согласован
Промышленный водоохлаждаемый винтовой чиллер производительностью 300, 350, 500 и 600 кВт+5 фото

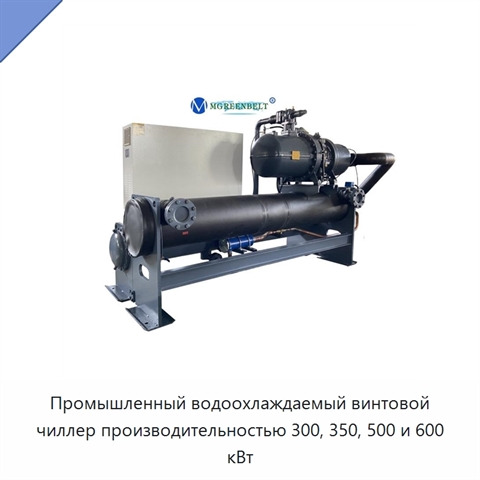
Промышленный водоохлаждаемый винтовой чиллер производительностью 300, 350, 500 и 600 кВт
Модель: ЖХЭ-98(5Х)
Чиллер оснащён полугерметичным компрессором, а испаритель и конденсатор выполнены по кожухотрубной схеме с высокоэффективными резьбовыми медными трубами. Регулирование производительности доступно в трёх- или четырёхступенчатом, а также бесступенчатом исполнении; для четырёхступенчатой схемы предусмо
Малый индукционный нагреватель на 230 В для горячего монтажа подшипников+5 фото

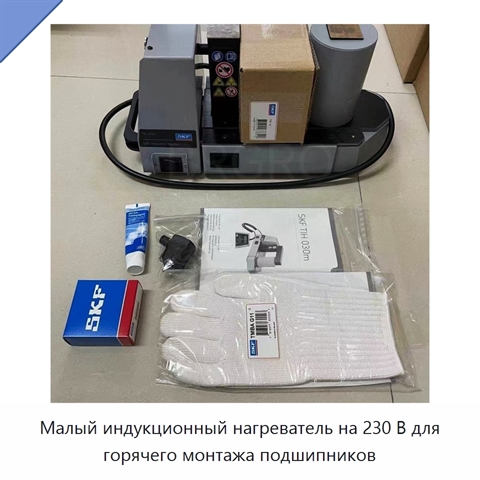
Малый индукционный нагреватель на 230 В для горячего монтажа подшипников
Модель: ТРЭ-59(8Л)
Малый индукционный нагреватель на 230 В предназначен для горячего монтажа подшипников. Материал изделия — пластик.
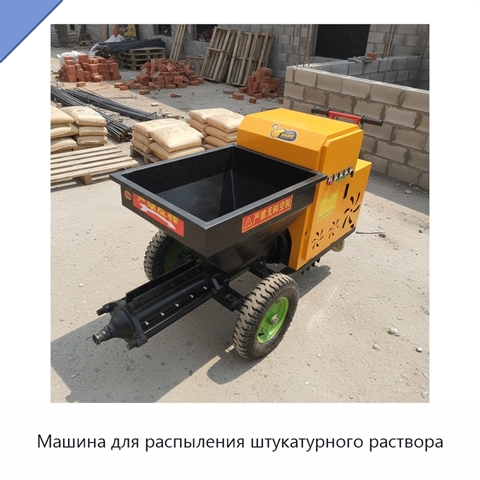
Машина для распыления штукатурного раствора+4 фото

Машина для распыления штукатурного раствора

Модель: УМГ-98(2Ж)
Машина для распыления штукатурного раствора выполнена с объединёнными насосом и компрессором. Такая конструкция облегчает перемещение оборудования. Материал подаётся плавно, без пульсаций. Машина может распылять порошок и раствор, а также другие материалы, если диаметр частиц не превышает 5 мм. Нане