

Артикул: 530-536
Модель: ПХЯ-78(7Д)
Секция: Дополнительная
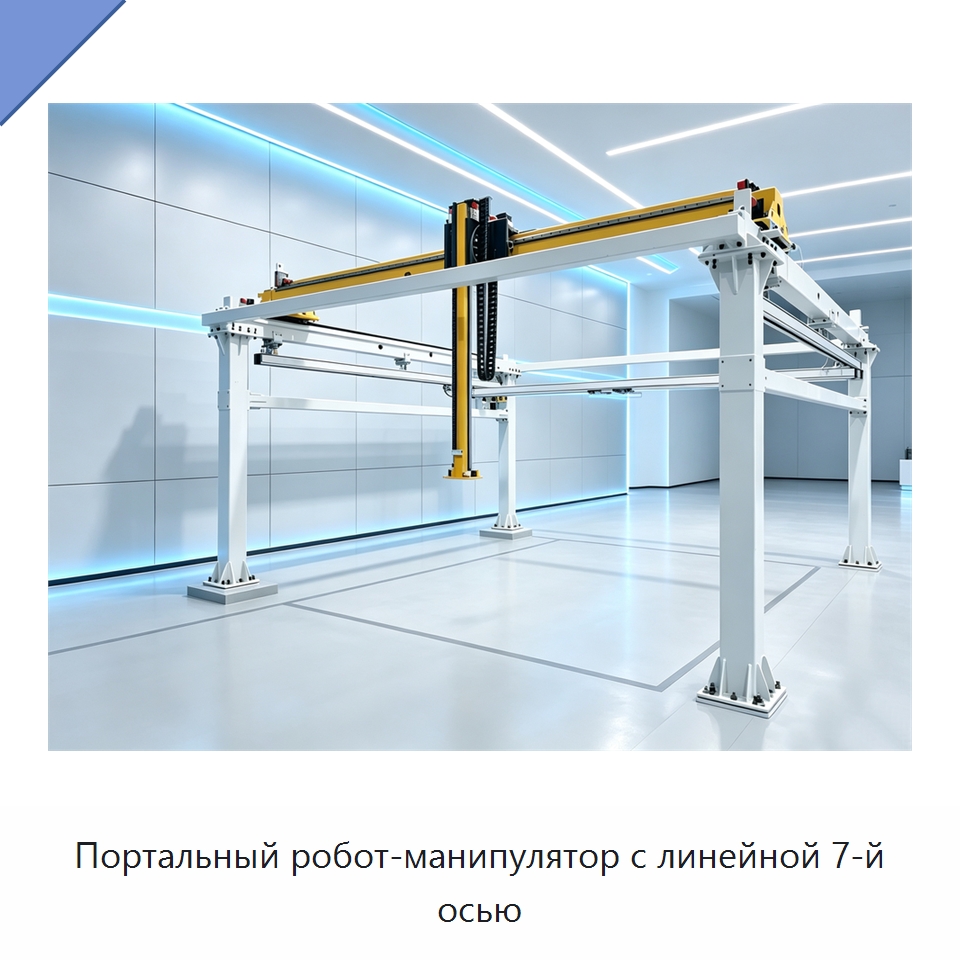
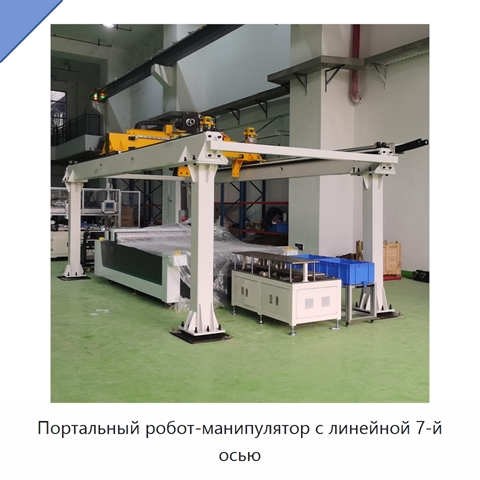
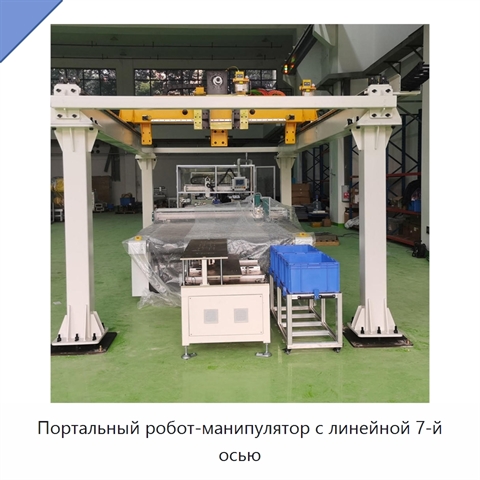
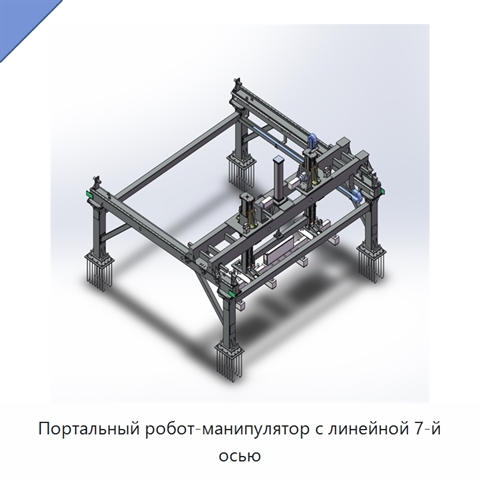
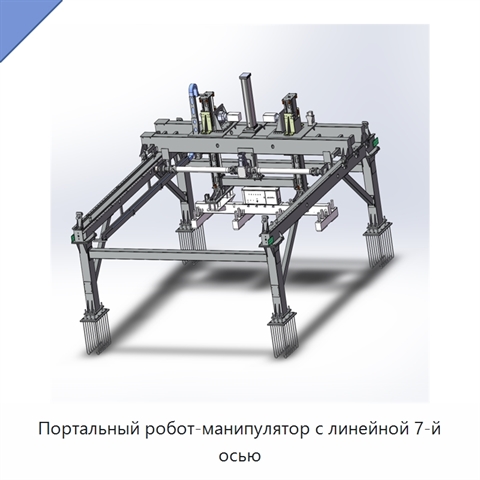
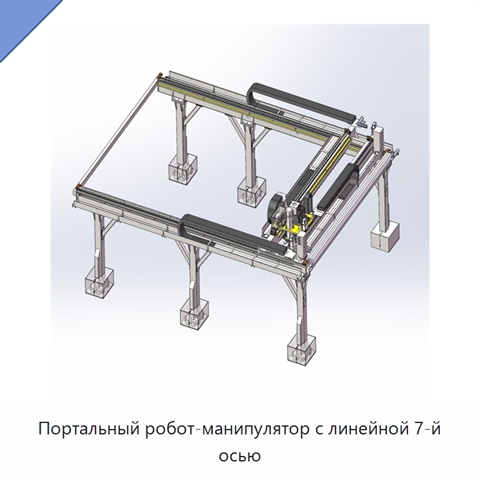
Портальный робот-манипулятор с линейной 7-й осью
Портальный робот-манипулятор предназначен для автоматизированных производственных линий. Исполнение можно адаптировать к нестандартным задачам и различным промышленным условиям. Движением можно управлять отдельно или связать его с оборудованием на рабочем участке для согласованной работы. Передача движения выполняется через прецизионные планетарные редукторы и высокоточные зубчатые рейки. Для механизма характерны низкий уровень шума, стабильное движение и высокая повторяемая точность позиционирования. Рабочий ход имеет широкий диапазон, при этом увеличенная длина хода может настраиваться под задачу. Конструкция выполнена в фиксированном исполнении и прошла расчёт методом конечных элементов. Монтаж и техническое обслуживание упрощены, а частота отказов снижена. Конструкция также рассчитана на безопасную эксплуатацию.
Задать вопрос Искать на Baidu
Какую задачу решает портальный робот-манипулятор
Портальный робот-манипулятор применяют для захвата, перемещения и укладки крупных заготовок, загрузки и разгрузки станков, а также выполнения сварочных и распылительных операций.
Характеристики ПХЯ-78(7Д)
Модель (по базе 91Т)ПХЯ-78(7Д)
Основные компонентыдвигатель, подшипник, редуктор, сосуд под давлением, шестерня, ПЛК, насос
Отчёт об испытаниях оборудованияпредоставлен
Мощность (Вт)3 кВт, 4 кВт, 5 кВт, 10 кВт
Напряжение220 В, 380 В
Портальный робот-манипулятор - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ПХЯ-78(7Д) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ПХЯ-78(7Д) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Данные проверены на актуальность: 27.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Портальный робот-манипулятор, также смотрели:
 +5 фото
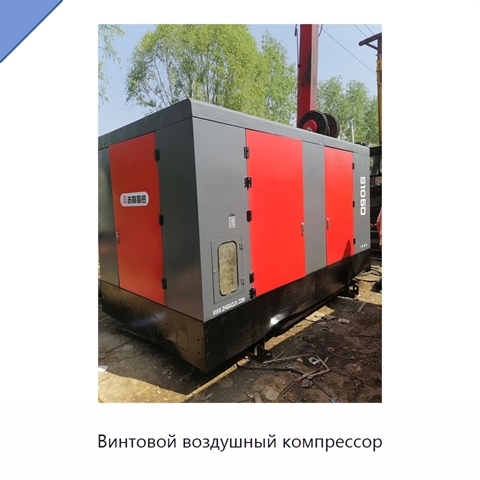
Винтовой воздушный компрессор
Модель: УШЯ-57(1Е)
Винтовой воздушный компрессор оснащён салазочным основанием, которое удобно соединять с другим транспортным оборудованием. Такая компоновка подходит для рабочих площадок, где установку требуется часто перемещать на большие расстояния. Конструкция защищена от вибрации, что поддерживает надёжность обо
 +5 фото
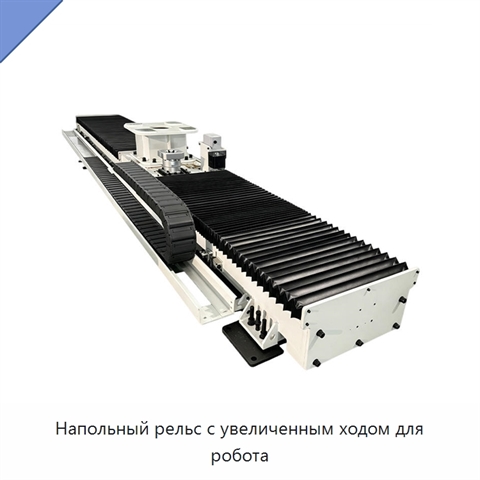
Напольный рельс с увеличенным ходом для робота
Модель: ЕСУ-95(8Л)
Напольный рельс с увеличенным ходом для робота выполнен в формате настраиваемой седьмой оси. Такое исполнение повышает точность и гибкость роботов. В состав изделия входят двигатель, ПЛК и редуктор. Для силовой конфигурации доступны три значения мощности: 3 кВт, 4 кВт и 5 кВт. Предусмотрены варианты
 +3 фото
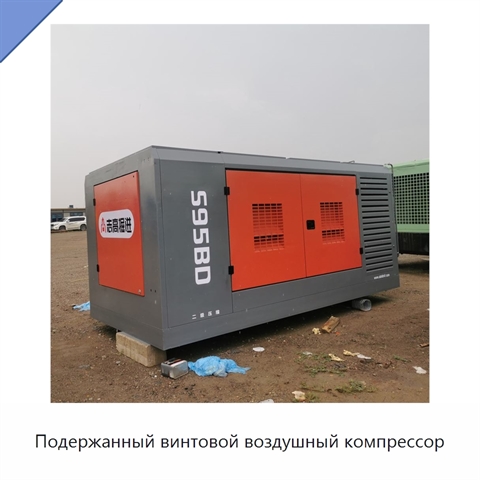
Подержанный винтовой воздушный компрессор
Модель: ПДА-97(2Г)
Винтовой воздушный компрессор оснащён воздушным охлаждением и дизельным двигателем мощностью 295 кВт. Рабочее давление составляет 24 бар, производительность составляет 30 м³/мин. Рабочей средой служит воздух. Компрессор предназначен для сжатия воздуха, а конструкция выполнена со смазкой. Изделие изг
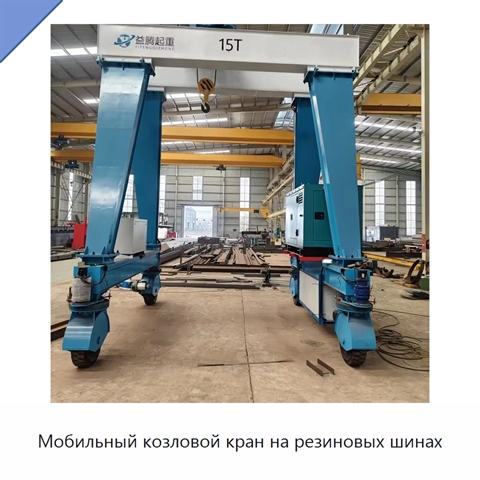
Мобильный козловой кран на резиновых шинах
Модель: КСЕ-29(5Ф)
Мобильный козловой кран на резиновых шинах рассчитан на передвижение по рабочей площадке без укладки рельсов и позволяет менять место установки. Рулевое управление всеми четырьмя колесами улучшает маневрирование в стесненных зонах. Подъем выполняется гидравлической системой, обеспечивающей плавную р