Артикул: 355-151 Модель: СЕС-41(1Ж) Секция: Дополнительная

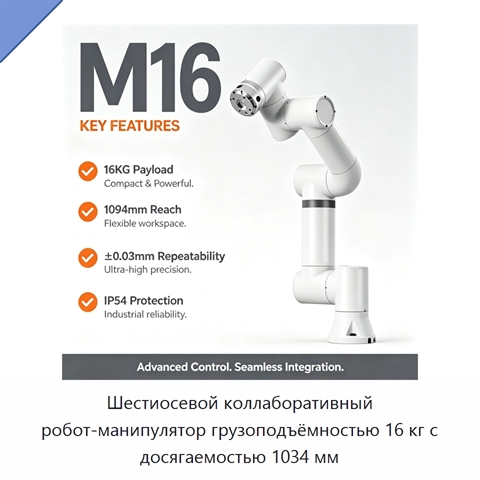
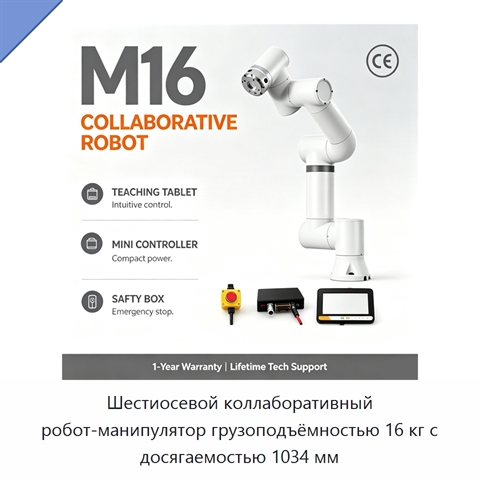
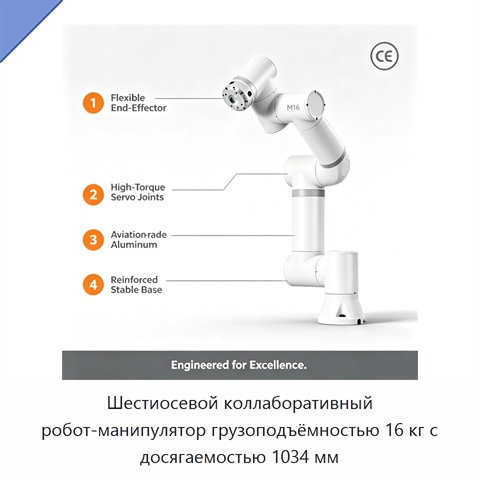
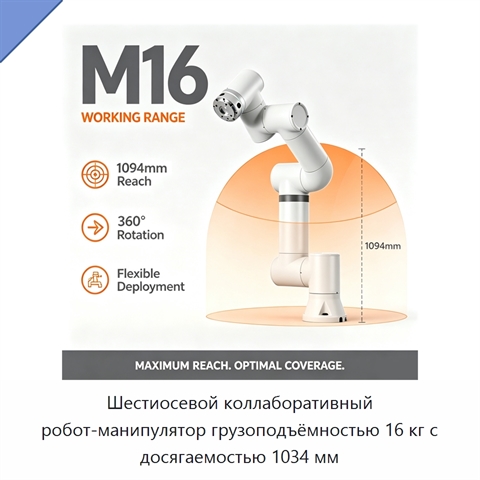
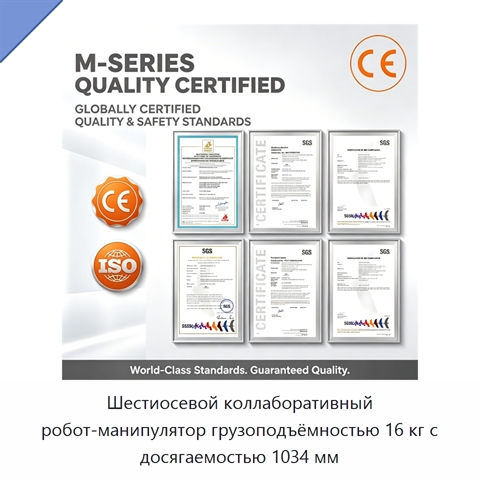
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 16 кг с досягаемостью 1034 мм

Шестиосевой коллаборативный робот-манипулятор имеет грузоподъёмность 16 кг и досягаемость 1034 мм. Он предназначен для роботизированного захвата и размещения объектов, сборочных операций и манипулирования. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание СЕС-41(1Ж) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителя16kg Payload Robot Arm 6 Axis Collaborative Robot Arm 1034mm Reach Heavy Duty Robotic Pick And Place, 6 Axis Collaborative Robot 16kg Payload Robot Arm 1034mm Reach Robotic Arm Assembly Handling Robot Custom Robot Arm
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

Коллаборативный робот-манипулятор используется для роботизированного захвата и размещения объектов, сборки и операций манипулирования.
Сборочные операции

Характеристики СЕС-41(1Ж)

Модель (по базе 91Т)СЕС-41(1Ж)
Совместимый тип продуктазахваты, системы машинного зрения, концевые исполнительные устройства, многоцелевые роботы
Основные компонентыПЛК, двигатель, редуктор
Мощность(Вт)1 кВт
Напряжение220 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации СЕС-41(1Ж) под условия применения (руками первого изготовителя или собственного производства в России).

Дата последней сверки данных: 01.09.26

Производитель и характеристики проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
Гидравлическая машина для стыковой сварки оплавлением пластиковых труб из ПНД+5 фото

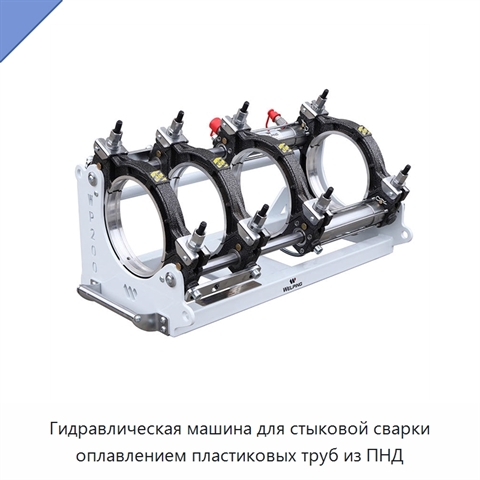
Гидравлическая машина для стыковой сварки оплавлением пластиковых труб из ПНД
Модель: ДЖУ-81(1В)
Гидравлическая машина выполняет стыковую сварку оплавлением пластиковых труб из ПНД. Входное напряжение составляет 220 В, мощность — 3,95 кВт. Машина новая.
Переносная гусеничная буровая установка для бурения водяных скважин+4 фото

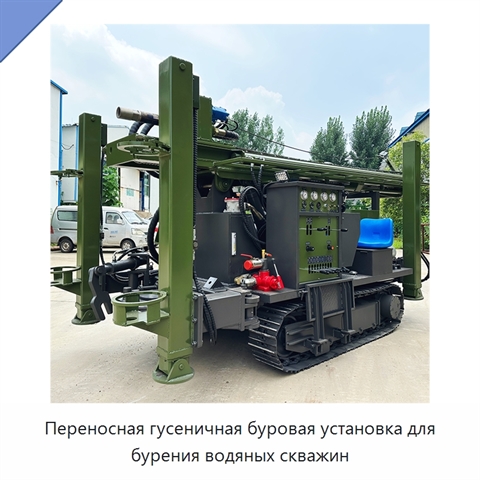
Переносная гусеничная буровая установка для бурения водяных скважин
Модель: ЮВП-77(1Г)
Переносная гусеничная буровая установка предназначена для бурения водяных скважин. Максимальная глубина бурения составляет 280 м, диаметр скважины — 140–305 мм. Для работы используются буровые штанги диаметром 76 и 89 мм и длиной 1,5, 2,0 или 3,0 м. Длина разового продвижения составляет 6,6 м, эффек
Промышленный винтовой воздушный компрессор фиксированной скорости 355 кВт+5 фото

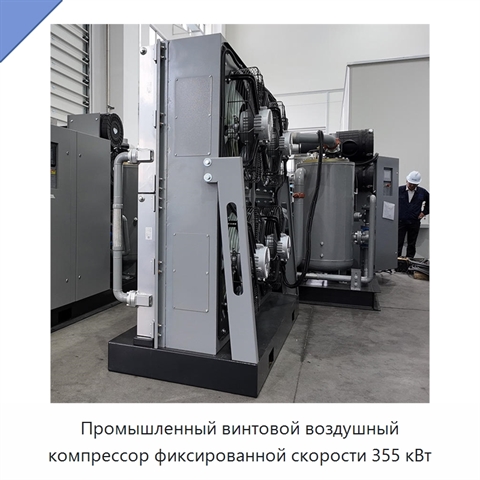
Промышленный винтовой воздушный компрессор фиксированной скорости 355 кВт
Модель: ДБЯ-55(2Е)
Компрессор выполнен в стационарной конфигурации и рассчитан на работу с воздухом. Исполнение предусматривает смазку, а питание осуществляется от сети переменного тока. Предусмотрены варианты напряжения 220 В, 380 В, 415 В и 600 В.
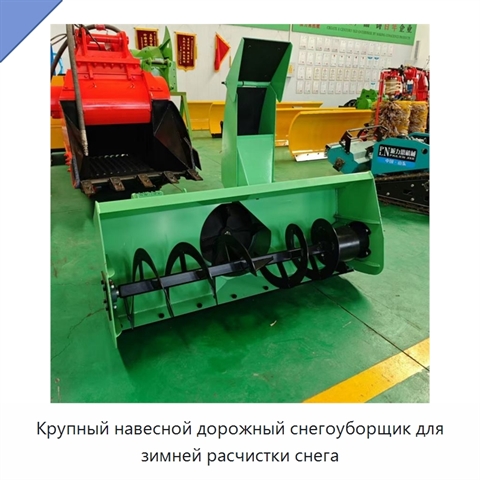
Крупный навесной дорожный снегоуборщик для зимней расчистки снега+3 фото

Крупный навесной дорожный снегоуборщик для зимней расчистки снега

Модель: ЖНЕ-52(5Я)
Крупный навесной дорожный снегоуборщик предназначен для зимней расчистки дорог от снега и установки на транспортное средство. Изделие имеет жёлтый цвет и массу 1162 кг. В состав основных компонентов входят двигатель, подшипник и мотор.