Коллаборативные роботы

Товары

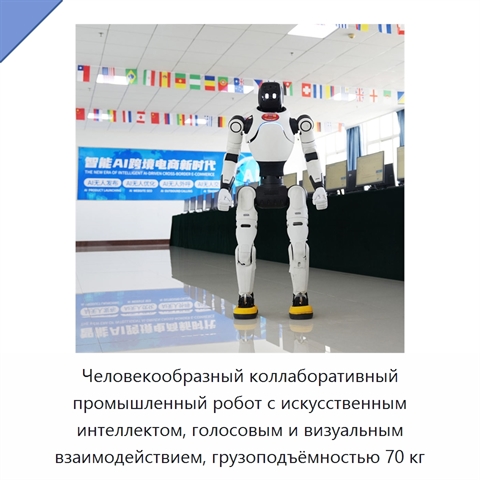
Человекообразный коллаборативный промышленный робот с искусственным интеллектом, голосовым и визуальным взаимодействием, грузоподъёмностью 70 кг+5 фото

Человекообразный коллаборативный промышленный робот с искусственным интеллектом, голосовым и визуальным взаимодействием, грузоподъёмностью 70 кг
Модель: ЮТФ-94(2Ю)
Человекообразный промышленный робот выполнен в форме человека и имеет реалистичный внешний облик, облегчающий взаимодействие. Коллаборативная конструкция предназначена для совместной работы с людьми в общем рабочем пространстве. Робот поддерживает голосовое и визуальное взаимодействие, а датчики обе
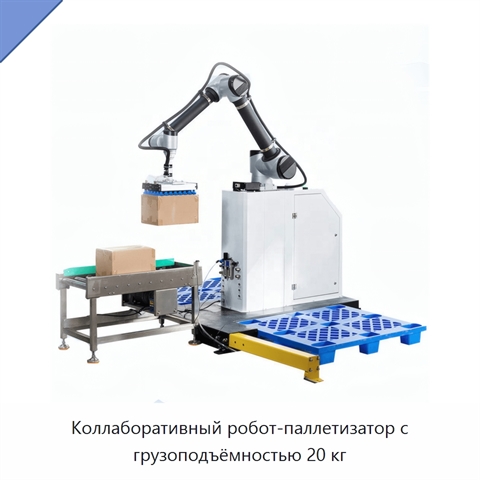
Коллаборативный робот-паллетизатор с грузоподъёмностью 20 кг+5 фото

Коллаборативный робот-паллетизатор с грузоподъёмностью 20 кг
Модель: ЕНТ-27(8Д)
Коллаборативный робот-паллетизатор представляет собой полностью автоматическую промышленную машину для обработки, размещения и укладки грузов на поддоны. Система полного сервоуправления обеспечивает высокую скорость работы и точное позиционирование. Технология высокоточного захвата поддерживает стаб
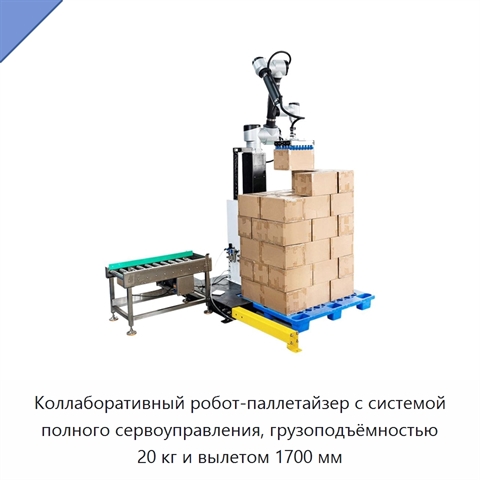
Коллаборативный робот-паллетайзер с системой полного сервоуправления, грузоподъёмностью 20 кг и вылетом 1700 мм+5 фото

Коллаборативный робот-паллетайзер с системой полного сервоуправления, грузоподъёмностью 20 кг и вылетом 1700 мм
Модель: УСЛ-48(5П)
Коллаборативный робот-паллетайзер оснащён системой полного сервоуправления, высокоскоростным захватом и высокоточным позиционированием. Грузоподъёмность составляет 20 кг, вылет — 1700 мм. Диапазон высоты укладки — от 300 до 2200 мм, производительность — 10–12 циклов в минуту. Робот предназначен для
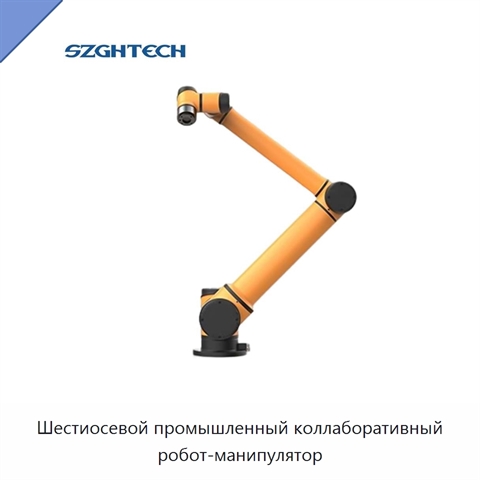
Шестиосевой промышленный коллаборативный робот-манипулятор+5 фото

Шестиосевой промышленный коллаборативный робот-манипулятор
Модель: ЕХТ-71(7Ж)
Промышленный коллаборативный робот-манипулятор предназначен для обучения, подготовки специалистов, научных исследований и инновационной работы в сфере робототехники. В учебное оснащение входят учебники по робототехнике, профессиональные курсы и проекты практической подготовки; такой комплект использ
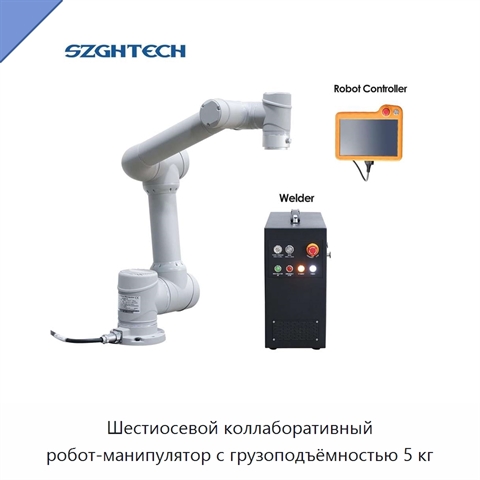
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг

Модель: БЕД-85(4Я)
Шестиосевой коллаборативный робот-манипулятор рассчитан на грузоподъёмность 5 кг. Его используют для подбора и размещения лёгких изделий, загрузки и разгрузки станков с ЧПУ, паллетирования, сварки и распыления, включая работу с продукцией в хлебопекарной и пищевой промышленности.
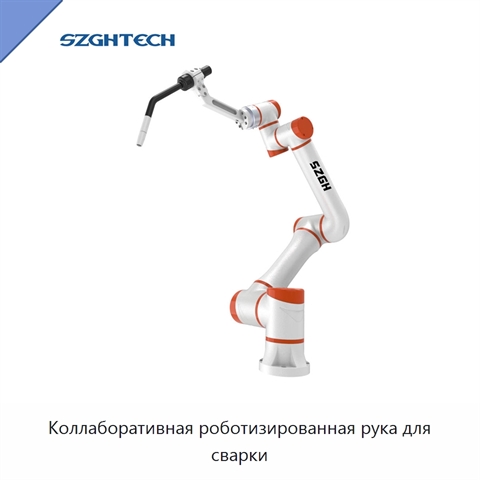
Коллаборативная роботизированная рука для сварки+5 фото

Коллаборативная роботизированная рука для сварки
Модель: ИКН-21(4У)
Коллаборативная роботизированная рука предназначена для сварочных операций. Мощность изделия составляет 1 кВт, напряжение — 220 В. Рука совместима с захватами, датчиками, конвейерами, системами технического зрения, многоцелевыми роботами и концевыми исполнительными устройствами.
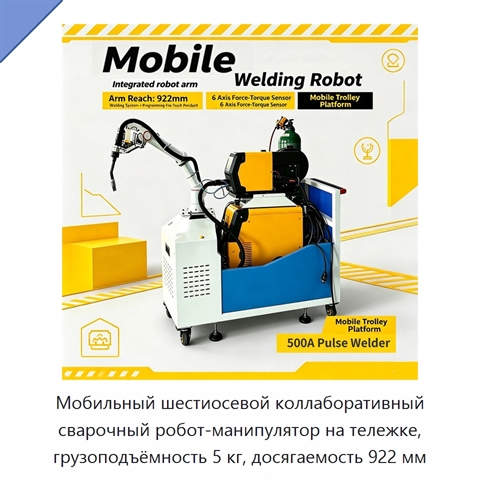
Мобильный шестиосевой коллаборативный сварочный робот-манипулятор на тележке, грузоподъёмность 5 кг, досягаемость 922 мм+4 фото

Мобильный шестиосевой коллаборативный сварочный робот-манипулятор на тележке, грузоподъёмность 5 кг, досягаемость 922 мм
Модель: РША-14(8А)
Мобильный шестиосевой коллаборативный сварочный робот-манипулятор предназначен для сварочных операций при изготовлении металлических изделий и установлен на передвижной тележке. Грузоподъёмность составляет 5 кг, досягаемость — 922 мм. Кинематическая схема включает шесть степеней свободы и шесть вращ
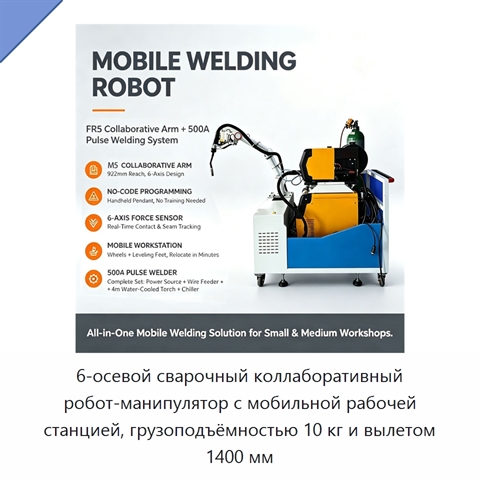
6-осевой сварочный коллаборативный робот-манипулятор с мобильной рабочей станцией, грузоподъёмностью 10 кг и вылетом 1400 мм+3 фото

6-осевой сварочный коллаборативный робот-манипулятор с мобильной рабочей станцией, грузоподъёмностью 10 кг и вылетом 1400 мм
Модель: ДБИ-72(5Б)
Сварочный коллаборативный робот-манипулятор имеет шесть осей, мобильную рабочую станцию, грузоподъёмность 10 кг и вылет 1400 мм. Робот предназначен для автоматического захвата и размещения, а также паллетирования.
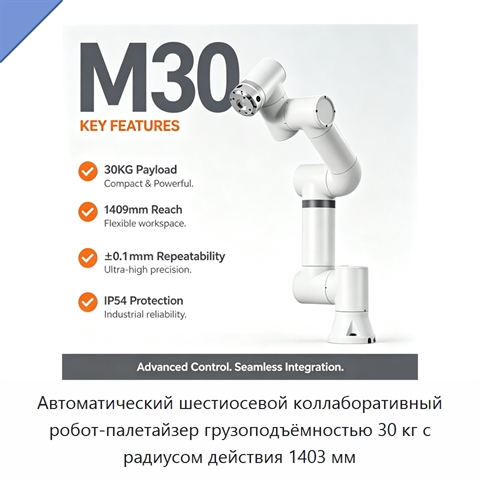
Автоматический шестиосевой коллаборативный робот-палетайзер грузоподъёмностью 30 кг с радиусом действия 1403 мм+4 фото

Автоматический шестиосевой коллаборативный робот-палетайзер грузоподъёмностью 30 кг с радиусом действия 1403 мм
Модель: ГДЯ-29(4С)
Автоматический коллаборативный робот-палетайзер оснащён шестью вращательными сочленениями, рассчитан на полезную нагрузку 30 кг и имеет радиус действия 1403 мм. Повторяемость позиционирования составляет ±0,03 мм по ISO 9283, типичная скорость рабочей точки инструмента — 1 м/с. Диапазоны движения осе
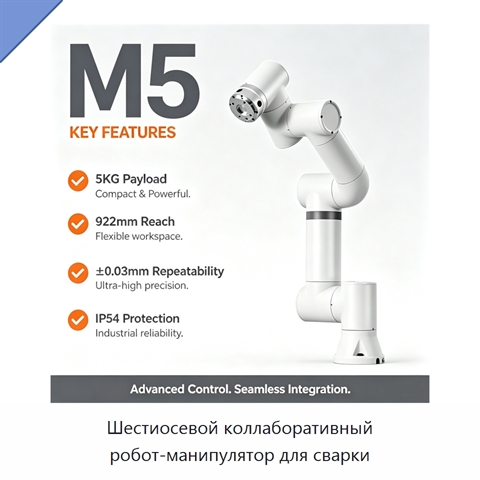
Шестиосевой коллаборативный робот-манипулятор для сварки+4 фото

Шестиосевой коллаборативный робот-манипулятор для сварки
Модель: ВПА-98(2П)
Шестиосевой коллаборативный робот-манипулятор для сварки оснащён шестью вращательными сочленениями и обеспечивает повторяемость позиционирования ±0,03 мм по ISO 9283. Типичная скорость рабочей точки инструмента составляет 1 м/с. Диапазоны перемещения осей: основание ±175°, плечо от +85° до −265°, ло
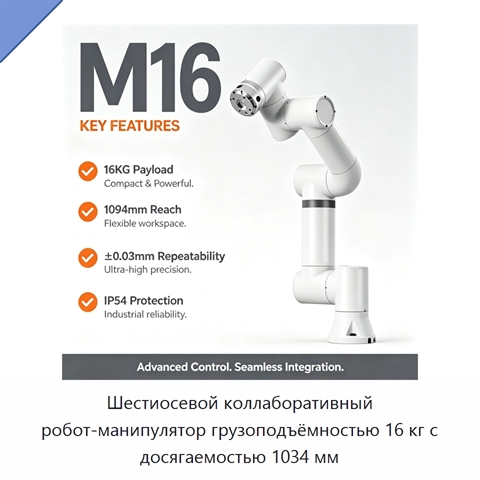
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 16 кг с досягаемостью 1034 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 16 кг с досягаемостью 1034 мм
Модель: СЕС-41(1Ж)
Шестиосевой коллаборативный робот-манипулятор имеет грузоподъёмность 16 кг и досягаемость 1034 мм. Он предназначен для роботизированного захвата и размещения объектов, сборочных операций и манипулирования.
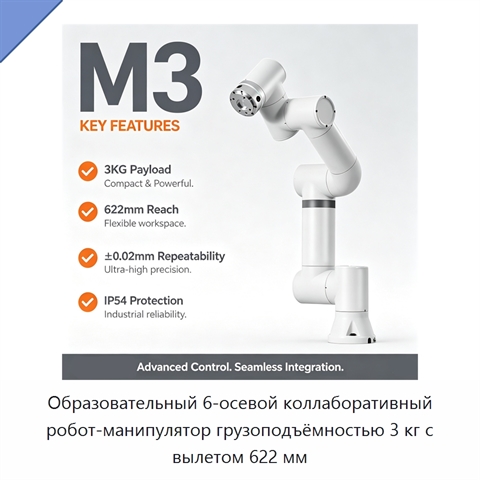
Образовательный 6-осевой коллаборативный робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм+4 фото

Образовательный 6-осевой коллаборативный робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм
Модель: ЕСВ-21(5Ю)
Образовательный коллаборативный робот-манипулятор выполнен в компактном настольном формате для лабораторной работы. Манипулятор имеет 6 степеней свободы, грузоподъёмность 3 кг и вылет 622 мм. Робот предназначен для образовательных и исследовательских задач, а также лёгкой автоматизации.
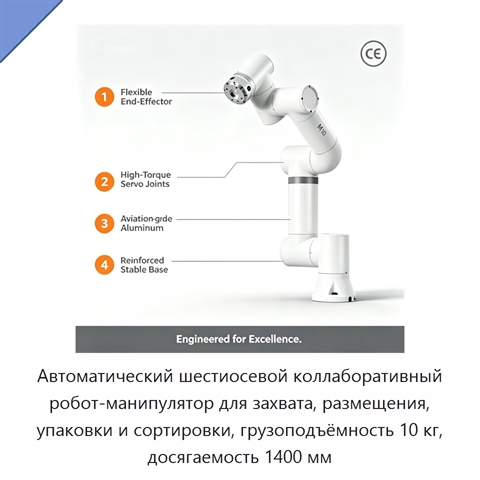
Автоматический шестиосевой коллаборативный робот-манипулятор для захвата, размещения, упаковки и сортировки, грузоподъёмность 10 кг, досягаемость 1400 мм+3 фото

Автоматический шестиосевой коллаборативный робот-манипулятор для захвата, размещения, упаковки и сортировки, грузоподъёмность 10 кг, досягаемость 1400 мм
Модель: УВЖ-92(8Б)
Автоматический шестиосевой коллаборативный робот-манипулятор выполняет захват и размещение, упаковку и сортировку. Его грузоподъёмность составляет 10 кг, досягаемость — 1400 мм. Мощность составляет 1 кВт, напряжение — 220 В.
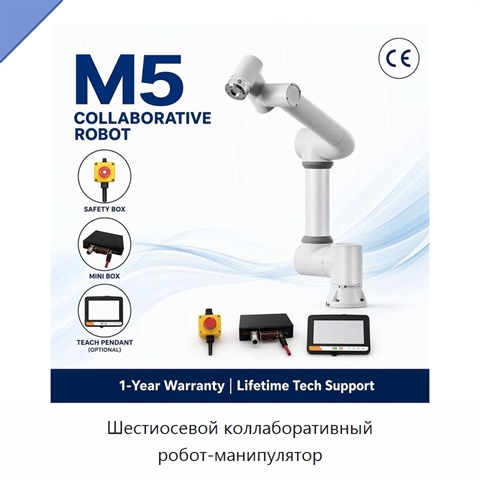
Шестиосевой коллаборативный робот-манипулятор+3 фото

Шестиосевой коллаборативный робот-манипулятор

Модель: ГСЕ-29(9Д)
Шестиосевой коллаборативный робот-манипулятор имеет шесть осей и оснащается программируемым логическим контроллером, двигателем и редуктором. Мощность составляет 1 кВт, напряжение — 220 В. Конструкция совместима с захватными устройствами, системами машинного зрения и концевыми исполнительными устрой
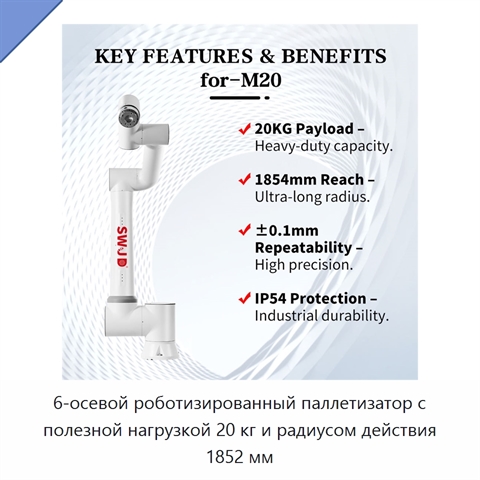
6-осевой роботизированный паллетизатор с полезной нагрузкой 20 кг и радиусом действия 1852 мм+4 фото

6-осевой роботизированный паллетизатор с полезной нагрузкой 20 кг и радиусом действия 1852 мм
Модель: ЖНА-85(1Д)
6-осевой роботизированный паллетизатор рассчитан на полезную нагрузку 20 кг и радиус действия 1852 мм. Мощность составляет 1 кВт, напряжение — 380 В. Устройство совместимо с захватами, системами технического зрения, концевыми исполнительными устройствами и многоцелевыми роботами.
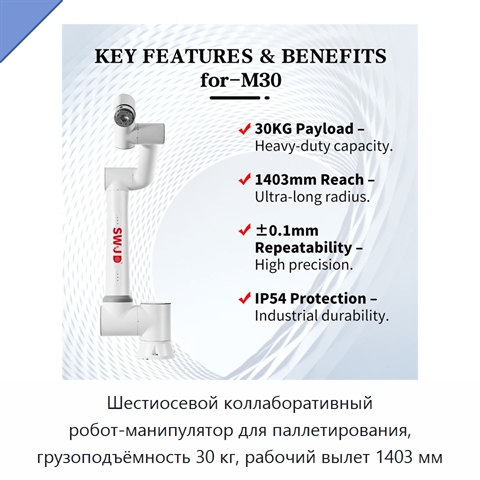
Шестиосевой коллаборативный робот-манипулятор для паллетирования, грузоподъёмность 30 кг, рабочий вылет 1403 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор для паллетирования, грузоподъёмность 30 кг, рабочий вылет 1403 мм
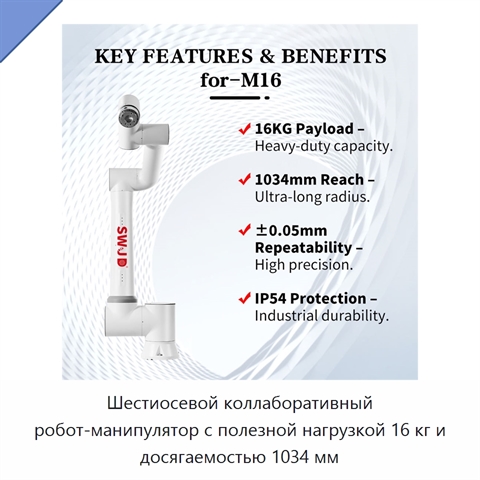
Модель: ЯМЯ-75(7Л)
Коллаборативный робот-манипулятор предназначен для паллетирования. Он имеет шесть осей и шесть степеней свободы, грузоподъёмность 30 кг и рабочий вылет 1403 мм. Мощность составляет 1 кВт. Значения напряжения — 220 и 110 В.
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 16 кг и досягаемостью 1034 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 16 кг и досягаемостью 1034 мм
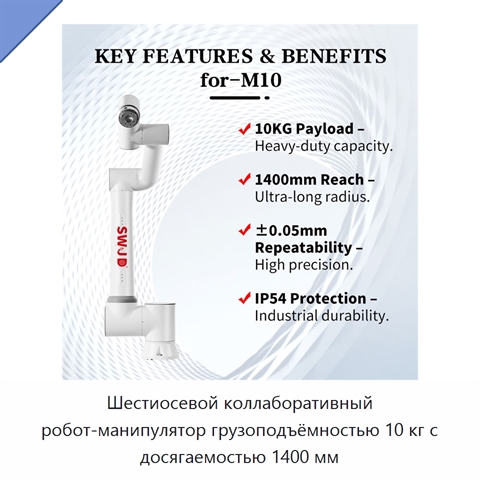
Модель: ГМА-51(1Д)
Шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 16 кг и имеет досягаемость 1034 мм. Мощность составляет 1 кВт. Напряжение может составлять 220, 110 или 380 В.
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 10 кг с досягаемостью 1400 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 10 кг с досягаемостью 1400 мм
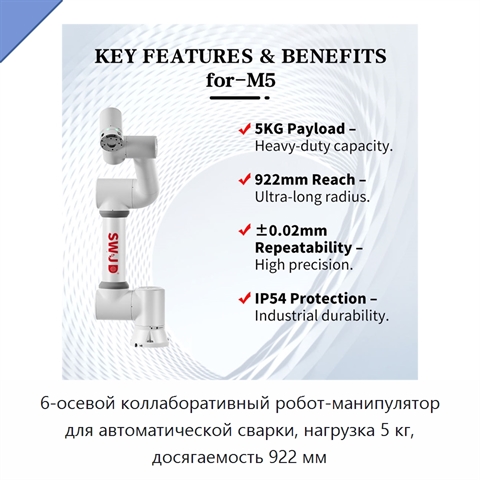
Модель: ЕПД-89(9Л)
Коллаборативный робот-манипулятор имеет шесть степеней свободы, грузоподъёмность 10 кг и досягаемость 1400 мм. Лёгкая конструкция предназначена для выполнения точной сборки и обслуживания станков. Мощность составляет 1 кВт, напряжение — 380 В. Робот совместим с захватами, системами технического зрен
6-осевой коллаборативный робот-манипулятор для автоматической сварки, нагрузка 5 кг, досягаемость 922 мм+4 фото

6-осевой коллаборативный робот-манипулятор для автоматической сварки, нагрузка 5 кг, досягаемость 922 мм

Модель: СЛЕ-47(4И)
Коллаборативный робот-манипулятор имеет шесть осей, рассчитан на полезную нагрузку 5 кг и досягаемость 922 мм. Повторяемость составляет 0,02 мм. Изделие предназначено для автоматической сварки.
Коллаборативный 6-осевой робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм для настольных лабораторных испытаний+4 фото

Коллаборативный 6-осевой робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм для настольных лабораторных испытаний

Модель: ПЖА-41(4И)
Коллаборативный робот-манипулятор имеет лёгкую конструкцию и компактное исполнение, экономящее рабочее пространство. Интерфейс с быстрым подключением позволяет развернуть изделие за несколько часов. Чувствительное обнаружение столкновений поддерживает безопасное взаимодействие человека и робота без
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 30 кг и досягаемостью 1403 мм+5 фото

Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 30 кг и досягаемостью 1403 мм
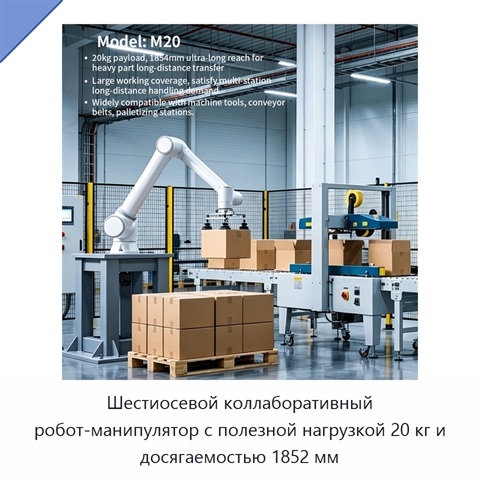
Модель: ТЕР-72(5Р)
Шестиосевой коллаборативный робот-манипулятор имеет рабочую досягаемость 1403 мм и выпускается в исполнениях с полезной нагрузкой 3, 5, 10, 16, 20 и 30 кг. Конструкция включает шесть вращательных шарниров, а повторяемость позиционирования составляет ±0,03 мм по стандарту ИСО 9283. Управление выполня
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 20 кг и досягаемостью 1852 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 20 кг и досягаемостью 1852 мм
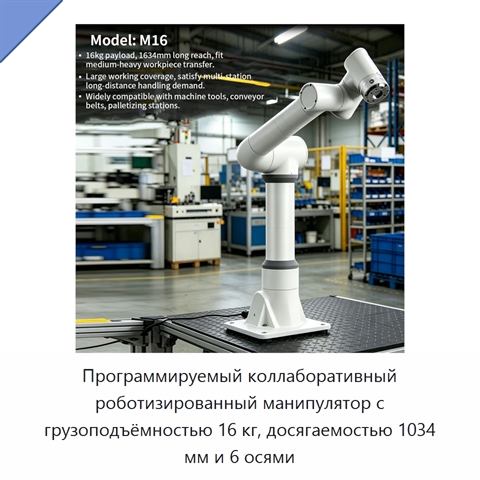
Модель: ШПУ-87(1А)
Шестиосевой коллаборативный робот-манипулятор имеет вертикальную многосуставную шарнирную конструкцию, полезную нагрузку 20 кг и досягаемость 1852 мм. Робот может применяться для паллетирования, сварки, перемещения, сборки, затяжки винтов и нанесения клея.
Программируемый коллаборативный роботизированный манипулятор с грузоподъёмностью 16 кг, досягаемостью 1034 мм и 6 осями+5 фото

Программируемый коллаборативный роботизированный манипулятор с грузоподъёмностью 16 кг, досягаемостью 1034 мм и 6 осями

Модель: ФЖИ-87(1Р)
Коллаборативный роботизированный манипулятор имеет грузоподъёмность 16 кг, досягаемость 1034 мм и шесть осей. Программируемый манипулятор оснащён редуктором и предназначен для перемещения среднетяжёлых заготовок, автоматического паллетирования и депаллетирования, а также сварочных работ.