

Артикул: 355-147
Модель: ВПА-98(2П)
Секция: Дополнительная
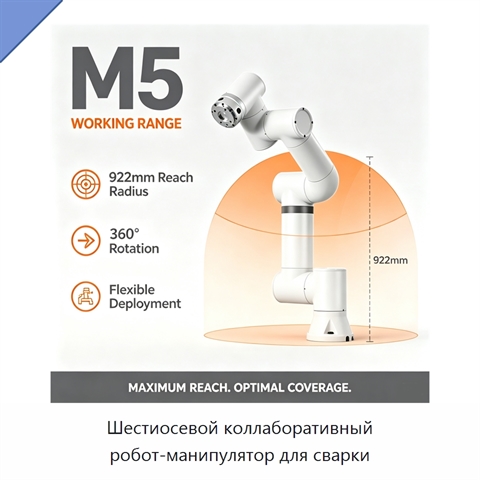
Шестиосевой коллаборативный робот-манипулятор для сварки
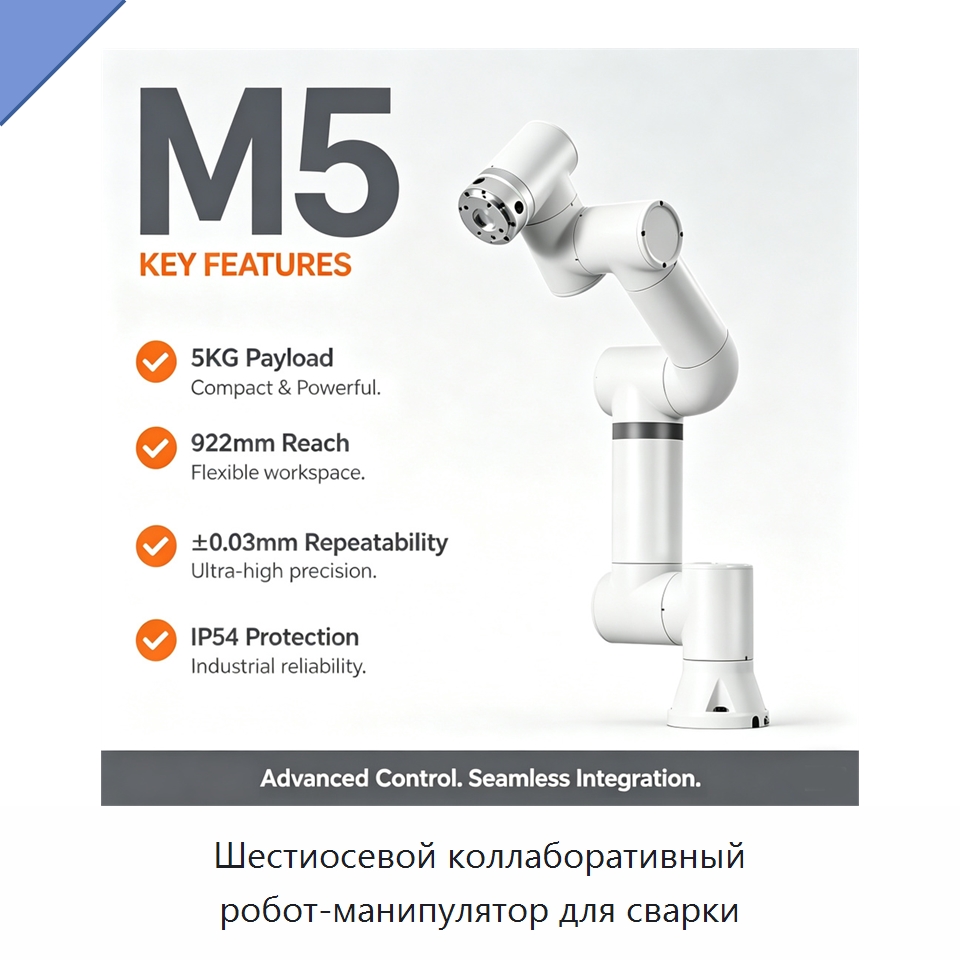
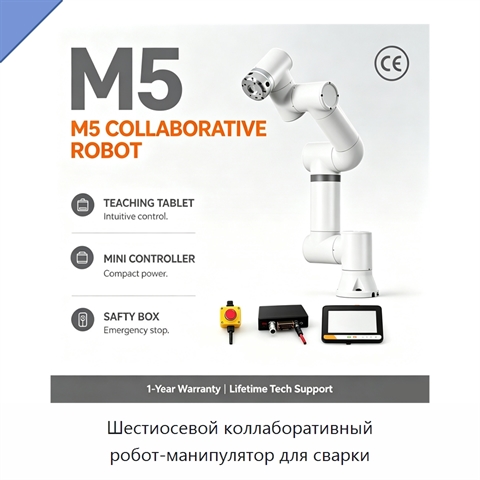
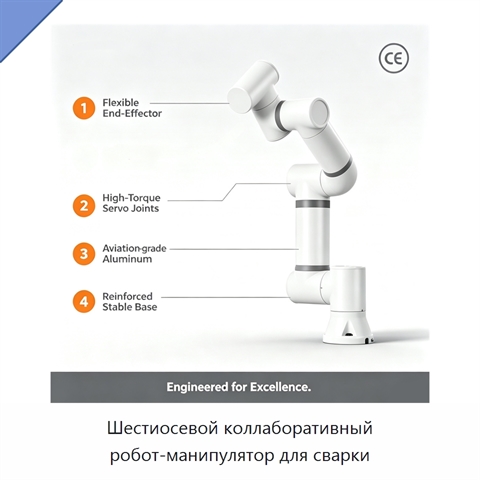
Шестиосевой коллаборативный робот-манипулятор для сварки оснащён шестью вращательными сочленениями и обеспечивает повторяемость позиционирования ±0,03 мм по ISO 9283. Типичная скорость рабочей точки инструмента составляет 1 м/с. Диапазоны перемещения осей: основание ±175°, плечо от +85° до −265°, локоть ±160°, первое запястное сочленение от +85° до −265°, второе и третье запястные сочленения по ±175°. Интерфейс оператора включает 10,1-дюймовый пульт обучения или мобильный терминал с веб-приложением для обучения, программирования и настройки рецептов. Входы и выходы представлены двумя цифровыми входами, двумя цифровыми выходами, одним аналоговым входом и одним аналоговым выходом. Питание инструмента — 24 В/1,5 А. Степень защиты — IP54; исполнения IP64 и IP65 доступны опционально. Робот допускает монтаж в любой ориентации, уровень шума составляет менее 65 дБ, масса — не более 40 кг. Рабочая температура — от 0 до 45 °C, относительная влажность — не более 90 % без конденсации. Материалы конструкции — алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор для сварки
Шестиосевой коллаборативный робот-манипулятор для сварки предназначен для выполнения сварочных операций на сварочной станции по сложным траекториям в компактных ячейках металлообработки.
Характеристики ВПА-98(2П)
Модель (по базе 91Т)ВПА-98(2П)
Совместимый тип продуктазахваты, системы технического зрения, концевые эффекторы, многоцелевые роботы
Основные компонентыПЛК, двигатель, редуктор
Мощность(Вт)1 кВт
Напряжение220 В
Коллаборативный робот-манипулятор для сварки - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ВПА-98(2П) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ВПА-98(2П) под ваши требования (усилиями первого изготовителя или собственного завода в России).
Дата последней проверки актуальности данных: 01.09.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Коллаборативный робот-манипулятор для сварки, также смотрели:
 +5 фото
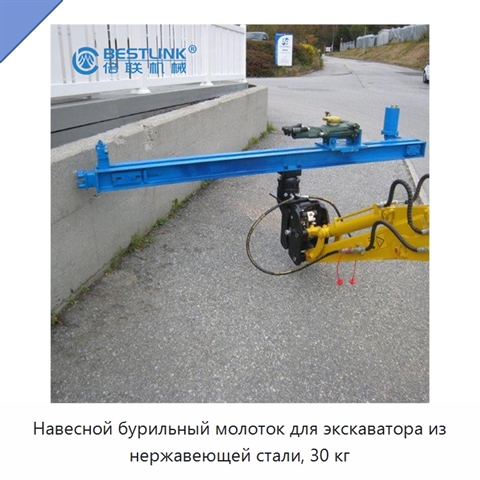
Навесной бурильный молоток для экскаватора из нержавеющей стали, 30 кг
Модель: ШЕШ-47(8К)
Навесной бурильный молоток представляет собой устанавливаемое на экскаватор буровое оборудование. Изготовлен из нержавеющей стали, имеет массу 30 кг и предназначен для буровых работ при добыче угля.
 +5 фото
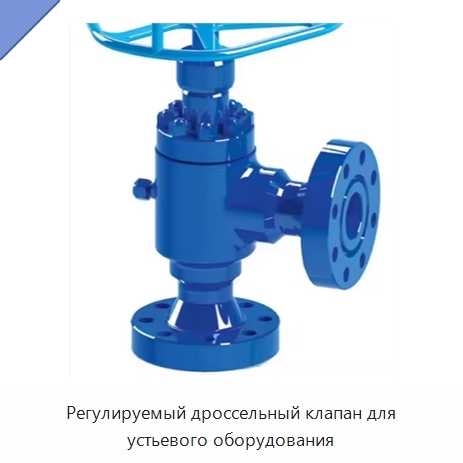
Регулируемый дроссельный клапан для устьевого оборудования
Модель: ИБН-57(9Ш)
Регулируемый дроссельный клапан предназначен для оборудования высокого давления нефтегазового назначения. Изделие выполнено для применения в нефтепромысловом оборудовании. Клапан имеет ручное регулируемое исполнение и фланцевое соединение. Присоединительный порт имеет размер 50,8 мм, а давление для
 +6 фото
Низкопрофильный кассетный гидравлический динамометрический гайковёрт с полым шестигранником
Модель: ЯНЮ-21(7Е)
Низкопрофильный кассетный гидравлический динамометрический гайковёрт предназначен для затяжки тяжёлых гаек, шестигранных болтов и других крепёжных элементов. Рабочая кассета имеет полый шестигранный профиль и низкопрофильное исполнение. Цельный корпус обладает высокой прочностью и высокой вязкостью.
 +5 фото
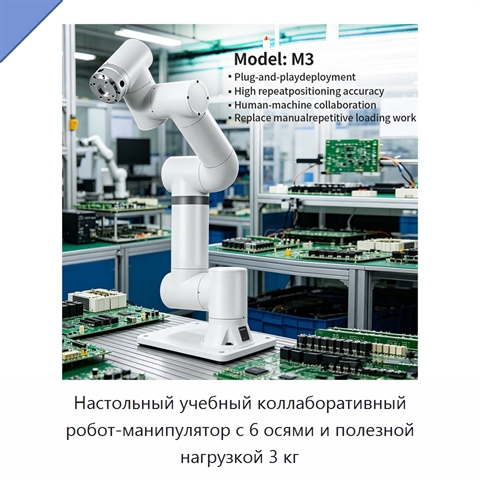
Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг
Модель: СУБ-49(5Г)
Настольный учебный коллаборативный робот-манипулятор выполнен в виде шарнирно-сочленённой роботизированной руки с шестью осями и шестью степенями свободы. Полезная нагрузка составляет 3 кг. Оборудование предназначено для автоматического захвата и размещения, перемещения, паллетирования, высокоточной