


Артикул: 355-684
Модель: ДХЯ-47(2Ж)
Секция: Дополнительная
Автоматический шестиосевой коллаборативный робот-манипулятор для паллетирования и подъёма грузов с грузоподъёмностью 30 кг
Автоматический коллаборативный робот-манипулятор предназначен для паллетирования коробок и подъёма грузов. Его грузоподъёмность составляет 30 кг, а рабочий вылет — 1403 мм. Робот имеет шесть степеней свободы с вращательными сочленениями; повторяемость позы по ISO 9283 составляет ±0,1 мм. Диапазоны движения осей: основание — ±175°, плечо — +85°/265°, локоть — ±160°, запястье 1 — +85°/265°, запястья 2 и 3 — по ±175°. Типичная скорость центральной точки инструмента составляет 2 м/с. Для управления предусмотрен обучающий пульт с экраном диагональю 256,54 мм либо мобильный терминал с веб-приложением. Уровень шума при работе — менее 70 дБ; монтаж возможен в любой ориентации. Порты ввода-вывода включают два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Питание инструмента — 24 В при токе 1,5 А. Размер основания составляет 149 × 149 мм, масса — около 85 кг. Рабочая температура находится в диапазоне 0–45 °C, относительная влажность — не более 90 % без образования конденсата. В конструкции используются алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает шестиосевой коллаборативный робот-манипулятор
Автоматический шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 30 кг применяется для паллетирования коробок и подъёма грузов.
Характеристики ДХЯ-47(2Ж)
Модель (по базе 91Т)ДХЯ-47(2Ж)
Совместимый тип продуктадатчики, системы технического зрения, многоцелевые роботы, захваты, концевые исполнительные устройства
Основные компонентыПЛК, мотор, система загрузки, круглосуточная система, система авторизации зависимостей, основная рама, система значений, двигатель, подшипник, редуктор, шестерня
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)594 Вт, 1 кВт, 2 кВт, 3 кВт, 4 кВт, 0,6 кВт, опционально
Напряжение220 В, 380 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ДХЯ-47(2Ж) под условия применения (на базе производителя-оригинала или нашего завода в России).
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ДХЯ-47(2Ж) под условия применения (на базе производителя-оригинала или нашего завода в России).
Данные проверены на актуальность: 02.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
 +5 фото
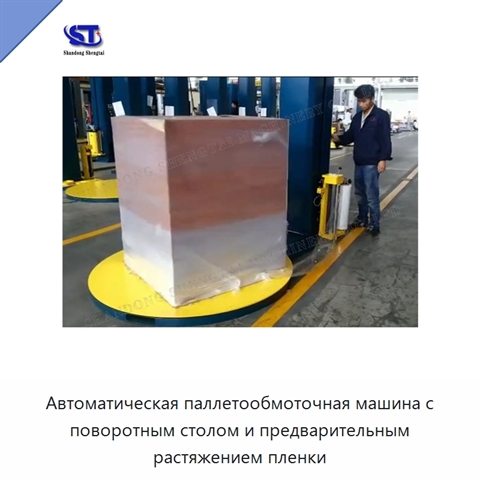
Автоматическая паллетообмоточная машина с поворотным столом и предварительным растяжением пленки
Модель: КЮЖ-59(7Э)
Автоматическая паллетообмоточная машина с поворотным столом оборачивает груз растягивающейся пленкой из линейного полиэтилена низкой плотности с предварительным растяжением. Поддерживаемый размер упаковки составляет (500–1200) × (500–1200) мм, стандартная высота — 2000 мм с возможностью изменения пр
 +5 фото
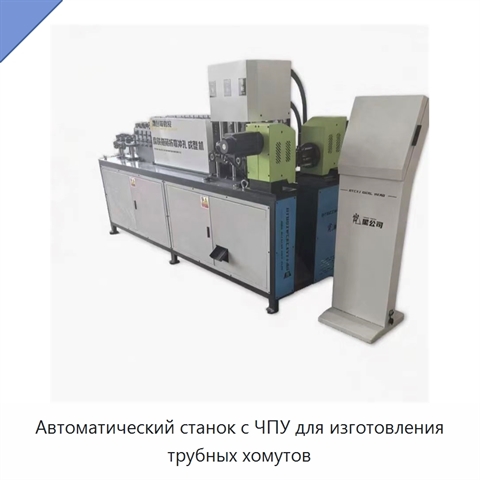
Автоматический станок с ЧПУ для изготовления трубных хомутов
Модель: ПГЯ-12(7И)
Машина оснащена двигателем и гидравлической системой и рассчитана на рабочее напряжение 380 В.
 +5 фото
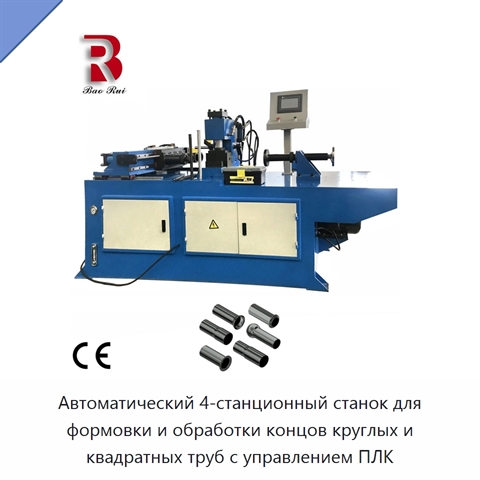
Автоматический 4-станционный станок для формовки и обработки концов круглых и квадратных труб с управлением ПЛК
Модель: ЭЖБ-89(4Я)
Автоматический 4-станционный станок выполняет формовку и обработку концов круглых и квадратных труб. Управление станком осуществляется посредством ПЛК. Он обрабатывает латунь, медь, нержавеющую сталь, алюминий, алюминиевый сплав и углеродистую сталь; в качестве исходного материала используются трубы
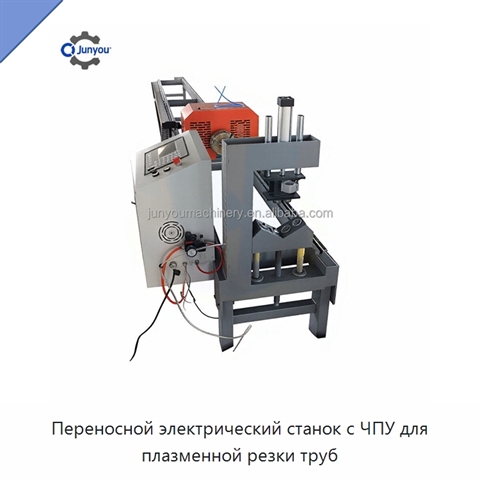
Переносной электрический станок с ЧПУ для плазменной резки труб
Модель: ИГИ-92(1Н)
Станок оснащён сервомотором и рассчитан на работу с квадратными и круглыми трубами. Он выполняет дуговые вырезы.