Артикул: 356-092 Модель: ВЭГ-42(1Х) Секция: Дополнительная

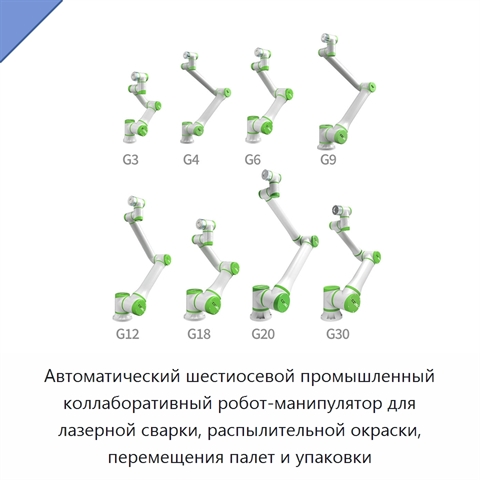
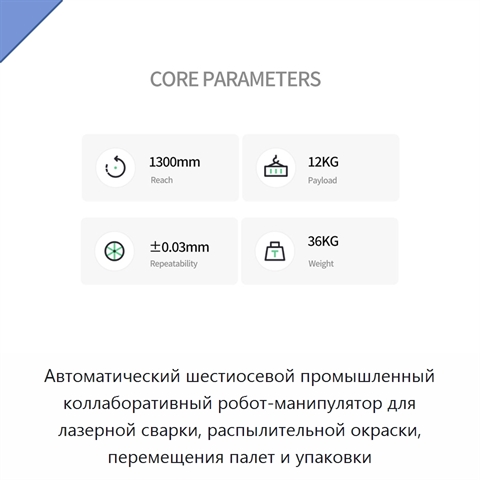
Автоматический шестиосевой промышленный коллаборативный робот-манипулятор для лазерной сварки, распылительной окраски, перемещения палет и упаковки

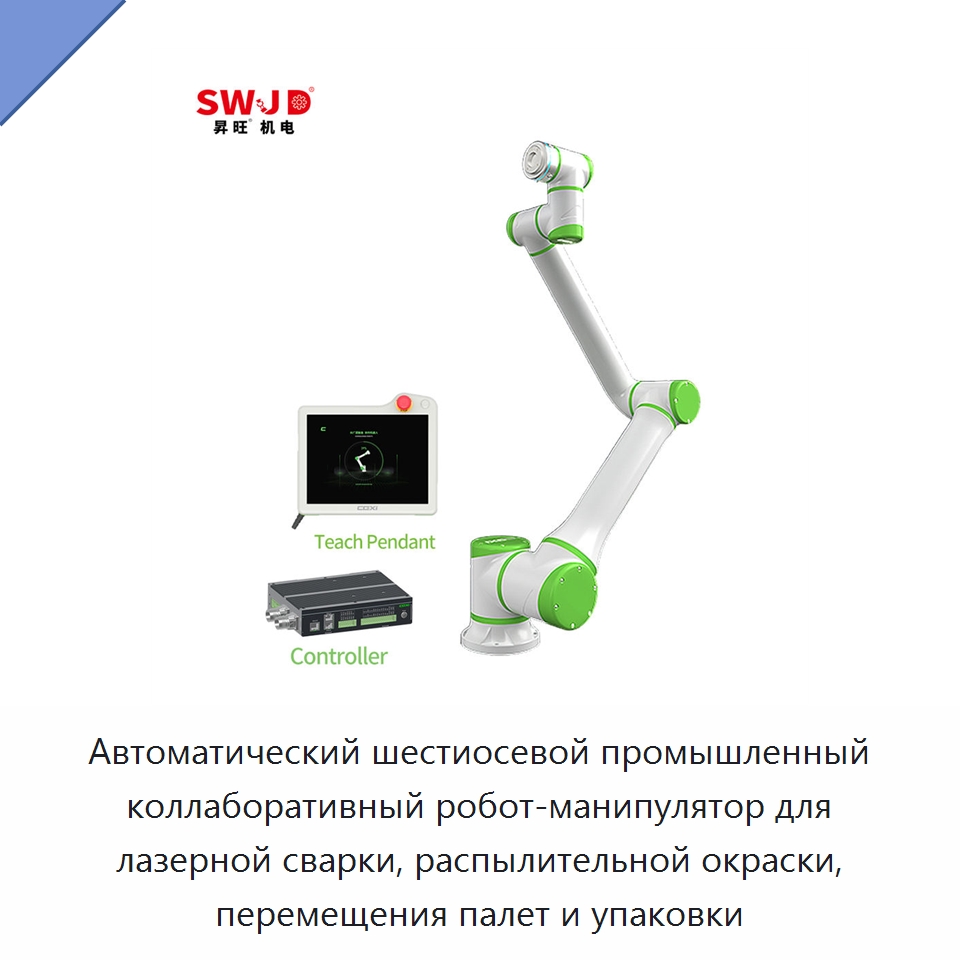
Автоматический промышленный коллаборативный робот-манипулятор выполнен по шестиосевой схеме и предназначен для лазерной сварки, распылительной окраски, перемещения палет, захвата и укладки при упаковке. Он совместим с концевыми исполнительными устройствами, датчиками и захватами. Напряжение составляет 220 В. Значения мощности: 0,5 кВт, 550 Вт и 260 Вт. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ВЭГ-42(1Х), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяAutomatic Supplier Industrial Collaborative Arme laser Welding 6 Axis Spray Painting Machine Handling Pallet Cobot Robot Arm, Wholesale Price Robotic Arm 6 Axis Automatic Brazo Articulado Welding System Pick And Place Packaging Paint Industrial Robot Arm
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

Шестиосевой промышленный коллаборативный робот-манипулятор используется для лазерной сварки, распылительной окраски, перемещения палет, а также операций захвата и укладки при упаковке.
Нанесение покрытий
Перемещение грузов
Сварка металла

Характеристики ВЭГ-42(1Х)

Модель (по базе 91Т)ВЭГ-42(1Х)
Совместимый тип продуктаконцевые исполнительные устройства, датчики, захваты
Основные компонентыдвигатель, редуктор, привод, контроллер, пульт обучения, коробка передач
Мощность(Вт)0,5 кВт, 550 Вт, 260 Вт
Напряжение220 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации ВЭГ-42(1Х) под условия применения (на базе производителя-оригинала или нашего завода в России).

Данные проверены на актуальность: 02.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
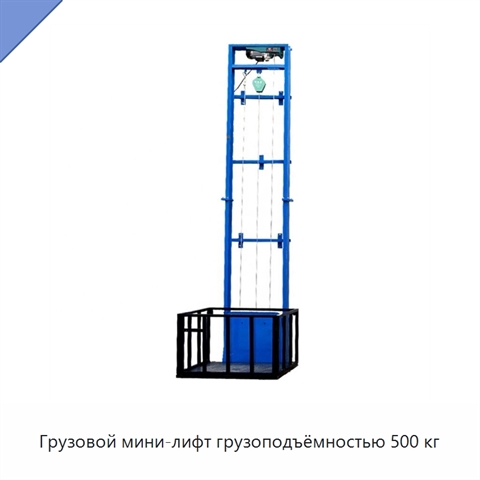
Грузовой мини-лифт грузоподъёмностью 500 кг+5 фото

Грузовой мини-лифт грузоподъёмностью 500 кг
Модель: ЭЛХ-58(9Э)
Грузовой мини-лифт имеет высоту подъёма 2 м и максимальную высоту перемещения 14 м. Конструкция выполнена из прочной стали и оснащена промышленными компонентами. Встроенная система безопасности включает аварийную остановку, защиту от обрыва фазы и устройство защиты от падения. Оборудование сохраняет
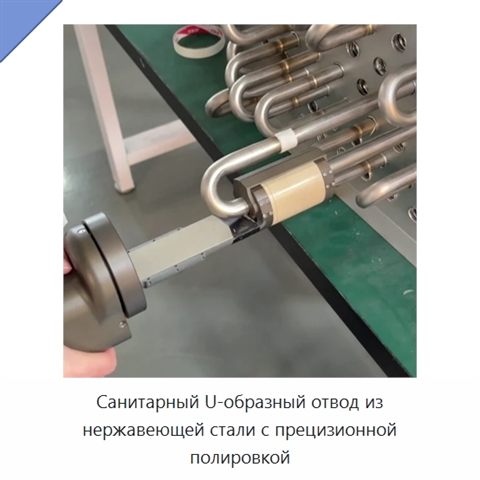
Санитарный U-образный отвод из нержавеющей стали с прецизионной полировкой+5 фото

Санитарный U-образный отвод из нержавеющей стали с прецизионной полировкой
Модель: АБТ-87(4Я)
U-образный отвод имеет габаритные размеры 189×58×223 мм.
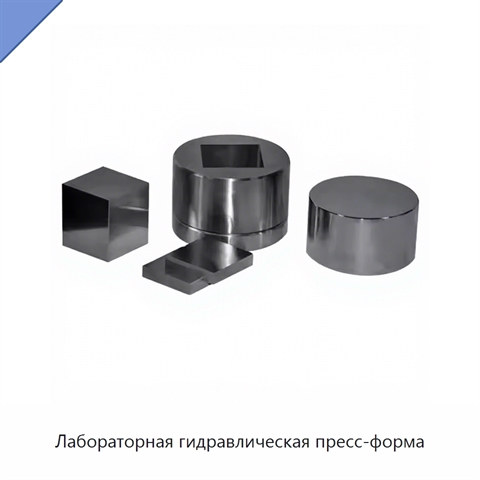
Лабораторная гидравлическая пресс-форма+2 фото

Лабораторная гидравлическая пресс-форма
Модель: ПУГ-48(1Ш)
Гидравлическая пресс-форма имеет размер 31–40 мм и диаметр 88×150 мм.
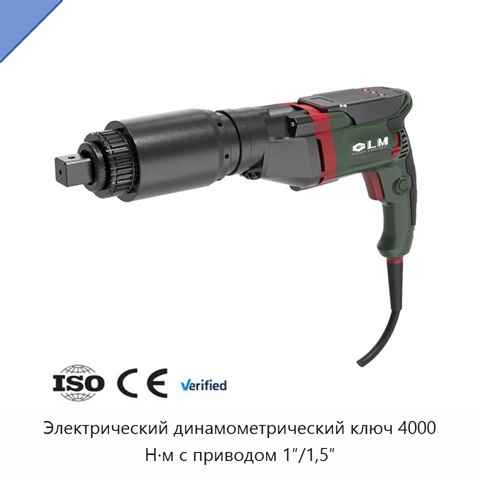
Электрический динамометрический ключ 4000 Н·м с приводом 1″/1,5″

Электрический динамометрический ключ 4000 Н·м с приводом 1″/1,5″

Модель: ВБИ-17(1П)
Электрический динамометрический ключ имеет крутящий момент 4000 Н·м и поддерживает иерархическое управление пользователями. Размер привода составляет 1″/1,5″. Инструмент оснащён щёточным двигателем и имеет электрический источник питания. Номинальное напряжение — 220 В.