Артикул: 355-687 Модель: ЯСД-19(8М) Секция: Дополнительная

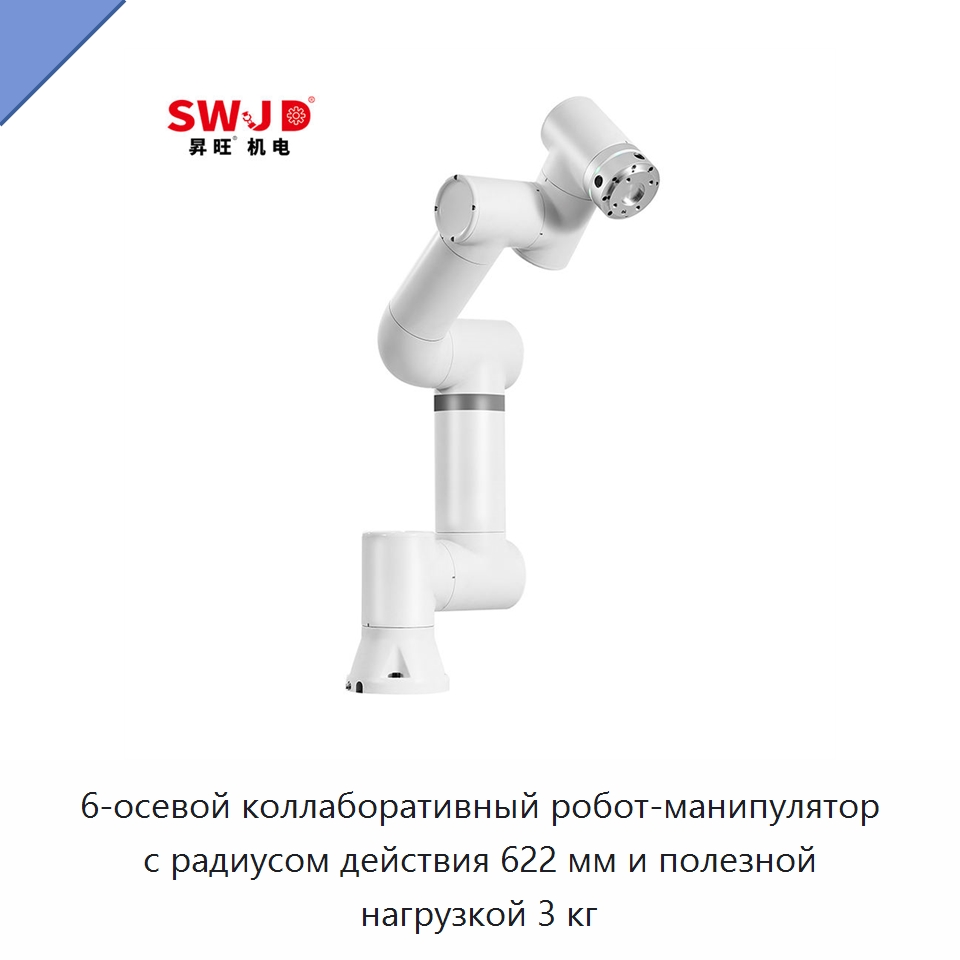
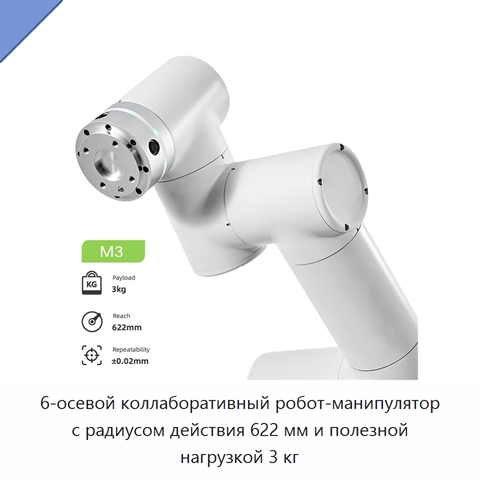
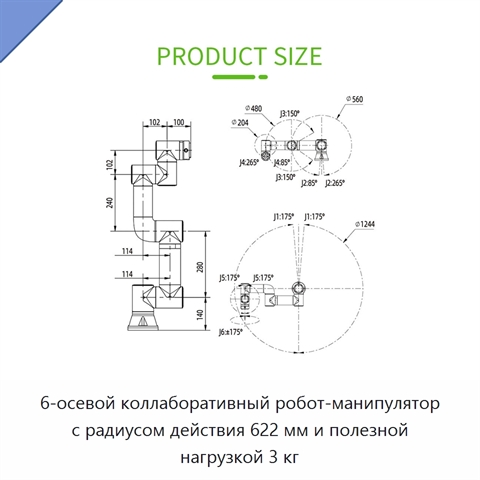
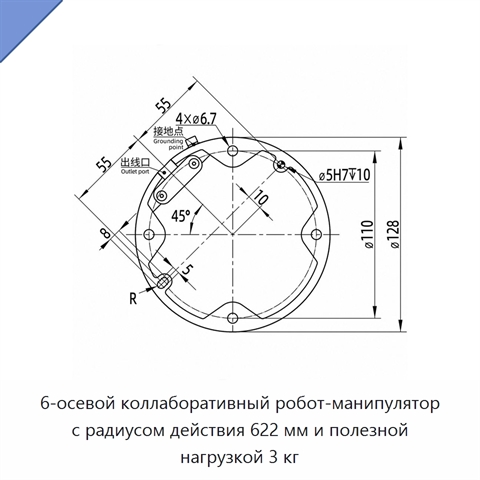
6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг

Коллаборативный робот-манипулятор выполнен по 6-осевой схеме, имеет радиус действия 622 мм и рассчитан на полезную нагрузку 3 кг. Он поддерживает операции захвата и размещения объектов в рамках многозадачной автоматизации. Манипулятор совместим с концевыми исполнительными устройствами, захватами и системами технического зрения. Мощность составляет 224 Вт, напряжение — 220 или 380 В. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЯСД-19(8М) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяCollaborative Robot Arm Lab 6 Axis 622mm Reach 3kg Payload Pick and Drop Arm Robot for Easy Deployment Multi-Task Automation
Задать вопрос Искать на Baidu

Какую задачу решает 6-осевой коллаборативный робот-манипулятор

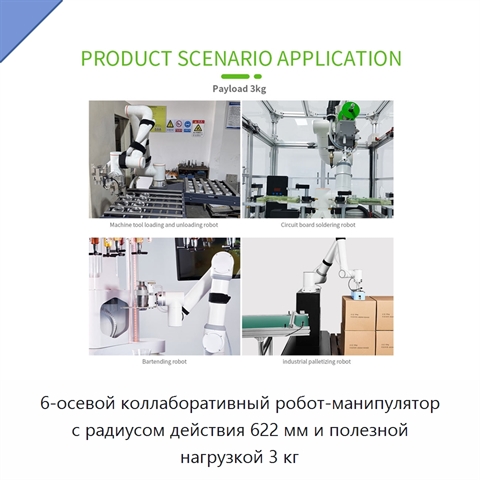
Коллаборативный робот-манипулятор предназначен для захвата и размещения объектов при выполнении задач многозадачной автоматизации.
Захват объектов
Размещение объектов

Характеристики ЯСД-19(8М)

Модель (по базе 91Т)ЯСД-19(8М)
Совместимый тип продуктаконцевые исполнительные устройства, захваты, системы технического зрения
Основные компонентыПЛК, двигатель, система загрузки, круглосуточная система, система авторизации зависимостей, основная рама, система значений
Мощность(Вт)224 Вт
Напряжение220 В, 380 В
6-осевой коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯСД-19(8М) под условия применения (руками первого изготовителя или собственного производства в России).

Дата последней проверки актуальности данных: 01.09.26

Данные о производителе и характеристиках проверены.

Люди, которые искали 6-осевой коллаборативный робот-манипулятор, также смотрели:
Дождевальная оросительная установка с дизельным двигателем+5 фото

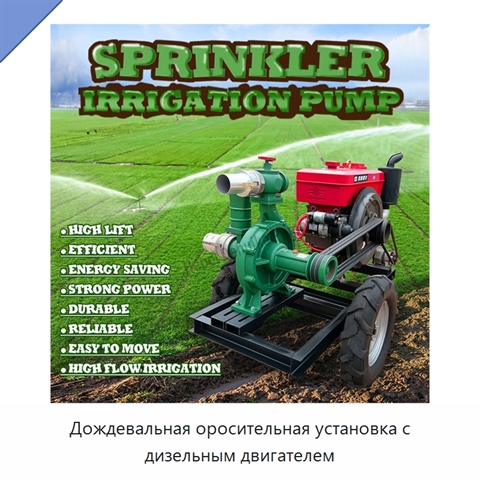
Дождевальная оросительная установка с дизельным двигателем
Модель: ЕГЕ-11(5Л)
Дождевальная оросительная установка оснащена дизельным двигателем и предназначена для подачи воды через дождевальный распылитель в составе оросительной системы. Оборудование работает под высоким давлением и используется для равномерного распыления воды.
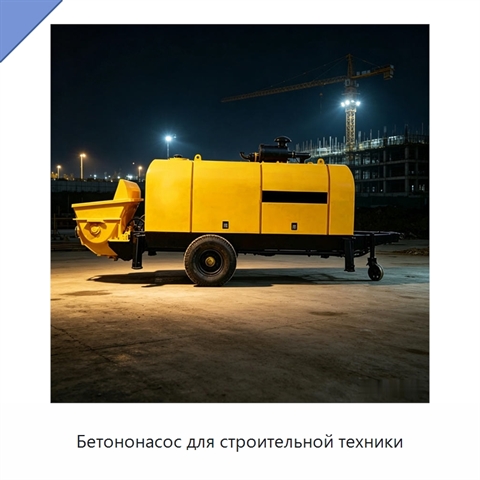
Бетононасос для строительной техники+4 фото

Бетононасос для строительной техники
Модель: ЭФБ-72(9У)
Бетононасос имеет максимальную дальность горизонтальной подачи 500 м и максимальную высоту вертикальной подачи 150 м. Производительность составляет 8–35 м³/ч.
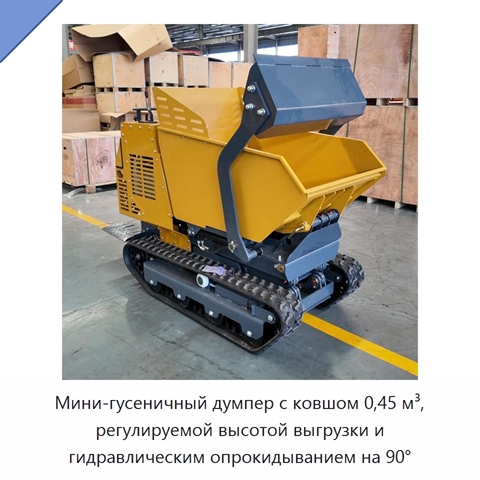
Мини-гусеничный думпер с ковшом 0,45 м³, регулируемой высотой выгрузки и гидравлическим опрокидыванием на 90°+5 фото

Мини-гусеничный думпер с ковшом 0,45 м³, регулируемой высотой выгрузки и гидравлическим опрокидыванием на 90°
Модель: ВЮР-88(1Д)
Мини-гусеничный думпер имеет компактный корпус, малый радиус поворота и резиновые гусеницы для перемещения по склонам и грязевому грунту. Ковш вместимостью 0,45 м³ оснащён гидравлическим опрокидыванием на 90° и механизмом саморазгрузки. Регулируемая высота подъёма обеспечивает выгрузку на высоте. Мо
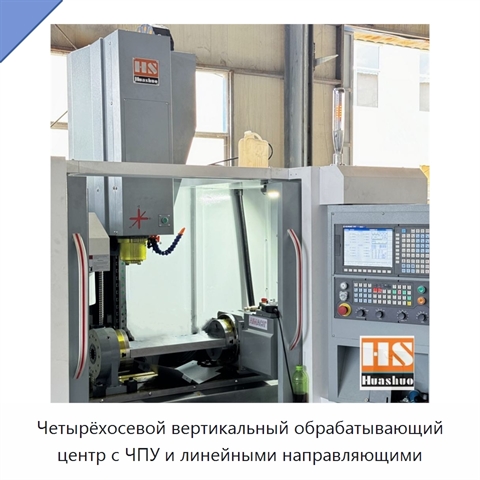
Четырёхосевой вертикальный обрабатывающий центр с ЧПУ и линейными направляющими

Четырёхосевой вертикальный обрабатывающий центр с ЧПУ и линейными направляющими

Модель: АПМ-81(8Ф)
Вертикальный обрабатывающий центр с ЧПУ имеет четыре оси и линейные направляющие. Перемещение стола по оси X составляет 600 мм, по оси Y — 400 мм, по оси Z — 500 мм. Точность позиционирования и повторяемость по осям X, Y и Z составляют 0,005.