Коллаборативные роботы

Товары

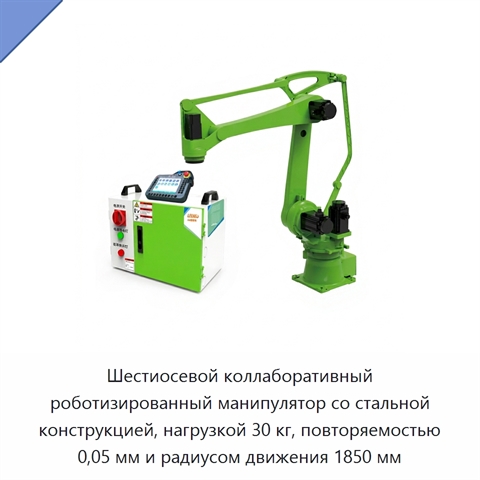
Шестиосевой коллаборативный роботизированный манипулятор со стальной конструкцией, нагрузкой 30 кг, повторяемостью 0,05 мм и радиусом движения 1850 мм+5 фото

Шестиосевой коллаборативный роботизированный манипулятор со стальной конструкцией, нагрузкой 30 кг, повторяемостью 0,05 мм и радиусом движения 1850 мм
Модель: ДПЭ-84(7В)
Шестиосевой коллаборативный роботизированный манипулятор выполнен со стальной конструкцией. Номинальная нагрузка составляет 30 кг, повторяемость — 0,05 мм, радиус движения — 1850 мм. Манипулятор совместим с концевыми эффекторами. Мощность составляет 1 кВт, напряжение — 110 В.
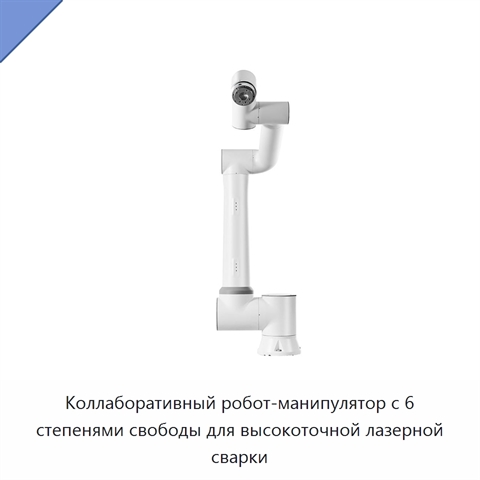
Коллаборативный робот-манипулятор с 6 степенями свободы для высокоточной лазерной сварки+4 фото

Коллаборативный робот-манипулятор с 6 степенями свободы для высокоточной лазерной сварки
Модель: ГПЮ-25(8М)
Коллаборативный робот-манипулятор с шестью степенями свободы предназначен для высокоточной лазерной сварки. Манипулятор имеет термостойкое исполнение и поддерживает подключение по принципу «подключи и работай». Мощность составляет 261 Вт, напряжение — 220 или 380 В. В конструкции используется редукт
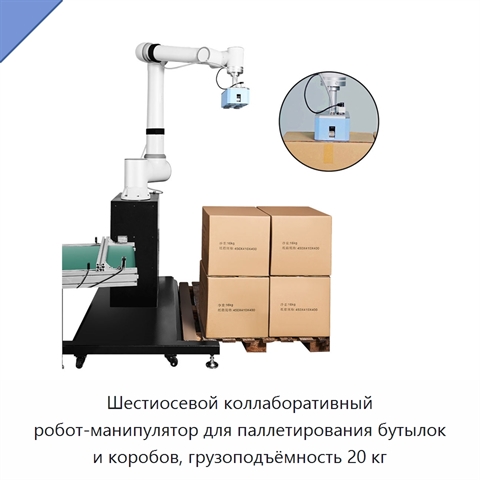
Шестиосевой коллаборативный робот-манипулятор для паллетирования бутылок и коробов, грузоподъёмность 20 кг+5 фото

Шестиосевой коллаборативный робот-манипулятор для паллетирования бутылок и коробов, грузоподъёмность 20 кг
Модель: БРУ-88(4Ж)
Коллаборативный шестиосевой робот-манипулятор предназначен для паллетирования бутылок и коробов. Его грузоподъёмность составляет 20 кг, досягаемость — 1854 мм, а шесть степеней свободы реализованы шестью вращательными шарнирами. Повторяемость позиционирования составляет ±0,1 мм по ISO 9283, типичная
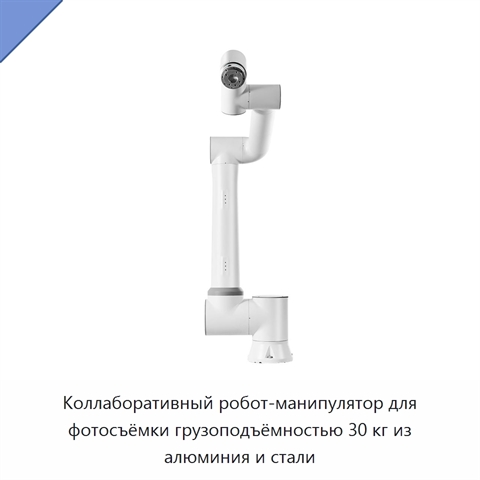
Коллаборативный робот-манипулятор для фотосъёмки грузоподъёмностью 30 кг из алюминия и стали+3 фото

Коллаборативный робот-манипулятор для фотосъёмки грузоподъёмностью 30 кг из алюминия и стали
Модель: СЭЛ-99(8Т)
Коллаборативный робот-манипулятор рассчитан на полезную нагрузку 30 кг и имеет шесть степеней свободы, образованных вращательными шарнирами. Повторяемость позиционирования составляет ±0,1 мм по стандарту ISO 9283, а типичная скорость рабочей точки инструмента — 2 м/с. Диапазон поворота основания рав
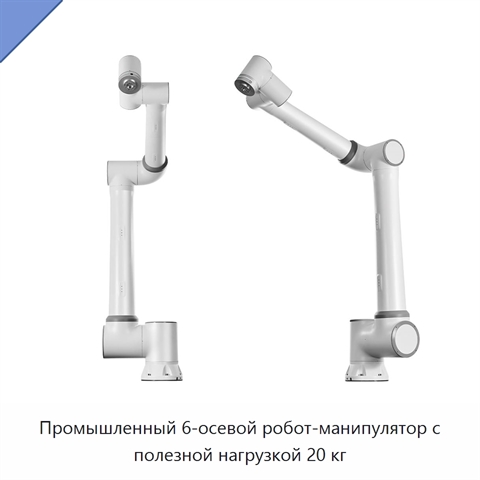
Промышленный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг+5 фото

Промышленный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг

Модель: ШНЮ-54(7Я)
Промышленный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 20 кг и вылет 1854 мм. Повторяемость позы составляет ±0,1 мм по ISO 9283. Управление выполняется через 10,1-дюймовый пульт обучения или мобильный терминал с веб-приложением. Углы движения составляют: основание — ±1
Шестиосевой коллаборативный робот-манипулятор с шарнирно-сочленённой конструкцией+5 фото

Шестиосевой коллаборативный робот-манипулятор с шарнирно-сочленённой конструкцией

Модель: ЖХЮ-49(7Э)
Шестиосевой коллаборативный робот-манипулятор имеет шарнирно-сочленённую конструкцию. Повторяемость составляет ±0,03 мм. Максимальные диапазоны перемещения осей: ось 1 — ±178°, ось 2 — от −88° до +88°, ось 3 — от −88° до +70°, ось 4 — от −190° до +130°, ось 5 — ±360°, ось 6 — ±360°. Максимальная ско
4-осевой горизонтальный промышленный робот грузоподъёмностью 8 кг с вылетом 800 мм+5 фото

4-осевой горизонтальный промышленный робот грузоподъёмностью 8 кг с вылетом 800 мм
Модель: АТБ-25(7К)
Горизонтальный промышленный робот имеет четыре оси, грузоподъёмность 8 кг и вылет 800 мм. Мощность составляет 1 кВт, напряжение — 220 В. Робот предназначен для загрузки, разгрузки и штабелирования.
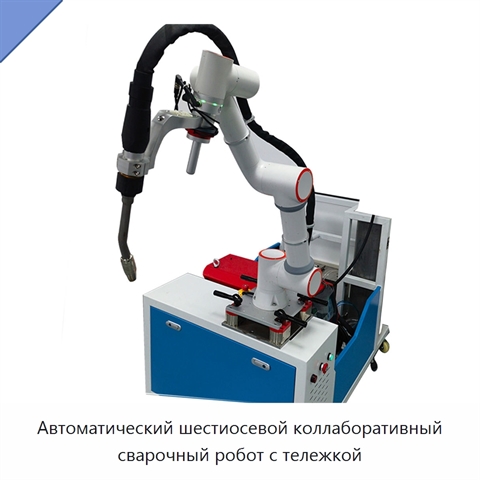
Автоматический шестиосевой коллаборативный сварочный робот с тележкой+5 фото

Автоматический шестиосевой коллаборативный сварочный робот с тележкой

Модель: ХЖУ-95(9Н)
Автоматический коллаборативный сварочный робот имеет шесть осей и выполнен с тележкой. Мощность составляет 180 Вт, напряжение — 200–240 В переменного тока. В конструкции предусмотрен редуктор; совместимый тип продукта — захваты.
Роботизированный паллетизатор и депаллетизатор с шестью степенями свободы, грузоподъёмность 20 кг+4 фото

Роботизированный паллетизатор и депаллетизатор с шестью степенями свободы, грузоподъёмность 20 кг

Модель: ЖАП-51(2М)
Роботизированный паллетизатор и депаллетизатор представляет собой настольную роботизированную руку с шестью степенями свободы. Грузоподъёмность составляет 20 кг; оборудование выполняет укладку мешков на паллеты и снятие мешков с паллет.
Роботизированная рука для захвата и размещения со встроенной системой технического зрения, программируемым управлением, скоростью 1 м/с и грузоподъёмностью 3 кг+5 фото

Роботизированная рука для захвата и размещения со встроенной системой технического зрения, программируемым управлением, скоростью 1 м/с и грузоподъёмностью 3 кг
Модель: ШЛЮ-17(7Е)
Роботизированная рука выполняет операции захвата и размещения с использованием встроенной системы технического зрения и программируемого управления. Скорость составляет 1 м/с, грузоподъёмность — 3 кг. Мощность составляет 224 Вт, напряжение — 220 или 380 В.
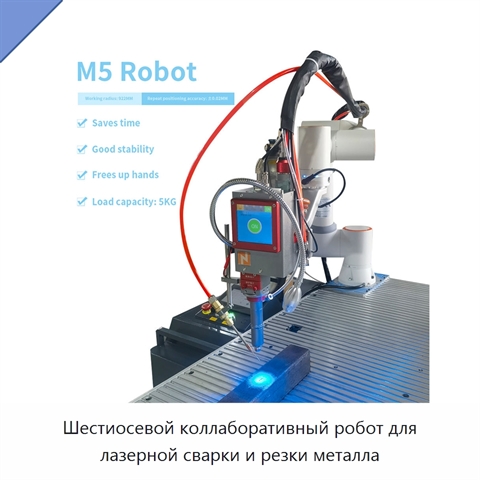
Шестиосевой коллаборативный робот для лазерной сварки и резки металла+5 фото

Шестиосевой коллаборативный робот для лазерной сварки и резки металла

Модель: НЭК-78(8Э)
Шестиосевой коллаборативный робот с роботизированной рукой предназначен для автоматизированной лазерной сварки и резки металла. Изделие имеет программируемое управление и ПЛК для выполнения заданных операций.
Шестиосевой коллаборативный робот-манипулятор для паллетирования, захвата и размещения, лазерной сварки и окраски распылением+3 фото

Шестиосевой коллаборативный робот-манипулятор для паллетирования, захвата и размещения, лазерной сварки и окраски распылением

Модель: ЭДИ-88(9С)
Шестиосевой коллаборативный робот-манипулятор выполняет паллетирование, захват и размещение, лазерную сварку, окраску распылением и перемещение объектов. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройствами и многоцелевыми роботами.
Коллаборативный робот с редуктором, полезной нагрузкой 3 кг, точностью 0,02 мм и радиусом действия 622 мм+5 фото

Коллаборативный робот с редуктором, полезной нагрузкой 3 кг, точностью 0,02 мм и радиусом действия 622 мм

Модель: СГЮ-11(1В)
Коллаборативный робот рассчитан на полезную нагрузку 3 кг. Точность составляет 0,02 мм, радиус действия — 622 мм. Робот оснащён редуктором, серводвигателем, энкодером и контроллером. Мощность составляет 224 Вт, напряжение — 220 или 380 В.
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг, досягаемостью 922 мм и повторяемостью 0,03 мм+1 фото

Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг, досягаемостью 922 мм и повторяемостью 0,03 мм

Модель: СБУ-79(1Р)
Шестиосевой коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм и повторяемость 0,03 мм. Компактное исполнение предназначено для роботизированных операций захвата. Мощность составляет 261 Вт, напряжение — 220 В или 380 В.
Коллаборативный робот-манипулятор грузоподъёмностью 10 кг, совместимый с вакуумным захватом, для упаковки и паллетирования+4 фото

Коллаборативный робот-манипулятор грузоподъёмностью 10 кг, совместимый с вакуумным захватом, для упаковки и паллетирования

Модель: ДКЮ-22(9Э)
Коллаборативный робот-манипулятор выполняет операции захвата и перемещения при упаковке и паллетировании. Грузоподъёмность составляет 10 кг. Манипулятор совместим с вакуумным захватом. Мощность составляет 294 Вт, предусмотрены варианты напряжения 220 и 380 В.
Коллаборативный робот-манипулятор с шестью осями и грузоподъёмностью 10 кг+5 фото

Коллаборативный робот-манипулятор с шестью осями и грузоподъёмностью 10 кг
Модель: ГВЯ-29(9Ф)
Коллаборативный робот-манипулятор рассчитан на полезную нагрузку 10 кг и имеет рабочий вылет 1400 мм. Конструкция включает шесть вращательных сочленений. Повторяемость положения составляет ±0,03 мм в соответствии со стандартом ISO 9283. Для управления предусмотрены панель обучения с диагональю 10,1
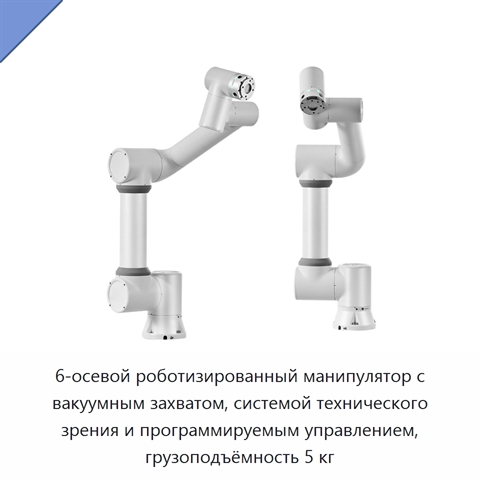
6-осевой роботизированный манипулятор с вакуумным захватом, системой технического зрения и программируемым управлением, грузоподъёмность 5 кг+5 фото

6-осевой роботизированный манипулятор с вакуумным захватом, системой технического зрения и программируемым управлением, грузоподъёмность 5 кг
Модель: УФЕ-28(2Э)
6-осевой роботизированный манипулятор предназначен для автоматизированных операций захвата и размещения. Он оснащён вакуумным захватом и системой технического зрения, а также поддерживает программируемое управление. Грузоподъёмность составляет 5 кг, радиус действия — 922 мм, повторяемость — 0,03 мм.
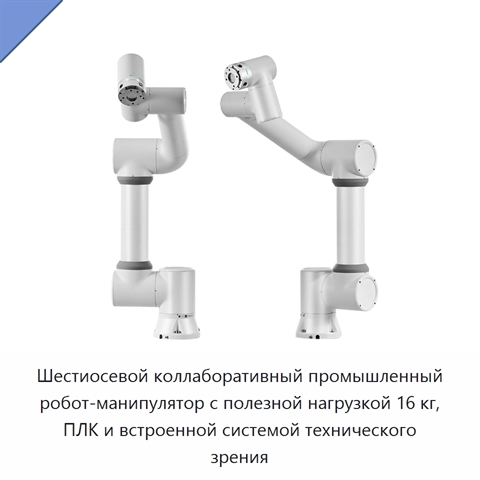
Шестиосевой коллаборативный промышленный робот-манипулятор с полезной нагрузкой 16 кг, ПЛК и встроенной системой технического зрения+4 фото

Шестиосевой коллаборативный промышленный робот-манипулятор с полезной нагрузкой 16 кг, ПЛК и встроенной системой технического зрения
Модель: ЯВЕ-22(8Ж)
Шестиосевой коллаборативный промышленный робот-манипулятор рассчитан на полезную нагрузку 16 кг и оснащён ПЛК, двигателем и встроенной системой технического зрения. Изделие выполнено в программируемом исполнении, имеет мощность 315 Вт и напряжение 220 или 380 В. Робот-манипулятор предназначен для ав
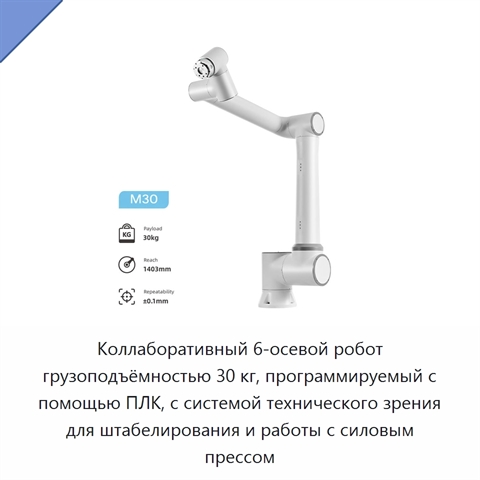
Коллаборативный 6-осевой робот грузоподъёмностью 30 кг, программируемый с помощью ПЛК, с системой технического зрения для штабелирования и работы с силовым прессом+5 фото

Коллаборативный 6-осевой робот грузоподъёмностью 30 кг, программируемый с помощью ПЛК, с системой технического зрения для штабелирования и работы с силовым прессом

Модель: АШУ-95(4Н)
Коллаборативный 6-осевой робот рассчитан на грузоподъёмность 30 кг, программируется с помощью ПЛК и оснащён системой технического зрения. Он предназначен для выполнения операций штабелирования и работы с силовым прессом. Мощность робота составляет 594 Вт; предусмотрены варианты напряжения 220 В и 38
Автоматический коллаборативный робот-паллетизатор подъёмного типа грузоподъёмностью 30 кг для линии упаковки коробок+2 фото

Автоматический коллаборативный робот-паллетизатор подъёмного типа грузоподъёмностью 30 кг для линии упаковки коробок
Модель: ЛХЭ-55(5Х)
Автоматический коллаборативный робот-паллетизатор подъёмного типа представляет собой роботизированную руку грузоподъёмностью 30 кг для линии упаковки коробок.
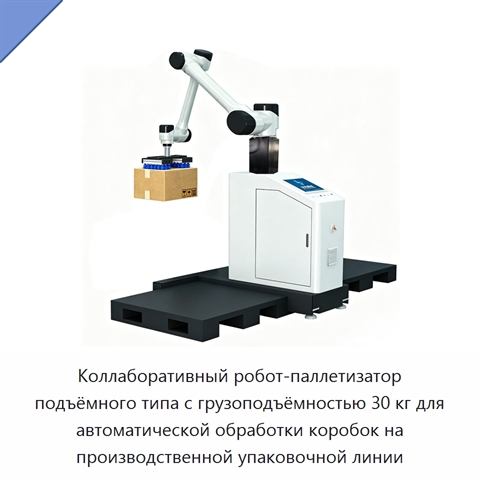
Коллаборативный робот-паллетизатор подъёмного типа с грузоподъёмностью 30 кг для автоматической обработки коробок на производственной упаковочной линии+2 фото

Коллаборативный робот-паллетизатор подъёмного типа с грузоподъёмностью 30 кг для автоматической обработки коробок на производственной упаковочной линии
Модель: ГЕФ-89(2Ю)
Коллаборативный робот-паллетизатор подъёмного типа предназначен для автоматической обработки коробок на производственной упаковочной линии. Грузоподъёмность составляет 30 кг. Мощность оборудования — 3300 Вт, напряжение — 220 В.
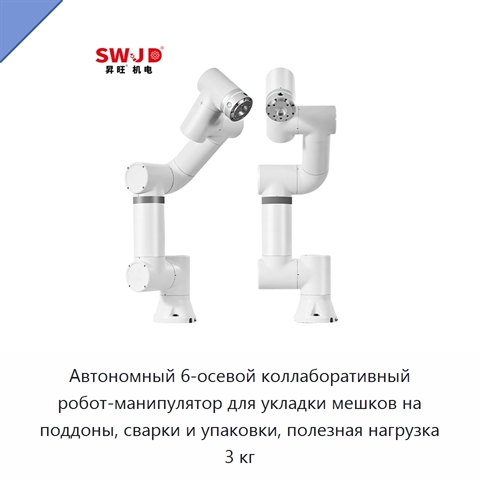
Автономный 6-осевой коллаборативный робот-манипулятор для укладки мешков на поддоны, сварки и упаковки, полезная нагрузка 3 кг+5 фото

Автономный 6-осевой коллаборативный робот-манипулятор для укладки мешков на поддоны, сварки и упаковки, полезная нагрузка 3 кг

Модель: БПЭ-51(4К)
Автономный 6-осевой коллаборативный робот-манипулятор предназначен для автоматической укладки мешков на поддоны, сварки и упаковки. Полезная нагрузка составляет 3 кг. В составе предусмотрены двигатель и ПЛК. Мощность изделия — 224 Вт; напряжение — 220 В или 380 В.