


Артикул: 355-832
Модель: ЖХЮ-49(7Э)
Секция: Дополнительная
Шестиосевой коллаборативный робот-манипулятор с шарнирно-сочленённой конструкцией
Шестиосевой коллаборативный робот-манипулятор имеет шарнирно-сочленённую конструкцию. Повторяемость составляет ±0,03 мм. Максимальные диапазоны перемещения осей: ось 1 — ±178°, ось 2 — от −88° до +88°, ось 3 — от −88° до +70°, ось 4 — от −190° до +130°, ось 5 — ±360°, ось 6 — ±360°. Максимальная скорость каждой оси составляет 180°/с. Масса изделия — примерно 19 кг. Подключение выполняется через 40-канальный интерфейс ввода-вывода, четырёхканальный аналоговый интерфейс и интерфейс связи. Тип монтажа предусматривает установку на полу, кронштейне или потолке. Допустимая температура окружающей среды составляет от 5 до 45 °C.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
Шестиосевой коллаборативный робот-манипулятор предназначен для промышленного применения с возможностью установки на полу, кронштейне или потолке.
Характеристики ЖХЮ-49(7Э)
Модель (по базе 91Т)ЖХЮ-49(7Э)
Совместимый тип продуктасистемы технического зрения, концевые исполнительные устройства, захваты
Основные компонентыПЛК, двигатель, мотор, подшипник, редуктор, зубчатое колесо
Мощность(Вт)2 кВт
Напряжение380 В, 220 В
Коллаборативный робот-манипулятор - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЖХЮ-49(7Э) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЖХЮ-49(7Э) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Информация проверена на актуальность: 02.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
 +5 фото
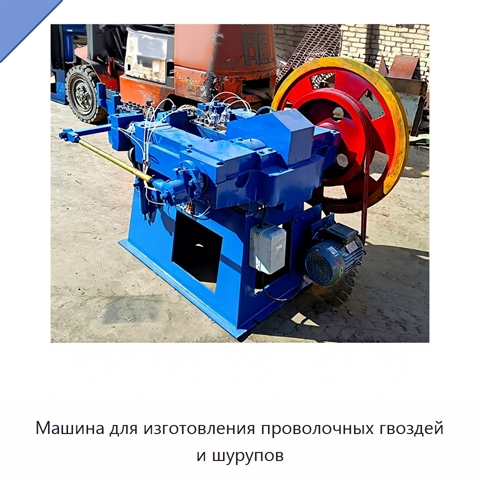
Машина для изготовления проволочных гвоздей и шурупов
Модель: ТЭК-25(5К)
Машина предназначена для изготовления проволочных гвоздей и шурупов. Она выпускает до 220 изделий в минуту и оснащена двигателем мощностью 4 кВт. Выход поддерживает несколько моделей, поэтому для готовой продукции предусмотрены разные варианты исполнения в пределах данного оборудования. Годовой выпу
 +3 фото
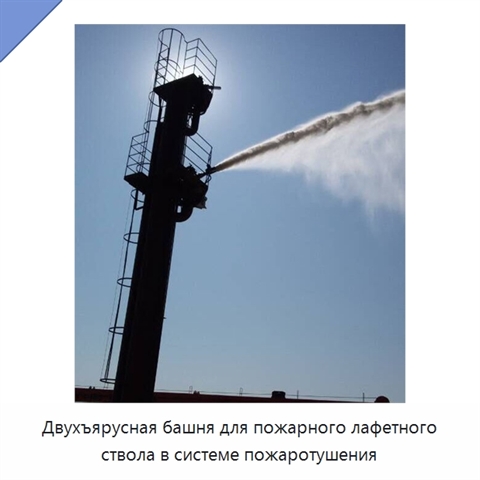
Двухъярусная башня для пожарного лафетного ствола в системе пожаротушения
Модель: ТЕФ-44(1Ф)
Двухъярусная башня служит для размещения пожарного лафетного ствола в составе системы пожаротушения. Высота нижней платформы составляет 27.5 м, высота верхней платформы — 30 м.
 +4 фото
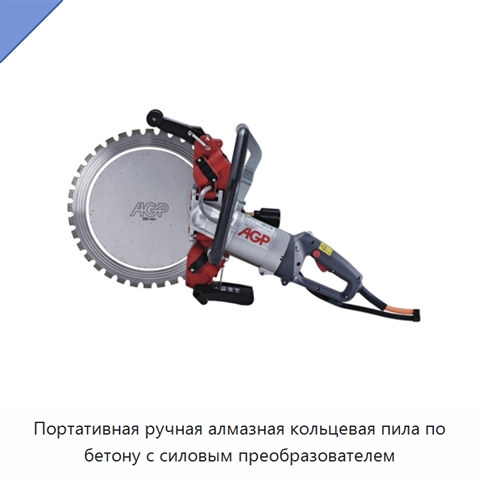
Портативная ручная алмазная кольцевая пила по бетону с силовым преобразователем
Модель: РАР-92(5Ф)
Портативная ручная алмазная кольцевая пила по бетону промышленного класса предназначена для подводной резки бетона. Для подачи питания к инструменту предусмотрен силовой преобразователь с водяным охлаждением и мощностью 8000 Вт. Его входная мощность может достигать 9000 Вт при одном варианте входных
 +4 фото
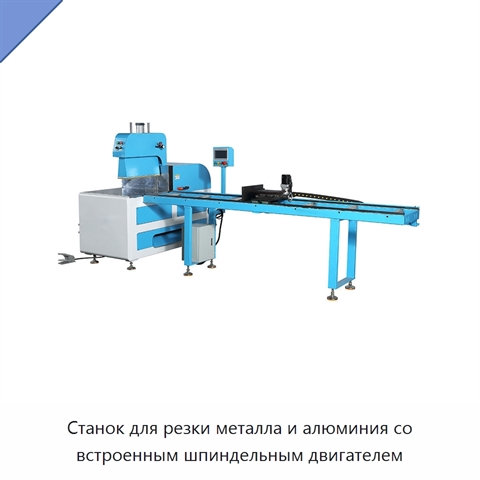
Станок для резки металла и алюминия со встроенным шпиндельным двигателем
Модель: НБЭ-24(1Х)
Станок предназначен для резки металла и алюминия с различными формами и размерами поперечного сечения. Диапазон длины резки составляет 10–3000 мм, максимальные размеры распиливаемого сечения — 480 мм по ширине и 170 мм по высоте. Встроенный шпиндельный двигатель имеет мощность 5,5 кВт и частоту вращ