Задача: Манипулирование объектами

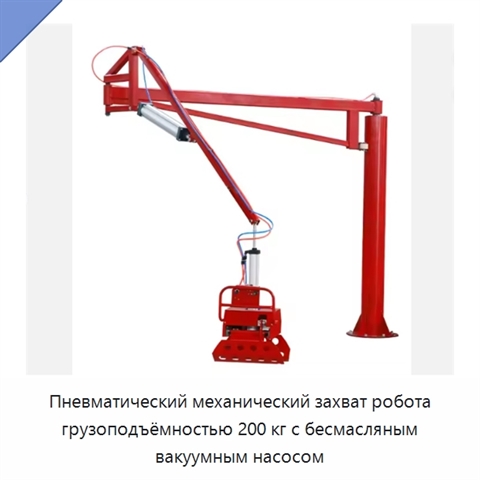
Пневматический механический захват робота грузоподъёмностью 200 кг с бесмасляным вакуумным насосом+5 фото

Пневматический механический захват робота грузоподъёмностью 200 кг с бесмасляным вакуумным насосом
Модель: АРБ-87(4Р)
Пневматический механический захват робота имеет грузоподъёмность 200 кг и предназначен для точного манипулирования тяжёлыми объектами. Утолщённая стальная конструкция рассчитана на долговечную работу при тяжёлых нагрузках. Бесмасляный вакуумный насос обеспечивает тихую и эффективную работу и не треб
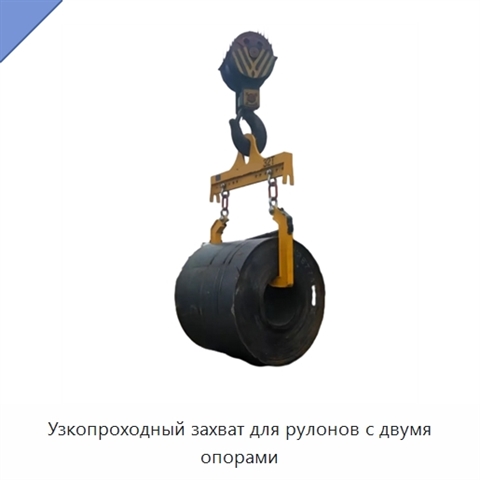
Узкопроходный захват для рулонов с двумя опорами
Узкопроходный захват для рулонов с двумя опорами

Модель: ХЕП-94(1Э)
Захват рассчитан на работу с рулонами, захватываемыми за внутренний диаметр, и на их позиционирование вплотную друг к другу. Ручная регулировка опор позволяет изменять их положение по длине рулона, а узкая конструкция уменьшает требуемую ширину прохода. Регулируемая ширина позволяет работать с рулон
Линейный портальный манипулятор с программируемым управлением+3 фото

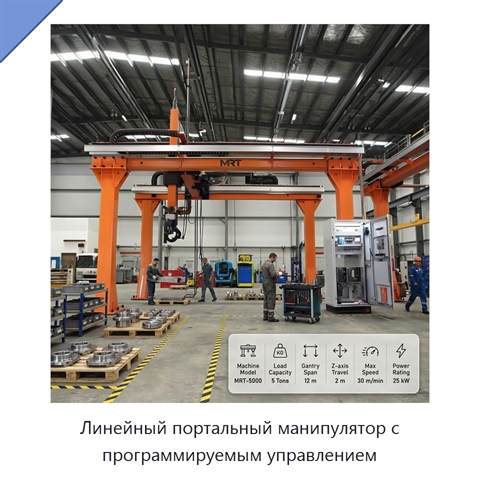
Линейный портальный манипулятор с программируемым управлением
Модель: ТМУ-41(8К)
Линейный портальный манипулятор представляет собой программируемую роботизированную руку для непрерывной автоматической работы. Конструкция отличается высокой стабильностью и поддерживает непрерывный режим без участия оператора.
Трёхосевой портальный декартов робот-манипулятор для автоматической загрузки и выгрузки станка+3 фото

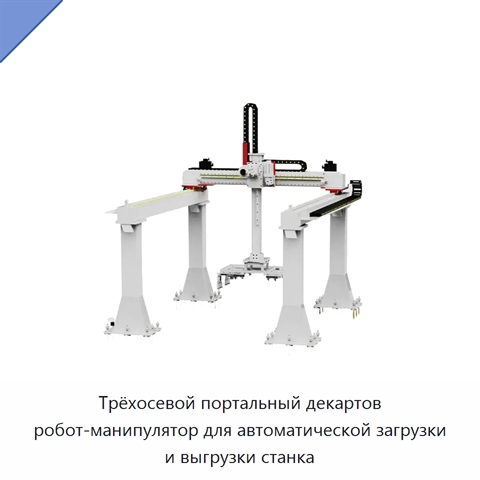
Трёхосевой портальный декартов робот-манипулятор для автоматической загрузки и выгрузки станка
Модель: ИРН-72(8У)
Габариты изделия определяются индивидуально по чертежу. Горизонтальный ход составляет 1000–50000 мм с индивидуальной настройкой, вертикальный ход — 500–3000 мм с индивидуальной настройкой. Масса изделия находится в диапазоне 500–15000 кг.
Четвероногий робот-сапёр+3 фото

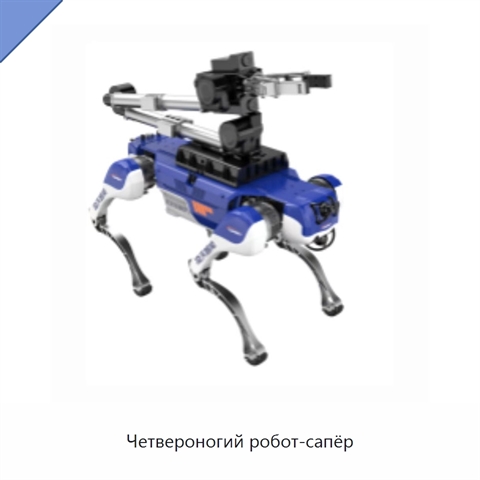
Четвероногий робот-сапёр

Модель: ХФЕ-42(2Д)
Манипулятор имеет шесть степеней свободы и оснащён устройством разрушения взрывных устройств для их уничтожения на месте. В разложенном состоянии длина манипулятора достигает 1200 мм, а расстояние открытия и закрытия захвата составляет 200 мм. Запястье вращается на 360° и наклоняется на 270° в прямо
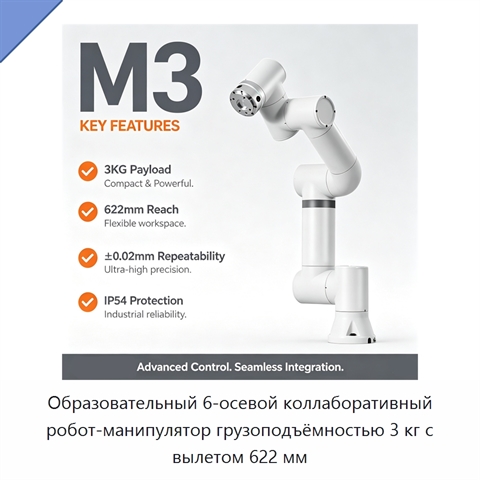
Образовательный 6-осевой коллаборативный робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм+4 фото

Образовательный 6-осевой коллаборативный робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм

Модель: ЕСВ-21(5Ю)
Образовательный коллаборативный робот-манипулятор выполнен в компактном настольном формате для лабораторной работы. Манипулятор имеет 6 степеней свободы, грузоподъёмность 3 кг и вылет 622 мм. Робот предназначен для образовательных и исследовательских задач, а также лёгкой автоматизации.
Шестиосевой коллаборативный робот-манипулятор с шарнирно-сочленённой конструкцией+5 фото

Шестиосевой коллаборативный робот-манипулятор с шарнирно-сочленённой конструкцией
Модель: ЖХЮ-49(7Э)
Шестиосевой коллаборативный робот-манипулятор имеет шарнирно-сочленённую конструкцию. Повторяемость составляет ±0,03 мм. Максимальные диапазоны перемещения осей: ось 1 — ±178°, ось 2 — от −88° до +88°, ось 3 — от −88° до +70°, ось 4 — от −190° до +130°, ось 5 — ±360°, ось 6 — ±360°. Максимальная ско
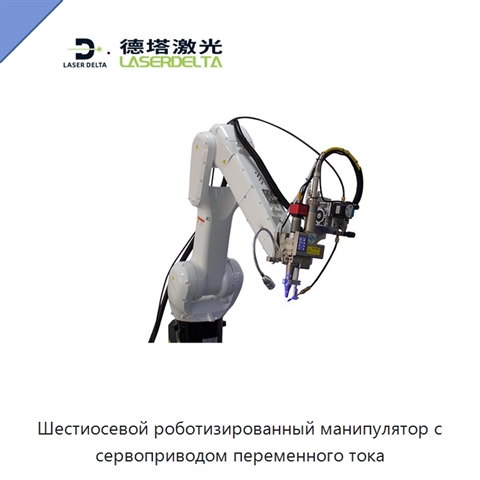
Шестиосевой роботизированный манипулятор с сервоприводом переменного тока+5 фото

Шестиосевой роботизированный манипулятор с сервоприводом переменного тока
Модель: ЭМР-59(8Е)
Роботизированный манипулятор имеет шесть степеней свободы и приводится в движение сервоприводом переменного тока. Максимальный рабочий радиус составляет 1206 мм, повторяемость позиционирования — ±0,05 м, а допустимая нагрузка на запястье — 10 кг. Диапазоны движения осей: ось 1 — от +170° до −170°, о
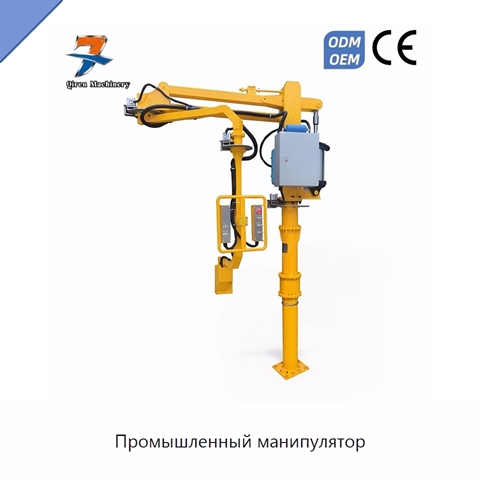
Промышленный манипулятор+3 фото

Промышленный манипулятор

Модель: ДБЮ-81(8Е)
Промышленный манипулятор выполнен из углеродистой стали и предназначен для промышленного обращения с материалами. Конструкция имеет шарнирное исполнение и механический подъёмный рычаг. Пневматическое усиление работает при давлении 0,8 МПа. Горизонтальный ход составляет 3000 мм, вертикальный ход — 19
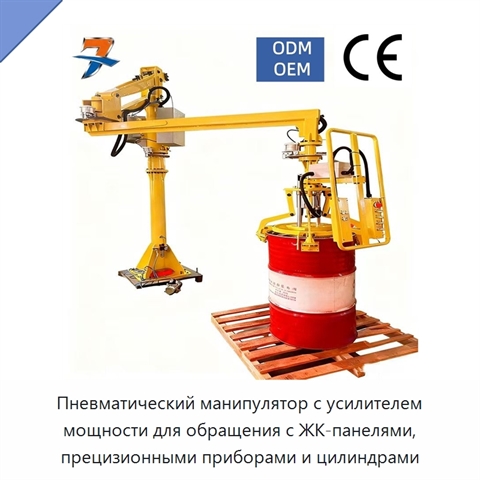
Пневматический манипулятор с усилителем мощности для обращения с ЖК-панелями, прецизионными приборами и цилиндрами+2 фото

Пневматический манипулятор с усилителем мощности для обращения с ЖК-панелями, прецизионными приборами и цилиндрами
Модель: НЛЮ-85(7Б)
Пневматический манипулятор оснащён усилителем мощности с параметром 0,8 МПа и предназначен для эффективного обращения с материалами. Рабочими объектами являются ЖК-панели, прецизионные приборы и цилиндры. Манипулятор используют для выполнения точных операций при сборке автомобилей. Конструкция издел
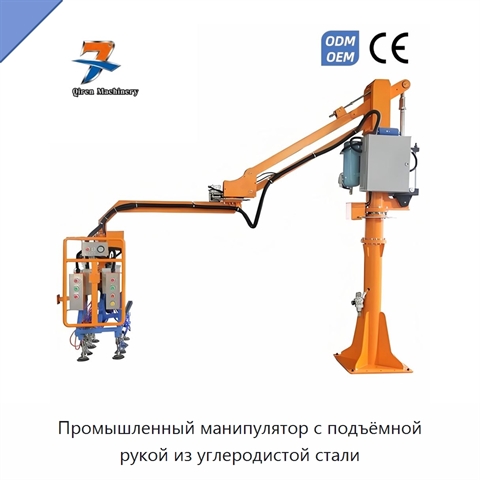
Промышленный манипулятор с подъёмной рукой из углеродистой стали+2 фото

Промышленный манипулятор с подъёмной рукой из углеродистой стали

Модель: АНР-11(5И)
Изделие имеет шарнирное исполнение и механическую силовую поддержку для работы с грузами в системе передачи материалов. В конструкции предусмотрены колонное размещение, вакуумный подъёмный узел и механизм захвата и размещения объектов. Манипулятор предназначен для передачи материалов между рабочими
Автоматический промышленный робот-манипулятор с поворотной рукой, сервоприводом 600 Вт и ПЛК+4 фото

Автоматический промышленный робот-манипулятор с поворотной рукой, сервоприводом 600 Вт и ПЛК

Модель: ЯПЖ-17(4Э)
Автоматический промышленный робот-манипулятор с поворотной рукой рассчитан на тяжёлые режимы работы. Конструкция оснащена сервоприводом мощностью 600 Вт и ПЛК. Габариты составляют 3200×1550×1550 мм, горизонтальный ход — 3000 мм, вертикальный ход — 1850 мм. Масса оборудования — 750 кг.
Сервоприводной манипулятор с поворотной рукой, горизонтальный ход 3000 мм+2 фото

Сервоприводной манипулятор с поворотной рукой, горизонтальный ход 3000 мм
Модель: СВЕ-87(2М)
Сервоприводной манипулятор с поворотной рукой имеет вертикальный ход 1850 мм. Габариты изделия составляют 3800×1700×1700 мм, масса — 500 кг.
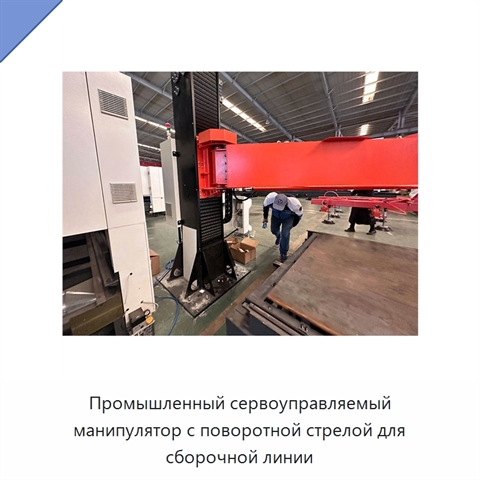
Промышленный сервоуправляемый манипулятор с поворотной стрелой для сборочной линии+4 фото

Промышленный сервоуправляемый манипулятор с поворотной стрелой для сборочной линии
Модель: ЖЛУ-48(9М)
Промышленный манипулятор с поворотной стрелой оснащён сервоуправлением. Габариты составляют 3800×1700×1700 мм, горизонтальный ход — 3000 мм, вертикальный ход — 1850 мм, масса — 500 кг.
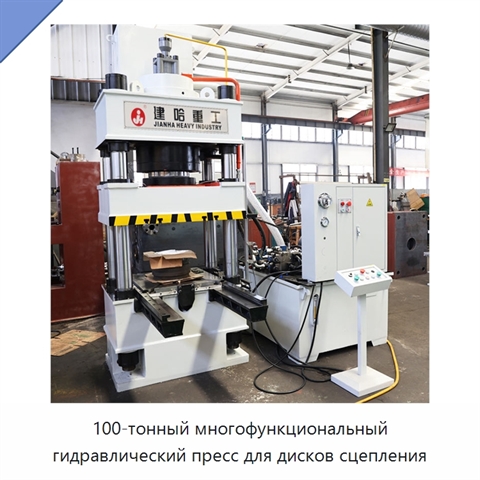
100-тонный многофункциональный гидравлический пресс для дисков сцепления+5 фото

100-тонный многофункциональный гидравлический пресс для дисков сцепления
Модель: ИВА-51(7Ш)
Встроенная система управления на картриджных клапанах сокращает количество точек утечки и соединительных трубопроводов. Двухходовой картриджный клапан управляет направлением потока и давлением гидравлического масла, поддерживая стабильное давление. Система обеспечивает надежное срабатывание, длитель
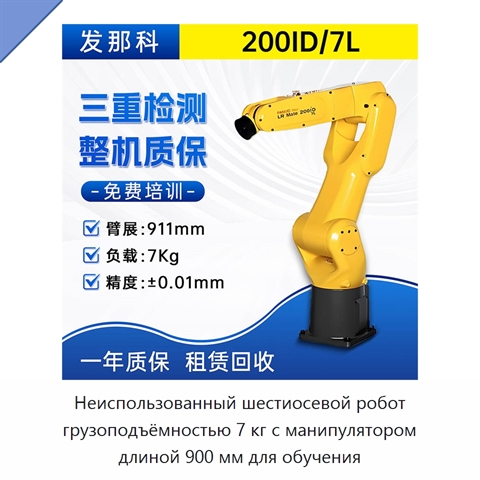
Неиспользованный шестиосевой робот грузоподъёмностью 7 кг с манипулятором длиной 900 мм для обучения+4 фото

Неиспользованный шестиосевой робот грузоподъёмностью 7 кг с манипулятором длиной 900 мм для обучения
Модель: АДГ-97(4Ж)
Шестиосевой робот оснащён манипулятором длиной 900 мм и рассчитан на нагрузку 7 кг. Оборудование не использовалось. Мощность составляет 0,4 кВт, напряжение — 220 В, масса — 300 кг.
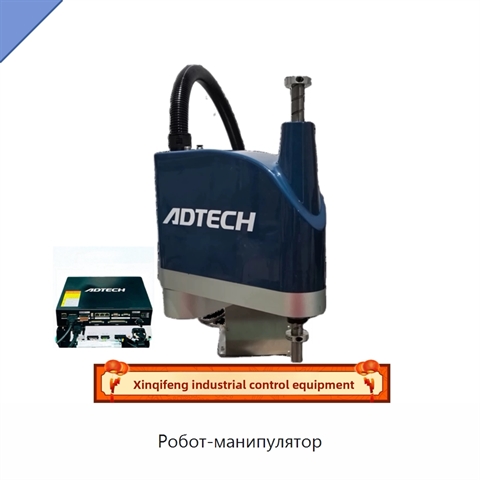
Робот-манипулятор

Робот-манипулятор

Модель: МДЕ-48(4Т)
Робот-манипулятор имеет прочную конструкцию, рассчитанную на эксплуатационную устойчивость, долговечность и длительный срок службы изделия. Рабочее движение выполняется эффективно, а точное управление обеспечивает минимальную погрешность при выполнении перемещений и контролируемый характер работы ме
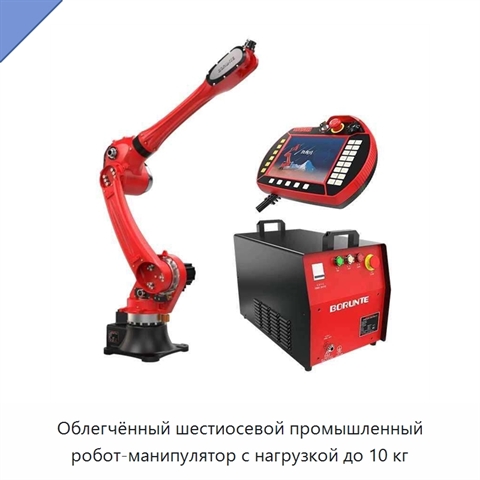
Облегчённый шестиосевой промышленный робот-манипулятор с нагрузкой до 10 кг+4 фото

Облегчённый шестиосевой промышленный робот-манипулятор с нагрузкой до 10 кг
Модель: ЮФХ-14(5Ж)
Шестиосевой промышленный робот-манипулятор рассчитан на нагрузку до 10 кг. Оборудование предназначено для выставочной демонстрации передовых робототехнических технологий. Кинематическая схема с шестью осями обеспечивает точное управление сложными движениями в ходе показа. Сервоэлектрический привод о
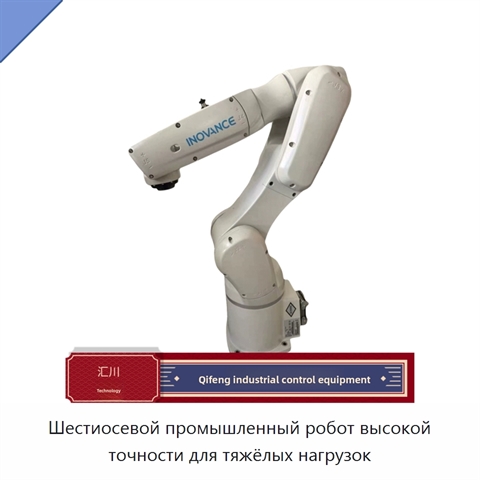
Шестиосевой промышленный робот высокой точности для тяжёлых нагрузок
Шестиосевой промышленный робот высокой точности для тяжёлых нагрузок

Модель: УТЛ-58(7Я)
Шестиосевой промышленный робот представляет собой высокоточное оборудование для выполнения разнообразных задач промышленной автоматизации. Конфигурация изделия ориентирована на включение в сложные сборочные линии, в которых требуется точное выполнение автоматизированных операций. Конструкция рассчит
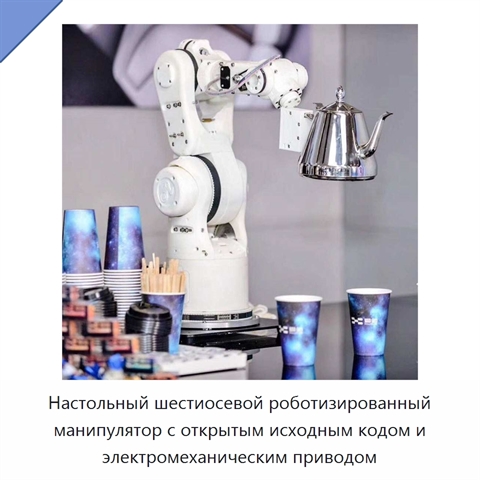
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом+4 фото

Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом
Модель: БЕГ-17(8Я)
Настольный роботизированный манипулятор имеет шестиосевую конструкцию, обеспечивающую точное управление и гибкость при выполнении различных задач. Открытый исходный код позволяет адаптировать систему и развивать её в рамках совместных проектов сообщества. Манипулятор предназначен для программировани
Промышленный робот-манипулятор с шестью степенями свободы+4 фото

Промышленный робот-манипулятор с шестью степенями свободы
Модель: МДЮ-41(9Н)
Промышленный робот-манипулятор рассчитан на точное управление движениями и выполнение различных задач. Он поддерживает паллетирование и операции перемещения, помогая организовать эффективную обработку материалов в производственной среде. Оборудование подходит для точной сварки и нанесения покрытий м
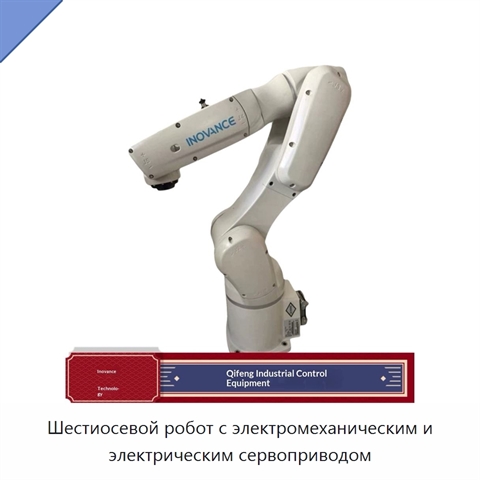
Шестиосевой робот с электромеханическим и электрическим сервоприводом
Шестиосевой робот с электромеханическим и электрическим сервоприводом

Модель: ДРЯ-79(5У)
Шестиосевой робот оснащён электромеханическим и электрическим сервоприводом. Степень защиты — IP66 и IP67.
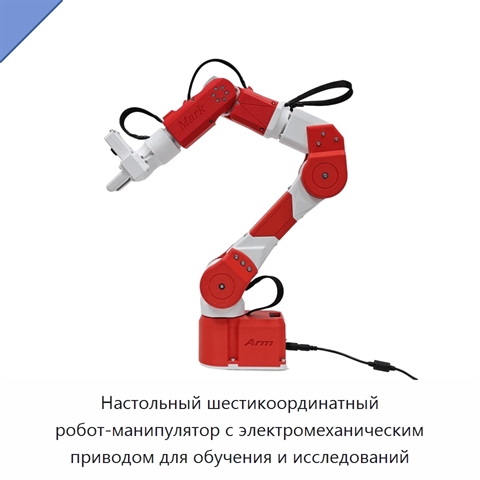
Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований+5 фото

Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований
Модель: ВЮВ-44(1К)
Настольный шестикоординатный робот-манипулятор оснащён электромеханическим приводом, редуктором и двигателем. Конструкция выполнена из алюминия и имеет степень защиты IP65. Манипулятор предназначен для обучения и исследовательской работы, а его программное обеспечение имеет открытый исходный код.
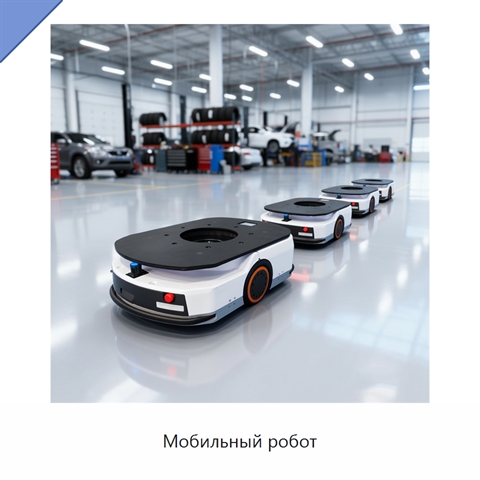
Мобильный робот+3 фото

Мобильный робот

Модель: ИЛР-98(7Ф)
Мобильный робот оснащён искусственным интеллектом. Навигация осуществляется по QR-кодам, время работы составляет 6–8 ч.