


Артикул: 413-528
Модель: ВЮВ-44(1К)
Секция: Дополнительная
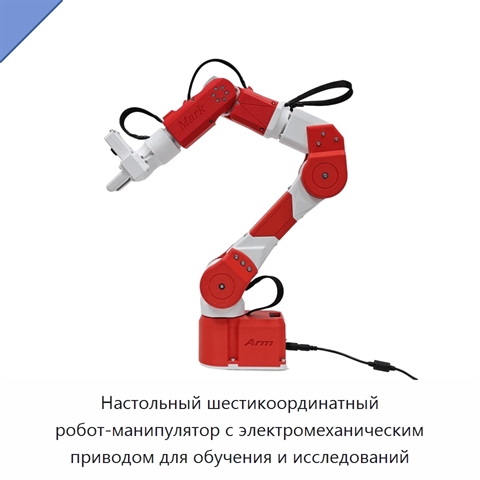
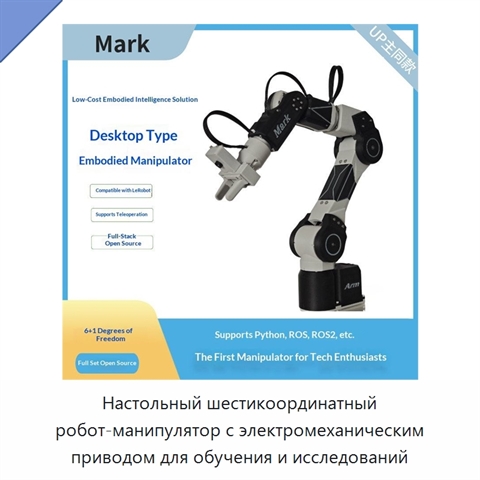
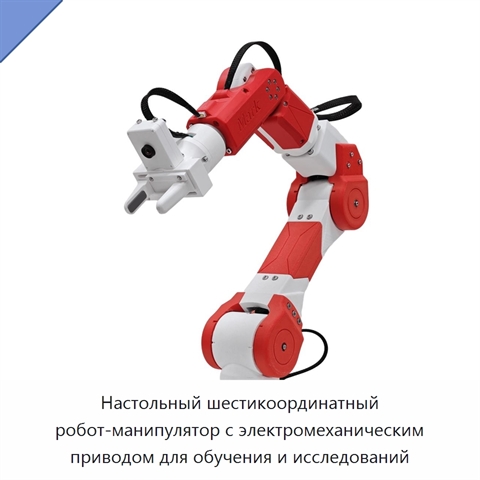
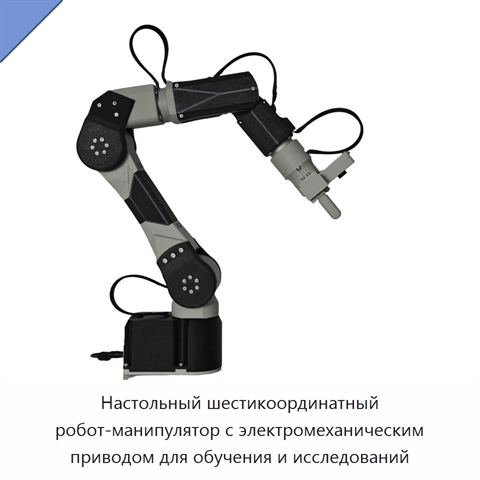
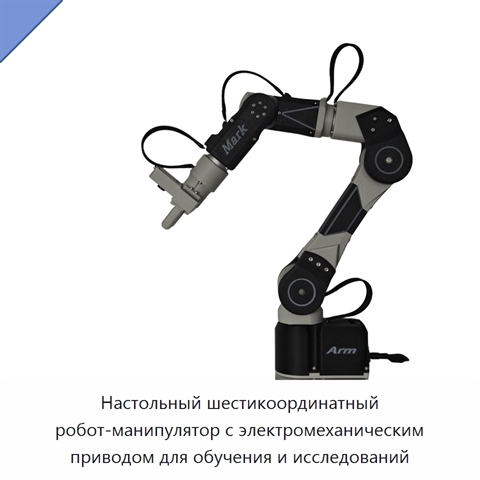
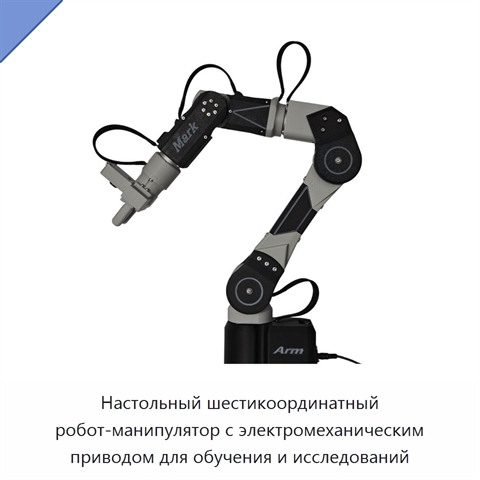
Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований
Настольный шестикоординатный робот-манипулятор оснащён электромеханическим приводом, редуктором и двигателем. Конструкция выполнена из алюминия и имеет степень защиты IP65. Манипулятор предназначен для обучения и исследовательской работы, а его программное обеспечение имеет открытый исходный код. *
Задать вопрос Искать на Baidu
*) Текст описания сохранён в оригинальной редакции зарубежного производителя. Специалисты отдела 91Т уже включили этот текст в план технической и эстетической редактуры. Мы планируем в ближайшее время уточнить характеристики и терминологию, перепроверить технические детали и доработать текст так, чтобы описание ВЮВ-44(1К) снимало большинство вопросов, а назначение и возможности оборудования были понятны. Не готовы ждать обновления? Задайте вопрос уже сейчас.
Какую задачу решает настольный шестикоординатный робот-манипулятор
Настольный шестикоординатный робот-манипулятор предназначен для обучения и проведения исследовательских работ.
Характеристики ВЮВ-44(1К)
Модель (по базе 91Т)ВЮВ-44(1К)
Основные компонентыредуктор, двигатель
Тип приводаэлектромеханический
Степень защитыIP65
Роботышестикоординатный робот-манипулятор
Настольный шестикоординатный робот-манипулятор - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ВЮВ-44(1К) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ВЮВ-44(1К) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Информация проверена на актуальность: 09.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Настольный шестикоординатный робот-манипулятор, также смотрели:
 +4 фото
Автоматический электронный вискозиметр для нефтепродуктов
Модель: ЮКП-71(5И)
Прибор оснащён нагревательной ванной вместимостью 20 л и системой перемешивания. Значения мощности нагрева составляют 1000 Вт и 650 Вт. Мощность двигателя перемешивания равна 6 Вт, а его скорость вращения — 1200 об/мин. Для измерений применяются капиллярные вискозиметры моделей 200 (1,02), 300 (1,26
Гидравлическая машина для резки труб
Модель: СТА-78(1Е)
Толщина реза составляет 10,3 мм. Рабочее полотно имеет размер 18 мм. Трубная заготовка поддерживается опорой на шарикоподшипниках, а для включения и выключения предусмотрен усиленный переключатель. Оборудование заключено в фанерный корпус. Габаритные размеры составляют 660 × 850 × 700 мм, масса обор
 +2 фото
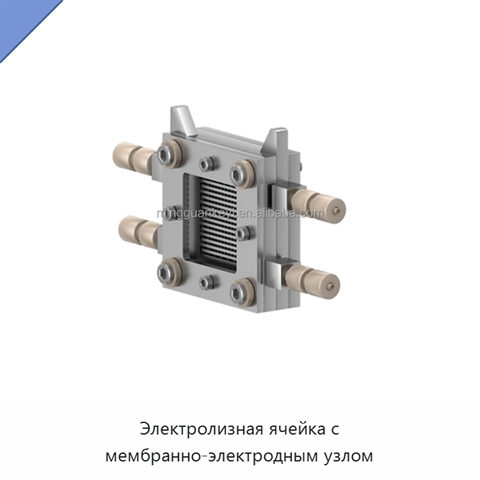
Электролизная ячейка с мембранно-электродным узлом
Модель: ЛПЭ-12(2И)
Электролизная ячейка выполнена в визуализированном исполнении.
 +3 фото
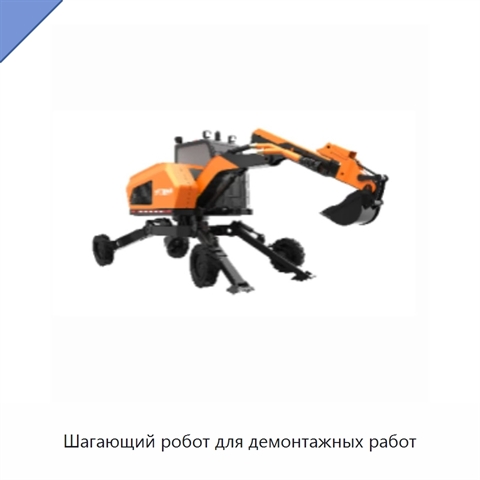
Шагающий робот для демонтажных работ
Модель: МКА-42(2А)
Шагающий робот выполнен с пошаговой системой перемещения. Каждая гидравлическая нога свободно выдвигается и втягивается для регулировки длины; доступны как минимум три направления настройки: вперёд-назад, влево-вправо и вверх-вниз. Масса изделия не превышает 5,5 т, мощность двигателя составляет не м