

Артикул: 413-502
Модель: БЕГ-17(8Я)
Секция: Дополнительная
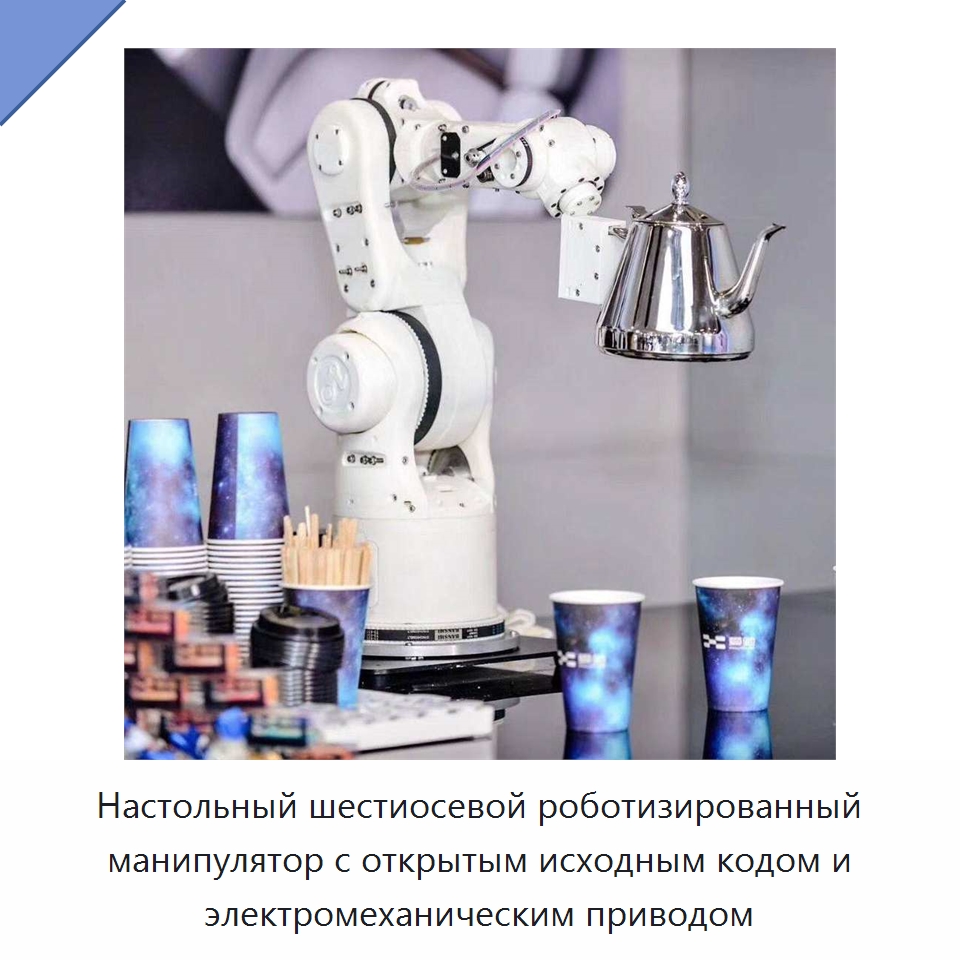
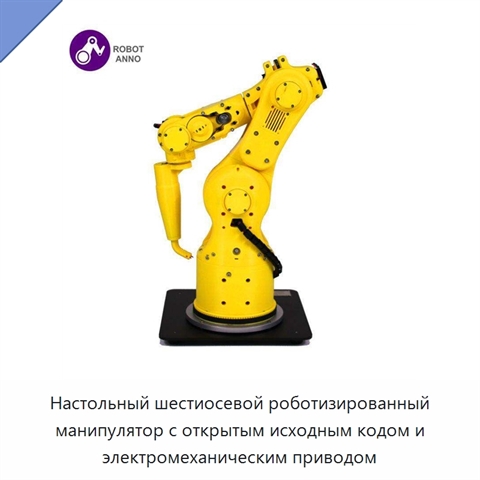
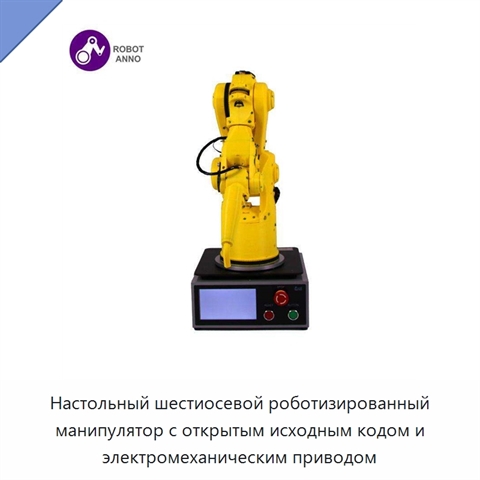
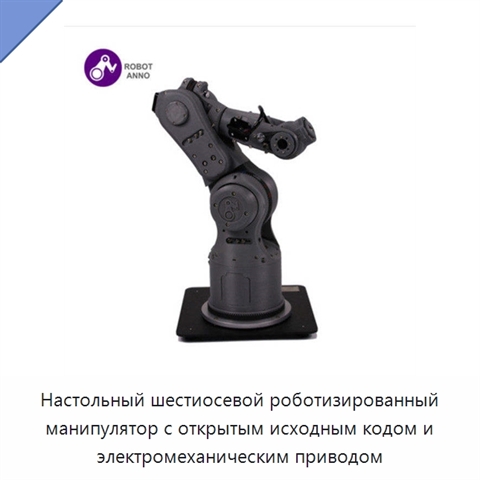
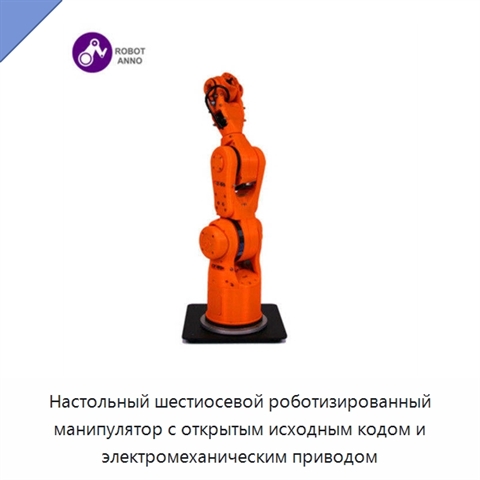
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом
Настольный роботизированный манипулятор имеет шестиосевую конструкцию, обеспечивающую точное управление и гибкость при выполнении различных задач. Открытый исходный код позволяет адаптировать систему и развивать её в рамках совместных проектов сообщества. Манипулятор предназначен для программирования, обучения и творческих проектов, а также рассчитан на энтузиастов самостоятельной разработки и преподавателей. Он поддерживает углублённое освоение робототехники и разработку инновационных решений. Привод выполнен электромеханическим, а в состав основных компонентов входит редуктор. Степень защиты — IP65.
Задать вопрос Искать на Baidu
Какую задачу решает настольный шестиосевой роботизированный манипулятор
Шестиосевой роботизированный манипулятор используют для программирования, обучения робототехнике и создания творческих проектов.
Характеристики БЕГ-17(8Я)
Модель (по базе 91Т)БЕГ-17(8Я)
Основные компонентыредуктор
Тип приводаэлектромеханический
Степень защитыIP65
Роботыроботизированный манипулятор
Настольный шестиосевой роботизированный манипулятор - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы готовы адаптировать технические характеристики, типоразмеры и комплектацию БЕГ-17(8Я) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы готовы адаптировать технические характеристики, типоразмеры и комплектацию БЕГ-17(8Я) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Дата последней проверки актуальности информации: 09.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Настольный шестиосевой роботизированный манипулятор, также смотрели:
 +3 фото
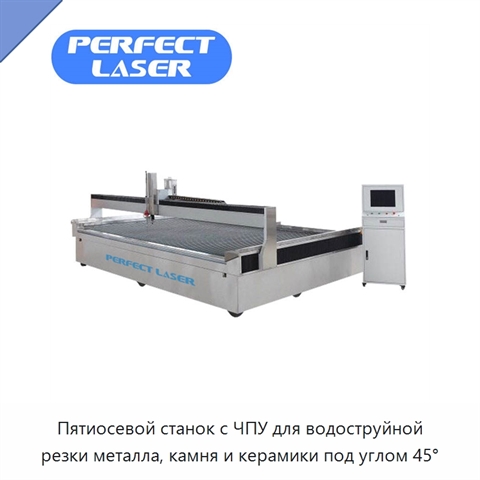
Пятиосевой станок с ЧПУ для водоструйной резки металла, камня и керамики под углом 45°
Модель: ШИМ-97(7Т)
Пятиосевой станок с ЧПУ выполняет водоструйную резку металла, камня и керамики под углом 45°. Этот способ обработки подходит для материалов, чувствительных к высокой температуре, возникающей при других методах резки. Конструкция оснащена полностью закрытой и защищённой шарико-винтовой системой приво
 +4 фото
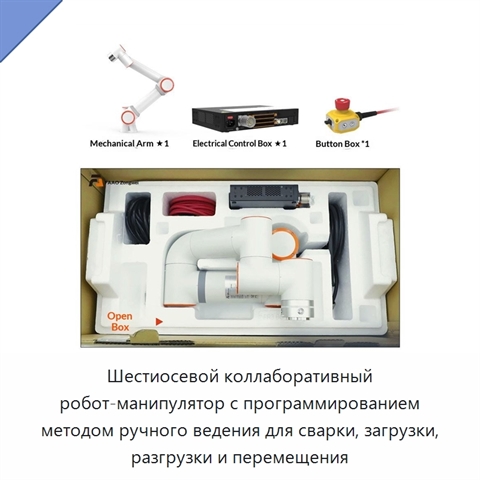
Шестиосевой коллаборативный робот-манипулятор с программированием методом ручного ведения для сварки, загрузки, разгрузки и перемещения
Модель: ДЛИ-45(7Ю)
Шестиосевой коллаборативный робот-манипулятор поддерживает программирование методом ручного ведения. Он совместим с конвейерами и изготовлен из сплава.
 +2 фото
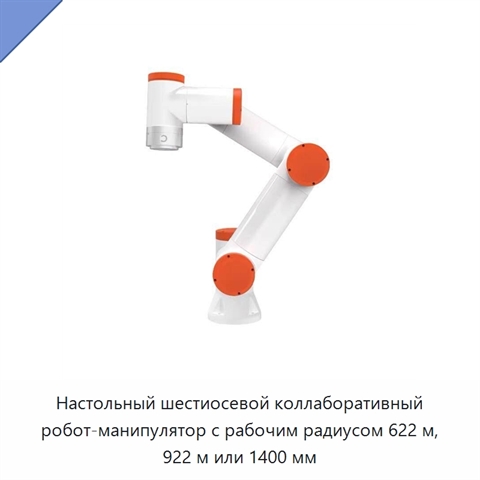
Настольный шестиосевой коллаборативный робот-манипулятор с рабочим радиусом 622 м, 922 м или 1400 мм
Модель: ЛЭХ-11(4Ж)
Настольный шестиосевой коллаборативный робот-манипулятор имеет варианты рабочего радиуса 622 м, 922 м и 1400 мм. Манипулятор изготовлен из сплава и оснащён двигателем. Совместимый тип продукции — многоцелевые роботы.
 +5 фото
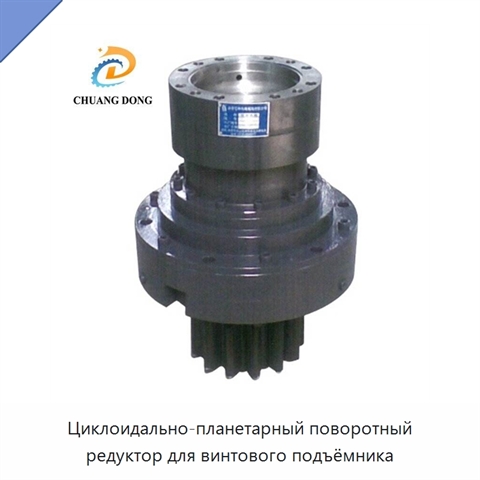
Циклоидально-планетарный поворотный редуктор для винтового подъёмника
Модель: ЮБХ-89(5В)
Поворотный циклоидально-планетарный редуктор малого типоразмера выполнен как поворотный привод для винтового подъёмника. Его планетарная схема зацепления рассчитана на передачу вращения при максимальной входной мощности 7,45699872 кВт и выходной скорости 12 500 об/мин. В зависимости от исполнения ма