

Артикул: 523-501
Модель: КАП-91(7Ш)
Секция: Дополнительная
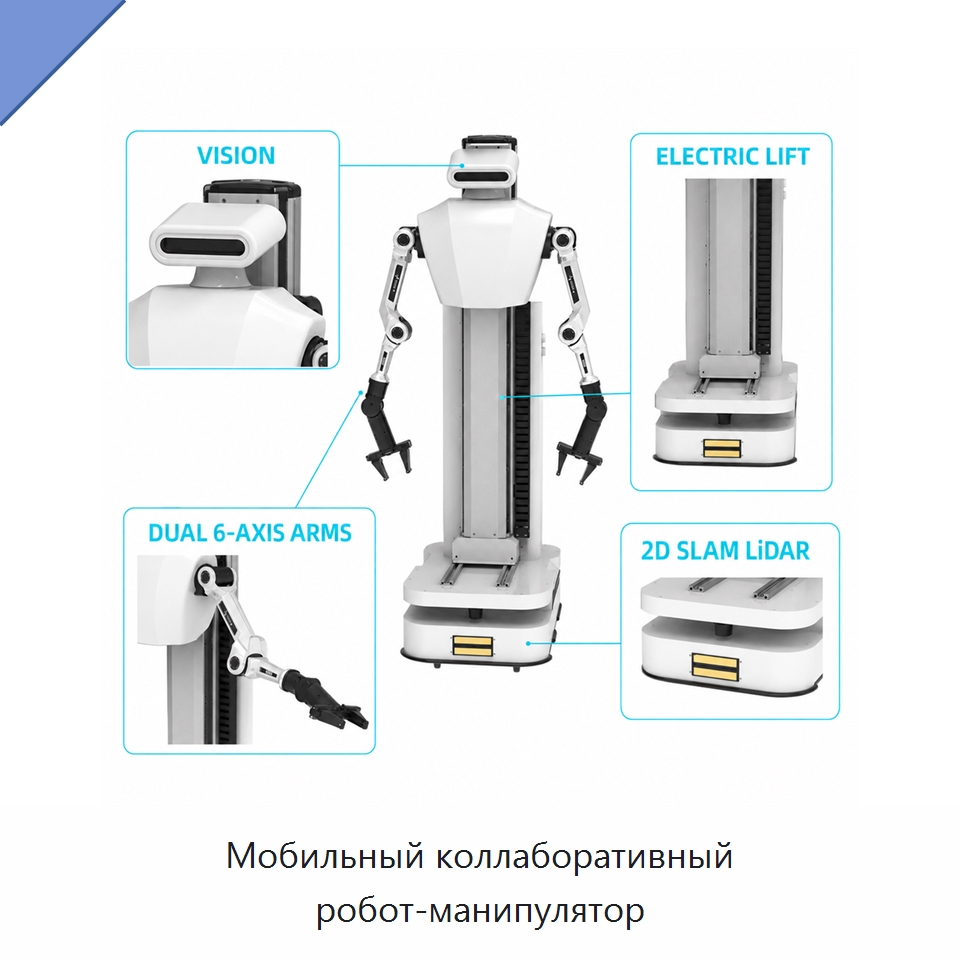
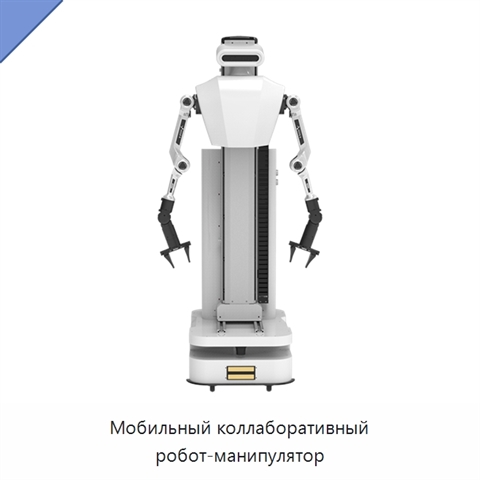
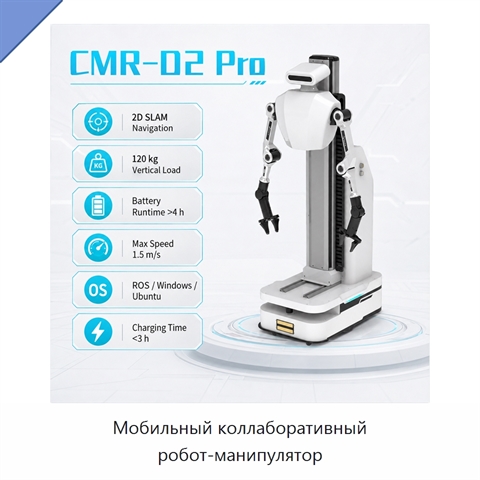
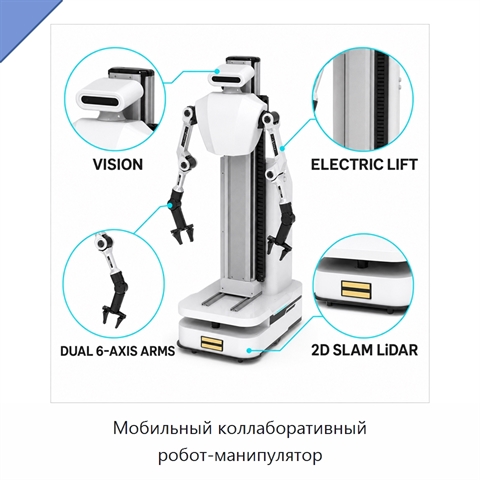
Мобильный коллаборативный робот-манипулятор
Платформа представляет собой мобильный робот-манипулятор с двумя 6-осевыми бионическими руками. Руки обеспечивают высокоточную бимануальную манипуляцию и поддерживают гибридное силопозиционное управление по схеме «ведущий — ведомый». Платформа обеспечивает точность ±0,1 см, а точность навигации составляет ±30 мм. Двумерный лидар используется для навигации и обхода препятствий. Открытая архитектура включает программный интерфейс и предварительно загруженные наборы данных для моделирования, поддерживая перенос результатов моделирования на реальную систему. Камеры обеспечивают визуальное восприятие и определение глубины, а программная часть объединяет восприятие, принятие решений и выполнение действий. Модульная конструкция имеет резервные слоты для карт ускорения искусственного интеллекта и предусматривает быструю интеграцию дополнительных датчиков. Для разных исследовательских задач поддерживаются настраиваемые конфигурации.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
Мобильный робот-манипулятор применяется в университетских и лабораторных исследованиях робототехники и искусственного интеллекта.
Характеристики КАП-91(7Ш)
Модель (по базе 91Т)КАП-91(7Ш)
Мощность(Вт)500 Вт
Производственная мощность50
Размеры730 × 460 × 260 мм
Напряжение48 В
Масса (кг)70 кг
Коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации КАП-91(7Ш) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации КАП-91(7Ш) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата последней проверки актуальности данных: 26.09.26
Данные о производителе и характеристиках проверены.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
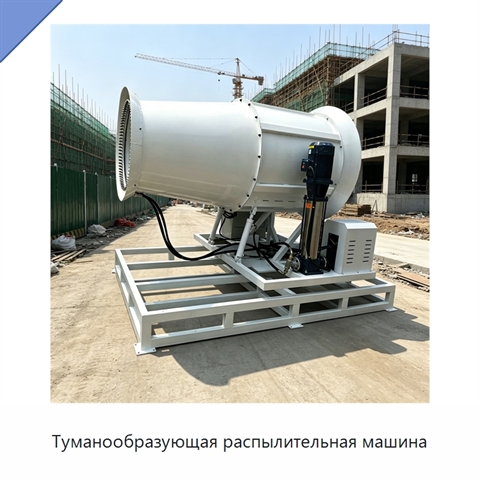
Туманообразующая распылительная машина
Модель: ЕПР-91(7Ф)
Туманообразующая распылительная машина включает насос, двигатель и ПЛК. Предусмотрены варианты напряжения 380 В, 220 В и 110 В. Масса изделия составляет 350 кг.
 +5 фото
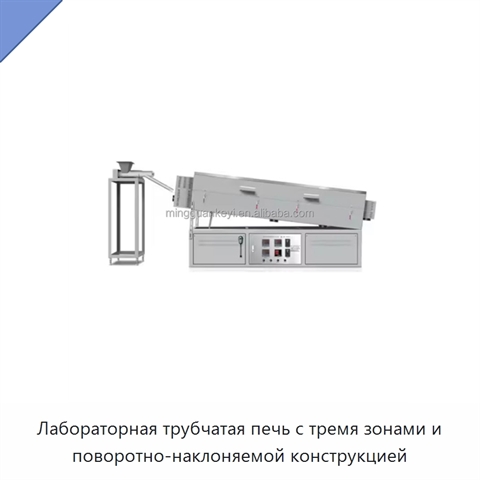
Лабораторная трубчатая печь с тремя зонами и поворотно-наклоняемой конструкцией
Модель: ТЭД-94(5Р)
Максимальная температура печи составляет 1200 °C, номинальная мощность — 2 кВт.
 +1 фото
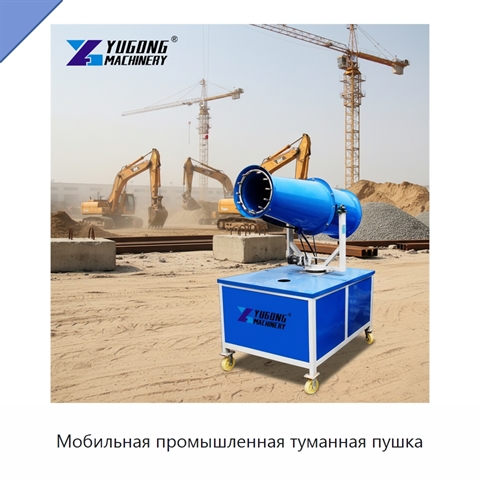
Мобильная промышленная туманная пушка
Модель: МЮМ-57(9Т)
Туманная пушка оснащена насосом диаметром 60 мм и поддерживает дальнее распыление.
 +4 фото
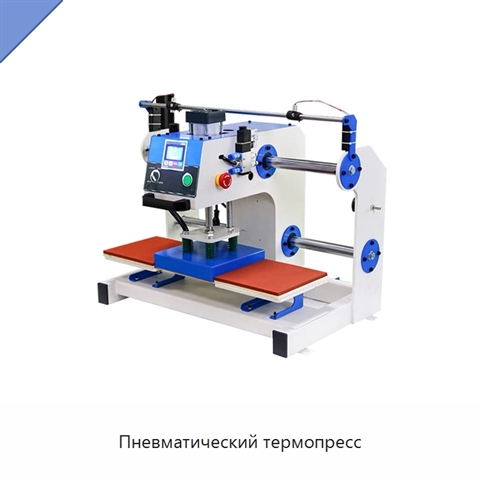
Пневматический термопресс
Модель: СУШ-27(7Ш)
Малогабаритное оборудование оснащено двумя рабочими станциями.