Артикул: 413-537 Модель: ДЛИ-45(7Ю) Секция: Дополнительная

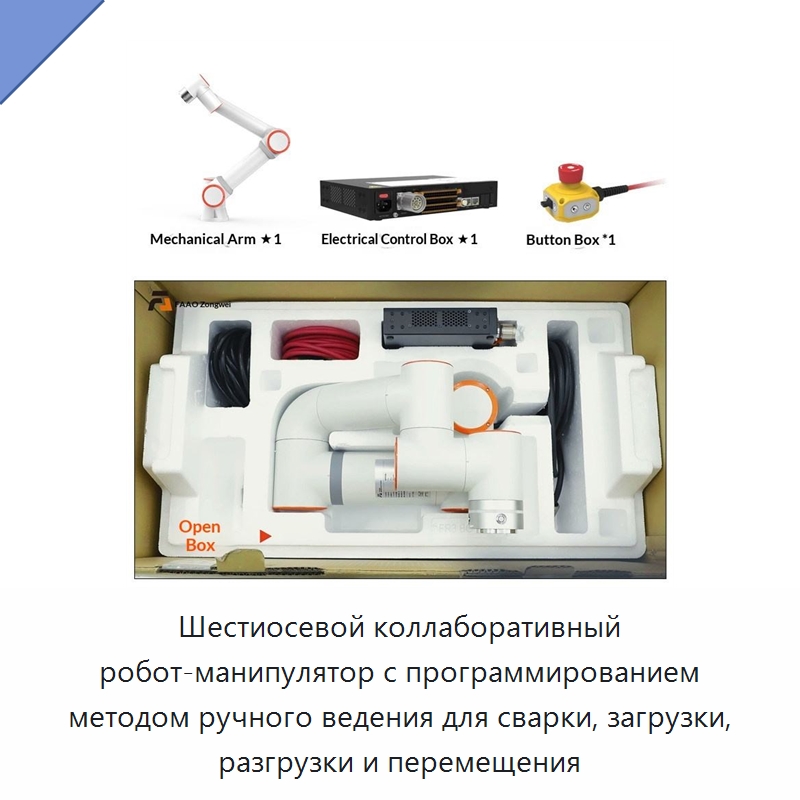
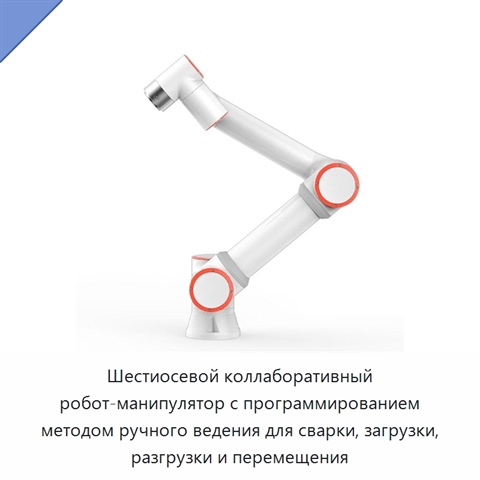
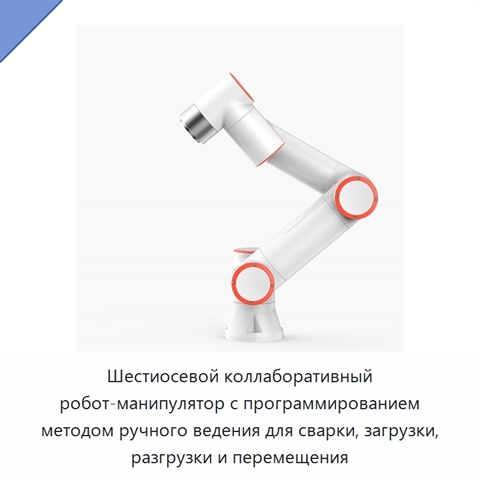
Шестиосевой коллаборативный робот-манипулятор с программированием методом ручного ведения для сварки, загрузки, разгрузки и перемещения

Шестиосевой коллаборативный робот-манипулятор поддерживает программирование методом ручного ведения. Он совместим с конвейерами и изготовлен из сплава. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание ДЛИ-45(7Ю) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителяFAOYIWEI FR Six-axis Collaborative Robotic Arm with Drag-and-teach Programming for Welding Loading/Unloading Handling
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

Шестиосевой коллаборативный робот-манипулятор применяется для сварки, загрузки, разгрузки и перемещения изделий.

Характеристики ДЛИ-45(7Ю)

Модель (по базе 91Т)ДЛИ-45(7Ю)
Совместимый тип продуктаконвейеры
Основные компонентыподшипник
Материалсплав
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.

Мы осознаём, что у каждого проекта свои особенности. В связи с этим технические характеристики, типоразмеры и комплектация ДЛИ-45(7Ю) могут быть изменены по вашему запросу под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).

Дата последней сверки данных: 09.09.26

Производитель и характеристики проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом+4 фото

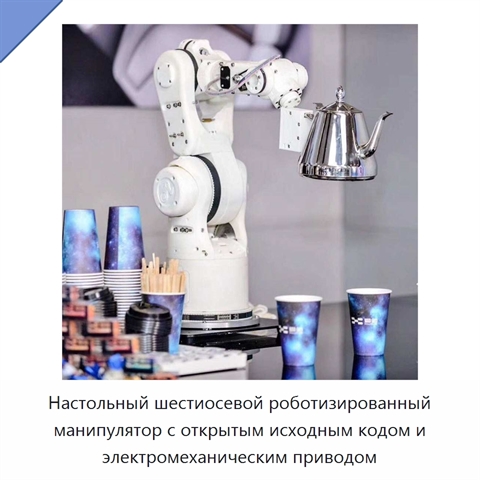
Настольный шестиосевой роботизированный манипулятор с открытым исходным кодом и электромеханическим приводом
Модель: БЕГ-17(8Я)
Настольный роботизированный манипулятор имеет шестиосевую конструкцию, обеспечивающую точное управление и гибкость при выполнении различных задач. Открытый исходный код позволяет адаптировать систему и развивать её в рамках совместных проектов сообщества. Манипулятор предназначен для программировани
Сервоприводной станок для снятия фаски методом холодной резки+5 фото

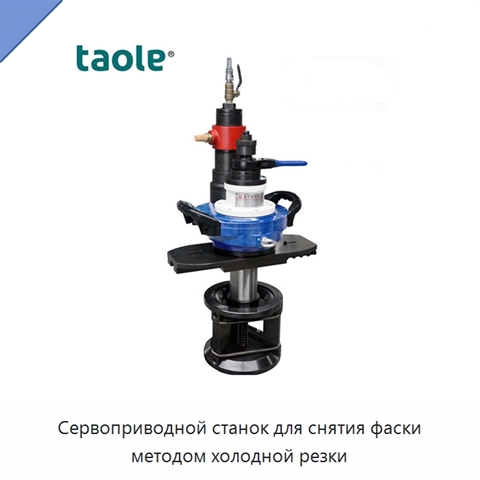
Сервоприводной станок для снятия фаски методом холодной резки
Модель: ИЖЭ-71(4Ш)
Сервоприводной станок предназначен для снятия фаски методом холодной резки. Рабочее напряжение составляет 220 В.
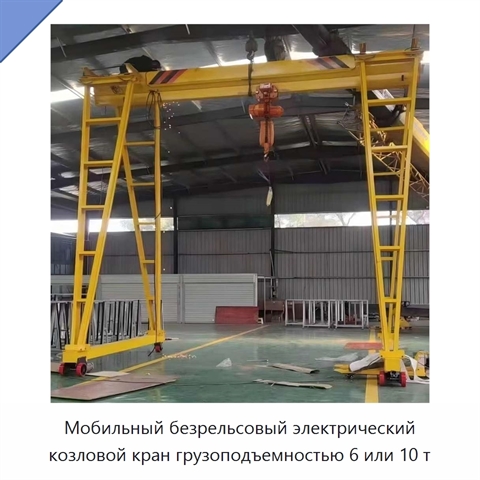
Мобильный безрельсовый электрический козловой кран грузоподъемностью 6 или 10 т

Мобильный безрельсовый электрический козловой кран грузоподъемностью 6 или 10 т

Модель: СДУ-87(1Н)
Мобильный безрельсовый электрический козловой кран рассчитан на грузоподъемность 6 или 10 т. Максимальная высота подъема составляет 3,5, 4 или 4,5 м, пролет — 5, 5,5 или 6 м, номинальный грузовой момент — 58,3, 59,8 или 99,8 кН. Предусмотрено управление с земли и с помощью пульта.
Роботизированный паллетизатор и депаллетизатор с шестью степенями свободы, грузоподъёмность 20 кг+4 фото

Роботизированный паллетизатор и депаллетизатор с шестью степенями свободы, грузоподъёмность 20 кг

Модель: ЖАП-51(2М)
Роботизированный паллетизатор и депаллетизатор представляет собой настольную роботизированную руку с шестью степенями свободы. Грузоподъёмность составляет 20 кг; оборудование выполняет укладку мешков на паллеты и снятие мешков с паллет.