Артикул: 530-642 Модель: ПАС-59(2С) Секция: Дополнительная

Портальный робот-манипулятор с линейным перемещением

Портальный робот-манипулятор выполнен с фиксированной конструкцией, рассчитанной методом конечных элементов. Для передачи движения применяются прецизионные планетарные редукторы и высокоточные зубчатые рейки. Такая передача обеспечивает низкий уровень шума, стабильную работу и высокую точность повторного позиционирования. Робот имеет широкий эффективный диапазон хода; длина большого хода может адаптироваться под конкретные требования. Конструкция обеспечивает удобный монтаж, низкую частоту отказов, высокий уровень безопасности и простое техническое обслуживание. Портальный робот-манипулятор применяют при дуговой, контактной и лазерной сварке, а также при распылении. *

*) Текст описания сохранён в оригинальной редакции зарубежного производителя. Специалисты отдела 91Т уже включили этот текст в план технической и эстетической редактуры. Мы планируем в ближайшее время уточнить характеристики и терминологию, перепроверить технические детали и доработать текст так, чтобы описание ПАС-59(2С) снимало большинство вопросов, а назначение и возможности оборудования были понятны. Не готовы ждать обновления? Задайте вопрос уже сейчас.

Наименование производителяGantry Robot CNC Machine Tool Loading/Unloading Electronic Component Sorting Axle-Wheel Assembly Line Automation 1 Year, 1-Axis Gantry Robot CNC Machine Tool Loading/Unloading Electronic Component Sorting Axle-Wheel Assembly Automation High 1 Year, Industrial 1-Axis Gantry Robot-Fast Commissioning High Precision Linear Motion Heavy-Duty High Capacity 4kW Power 220V/380V, 3 kW 380 V 1 Year Warranty China Origin 12000 kg Weight Automated Production Lines Material Handling Small/Medium Factories, Custom Carved Metal Crystal Trophy Shelf with Engine & Gear Components for Commercial Promotion Awards and Blank Trophies, Custom Automated Truss Manipulator Gantry Truss Solution Industrial Truss System Integration 5kW Power 380V/220V 30000kg China
Задать вопрос Искать на Baidu

Какую задачу решает портальный робот-манипулятор

Портальный робот-манипулятор используют для загрузки и выгрузки станков с ЧПУ, а также для согласованной работы с подключённым оборудованием.

Характеристики ПАС-59(2С)

Модель (по базе 91Т)ПАС-59(2С)
Мощность (Вт)10 кВт, 3 кВт, 4 кВт, 5 кВт
Напряжение220 В, 380 В
Масса (кг)20000 кг, 12000 кг, 2000 кг
Портальный робот-манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ПАС-59(2С) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).

Информация проверена на актуальность: 27.09.26

Сведения о производителе и характеристиках актуальны.

Люди, которые искали Портальный робот-манипулятор, также смотрели:
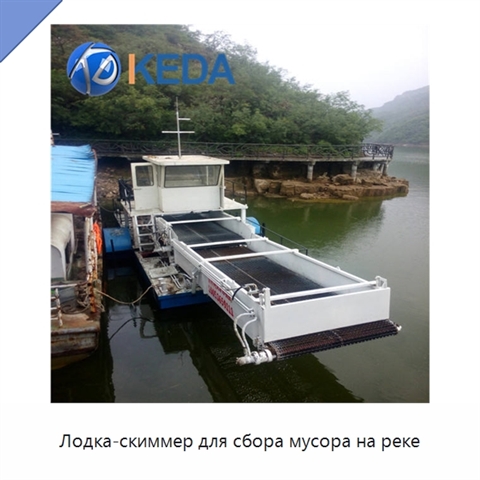
Лодка-скиммер для сбора мусора на реке+5 фото

Лодка-скиммер для сбора мусора на реке

Модель: СХЭ-24(2Б)
Лодка-скиммер оснащена редуктором и двигателем, обеспечивающими производительность 10000 л/ч.
Экструзионная линия для производства пластиковых изделий+5 фото

Экструзионная линия для производства пластиковых изделий

Модель: ЛХЮ-57(4Э)
Линия оснащена одношнековым экструдером со шнеком диаметром 65 мм и отношением длины шнека к диаметру 30:1. Экструдер предназначен для переработки ПЭ, ПП, АБС, ПЭ/ПП и ПЭНП. Рабочее напряжение — напряжение страны.
Фото обновленной модели ЮРС-22(2Е) в процессе подготовки

Поршневой четырёхцилиндровый воздушный компрессор для дайвинга
Модель: ЮРС-22(2Е)
Компрессор имеет автоматическую остановку и производительность 100 л/мин. Конструкция включает четыре цилиндра.
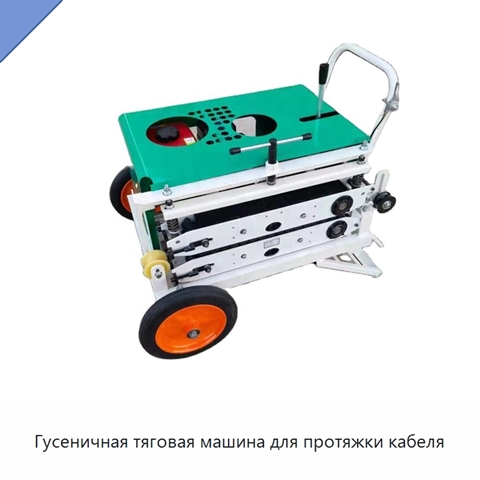
Гусеничная тяговая машина для протяжки кабеля+5 фото

Гусеничная тяговая машина для протяжки кабеля

Модель: ЭСП-54(5Г)
Передаточное устройство гусеничной тяговой машины оснащено губками, которые открываются и закрываются вверх и вниз, формируя проход для кабеля. Редуктор приводит цепную передачу главного вала. Тяговое усилие превышает 300 кг, скорость протяжки составляет 30–80 м/мин, а размер проема транспортера нах