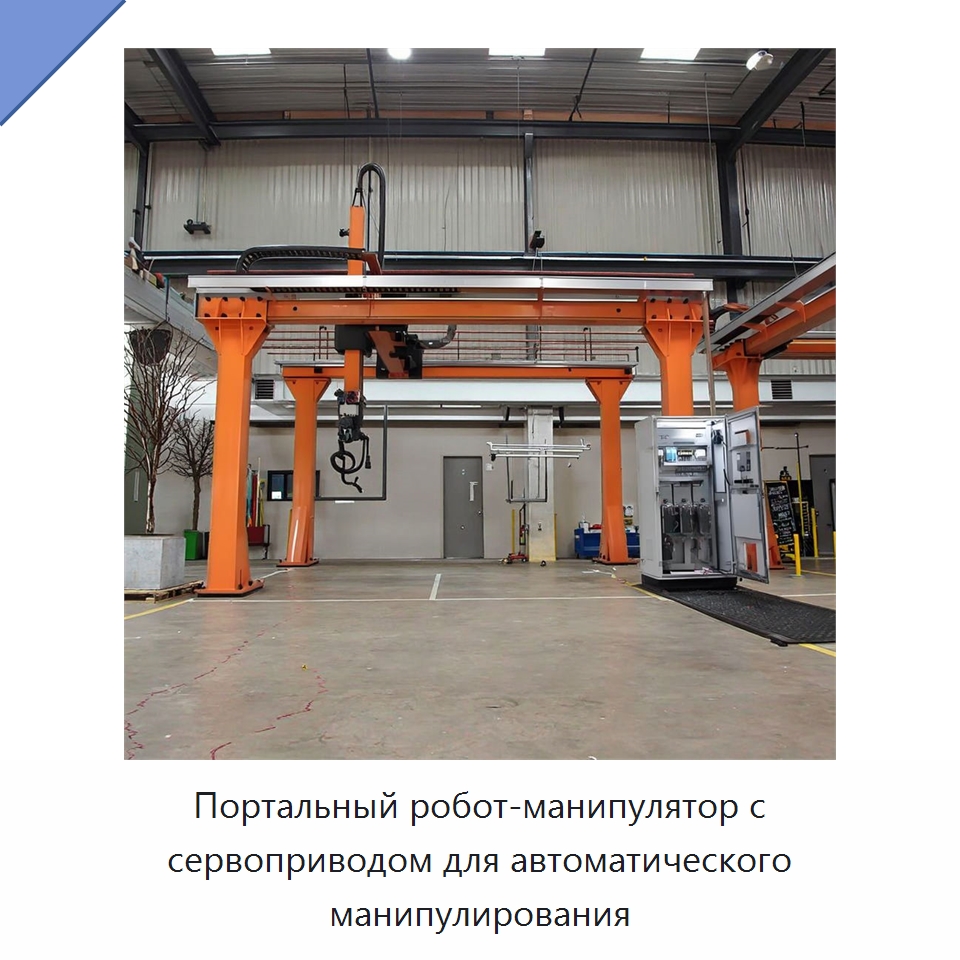
Артикул: 193-074 Модель: ШТЭ-41(4Б) Секция: Дополнительная

Портальный робот-манипулятор с сервоприводом для автоматического манипулирования

Портальный робот-манипулятор с сервоприводом предназначен для автоматического выполнения промышленных операций манипулирования. Габариты изделия составляют 10000 × 5000 × 2000, горизонтальный ход — 9000 мм, вертикальный ход — 1850 мм, масса — 700 кг. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание ШТЭ-41(4Б) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяLong Travel Gantry Manipulator Servo Truss Robot for Industrial Automatic Handling Solutions
Задать вопрос Искать на Baidu

Какую задачу решает портальный робот-манипулятор

Портальный робот-манипулятор с сервоприводом применяется для автоматического выполнения промышленных операций манипулирования.
Перемещение грузов

Характеристики ШТЭ-41(4Б)

Модель (по базе 91Т)ШТЭ-41(4Б)
Габариты (Д × Ш × В)10000 × 5000 × 2000
Горизонтальный ход (мм)9000 мм
Вертикальный ход (мм)1850 мм
Масса700 кг
Портальный робот-манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ШТЭ-41(4Б) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).

Дата последней проверки актуальности информации: 14.08.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Портальный робот-манипулятор, также смотрели:

Стальной торцевой ключ для железнодорожных болтов, 550 × 450 × 380 мм+3 фото

Стальной торцевой ключ для железнодорожных болтов, 550 × 450 × 380 мм
Модель: ЭКШ-24(9Т)
Торцевой ключ предназначен для работы с железнодорожными болтами при операциях замены и ремонта. Изделие изготовлено из стали; его габариты составляют 550 × 450 × 380 мм. Состояние — новое.
Портальный манипулятор с сервоуправлением для автоматизированного перемещения материалов+5 фото

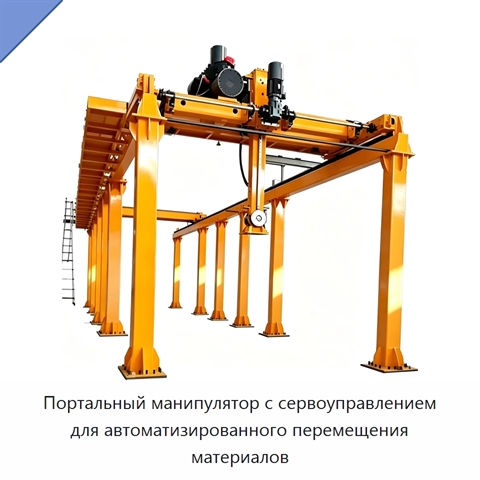
Портальный манипулятор с сервоуправлением для автоматизированного перемещения материалов
Модель: ЮКН-84(8Г)
Портальный манипулятор с сервоуправлением предназначен для полностью автоматизированного перемещения материалов. Габариты изделия составляют 10000 × 5000 × 2000. Горизонтальный ход равен 2100 мм, вертикальный ход — 1850 мм. Масса манипулятора составляет 41000 кг.
Мобильный пневматический жесткорычажный манипулятор с шарнирной подъёмной рукой и механическим захватом+5 фото

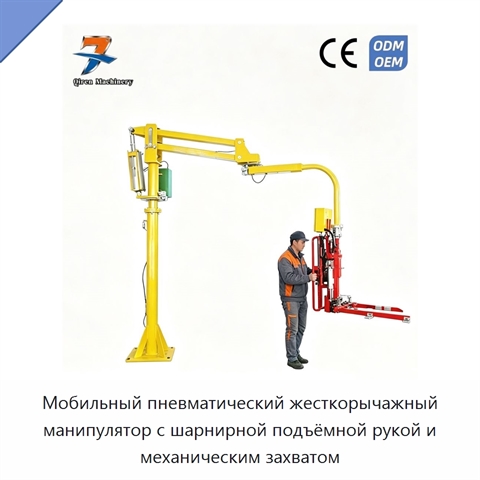
Мобильный пневматический жесткорычажный манипулятор с шарнирной подъёмной рукой и механическим захватом
Модель: ДСИ-85(2Е)
Мобильный пневматический жесткорычажный манипулятор оснащён шарнирной подъёмной рукой и механическим захватом. Пневматическая система обеспечивает силовую поддержку при подъёме и перемещении материалов, уменьшает усилие оператора и позволяет точно управлять грузом. Горизонтальный ход достигает 3000
Портальный промышленный робот-манипулятор для автоматического перемещения деталей металлообработки+1 фото

Портальный промышленный робот-манипулятор для автоматического перемещения деталей металлообработки

Модель: МЛУ-42(9Х)
Портальный промышленный робот-манипулятор предназначен для повторяющегося автоматического захвата и размещения деталей металлообработки на автоматизированной производственной линии.