Задача: Навигация робота

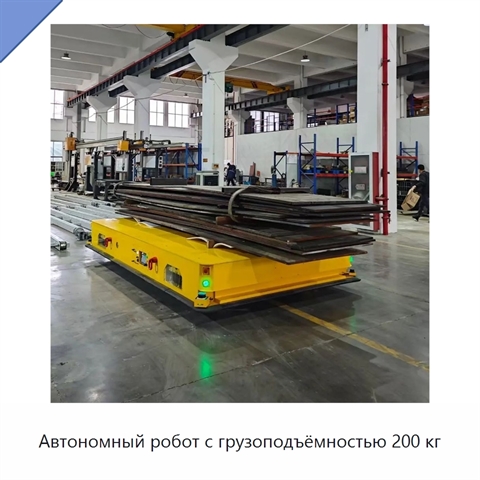
Автономный робот с грузоподъёмностью 200 кг+4 фото

Автономный робот с грузоподъёмностью 200 кг
Модель: СЖЮ-91(5Ш)
Автономный робот имеет дорожный просвет 0,3 м и колёсную базу 830 мм. Скорость подъёма и опускания составляет 20/17 с.
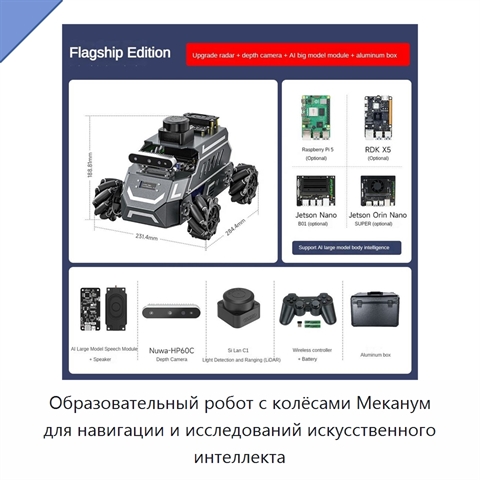
Образовательный робот с колёсами Меканум для навигации и исследований искусственного интеллекта+3 фото

Образовательный робот с колёсами Меканум для навигации и исследований искусственного интеллекта

Модель: НШЯ-95(8П)
Образовательный робот с колёсами Меканум предназначен для навигации и исследовательских задач в области воплощённого искусственного интеллекта. Габариты робота (Д × Ш × В) составляют 28,4 × 23,1 × 18,8, масса — 2,8. Доступны варианты напряжения 110 В и 220 В.
Колёсно-шагающий робот с самобалансировкой и алгоритмом визуального искусственного интеллекта+4 фото

Колёсно-шагающий робот с самобалансировкой и алгоритмом визуального искусственного интеллекта
Модель: ФАХ-45(7В)
Колёсно-шагающий робот оснащён функцией самобалансировки и алгоритмом визуального искусственного интеллекта. Габариты изделия составляют 11,5 × 11,5 × 15,8, напряжение — 220 В.
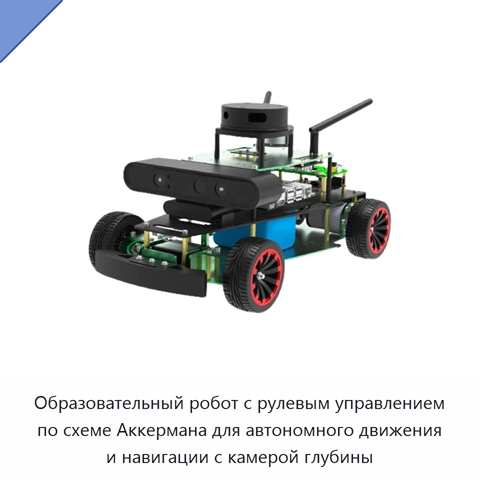
Образовательный робот с рулевым управлением по схеме Аккермана для автономного движения и навигации с камерой глубины+3 фото

Образовательный робот с рулевым управлением по схеме Аккермана для автономного движения и навигации с камерой глубины
Модель: ЮФЛ-17(1Е)
Образовательный робот оснащён рулевым управлением по схеме Аккермана, поддерживает автономное движение и навигацию, а также оборудован камерой глубины. Габариты робота составляют 33,7 × 19,1 × 26, напряжение — 12,6 В, масса — 2,5.
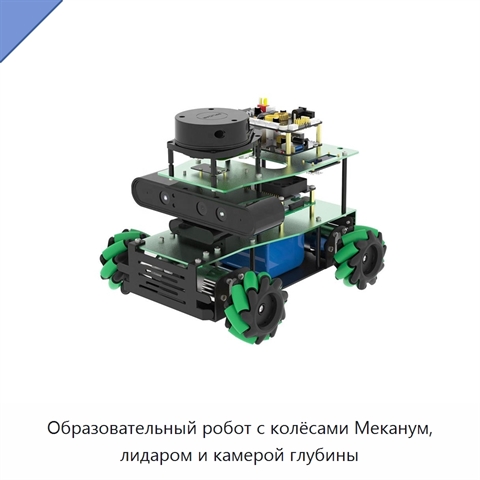
Образовательный робот с колёсами Меканум, лидаром и камерой глубины+3 фото

Образовательный робот с колёсами Меканум, лидаром и камерой глубины
Модель: ГВА-48(1Э)
Робот выполнен на колёсах Меканум и оснащён лидаром и камерой глубины для навигации. Изделие предназначено для обучения робототехнике. Габариты (Д × Ш × В) составляют 30 × 20 × 26,2, напряжение — 12,6 В, масса — 4,6.
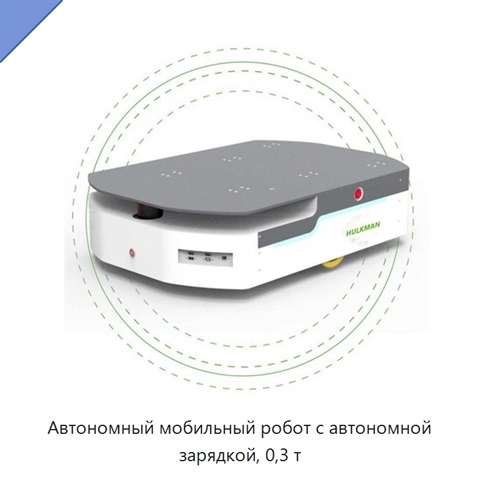
Автономный мобильный робот с автономной зарядкой, 0,3 т+5 фото

Автономный мобильный робот с автономной зарядкой, 0,3 т
Модель: АФН-85(2Ф)
Автономный мобильный робот поддерживает автономную зарядку и использует инерциальную навигацию. Робот оснащён вилами длиной 1000 мм и шириной 100 мм. Время работы составляет 4–6 ч.
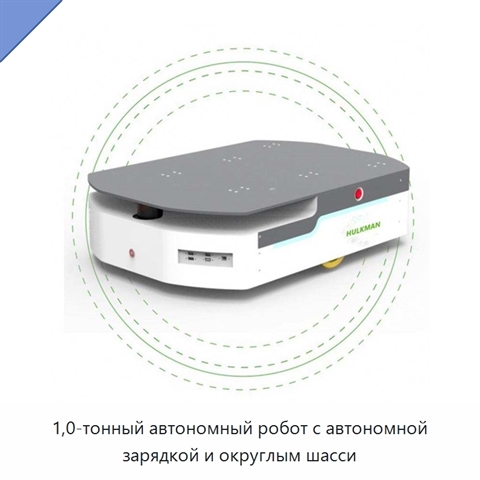
1,0-тонный автономный робот с автономной зарядкой и округлым шасси+5 фото

1,0-тонный автономный робот с автономной зарядкой и округлым шасси
Модель: ИЖИ-58(5Ш)
Автономный робот с автономной зарядкой оснащён округлым шасси и рассчитан на нагрузку 1,0 т. Длина вил составляет 1000 мм, ширина вил — 100 мм. Для навигации используется инерциальная навигация, время работы составляет 6–8 ч.
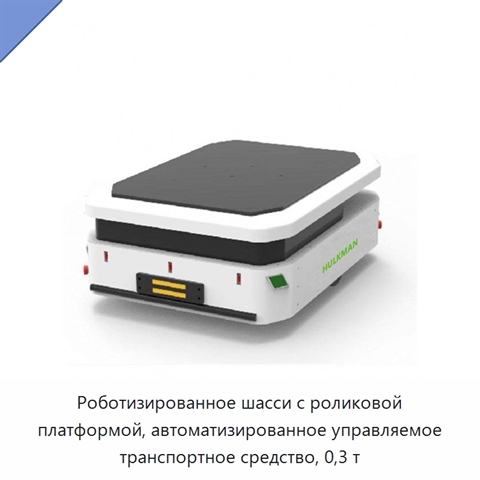
Роботизированное шасси с роликовой платформой, автоматизированное управляемое транспортное средство, 0,3 т+5 фото

Роботизированное шасси с роликовой платформой, автоматизированное управляемое транспортное средство, 0,3 т
Модель: СФЭ-21(8Ж)
Роботизированное шасси с роликовой платформой представляет собой автоматизированное управляемое транспортное средство. Тип навигации — инерциальный. Вилы имеют длину 1000 мм и ширину 100 мм. Время работы составляет 4–6 ч.
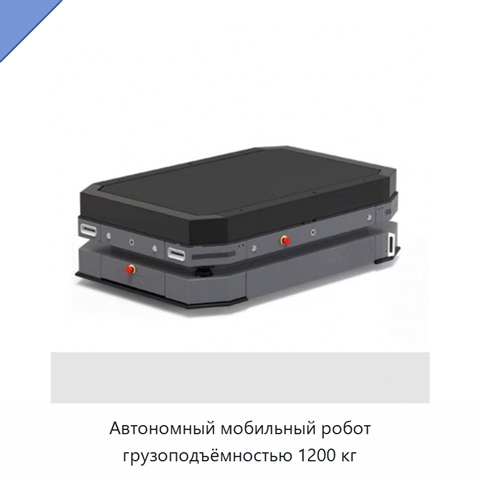
Автономный мобильный робот грузоподъёмностью 1200 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1200 кг
Модель: ПАП-27(8Ш)
Автономный мобильный робот грузоподъёмностью 1200 кг использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
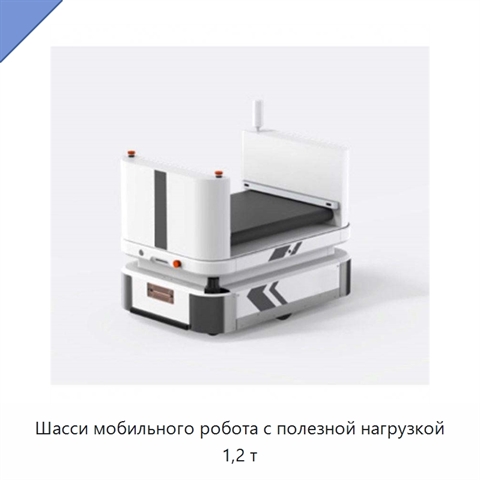
Шасси мобильного робота с полезной нагрузкой 1,2 т+5 фото

Шасси мобильного робота с полезной нагрузкой 1,2 т
Модель: БВЮ-89(7И)
Открытое шасси мобильного робота рассчитано на полезную нагрузку 1,2 т. Для навигации используются визуальные данные и лидар. Позиционирование по направляющей выполняется с точностью ±10 мм, а при остановке — с точностью ±5 мм.
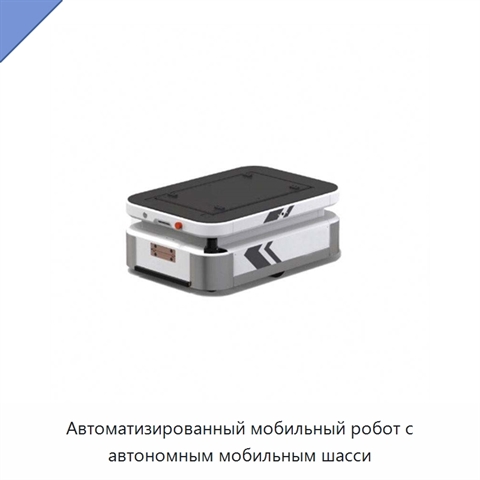
Автоматизированный мобильный робот с автономным мобильным шасси+5 фото

Автоматизированный мобильный робот с автономным мобильным шасси
Модель: ЮШЖ-77(1Ф)
Автоматизированный мобильный робот представляет собой автономное мобильное шасси. Навигация выполняется с использованием визуальных и лидарных данных. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
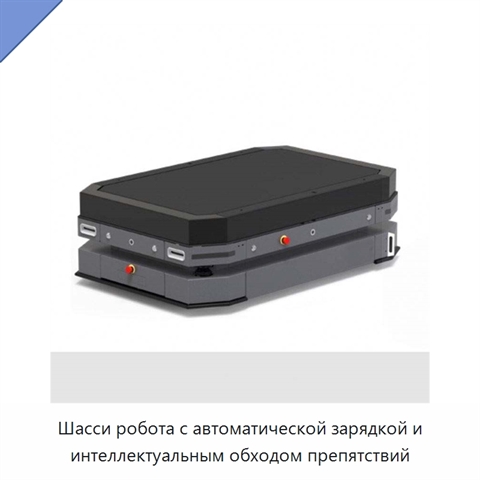
Шасси робота с автоматической зарядкой и интеллектуальным обходом препятствий+5 фото

Шасси робота с автоматической зарядкой и интеллектуальным обходом препятствий

Модель: ПМЯ-11(1Г)
Шасси робота выполнено из металла и оснащено функциями автоматической зарядки и интеллектуального обхода препятствий. Рабочее напряжение составляет 48 В.
Шасси транспортного средства составного типа грузоподъёмностью 0,6 т+5 фото

Шасси транспортного средства составного типа грузоподъёмностью 0,6 т
Модель: АФХ-98(5Д)
Шасси транспортного средства составного типа рассчитано на грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
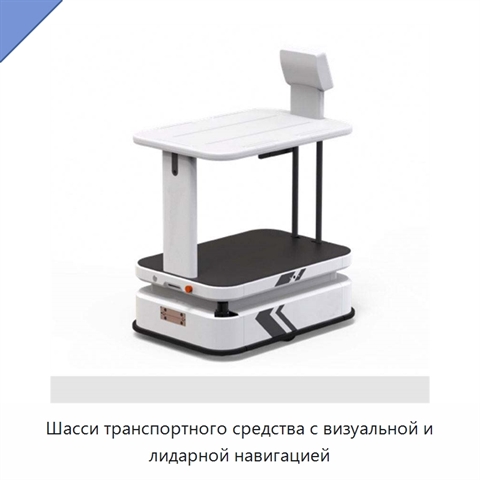
Шасси транспортного средства с визуальной и лидарной навигацией+5 фото

Шасси транспортного средства с визуальной и лидарной навигацией
Модель: УПС-14(5Ж)
Шасси транспортного средства использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
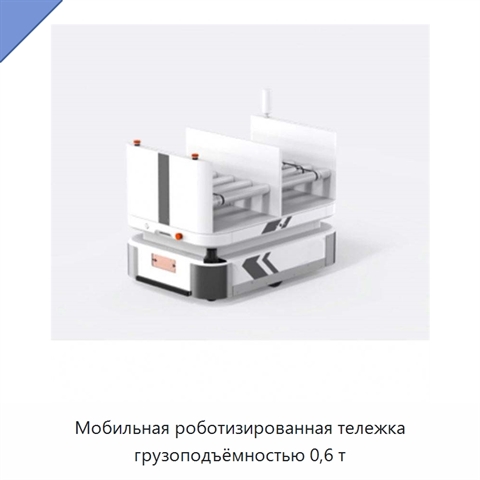
Мобильная роботизированная тележка грузоподъёмностью 0,6 т+5 фото

Мобильная роботизированная тележка грузоподъёмностью 0,6 т
Модель: ДХА-54(4Т)
Мобильная роботизированная тележка грузоподъёмностью 0,6 т представляет собой мобильную базу. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
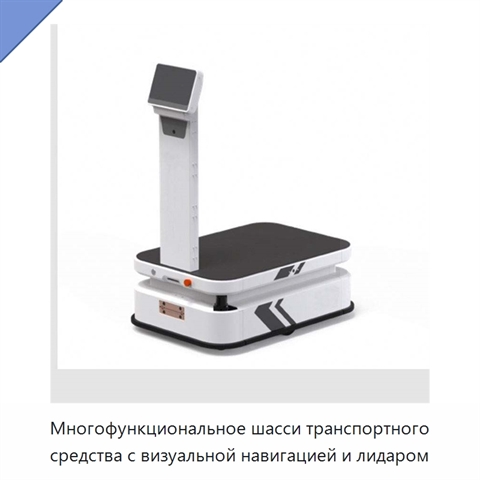
Многофункциональное шасси транспортного средства с визуальной навигацией и лидаром+5 фото

Многофункциональное шасси транспортного средства с визуальной навигацией и лидаром
Модель: ЕЖД-11(5Л)
Многофункциональное шасси транспортного средства использует навигацию на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
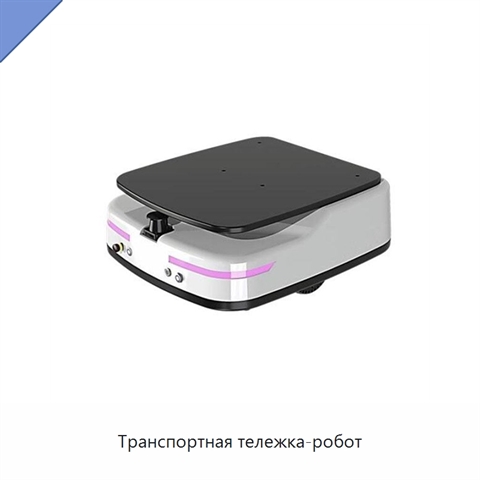
Транспортная тележка-робот

Транспортная тележка-робот

Модель: МШУ-49(5П)
Время работы тележки-робота составляет 6–8 ч.
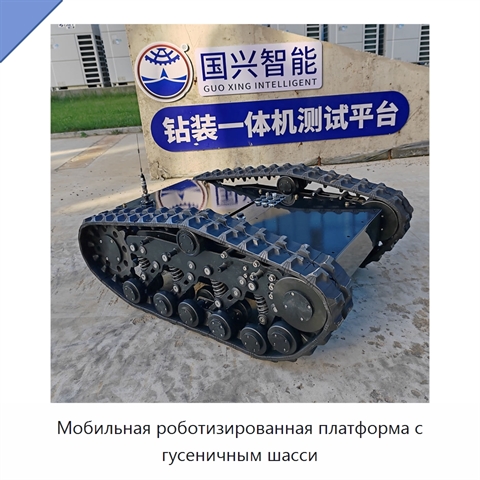
Мобильная роботизированная платформа с гусеничным шасси+5 фото

Мобильная роботизированная платформа с гусеничным шасси
Модель: ГЭЖ-19(5С)
Полезная нагрузка мобильной роботизированной платформы составляет 100–120 кг.
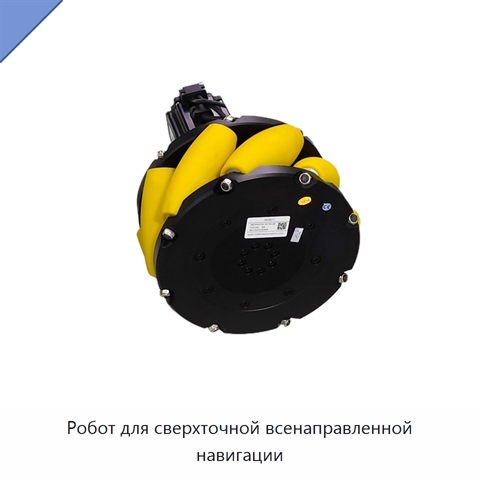
Робот для сверхточной всенаправленной навигации+5 фото

Робот для сверхточной всенаправленной навигации
Модель: НЕК-74(4Д)
Робот имеет диаметр 254 мм и ширину 128 мм.
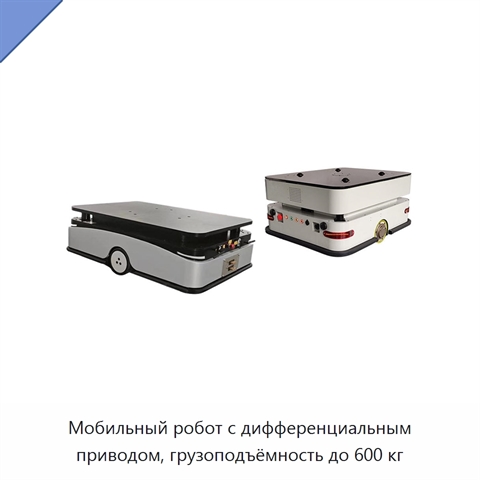
Мобильный робот с дифференциальным приводом, грузоподъёмность до 600 кг
Мобильный робот с дифференциальным приводом, грузоподъёмность до 600 кг

Модель: ЯСШ-89(8Д)
Робот поддерживает 2D-навигацию по коду.
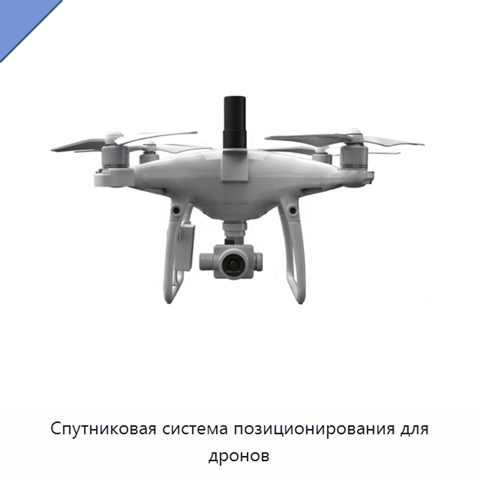
Спутниковая система позиционирования для дронов+3 фото

Спутниковая система позиционирования для дронов
Модель: ЛЯБ-89(7Д)
Система выполнена в корпусе размером 60 × 50 × 15 мм и рассчитана на работу при температуре от −30 до +75. Приём спутниковых сигналов выполняется по 72 каналам слежения, частота обновления составляет 10 или 5 Гц. Входное напряжение составляет 5 В или находится в диапазоне 8–35 В, а для антенны преду
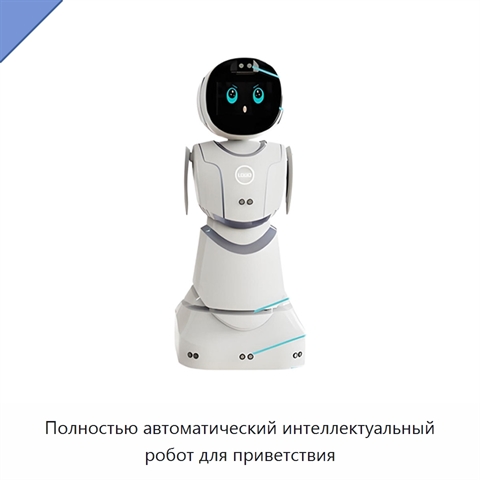
Полностью автоматический интеллектуальный робот для приветствия+5 фото

Полностью автоматический интеллектуальный робот для приветствия
Модель: ЭРД-11(7Ю)
Предусмотрена операционная система версии 7.0 и выше. Робот имеет высоту 120 см и массу 30 кг. Для взаимодействия служит ёмкостный сенсорный экран диагональю 10,1 дюйма с соотношением сторон 16:9 и яркостью не менее 250 кд/м². Голосовая система включает массив из шести микрофонов, локализацию источн
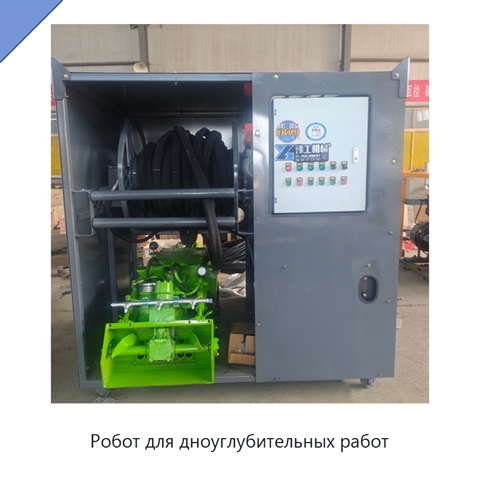
Робот для дноуглубительных работ

Робот для дноуглубительных работ

Модель: НДЯ-17(8Н)
Робот имеет мощность 30 кВт, производительность 200 м³/ч, напряжение 220 В и массу 500 кг.