

Задача: Навигация робота
 +5 фото
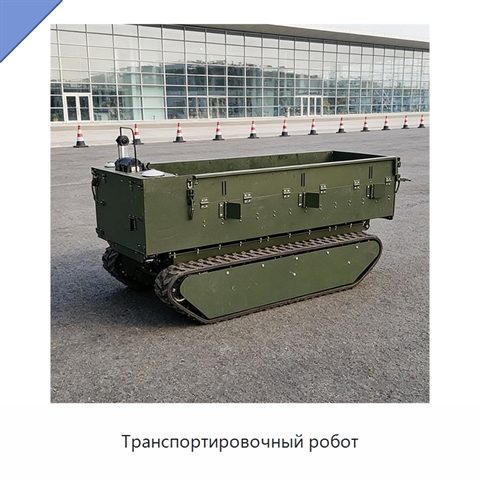
Транспортировочный робот
Модель: НМЭ-18(9Х)
Робот оснащён двигателем, имеет массу 1 кг и отличается низкой стоимостью обслуживания.
 +4 фото
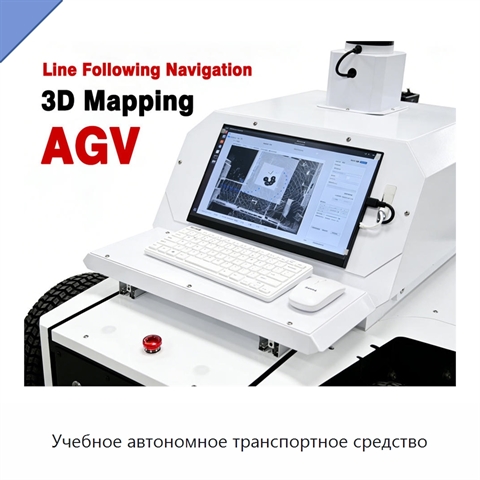
Учебное автономное транспортное средство
Модель: БТЮ-59(5П)
Модульная платформа выполнена как единый комплекс для работы с автономным движением. Практический рабочий цикл включает разборку аппаратных узлов и последующую разработку программных решений. Конструкция рассчитана на последовательное освоение полного стека автономного управления, включая обработку
 +4 фото
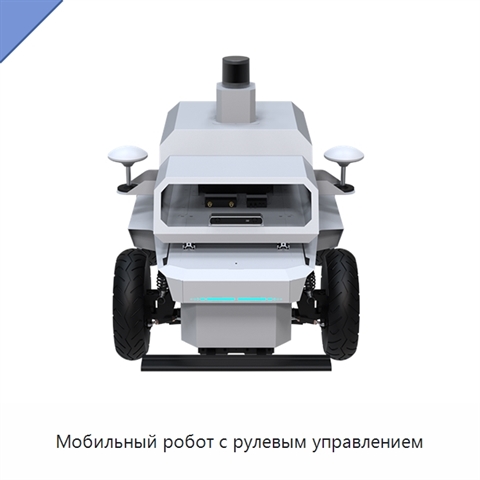
Мобильный робот с рулевым управлением
Модель: МНИ-98(2Ф)
Навигационная система мобильного робота обеспечивает точное позиционирование и устойчивую работу робота при перемещении по различным типам местности. Платформа поддерживает открытый стек управления и предоставляет возможность проверки алгоритмов в сценариях с различной ориентацией. Конструкция робот
 +4 фото
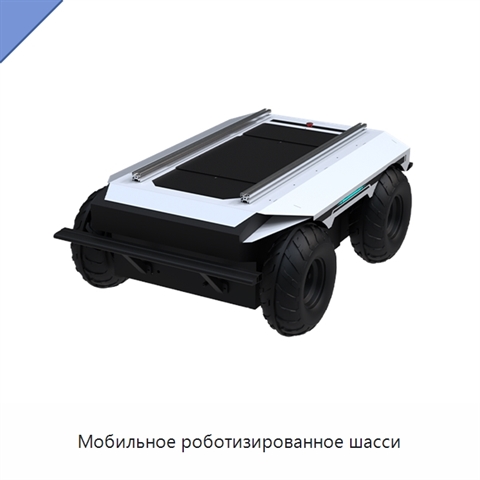
Мобильное роботизированное шасси
Модель: ИТГ-81(5Ш)
Мобильное роботизированное шасси рассчитано на точное маневрирование. Рулевое управление по схеме с разными углами поворота колёс обеспечивает минимальный радиус разворота 2,4 м, а функция удержания на уклоне помогает сохранять положение на наклонной поверхности. Встроенный модуль внешнего питания ф
 +3 фото
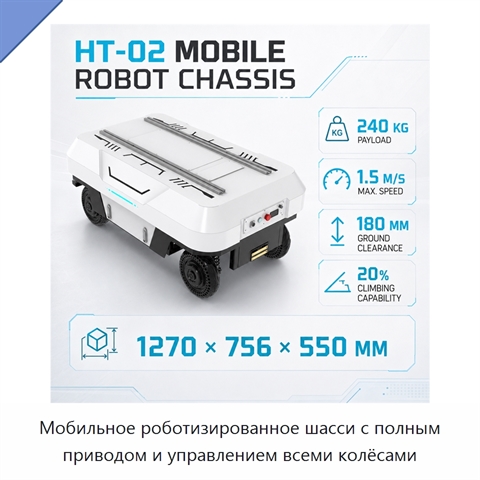
Мобильное роботизированное шасси с полным приводом и управлением всеми колёсами
Модель: ФЯГ-81(7В)
Мобильное роботизированное шасси имеет вертикальную полезную нагрузку 240 кг, дорожный просвет 180 мм и максимальную скорость 1,5 м/с. Предусмотрен разворот на месте. Габаритные размеры корпуса составляют 1270 × 756 × 550 мм. Для управления предусмотрена шина связи; также установлены кодирующие датч
 +3 фото
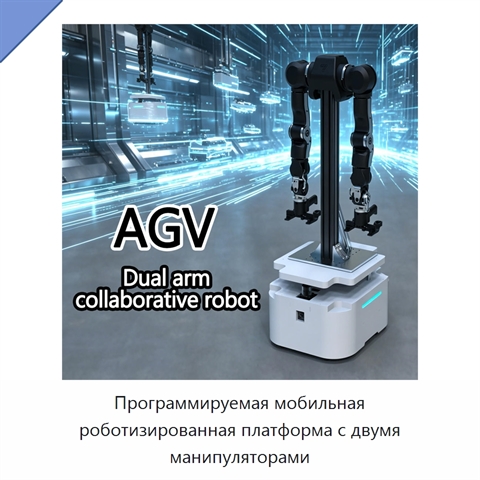
Программируемая мобильная роботизированная платформа с двумя манипуляторами
Модель: МШЮ-59(2Б)
Мобильная роботизированная платформа поддерживает нагрузку до 50 кг, что позволяет выполнять тяжёлые рабочие операции. Металлическая конструкция рассчитана на длительную эксплуатацию и обеспечивает долговечность изделия. Интеллектуальная навигация направляет робота для точного перемещения. Система о
 +2 фото
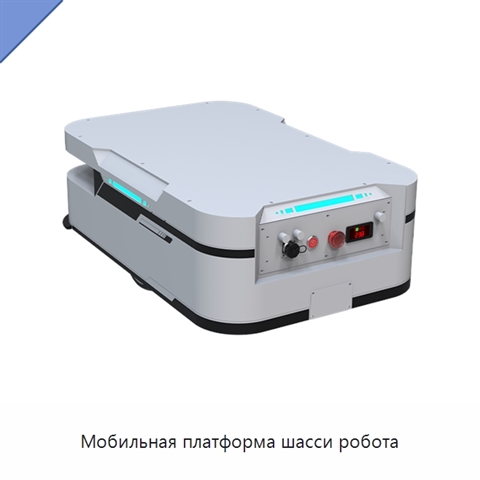
Мобильная платформа шасси робота
Модель: ТЮП-59(9Е)
Платформа шасси мобильного робота оснащена независимой подвеской маятникового типа. Маятниковая конструкция уравновешивает передние и задние поворотные ролики и предотвращает проскальзывание. Двухколёсная дифференциальная конструкция обеспечивает точное вращение на месте и управление движением в реа
 +3 фото
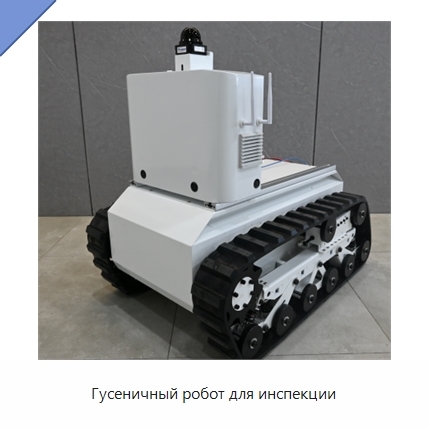
Гусеничный робот для инспекции
Модель: ФИБ-55(5А)
Гусеничный робот для инспекции оснащён шасси гусеничного типа, способным преодолевать препятствия и двигаться по сложной неровной местности. Высокоточное позиционирование и стабильное движение поддерживаются в узких пространствах, на склонах и в неструктурированных условиях. Система распознавания на