


Артикул: 523-338
Модель: РЯБ-94(8Г)
Секция: Дополнительная
Двухрукий роботизированный манипулятор с семью степенями свободы на каждой руке
Двухрукий роботизированный манипулятор представляет собой компактную платформу. Номинальная грузоподъёмность каждой руки составляет до 5 кг, пиковая нагрузка достигает 12 кг. Конструкция выполнена из алюминиевого сплава и нержавеющей стали. Податливые шарниры позволяют перемещать руки внешним усилием, поддерживают управление усилием и обеспечивают естественное физическое взаимодействие. Такая конструкция повышает безопасность при случайном контакте с человеком или окружающей средой. Планетарный редуктор обеспечивает высокий крутящий момент. Низкий уровень шума и малые потери сочетаются с длительной эксплуатацией. Двойные энкодеры, функция отключения питания и запоминание конечного положения при замедлении поддерживают управление суставами. Суставы, двигатели и концевые исполнительные органы выполнены модульными, что позволяет заменять и модернизировать их независимо. Платформа поддерживает подключение внешних ведущих устройств, включая контроллеры виртуальной реальности, экзоскелеты и пользовательские ведущие манипуляторы. Программный комплект включает функциональные пакеты, программные интерфейсы и образцы кода, а также поддерживает распространённые среды моделирования для проверки алгоритмов в виртуальной среде. Открытая архитектура предназначена для разработки алгоритмов, сбора данных и развёртывания обучения по имитации и обучения с подкреплением на реальном оборудовании.
Задать вопрос Искать на Baidu
Какую задачу решает двухрукий роботизированный манипулятор
Двухрукий роботизированный манипулятор используют для исследований двуручной манипуляции, сборки с интенсивным контактным взаимодействием, изучения взаимодействия человека и робота, дистанционного телеуправления и обучения робототехнике в университетских лабораториях.
Характеристики РЯБ-94(8Г)
Модель (по базе 91Т)РЯБ-94(8Г)
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)200 Вт, 500 Вт
Роботысварочный робот, робот для обслуживания станков, робот-паллетизатор, робот для нанесения покрытий
Напряжение24 В
Двухрукий роботизированный манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации РЯБ-94(8Г) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации РЯБ-94(8Г) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Дата последней проверки актуальности информации: 26.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Двухрукий роботизированный манипулятор, также смотрели:
 +5 фото
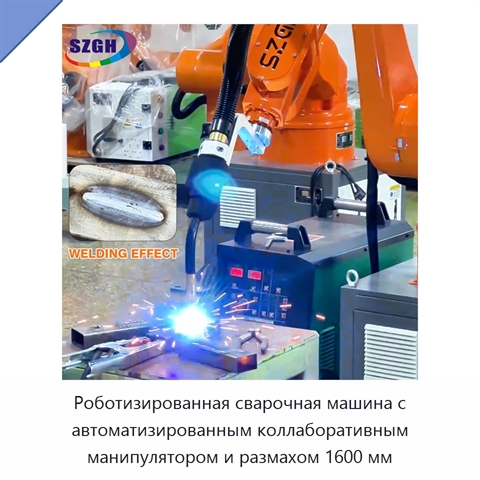
Роботизированная сварочная машина с автоматизированным коллаборативным манипулятором и размахом 1600 мм
Модель: ИКЯ-98(9Ф)
Роботизированная сварочная машина оснащена автоматизированным коллаборативным роботизированным манипулятором с размахом 1600 мм и предназначена для промышленной сварки. Система управления поддерживает до 12 осей, включая внешние оси. Дисплей поддерживает китайский, английский, русский, корейский и в
 +4 фото
Роботизированная рабочая станция с двумя манипуляторами
Модель: ПЛЮ-52(7Н)
Встроенная ячейка роботизированной рабочей станции выполнена с единым фоном, схемой освещения и расположением камер для создания сопоставимых условий экспериментов. Рабочее пространство поддерживает согласованный захват, перемещение объектов и манипуляции на столешнице. Регулируемая по вертикали ось
 +4 фото
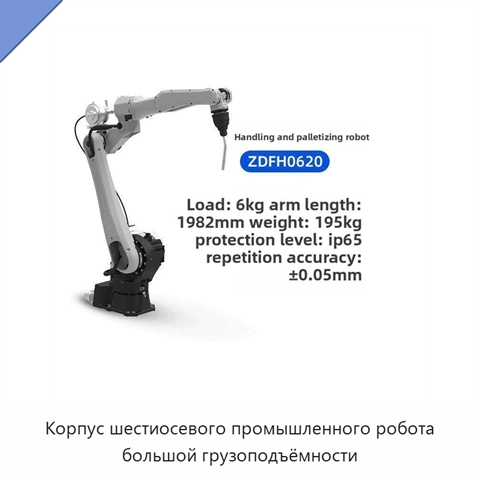
Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл
 +3 фото
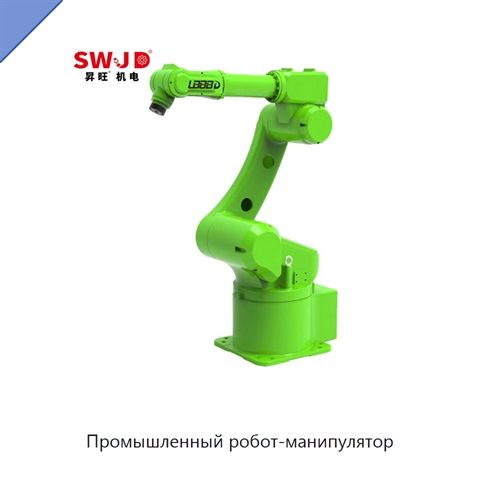
Промышленный робот-манипулятор
Модель: ИМК-51(2Б)
Промышленный робот-манипулятор серии общего назначения рассчитан на номинальную нагрузку 10 кг и рабочий радиус 1500 мм. Он оснащён шестью осями, а точность повторяемости составляет ±0,05 мм. Максимальные углы перемещения распределены следующим образом: первая ось — ±165°, вторая — от −58° до +88°,