Артикул: 531-538 Модель: ЯТБ-55(2Ю) Секция: Дополнительная

Промышленный робот с рельсовой 7-й осью

Робот выполнен в полузащищённом исполнении. Доступны варианты мощности 2, 3, 4 и 5 кВт, а также напряжения 220 и 380 В. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания ЯТБ-55(2Ю), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяCost-Effective Semi-Closed 7th Axis Track Industrial Robots High Precision Automated 2-5 kW Power 220/380 V Voltage 1500 kg
Задать вопрос Искать на Baidu

Какую задачу решает промышленный робот

Промышленный робот используется для автоматизированной работы в промышленной среде.

Характеристики ЯТБ-55(2Ю)

Модель (по базе 91Т)ЯТБ-55(2Ю)
Мощность(Вт)5 кВт, 4 кВт, 3 кВт, 2 кВт
Производственная мощность300
Напряжение380 В, 220 В
Промышленный робот - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЯТБ-55(2Ю) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).

Данные проверены на актуальность: 27.09.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Промышленный робот, также смотрели:
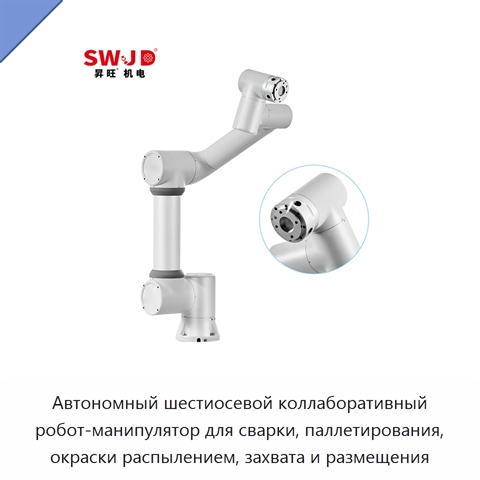
Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения+3 фото

Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения
Модель: ЕДК-17(4Т)
Автономный шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и досягаемость 922 мм. Кинематическая схема содержит шесть вращательных сочленений. Повторяемость позиционирования по стандарту ИСО 9283 составляет ±0,02 мм, а типичная скорость рабочей точки — 1 м/с. Манипу
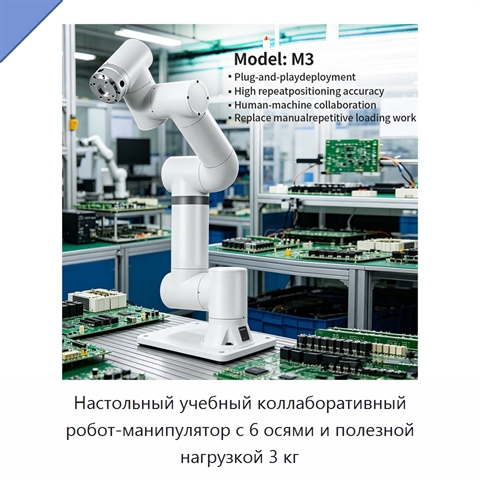
Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг+5 фото

Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг
Модель: СУБ-49(5Г)
Настольный учебный коллаборативный робот-манипулятор выполнен в виде шарнирно-сочленённой роботизированной руки с шестью осями и шестью степенями свободы. Полезная нагрузка составляет 3 кг. Оборудование предназначено для автоматического захвата и размещения, перемещения, паллетирования, высокоточной
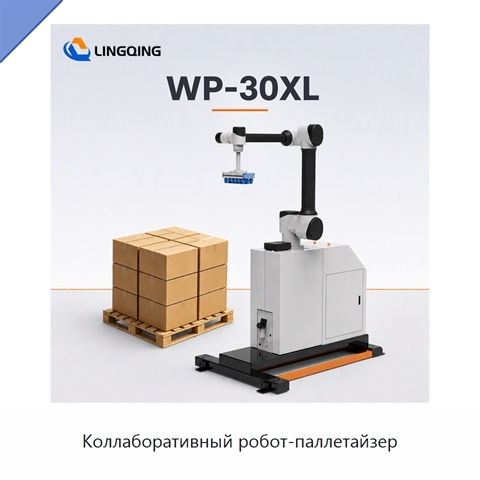
Коллаборативный робот-паллетайзер+3 фото

Коллаборативный робот-паллетайзер

Модель: ПЛУ-57(1Э)
Паллетайзер работает с паллетами размером 1400 × 1200 мм, обеспечивает высоту укладки до 2750 мм и имеет вылет руки 2080 мм. Мощность составляет 3,5 кВт, напряжение — 220 В. Оборудование совместимо с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройст
Коллаборативный робот-манипулятор грузоподъёмностью 10 кг, совместимый с вакуумным захватом, для упаковки и паллетирования+4 фото

Коллаборативный робот-манипулятор грузоподъёмностью 10 кг, совместимый с вакуумным захватом, для упаковки и паллетирования

Модель: ДКЮ-22(9Э)
Коллаборативный робот-манипулятор выполняет операции захвата и перемещения при упаковке и паллетировании. Грузоподъёмность составляет 10 кг. Манипулятор совместим с вакуумным захватом. Мощность составляет 294 Вт, предусмотрены варианты напряжения 220 и 380 В.